1 cambio: 1 corrección
Ver el único cambio (1)1 corrección
- Correcciones
Pequeñas correcciones y mejoras
Pequeñas correcciones y mejoras que preparan la app para las nuevas funciones de la próxima versión.
14 versiones, de la más reciente a la más antigua.
Pequeñas correcciones y mejoras
Pequeñas correcciones y mejoras que preparan la app para las nuevas funciones de la próxima versión.
Hasta ahora, limpiar una entrada con el soplador de hojas suponía tratarla como si fuera césped: el robot pasaba el soplador por toda la superficie, fila por fila, y podía necesitar más de una carga. Una entrada no necesita tanto. Con Barrido de entrada, el robot recorre un lado y vuelve por el otro con el soplador encendido y orientado hacia el centro, de modo que retira las hojas en una sola pasada rápida sin dejar una franja en medio. Nuestra propia entrada mide un tercio de milla: antes tardaba todo el día, y ahora Barrido de entrada la limpia entera con una sola carga. Funciona en entradas rectas, curvas y circulares, con giros de hasta 60° en cualquier punto. Un clic en tu entrada dibuja todo el recorrido y crea su plan.
Cuando un trabajo termina antes de tiempo, ya no tienes que adivinar dónde se quedó. Si no habías visto cuánto había avanzado, no había forma de saber desde dónde retomarlo. Ahora, sea cual sea la causa de la interrupción, Yardstick recuerda durante tres días el plan y el punto exacto donde se detuvo, y basta con pulsar Recuperar para volver a iniciarlo desde ahí. Esta versión también permite iniciar un plan desde un punto intermedio y ajustar el control deslizante Velocidad de desplazamiento en los Core más recientes de Yarbo.
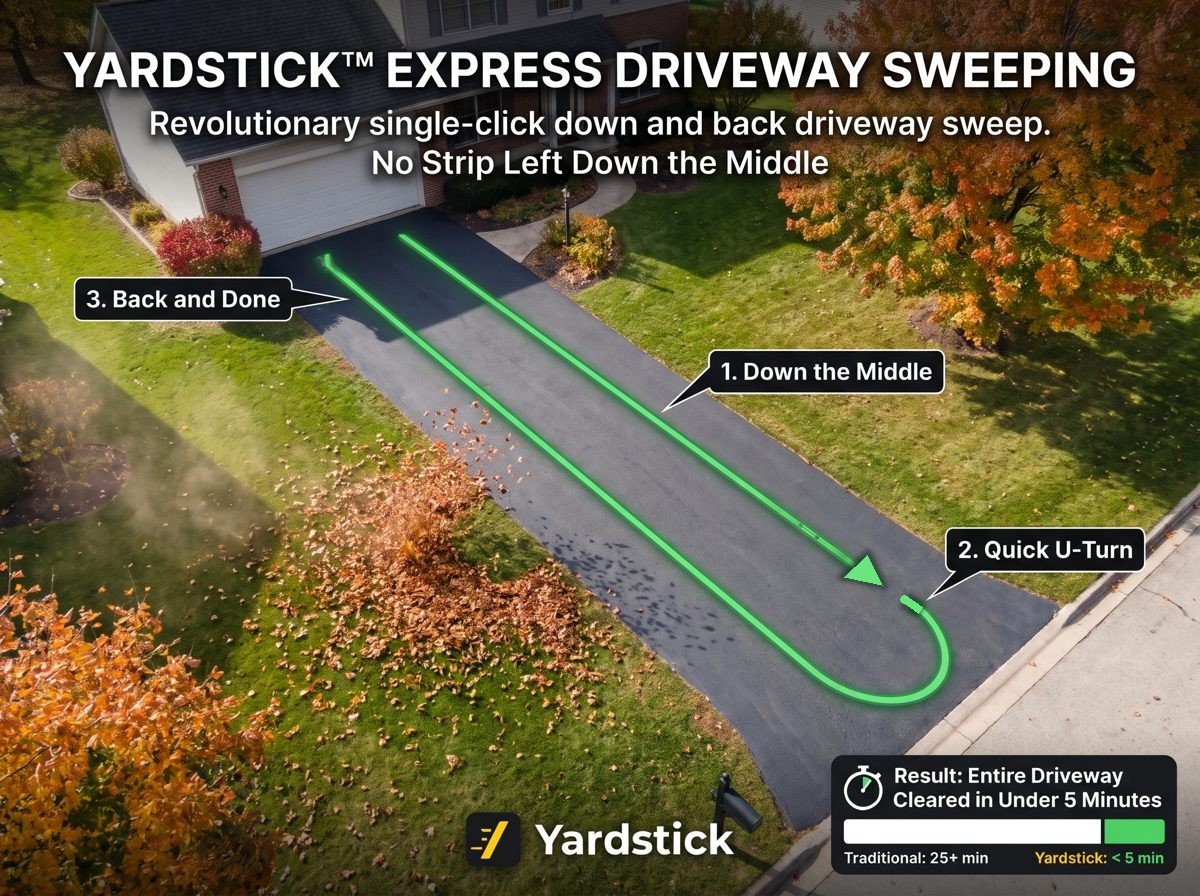
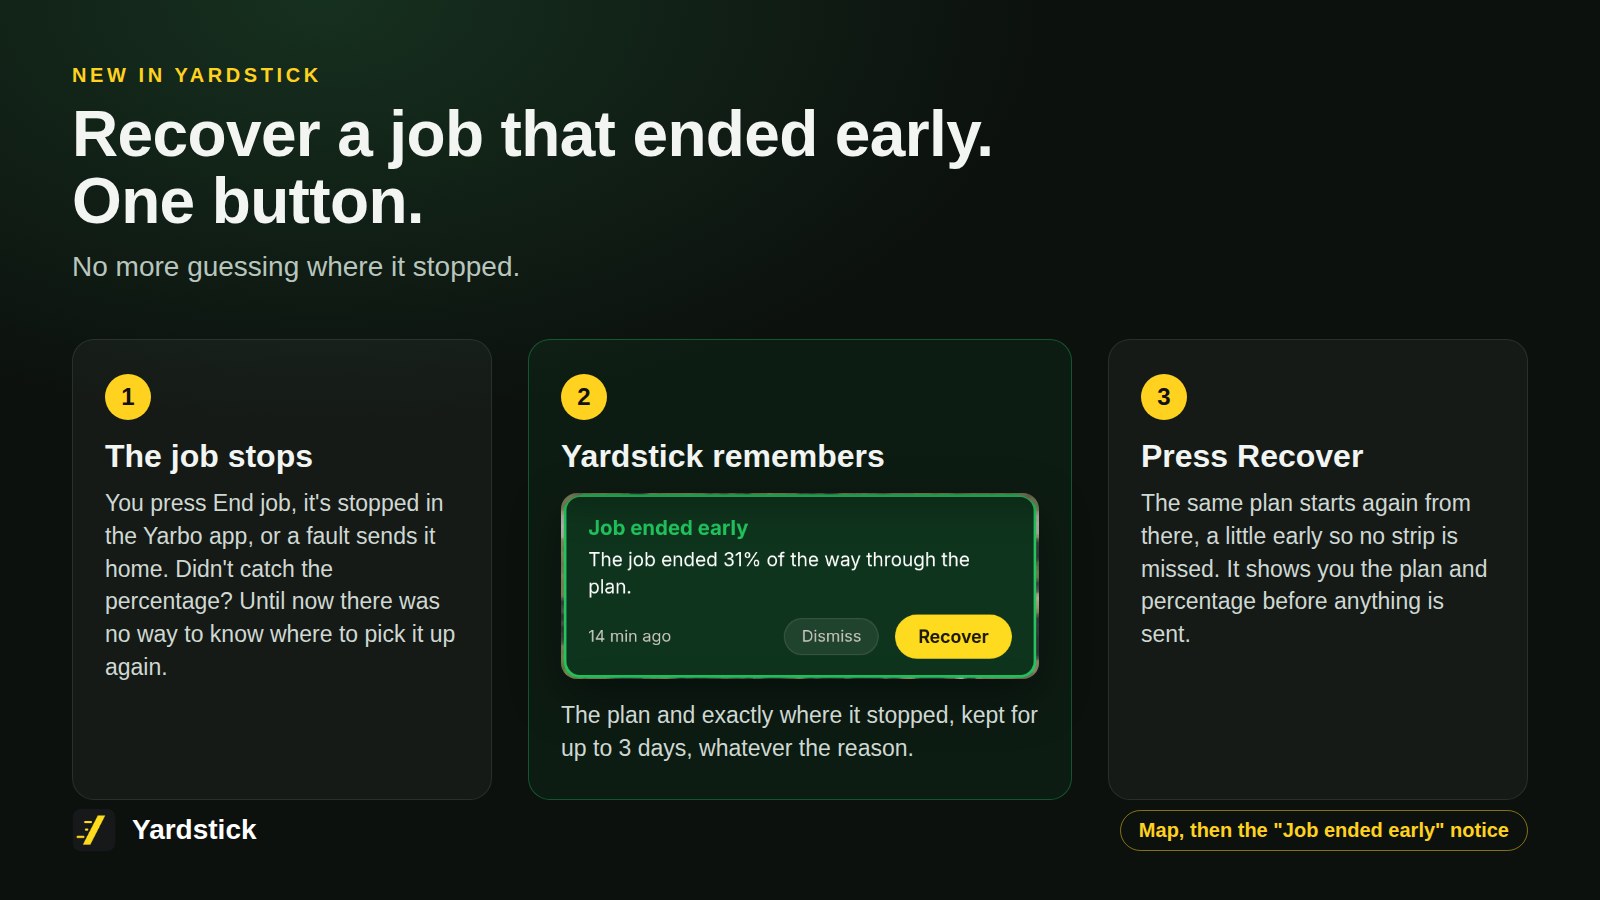
Dónde encontrarloEditor de mapa y, después, Barrido de entrada
Barrido de entrada para el soplador de hojas
Funciona en entradas rectas, curvas y circulares, con giros de hasta 60° en cualquier punto. En el Editor de mapa, pulsa Barrido de entrada y haz clic en tu entrada. Yardstick encuentra la línea central de la entrada y dibuja cuatro pequeñas áreas en las esquinas, unidas por caminos con el soplador de hojas encendido: por el lado izquierdo, cruzando el extremo que da a la carretera y de vuelta por el lado derecho, siempre soplando hacia el centro, además de un camino de acceso y otro de salida. El plan los recorre en orden. Revisa el dibujo, pulsa Añadir al mapa y después Guardar cambios. El soplador de hojas solo tiene que estar encendido mientras se ejecuta el plan.
Recupera un trabajo que terminó antes de tiempo con un solo botón
Cuando un trabajo termina antes de tiempo, sea cual sea el motivo (Terminar trabajo, una parada desde la app de Yarbo o un fallo que lo hizo volver a la base), ya no necesitas saber cuánto había avanzado. Yardstick recuerda el plan y el punto donde se detuvo durante un máximo de tres días. El aviso "Trabajo terminado antes de tiempo" del mapa incluye un botón Recuperar que vuelve a iniciar el mismo plan desde un poco antes de ese punto, para que no quede ninguna franja sin cubrir. Te muestra el plan y el porcentaje antes de enviar nada, y está disponible siempre que el robot esté en la base y sin trabajar.
Eliminar un barrido de entrada desde Planes
El plan de un barrido de entrada tiene la opción Eliminar barrido de entrada junto a Eliminar. Te indica qué se va a quitar y te pide confirmación. Después hace una copia de seguridad del mapa y los planes, y elimina el plan, sus áreas en las esquinas y sus caminos, dejando la entrada tal como estaba. Eliminar sigue borrando solo el plan.
Inicia un plan desde un punto intermedio
Cada plan de la página Planes tiene un campo Iniciar en junto a Veces. Introduce un porcentaje entero de 0 a 95 y, al pulsar Iniciar, el plan comenzará desde ese punto, como en la opción de iniciar desde un porcentaje de la app de Yarbo. Se mantiene en 0, el principio, salvo que lo cambies.
El control deslizante Velocidad de desplazamiento en los Core más recientes de Yarbo
En la serie Y40 y el Yarbo Mini, los ajustes de zonas del Editor de mapa ahora incluyen el control deslizante Velocidad de desplazamiento que muestra la app de Yarbo, de 0,1 a 1,2 m/s, en lugar de las cinco opciones predefinidas de los Core anteriores. La velocidad del robot se conserva exactamente hasta que mueves el control deslizante.
Las velocidades del sinfín del quitanieves se ajustan a tu Core
Silencioso, Equilibrado, Potencia y Turbo ahora corresponden al Core que se muestra en pantalla, y al restaurar una copia de seguridad de un Core anterior en un Y40P, cada área conserva el mismo modo. La vista previa de la restauración indica cuándo una copia de seguridad procede de otro tipo de Core.
Los diagnósticos incluyen tus ajustes de zonas
Enviar diagnósticos ahora añade los últimos ajustes que Yardstick leyó de algunas áreas de cada Core. Solo los lee; no escribe nada en el robot.
Novedades, directamente en el mapa
Después de que Yardstick se actualice automáticamente, una tarjeta en el mapa muestra lo que trae la actualización, con una imagen, sus puntos destacados y enlaces a las guías, en tu idioma. Permanece hasta que pulses Descartar, y Ver todas las actualizaciones abre Ajustes, Actualizaciones, con toda la información.
Fuera del mapa solo avisa durante un trabajo o cerca de él en el tiempo
Un robot que conduces manualmente, o que está estacionado mientras dibujas su mapa, está fuera de sus áreas de forma intencionada y ya no activa la alerta Fuera del mapa. Ahora esta solo avisa mientras un trabajo está en curso o en pausa, o en la media hora anterior o posterior.
La pantalla de pared muestra la velocidad de cada cuchilla
El dato de las cuchillas en el mapa y las tarjetas de la pantalla de pared ahora muestra cada cuchilla de izquierda a derecha, siempre como una velocidad, en lugar de un único número que podía aparecer en negativo.
Una página que nadie está usando se pone en pausa después de 30 minutos
El mapa en vivo, las alertas y el resto de la página se ponen en pausa y lo indican. Cualquier clic, pulsación de tecla o toque lo reactiva todo al instante. Tu sesión sigue abierta y la pantalla de pared continúa funcionando.
Si una restauración no puede continuar, el registro explica por qué
, para que los diagnósticos muestren el estado del Core en ese momento.
El traslado a Yardstick Anywhere empieza con un solo botón
, sin tener que introducir ningún código y conservando tu elección de Reglas meteorológicas.
En algunos casos, un plan retenido durante las horas de silencio no se reanudaba
Si el robot mantenía un trabajo en pausa fuera de la base cuando comenzaban las horas de silencio, Yardstick podía no reanudarlo y registrarlo como Finalizado. Ahora espera a comprobar que el robot está trabajando y, si no lo está, vuelve a iniciar el plan desde donde se detuvo.
En casos muy concretos, las zonas no coincidían con la foto aérea
en el Editor de mapa, y Todo el historial las ocultaba. Ambos problemas están corregidos.
Las alertas de cada robot usan su propio mapa
Si había dos robots, las comprobaciones de Fuera del mapa, distancia a la base y No puede volver a la base podían consultar el mapa del otro robot. Ahora cada robot se comprueba con su propio mapa.
El mapa y la foto aérea vuelven a aparecer rápidamente tras un reinicio
, en lugar de que el equipo se ralentice y la foto aérea permanezca en blanco durante un rato.
El mapa de la pantalla de pared conserva su foto aérea
cuando la actualización tarda demasiado y vuelve a intentarlo más tarde.
La lista de códigos de fallo carga más rápido en jardines con mucha actividad
, y ya no agota el tiempo de espera.
El programador ya no registra un error cada 30 segundos
cuando la programación está activada, como ocurría en 1.2.0.
Un robot con el que Yarbo no puede conectar ya no impide que los demás
sigan grabando en una cuenta con varios robots.
Los marcadores de problemas permanecen en el jardín correcto cuando hay varios Core
, y los problemas que descartas se archivan bajo el Core correspondiente.
"Mostrar solo esta" en el Editor de mapa funciona en ambos sentidos
Al pulsarlo por segunda vez, se recupera exactamente la vista anterior, incluidas las formas que habías ocultado manualmente.
La altura de cuchilla de Home Assistant se muestra en pulgadas y es correcta en un M1
El valor de altura de cuchilla se expresa en pulgadas y, en un M1, ahora usa la escala de alturas propia del M1 en lugar de la del Mower Pro.
Home Assistant ya no muestra el botón Localizar (sonido)
, al que no responde ningún firmware de Yarbo, y la integración envía tu clave de Yardstick Anywhere únicamente a través de https.
Yardstick Anywhere es una nueva forma opcional de usar Yardstick: el Yardstick que conoces, alojado en la nube para ti, sin tener que dejar un ordenador encendido en casa. ¿Estás a gusto como estás? Nada cambia. Tu instalación de Yardstick sigue funcionando y recibiendo actualizaciones, igual que hasta ahora. Si quieres trasladarte, esta versión te permite hacerlo con un solo botón: tus grabaciones, mapas, programas, reglas, Registro y la parte no utilizada de una licencia de pago se trasladan contigo. Tu ordenador cede el control del robot sin que ambos lleguen a programarlo a la vez.
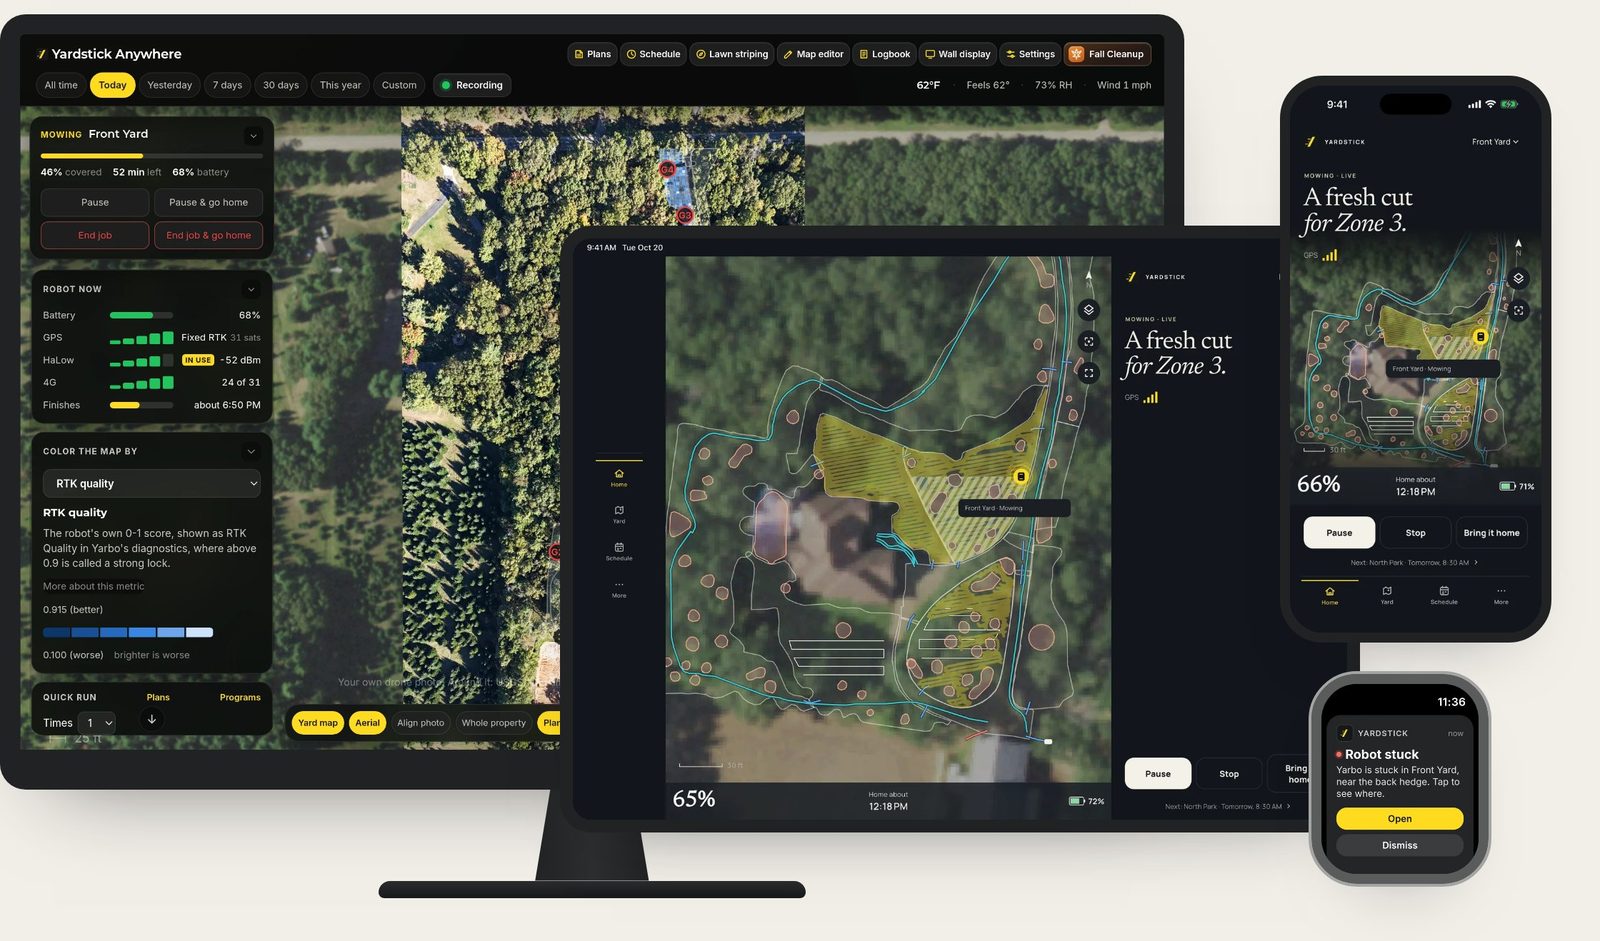
Dónde encontrarloAjustes y, después, Trasladarse a Yardstick Anywhere
Trasládate a Yardstick Anywhere con un solo botón
La página Trasladarse a Yardstick Anywhere ahora empieza con un solo botón. Abre Yardstick Anywhere en una pestaña nueva, donde puedes crear tu cuenta o iniciar sesión, vincular tu cuenta de Yarbo, ver el saldo a favor por tu licencia y elegir un plan. Mientras tanto, este ordenador envía tu historial automáticamente en cuanto el robot aparece en la cuenta. No hace falta leer un código en una pantalla e introducirlo en otra; el código sigue funcionando para quienes hayan empezado desde Yardstick Anywhere.
La parte no utilizada de una licencia de pago se convierte en saldo a favor en Yardstick Anywhere
Al trasladar una licencia de pago, se abona en tu cuenta de Yardstick Anywhere el importe correspondiente al tiempo que queda de su año de vigencia (el importe pagado prorrateado por los días restantes, redondeado al dólar más cercano). Ese saldo se descuenta de tus facturas hasta agotarse. Es saldo a favor en la cuenta, no un reembolso. Yardstick sigue funcionando en tu ordenador durante 14 días después del traslado, o hasta la fecha de renovación si llega antes. Después, la licencia finaliza y no vuelve a cobrarse. Las licencias de prueba, para probadores y sin caducidad no generan saldo a favor.
El traslado incluye el resto de los datos de tu jardín
Ahora también se trasladan tu Registro (con sus contadores), la foto de dron, las copias de los ajustes de zonas guardadas con las copias de seguridad, la configuración de alturas de temporada, el orden de los planes, las unidades meteorológicas y el regreso por lluvia, y los umbrales de alerta, además de todo lo que ya se trasladaba. Los tokens de los servicios meteorológicos se excluyen a propósito: son contraseñas de otra empresa, por lo que Yardstick Anywhere te los pide una vez.
Todas las instalaciones con licencia o en periodo de prueba pueden trasladarse
Antes, el traslado solo estaba disponible para nuestras instalaciones y las de nuestros probadores.
El traspaso de control nunca deja dos programadores activos
Al trasladarte, este ordenador desactiva primero su propia programación, la Dirección de corte y las zonas prohibidas inteligentes. Solo entonces toma el control Yardstick Anywhere. Si la conexión se interrumpe en ese momento, el robot simplemente espera unos minutos a Yardstick Anywhere y nunca recibe órdenes de salida de ambos.
Cuando las zonas se solapan, puede resultar difícil ver y seleccionar la que quieres. Ahora puedes ocultar por separado cualquier zona, camino, acera, callejón sin salida o zona prohibida en el Editor de mapa, o mostrar solo la forma en la que estás trabajando. Así es mucho más fácil editar formas superpuestas. Esta versión también hace que el primer guardado de cada sesión sea tan rápido como los siguientes y añade el ajuste Solapamiento del cortacésped.
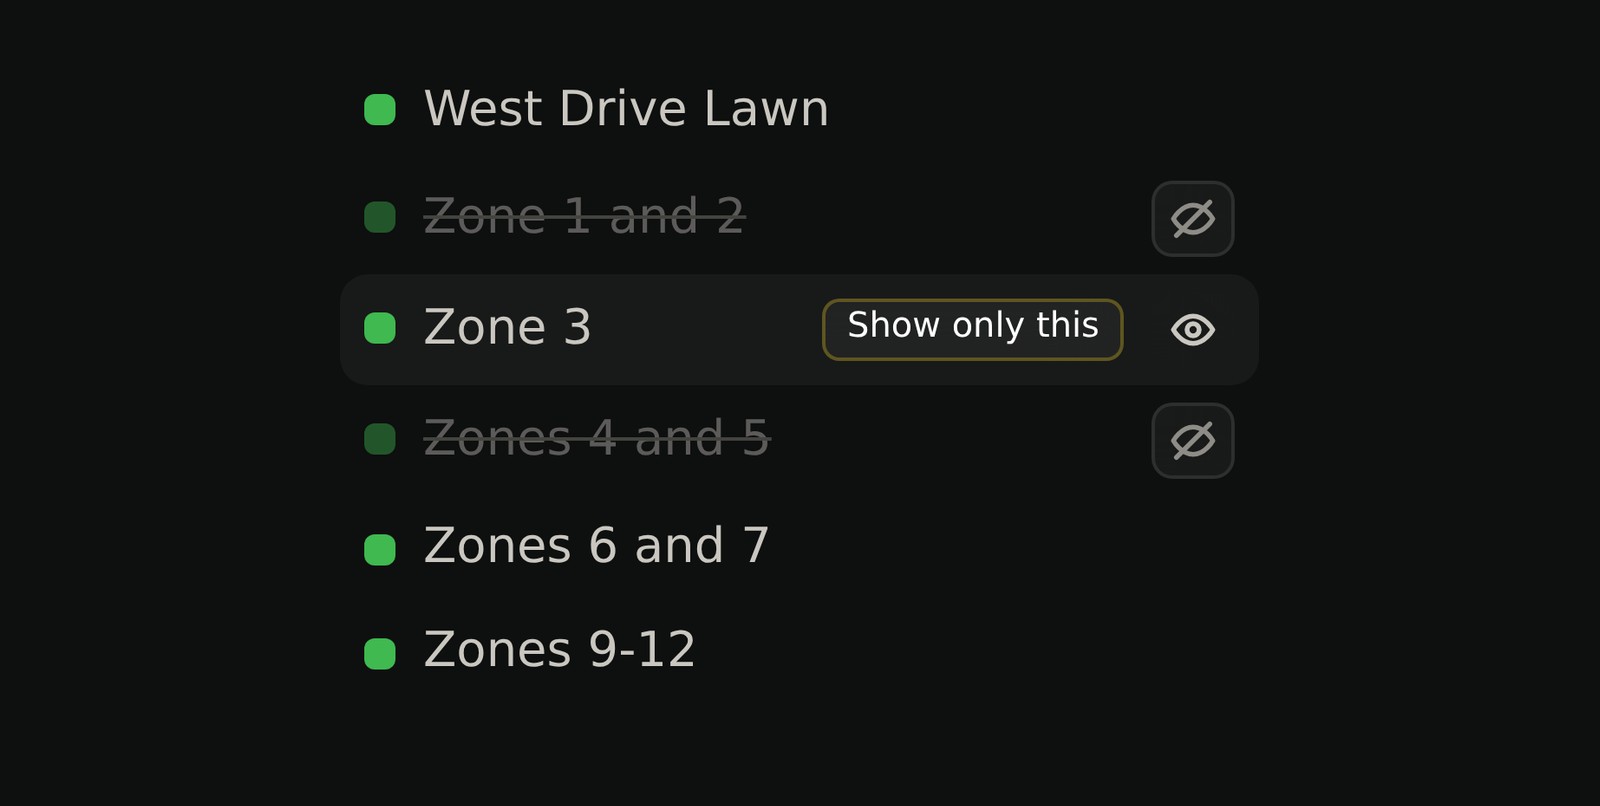
Dónde encontrarloEditor de mapa y, después, el botón con el ojo en cualquier fila de la lista Formas
Oculta formas individuales o muéstralas por separado en el Editor de mapa
Cada fila de la lista Formas tiene ahora un botón con un ojo para ocultar o mostrar esa zona, camino, acera, callejón sin salida o zona prohibida en el mapa sin desactivar toda su capa. También incluye un botón "Mostrar solo esta" para ocultar todo lo demás con un clic. Un aviso en el mapa indica cuántas formas están ocultas e incluye el botón "Mostrar todas". Ocultar formas solo cambia la vista, por lo que nunca afecta al mapa guardado ni a los bordes compartidos.
El primer guardado en el Editor de mapa es mucho más rápido
Antes del primer guardado de cada sesión, el editor hace una copia de seguridad del mapa junto con los ajustes de cada zona. Leer esos ajustes podía llevar casi un minuto en un jardín grande. Ahora el editor los lee en segundo plano mientras trabajas, unas pocas zonas cada vez, de modo que el primer guardado tarda aproximadamente lo mismo que los siguientes.
El ajuste Solapamiento del quitanieves muestra 0, 6 y 12 pulgadas, como en la app de Yarbo
Antes mostraba 5,88 y 11,88, la conversión exacta de 15 y 30 cm. Los ajustes en sí no han cambiado y, en el sistema métrico, siguen mostrando 15 y 30 cm.
En determinadas circunstancias, restaurar una copia de seguridad podía impedir que Yardstick se iniciara
La restauración desde Ajustes > Copia de seguridad recuperaba las grabaciones de la copia. Sin embargo, si Yardstick no se había cerrado correctamente antes, por ejemplo, tras reiniciar el PC, la parte más reciente sin guardar de las grabaciones actuales quedaba junto a ellas y, al combinarse, no se podían leer. A partir de ahí, Yardstick fallaba cada vez que se iniciaba, sin explicar el motivo. Ahora la restauración aparta esa parte junto con todo lo demás que sustituye y, si Yardstick falla al iniciarse, el motivo queda anotado en su registro.
En algunos casos, Guardar advertía que una zona no tenía camino desde la base cuando sí lo tenía
Si un camino sigue haciendo referencia a una zona que ya no está en el mapa, pero se encuentra dentro de una zona existente, ahora se considera conectado a la zona en la que está, igual que hace el robot. Las zonas sin ningún acceso siguen indicándose.
Faltaba el ajuste Solapamiento del cortacésped en Ajustes de zonas
La app de Yarbo permite elegir un solapamiento de 0, 4 u 8 pulgadas entre pasadas de corte, pero el Editor de mapa solo lo mostraba para el quitanieves. Ahora también aparece en los Ajustes de zonas del cortacésped, junto a Ángulo de ruta, y muestra el valor que tiene configurado la zona.
Cambiar nombre en un plan contraído solo mostraba Guardar y Cancelar
Con la lista de planes contraída, elegir Cambiar nombre en el menú de un plan ahora lo despliega para que puedas ver y editar su nombre, y lo vuelve a contraer cuando terminas.
"Saldrá de la base en breve" permanecía en la página Planes durante todo el trabajo
Después de iniciar un plan, el mensaje desaparece en cuanto el robot sale a trabajar y, como máximo, al cabo de tres minutos.
El contador rojo de fallos en la parte superior del mapa no hacía nada al pulsarlo
Ahora abre Estado, donde se enumeran los fallos que comunica el robot y lo que significa cada uno. Antes, el único detalle era un texto emergente que aparecía al pasar el cursor por encima y que nunca se mostraba en teléfonos o tabletas.
Las aceras del quitanieves ahora aparecen en el editor de planes junto a las zonas y los callejones sin salida, aunque el quitanieves no esté acoplado, para que un plan de nieve pueda despejarlas en el orden que elijas. También tienen su propia capa Aceras en el Editor de mapa. Esta versión permite además dividir una zona exactamente donde dibujas el corte y explica cualquier guardado que se interrumpa a mitad del proceso.
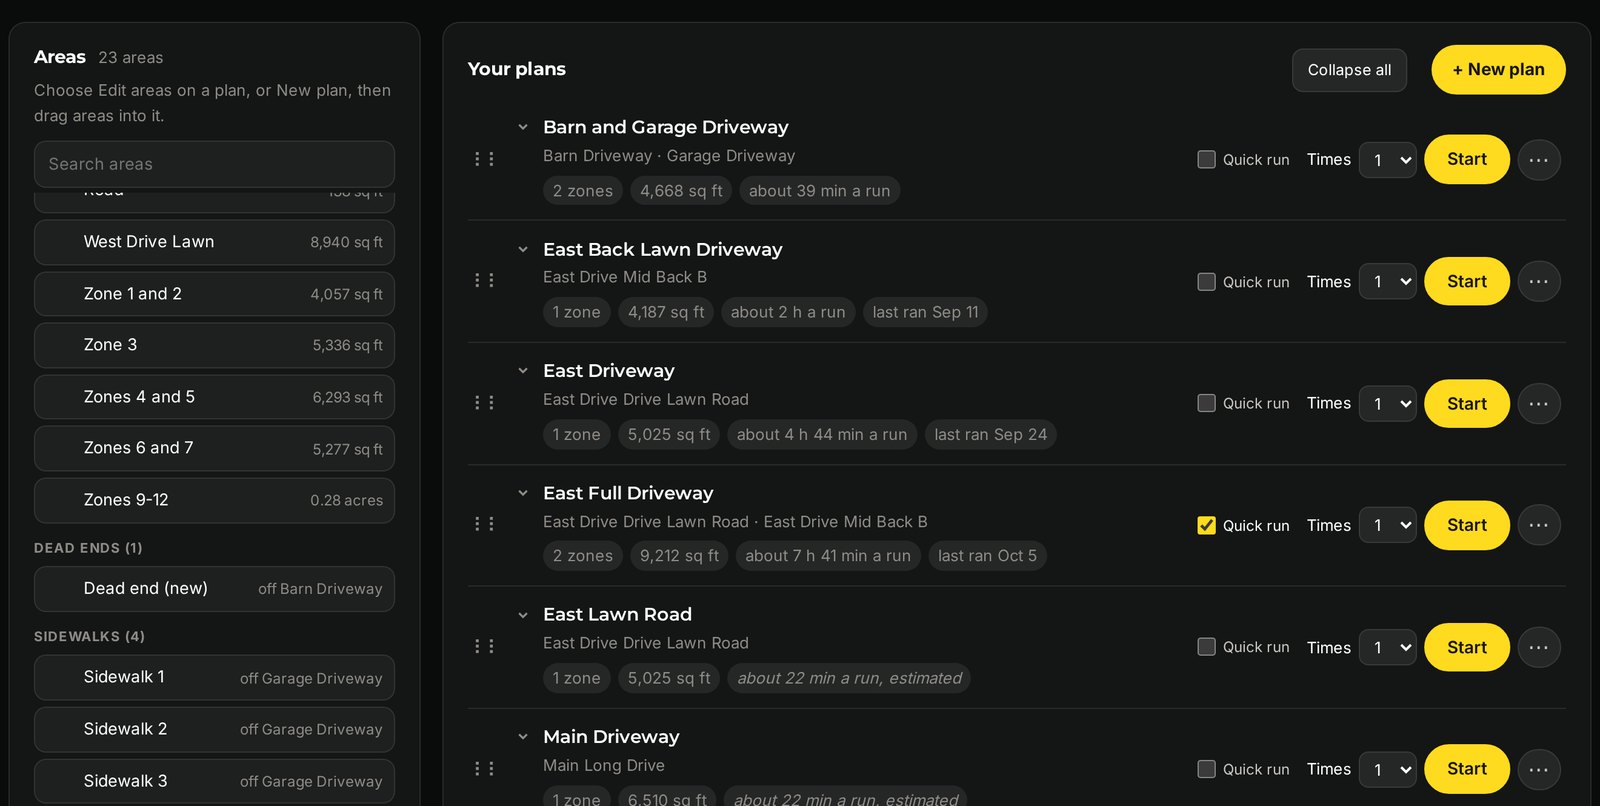
Dónde encontrarloPlanes y, después, editar las zonas de un plan
Aceras en los planes
El editor de planes muestra las aceras del quitanieves junto a las zonas y los callejones sin salida, para que un plan de nieve pueda despejarlas en el orden que elijas. Cada plan indica cuántas aceras incluye. Las líneas de patrulla no se ofrecen como opción.
Las aceras del quitanieves aparecen como Aceras en el Editor de mapa
Tienen su propia capa en lugar de aparecer como líneas de patrulla. Las líneas de patrulla de SAM siguen donde estaban.
El Editor de mapa explica los guardados que se interrumpen a mitad del proceso
Cada cambio aparece como guardado, fallido con su motivo o pendiente de envío. Selecciona un elemento para localizarlo en el mapa y usa Guardar el resto para los cambios pendientes. Si no se puede confirmar un guardado, se indica qué cambio debes comprobar; si al recargar se perdieran cambios sin enviar, el editor los conserva e impide la recarga.
Divide una zona donde dibujes el corte
Los cortes se detienen en los bordes más cercanos, por lo que puedes dividir una zona sinuosa por uno de sus brazos. Coloca ambos extremos y arrastra cualquiera de ellos para ver una vista previa de las dos mitades. Después, pulsa Enter o Cortar aquí para aplicar el corte. Esc lo cancela.
"Reparando conexiones de una división anterior" volvía a aparecer cada vez que se abría el Editor de mapa
Era un error. El robot decide a qué zona se conecta un camino o un callejón sin salida según dónde estén sus extremos. Si su elección no coincidía con la del editor, este intentaba la misma reparación en cada sesión y guardaba una copia de seguridad cada vez. Ahora el editor acepta la elección del robot y no la modifica.
Guardar un camino o un callejón sin salida podía requerir varios intentos en determinadas circunstancias
Era un error. Cuando el robot conectaba un camino a una zona elegida por él mismo, el editor indicaba que el guardado no se había conservado. Ahora la elección del robot se acepta como resultado del guardado, por lo que estos cambios se guardan al primer intento.
El guardado correcto de una división aparecía en rojo
Las notas informativas sobre los ajustes copiados ahora aparecen en verde. El rojo sigue indicando que un guardado ha fallado o que el robot no ha conservado los ajustes.
Un Yarbo Core de 2023 mostraba un error de cortafuegos al iniciar sesión
Ahora Yardstick indica que es compatible con los Core de 2024 en adelante, en lugar de intentar conectarse.
Solo para usuarios con varios Core: al cambiar de Core en Rayas en el césped, podían conservarse las zonas del primero
Ahora la página descarta los cambios de dirección sin guardar y carga las zonas y el levantamiento del Core seleccionado.
En determinadas circunstancias, una respuesta lenta podía mostrar el Core equivocado en Planes y Calendario
Las respuestas antiguas ya no sustituyen los planes, las zonas, las copias guardadas ni el calendario del Core seleccionado.
Solo para usuarios con varios Core: en determinadas circunstancias, Planes podía mostrar duraciones de otro Core
Las duraciones y los detalles de programación ahora corresponden al Core elegido y se actualizan al cambiar de Core.
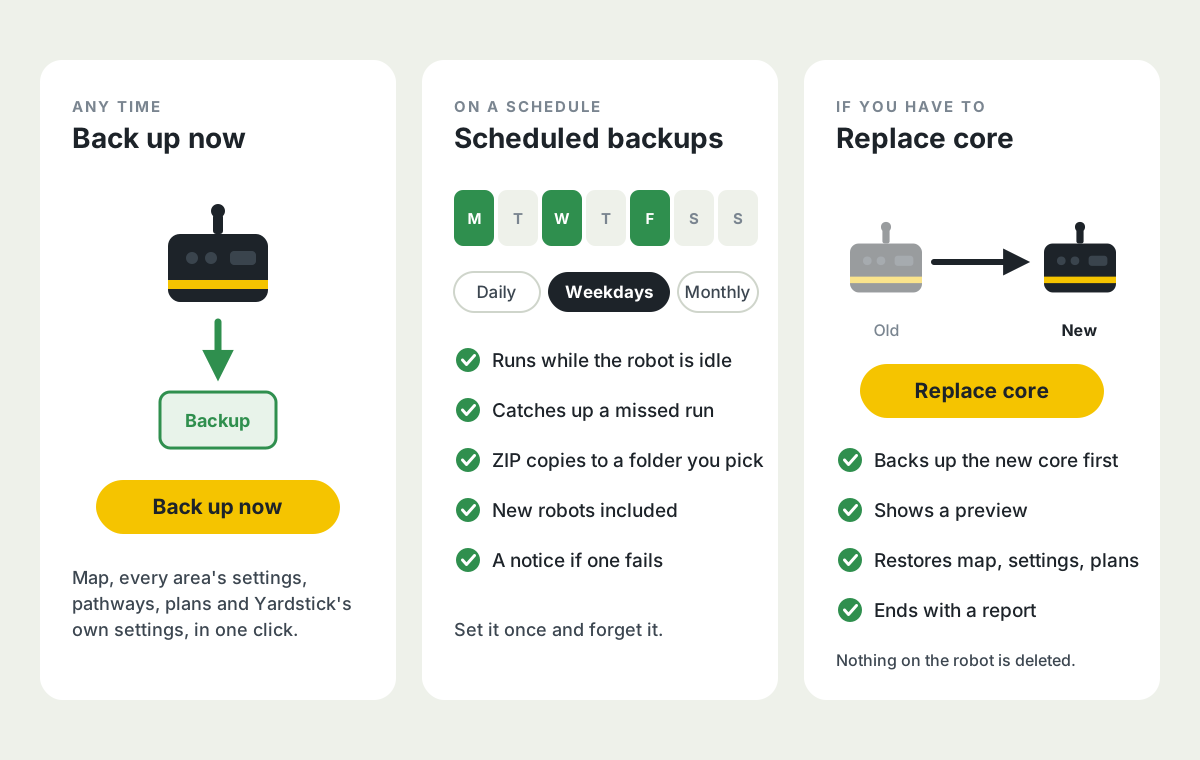
Haz una copia de seguridad de un Core cuando quieras con un clic, o deja que Yardstick la haga por ti según un horario: a diario, los días de la semana que elijas o cada mes. Las copias portátiles se guardan en la carpeta que elijas. Cada copia incluye el mapa, los ajustes de todas las zonas, los caminos, los planes y los ajustes propios de Yardstick para ese Core. Si alguna vez necesitas sustituir un Core, Sustituir Core transfiere todo al nuevo, con una vista previa al principio y un informe al terminar. Los programas y los planes también pueden ejecutarse varias veces seguidas, y cada punto problemático muestra cuándo se produjo el problema por última vez.
Dónde encontrarloAjustes, Tu Yarbo y Copias programadas
Haz una copia de seguridad de un Core y restáurala en uno nuevo
En Ajustes, Tu Yarbo, cada robot tiene ahora los botones Hacer copia ahora, Sustituir Core y Restaurar desde una copia de seguridad. La copia lee directamente del robot el mapa, los ajustes de cada zona para cada módulo, los caminos y los planes, y guarda junto a ellos los ajustes propios de Yardstick para ese Core. La restauración se realiza con el robot en la base: primero hace una copia de seguridad del nuevo Core, muestra una vista previa, añade solo lo que falta, nunca borra nada del robot y termina con un informe de cada elemento.
Copias programadas
Las copias programadas tienen su propia pestaña en Ajustes. Haz copias de seguridad de los robots que elijas a diario, determinados días de la semana o cada mes mientras estén inactivos, guarda copias ZIP portátiles en la carpeta que prefieras y recibe un aviso si alguna copia falla. Puedes descargar una copia de seguridad y volver a subirla en un ordenador nuevo para restaurarla.
Ejecútalo más de una vez
Un programa puede ejecutarse de 2 a 5 veces seguidas, al igual que cualquier trabajo que inicies desde Ejecutar ahora, Inicio rápido o la página Planes: cuando termina el último plan, la lista vuelve a empezar desde el principio. Es útil para triturar hojas en una zona o cortar todo dos veces. Cada pasada respeta las reglas habituales de carga, horas de silencio y condiciones meteorológicas, y la página Calendario muestra qué pasada está en curso.
Cuándo hubo problemas en cada punto
Cada punto problemático muestra cuándo se produjo el problema por última vez. El nuevo botón Detalles permite ver todas las visitas del robot a ese punto, con la fecha y la hora, qué salió mal y un gráfico por hora del día.
Puedes configurar Imágenes del mapa para usar solo tu propia foto
Usa la foto de dron que hayas subido sin clave de Google y sin ninguna imagen de fondo, algo útil fuera de Estados Unidos.
Cambiar el tamaño de las zonas en el Editor de mapa
Los botones de tamaño repiten la acción y aceleran al mantenerlos pulsados, funcionan con la rueda del ratón y permiten usar Shift para ajustar un pie cada vez. Las teclas + y - cambian el tamaño de la zona seleccionada.
El botón Guardar del Editor de mapa muestra el estado de tus cambios
Se vuelve rojo y muestra un contador cuando tienes cambios sin guardar, y verde cuando ya están guardados, en lugar de usar una barra que desplazaba el mapa. Las teclas de flecha mueven la forma seleccionada.
Las copias de seguridad en tu ordenador ya no tienen un límite
En Ajustes, Almacenamiento, puedes eliminar las copias de seguridad anteriores a la fecha que elijas. Siempre se conservan la copia completa más reciente de cada Core y las instantáneas de planes a las que hayas puesto nombre.
Ejecutar ahora sigue en amarillo intenso aunque el programa esté desactivado
Así queda claro que puedes iniciarlo manualmente.
El mapa recuerda el color que elegiste
Limpieza de otoño y Arranque de primavera esperan a que Yarbo vuelva a la base
Aplicar o desactivar una temporada cambia la altura de corte del robot, por lo que, como cualquier otro cambio en el mapa o los ajustes, no se permite mientras Yarbo está trabajando. Puedes elegir la altura en cualquier momento; se aplica cuando Yarbo está en la base y pulsas Aplicar.
Depuración del mapa ya no está en Ajustes
El equipo de soporte te enviará un enlace si alguna vez lo necesitas.
No funcionaba la eliminación de planes
El menú se cerraba tras la primera pulsación, por lo que era imposible pulsar de nuevo para confirmar. Además, el menú del último plan ya no queda cortado en la parte inferior de la página.
La copia de seguridad de Ajustes no incluía la foto aérea propia de cada robot
Al cambiar de ordenador, se perdían la foto y su alineación. Ahora se incluyen.
Alturas de temporada no tenía su propio botón Guardar en Ajustes
En algunos casos concretos, los caminos nuevos no quedaban vinculados a las zonas donde estaban sus extremos
También podía fallar el guardado cuando el robot corregía un vínculo. Ambos casos ya funcionan.
Rayas en el césped mostraba "1.er corte" indefinidamente en algunas zonas
En las zonas donde nunca se había podido determinar la dirección, ahora se aprende a partir de las franjas que corta el robot. Si aún no se puede determinar en alguna zona, se indica el motivo.
En los planes con varias zonas, Limpieza de otoño y Rayas en el césped no marcaban como cortadas todas las zonas terminadas
Los controles deslizantes Giro y Tamaño de Alinear foto daban saltos al cambiar el valor mostrado
Ahora también se muestran en pantalla los atajos de teclado.
Tu foto desaparecía del mapa y del Editor de mapa cuando no se podían cargar las imágenes de fondo
Ahora permanece visible en la posición guardada.
Tras pulsar Detener, Yardstick podía seguir indicando durante unos minutos que había un trabajo en curso
Eso mantenía bloqueado el Editor de mapa. Ahora el trabajo termina en cuanto el robot informa de que se ha detenido.
La Pantalla de pared y la información meteorológica ignoraban las opciones de Unidades y Temperatura elegidas en Ajustes, Pantalla
Ahora las respetan, incluidas las distancias del radar, el viento y la lluvia.
Las alertas de Fuera del mapa se activaban mientras el robot trabajaba en un callejón sin salida situado fuera de las áreas de trabajo
Un robot detenido cerca de su base podía aparecer como si estuviera en ella
Al pasar el cursor sobre una casilla del mapa, algunas lecturas métricas aparecían etiquetadas como imperiales
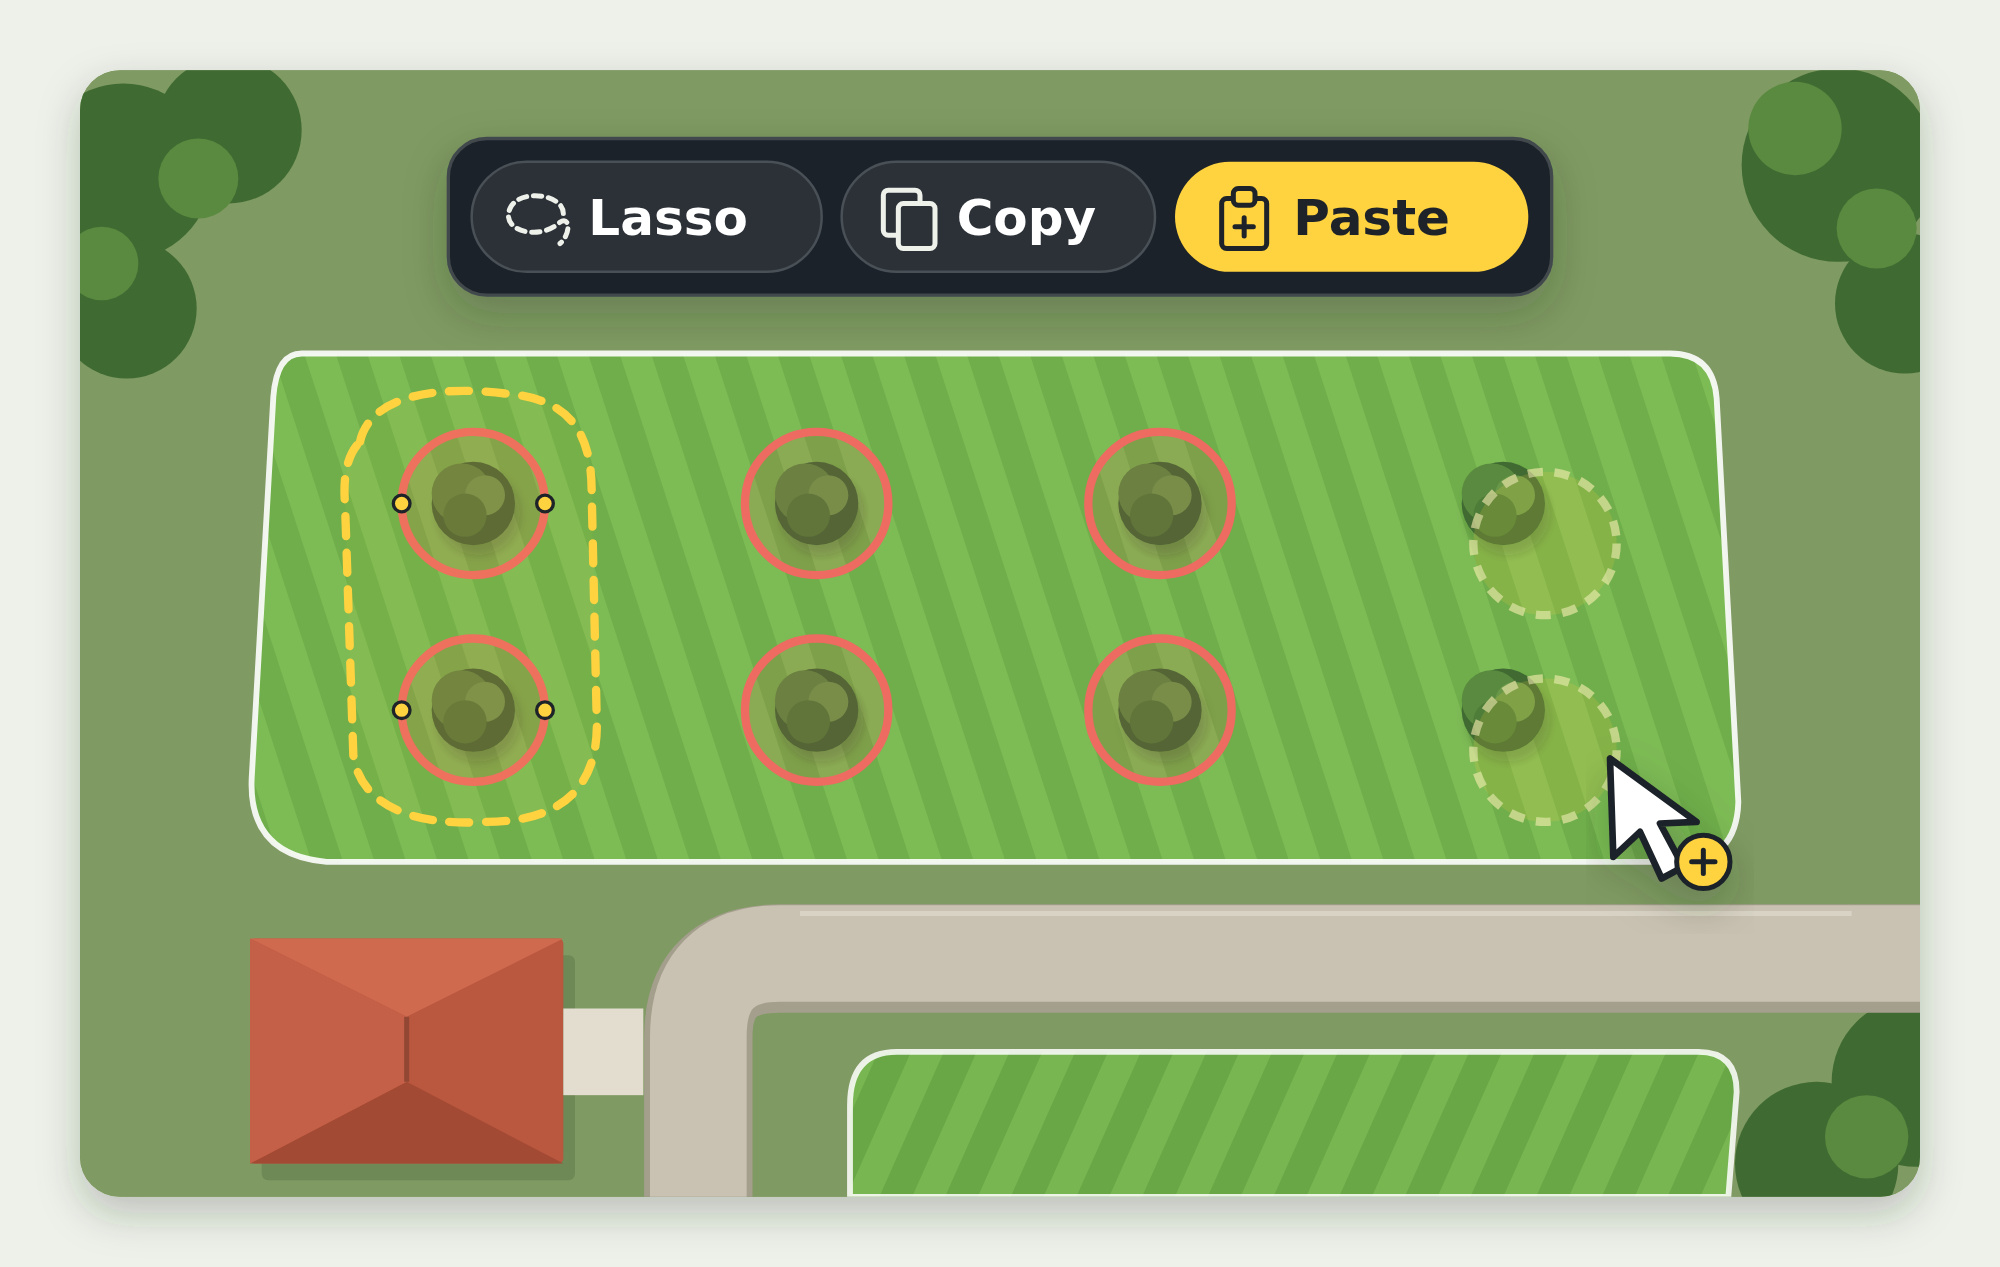
Selecciona un grupo entero de formas en el Editor de mapa con el Lazo para moverlas, copiarlas o eliminarlas juntas y cambiar sus ajustes de una sola vez. Guardar también es más seguro: si el robot rechaza un cambio o la conexión se interrumpe a mitad del proceso, no se pierde ninguna otra modificación. Ahora puedes añadir programas a Inicio rápido, y Yardstick te avisa de las pasadas programadas que no pudo iniciar mientras tu ordenador estaba apagado.
Dónde encontrarloen el Editor de mapa, en Programas y en la tarjeta Inicio rápido del mapa
Programas en Inicio rápido
Los programas ahora tienen la misma casilla de Inicio rápido que los planes. Márcala en un programa de la página Programas y aparecerá en la tarjeta Inicio rápido del mapa, identificado como programa. Así podrás iniciar todo el programa con un clic, por ejemplo, el que despeja la entrada. Se realizan las mismas comprobaciones que con Ejecutar ahora, incluidas las horas de silencio.
Los ajustes de caminos que faltaban en el Editor de mapa
Los ajustes de un camino ahora muestran todas las opciones de la app de Yarbo. Para el cortacésped: Velocidad de desplazamiento, la explicación de Desplazamiento del camino y, cuando esta opción está activada, Intervalo de desplazamiento (dónde empiezan y terminan los trazados paralelos) y Paso de desplazamiento (cuánto se desplaza la ruta cada vez). La velocidad del quitanieves en los caminos ahora también ofrece la opción Más lenta.
Unos discretos botones de flecha indican si hay más contenido por encima o por debajo en las tarjetas del mapa
Haz clic en la flecha hacia abajo para desplazarte por una columna larga, como Inicio rápido, o en la flecha hacia arriba para volver hacia el principio. Funcionan en los diseños para portátiles y pantallas grandes de escritorio, tanto en la app instalada como en Yardstick Anywhere, y respetan la preferencia de movimiento reducido.
Selecciona y edita grupos de formas en el Editor de mapa
Traza un lazo o haz clic con Shift pulsado para seleccionar formas, moverlas juntas, copiarlas y colocar tantas copias como necesites, eliminarlas tras revisar todos los nombres afectados o activar y desactivar las zonas prohibidas seleccionadas. Las copias conservan los ajustes de los módulos e incluyen los caminos solo si se copian las dos zonas que conectan. Para formas del mismo tipo, elige una forma de referencia y marca los ajustes que quieras compartir, revisa las formas de destino y aplícalos tras crear una copia de seguridad. Verás el resultado de cada forma.
Yardstick te avisa de las pasadas programadas que no pudo iniciar mientras no estaba en funcionamiento
Una pasada programada solo puede iniciarse si Yardstick está en funcionamiento. Por eso, si el ordenador estaba apagado o en suspensión, la pasada no se realizaba y no había ningún aviso. Ahora, cuando Yardstick vuelve a funcionar, recibes un único aviso con todas las pasadas que no se realizaron en los últimos ocho días, en todos los canales de alerta que uses, incluido el correo electrónico. El aviso permanece en la parte superior de la página de inicio hasta que lo descartes, y cada pasada omitida aparece en la lista Actividad del horario. Las pasadas omitidas no se inician con retraso.
El mapa muestra de inmediato la foto de USGS guardada, siempre
Las fotos de USGS se conservan durante 90 días. Antes, pasado ese plazo, el mapa esperaba a que USGS enviara una nueva, lo que puede tardar 15 segundos o más. Ahora la foto guardada se muestra al instante y se busca una nueva en segundo plano, que solo la sustituye cuando llega una foto válida.
La página Mapa usa mucha menos memoria con grabaciones largas
La información de preparación, los puntos problemáticos, el Registro y el historial de trabajos ahora leen la grabación por partes en vez de cargar meses de datos de golpe. Así, abrir el mapa sigue siendo rápido y consume pocos recursos, lleve el tiempo que lleve grabando Yardstick. Todas las cifras de la página siguen siendo las mismas.
Más espacio para el Editor de mapa
Cuenta, Ayuda, Tema, Recargar y Cerrar sesión ahora comparten un menú compacto al final de los enlaces de las páginas. Lazo tiene un icono de cuerda y un cursor a juego. Solo el bloqueo por un trabajo ocupa espacio en un aviso; si el estado del robot no está confirmado, se indica mediante un texto de ayuda al pasar el cursor sobre Guardar.
Cuando el servicio principal de imágenes aéreas de USGS no funciona, Yardstick solicita las mismas fotografías al otro servicio de imágenes de USGS,
para que tu mapa conserve su foto aérea en lugar de mostrar el aviso de imágenes no disponibles.
Los callejones sin salida se restauran con todos sus ajustes, igual que tus áreas
Las copias de seguridad del mapa de Yarbo guardan las formas, pero no sus ajustes, por lo que una restauración por sí sola devuelve todo a los valores predeterminados de Yarbo. Yardstick guarda los ajustes de cada área con cada copia de seguridad y ofrece recuperarlos después de una restauración. Ahora hace lo mismo con los callejones sin salida: conserva la altura y la velocidad de corte de cada uno, y el Editor de mapa ofrece recuperarlas junto con los ajustes de las áreas. Las copias de seguridad anteriores a esta actualización no incluyen los callejones sin salida.
Los estados de RTK del mapa seguían apareciendo en inglés en algunos idiomas
Los estados de RTK "Fijo" y "Flotante" ahora también aparecen en alemán, español, italiano y finés, con los mismos términos que en la app del móvil.
Cada instalación y actualización en Windows añadía otra regla de "Yardstick" al cortafuegos
El instalador debía eliminar la regla anterior antes de añadir la nueva, pero ese paso nunca se ejecutaba y las reglas se acumulaban. Ahora sí se ejecuta, y la próxima actualización también eliminará las copias adicionales que dejaron las versiones anteriores.
En algunos casos, en Windows el navegador mostraba una página de error justo después de la instalación
La comprobación del instalador para verificar que Yardstick se había iniciado nunca llegaba a ejecutarse. Después, reiniciaba Yardstick y abría el navegador mientras la nueva instancia aún estaba arrancando, por lo que la primera página fallaba hasta que la recargabas. Ahora, tras el reinicio, el instalador espera a que Yardstick responda antes de abrir el navegador. Yardstick también responde en la dirección IPv6 de este ordenador, por lo que "localhost" se abre al instante, sin la pausa inicial.
En Windows, abrir Yardstick por segunda vez podía iniciar otra instancia
Antes de iniciarse, Yardstick comprueba si ya hay una instancia en funcionamiento. En Windows, esa comprobación siempre indicaba que el puerto estaba libre, incluso si Yardstick ya lo estaba usando. Ahora detecta la instancia en funcionamiento y te lleva a ella en lugar de iniciar otra.
En algunos casos, dividir una zona dejaba los caminos vinculados a la mitad equivocada
Cuando un camino o un callejón sin salida llegaba a la parte de una zona que Dividir convertía en una zona nueva, seguía vinculado a la mitad original. Ahora Dividir vincula cada uno a la mitad a la que realmente llega. Los mapas que quedaron así tras una división anterior se reparan al abrir el Editor de mapa, después de crear una copia de seguridad y sin que tengas que guardar nada.
Si el guardado en el Editor de mapa fallaba a mitad del proceso, podían perderse tus otras modificaciones
Si el robot rechaza un cambio o se pierde la conexión durante el guardado, el editor ahora vuelve a leer el mapa del robot, muestra lo que realmente se ha conservado, identifica lo que debes revisar y mantiene todas las modificaciones que aún no había enviado para que puedas volver a guardarlas. Ya no reenvía cambios que podrían haberse aplicado. Además, el editor se bloquea mientras prepara y envía los cambios para que no se pierda nada de lo que hagas en ese momento.
Guardar no detectaba los contornos de zona que se cruzaban consigo mismos
Ahora, si el borde de una zona se cruza consigo mismo después de dividirla o arrastrar un punto, se detecta antes de enviar ningún cambio y el editor te muestra qué zona es.
El programa continuaba cuando el robot abandonaba su ruta
Cuando el robot notificaba un fallo de ruta y se detenía en el jardín, Yardstick daba el plan por terminado e iniciaba el siguiente del programa, por lo que el resto del área se quedaba sin cortar. Ahora detiene el programa e indica qué fallo ha notificado el robot.
La fila Wi-Fi de Robot desaparecía cuando el Wi-Fi estaba configurado pero no se estaba usando
Yardstick ocultaba la fila si el robot no había enviado una lectura de Wi-Fi recientemente. Por eso, un robot con Wi-Fi configurado que se comunicaba por HaLow o 4G no mostraba ninguna información de Wi-Fi. Ahora la fila aparece siempre que el robot tenga Wi-Fi configurado o haya enviado una lectura en los últimos 30 días: muestra la señal en directo cuando la hay; si no, el nombre de la red, "Configurado, sin conexión" y cuándo se recibió la última lectura. Los robots que nunca usan Wi-Fi siguen sin mostrar esa fila.
Los ajustes del quitanieves aparecían como "no guardados"
Los ajustes de zonas del quitanieves ofrecían la opción Evitación de obstáculos del cortacésped, que el robot no conserva para el quitanieves, por lo que al guardarlos se indicaba que esa opción no se había guardado. Ahora la fila solo aparece en los ajustes del cortacésped. Configura la evitación de obstáculos del quitanieves en la app de Yarbo.
En ciertas circunstancias, un robot detenido en el jardín a la espera de una recarga podía seguir apareciendo como si estuviera trabajando
Cuando el robot interrumpe su trabajo para recargar, normalmente vuelve directamente a la base. Si, en cambio, se detiene donde está, Yardstick ahora lo muestra en pausa en lugar de indicar que sigue cortando o usando el soplador.
En jardines con dos bases de carga, el Editor de mapa advertía que las zonas accesibles desde la segunda base no tenían un camino desde la base
La comprobación previa a Guardar solo partía de la primera base. Ahora parte de todas las bases que estén activadas.
Si la clave de Google solo tenía permiso para Maps Static API, la foto aérea de la página Resumen aparecía en blanco
El mapa de alta nitidez de la página Resumen se compone con Map Tiles API de Google. Si Google rechaza las teselas, la página ahora muestra la foto aérea única en su lugar, y los detalles de depuración del mapa y el informe de diagnóstico indican que Google ha rechazado las teselas y por qué. Para recuperar el mapa de alta nitidez, permite el uso de Map Tiles API en la clave (consulta Imágenes de Google en Soporte).
Con dos o más Core, Rayas en el césped no tenía selector de Core
Cada Core tiene sus propias rayas, pero la página solo mostraba las del primero. El selector de Core vuelve a estar en la esquina superior derecha de Rayas en el césped.
Con dos o más Core, Planes se abría en el primero en lugar de en el que habías elegido
Las demás páginas mantienen el Core que has elegido; ahora Planes también lo hace, y sigues pudiendo cambiar de Core allí en cualquier momento.
Algunos textos seguían en inglés, independientemente del idioma elegido
Ahora están traducidos el botón Continuar al iniciar sesión con un código, dos líneas de la página Traslado a Yardstick Anywhere, los dos enlaces de la página que aparece cuando no hay grabación para el período elegido y la duración de cada programa en los textos de ayuda del Calendario.
Durante la carga, el valor "En realidad, aproximadamente" del panel Batería era muy superior a la carga real
Se calcula a partir del voltaje de la batería, que se mantiene cerca del máximo durante gran parte de la carga. Por eso podía indicar alrededor del 70% cuando el robot estaba al 29%. Ahora solo se muestra cerca del final de la carga, cuando es preciso.
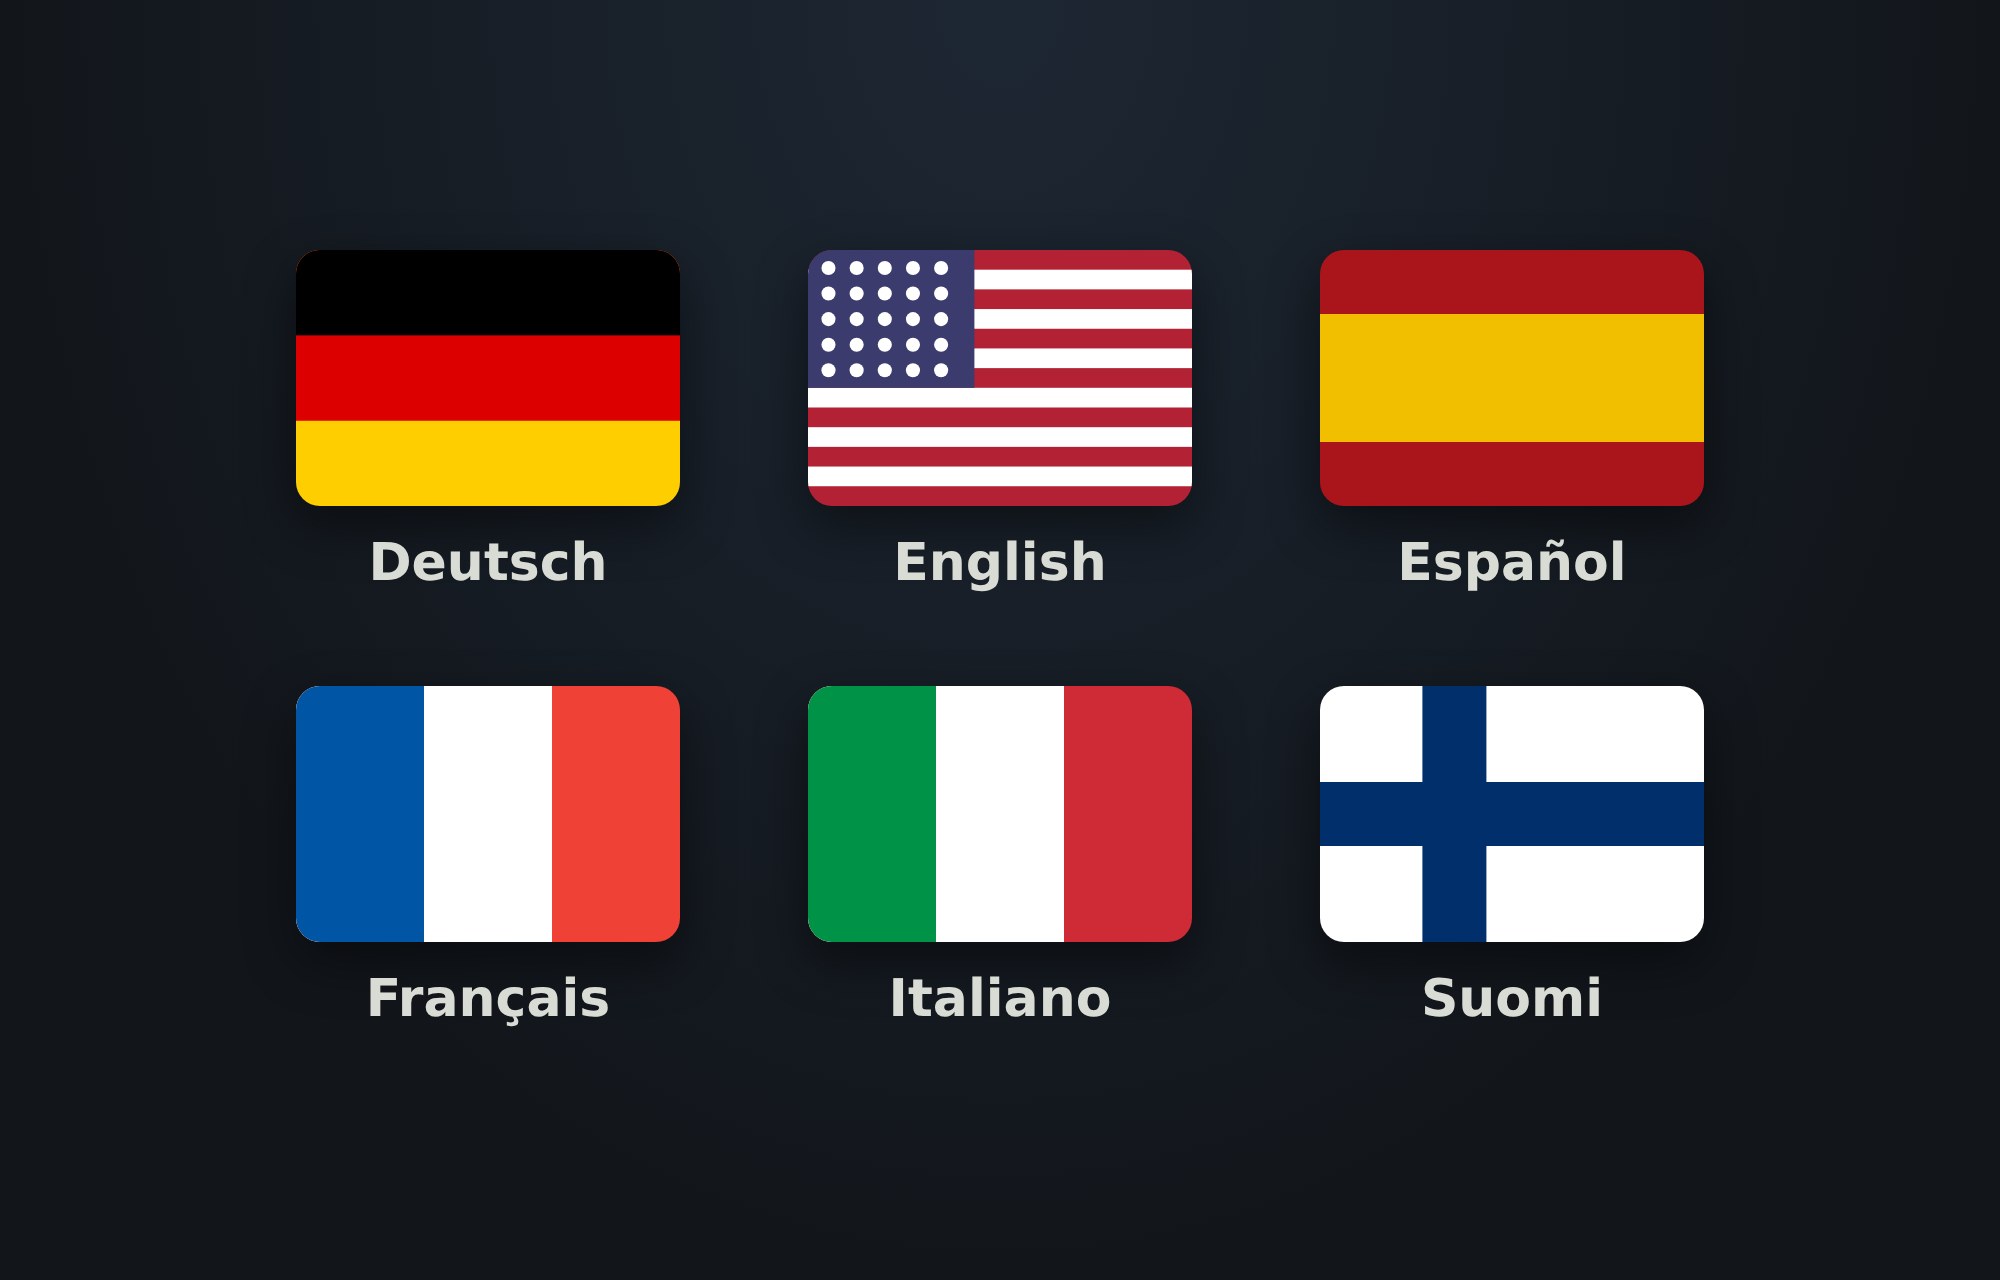
Yardstick ya habla inglés, alemán, español, francés, italiano y finés. Elige uno y todo cambia de idioma: cada página, alerta y correo electrónico, con los números, las fechas y las horas en el formato del país correspondiente. Esta versión también corrige una larga lista de pequeños problemas que nos has comunicado.
Dónde encontrarloAjustes, luego Pantalla y después Idioma
Yardstick en alemán, español, francés, italiano y finés
En Ajustes, Pantalla, Idioma puedes cambiar Yardstick a uno de estos idiomas para todas las personas que usen ese ordenador: cada página, alerta y correo electrónico. Los números, los decimales y las fechas usan el formato local, y las horas se muestran en formato de 24 horas. Una instalación nueva se inicia en el idioma que solicita tu navegador; las páginas de bienvenida e inicio de sesión tienen su propio menú de idioma, y el instalador de Windows sigue el idioma de Windows. El inglés no cambia.
En una tableta o un teléfono configurado para mostrar la versión completa, la página se quedaba en el logotipo de Yardstick
En las pantallas más pequeñas, el logotipo que aparece mientras se carga el mapa se quedaba sobre la página de forma permanente. Ahora desaparece como debe y, en cualquier pantalla, nunca puede permanecer visible más de unos segundos.
Al acercar el mapa, los bordes de las áreas y los caminos se volvían gruesos y borrosos
Ahora los bordes mantienen una línea nítida del mismo grosor con cualquier nivel de zoom y se ven exactamente como antes al alejar el mapa.
En determinadas circunstancias, un programa de amanecer a atardecer podía continuar después del atardecer
Si se perdía la conexión con el robot mientras cargaba a mitad de un trabajo, por ejemplo, por un corte de internet, Yardstick podía perder el seguimiento del programa y el robot terminaba el trabajo por su cuenta después de anochecer. Ahora Yardstick mantiene el seguimiento del programa durante la carga y, al atardecer, deja en espera el trabajo pendiente para continuarlo a la mañana siguiente desde donde se detuvo.
Las capas de colores del mapa no respetaban tus unidades
Calidad del rumbo, Geometría del rumbo, Elevación y Velocidad de desplazamiento ahora siguen los ajustes de Pantalla, de modo que, si eliges el sistema imperial, verás pulgadas, pies y mph. Temperatura de la máquina muestra °F o °C según corresponda, y una sola lectura imposible de un sensor ya no desajusta la escala.
Al pasar el cursor sobre un programa de amanecer a atardecer en el gráfico de Calendario, aparecía "12:undefined AM"
Ahora se muestra la franja horaria del programa, por ejemplo, "De 30 min después del amanecer al atardecer".
En la página Planes, al pasar el cursor sobre un área o un callejón sin salida, se muestra su nombre completo,
junto con el elemento al que pertenece, para que resulte fácil distinguir nombres parecidos que aparecen recortados en la lista.
El autocompletado está desactivado en el cuadro de búsqueda de Ajustes
Cuando las imágenes de USGS no están disponibles, el mapa lo indica de inmediato
en lugar de pasar hasta 45 segundos intentando cargarlas, y muestra tu última foto si dispone de ella.
Mensajes más claros cuando Yardstick no puede conectarse con Yarbo
Un cortafuegos o tu propia red pueden causar el mismo problema, especialmente en una instalación nueva. Por eso, el mensaje ahora sugiere revisar primero el cortafuegos y te indica cómo abrir una solicitud de soporte si el problema persiste.
El indicador de Wi-Fi solo aparece cuando tu robot usa Wi-Fi,
así que la tarjeta Estado actual del robot ya no dedica una fila a indicar que no está conectado.
Las imágenes de satélite de Google vuelven a verse nítidas en el mapa a pantalla completa. En lugar de estirar una sola imagen por toda la pantalla, el mapa ahora muestra las imágenes de Google como una cuadrícula de mosaicos de alta resolución para el nivel de zoom que estés usando. Así, se mantienen nítidas en una pantalla grande o 4K y al acercar el mapa. Esta versión también mejora la fiabilidad al guardar en el Editor de mapa y corrige varios problemas menores.
Dónde encontrarloEn el mapa, con Vista aérea activada y Google seleccionado en Ajustes, Imágenes del mapa
Las imágenes de satélite de Google vuelven a verse nítidas en el mapa a pantalla completa
Desde la llegada de la nueva interfaz, las imágenes de Google se cargaban como una sola imagen que se estiraba para llenar una pantalla ancha. Esto hacía que se vieran borrosas en pantallas grandes o 4K, y aún peor al acercar el mapa. Ahora el mapa las muestra como lo hace Google Maps: con mosaicos de alta resolución para el nivel de zoom que estés usando, cubriendo todo el mapa de borde a borde y permitiendo acercarlo hasta donde Google tenga imágenes de tu jardín. Sigue usando tu propia clave de Google; la clave debe tener activada la Map Tiles API.
La foto de satélite ya no pierde nitidez al abrir un panel
Al abrir una tarjeta como Problemas, desplazar el mapa o cambiar el zoom, la foto podía volver a cargarse con menos calidad, por lo que el mapa se volvía borroso en cuanto consultabas algo. Ahora se mantiene nítido, abras o muevas lo que quieras.
El Editor de mapa ya no indica que se ha guardado una forma si el robot no la ha conservado
Un robot ocupado o con un trabajo en pausa puede responder "guardado" y aun así conservar el contorno anterior. Por eso, la app de Yarbo mostraba la forma antigua mientras Yardstick indicaba que se había guardado. Ahora, cada contorno que guardas se vuelve a leer del robot y se comprueba. Si el robot ha conservado algo distinto, el editor te avisa y muestra lo que realmente tiene el robot; si no puede confirmar que se haya guardado, también lo indica.
Alinear foto muestra solo los controles que se pueden usar
Al alinear imágenes de Google o USGS, ya no aparecen los controles deslizantes Tamaño y Giro, que solo funcionan con tu propia foto de dron. Tienes los controles de desplazamiento, Guardar, Restablecer y Cancelar.
Un aviso claro cuando el servicio de imágenes de satélite no está disponible
Si el proveedor de imágenes deja de estar disponible temporalmente, el mapa muestra un mensaje discreto que indica que las imágenes no están disponibles y que esto no afecta a tu mapa ni a tu robot, en lugar de mostrar un mapa en blanco o con aspecto de estar fallando. El mensaje desaparece automáticamente en cuanto vuelven las imágenes.
Cambiar de Core en Planes ya no hace desaparecer los planes que acaban de cargarse
Si tenías dos Core, uno lento o en reposo podía terminar de cargar después de que hubieras seleccionado el otro y mostrar un error encima de tus planes. Ahora Planes solo muestra el Core que tienes seleccionado.
El Editor de mapa muestra tus formas por orden alfabético
Las áreas, los callejones sin salida y los caminos se ordenan por nombre dentro de cada grupo, como ya ocurre en Planes, de modo que "Área 2" aparece antes que "Área 10". Solo cambia el orden de la lista, no tu mapa.
Algunas tarjetas de Ajustes no se veían en Safari
En las secciones con tres o más tarjetas, Safari dejaba la segunda columna en blanco. Ahora se muestran también en Safari.
La barra superior ya no se sale del borde en las pantallas más pequeñas
En un portátil de 16 pulgadas, la fila de botones podía salirse de la ventana; ahora el intervalo de fechas pasa a su propia línea antes de que eso ocurra.
El panel de copias de seguridad de los planes ya no se superpone a tus áreas
en la página Planes.
La versión 1.1 sigue nuestra tradición de escuchar primero a nuestros clientes. El primer objetivo era ofrecer las funciones esenciales que todo propietario de un Yarbo necesita, y hacerlas bien. Con esa base lista, empezamos a llevar Yardstick al siguiente nivel. Esta interfaz más intuitiva y fácil de usar es el primer paso: la base sobre la que desarrollaremos las funciones que nos has estado pidiendo. El Mapa, Planes, Calendario, Rayas en el césped, Registro, Editor de mapa y Ajustes comparten ahora un diseño limpio y coherente, que se adapta al dispositivo donde lo abras, ya sea un monitor grande de pared, un portátil o tu teléfono, reorganizando los elementos según la pantalla.
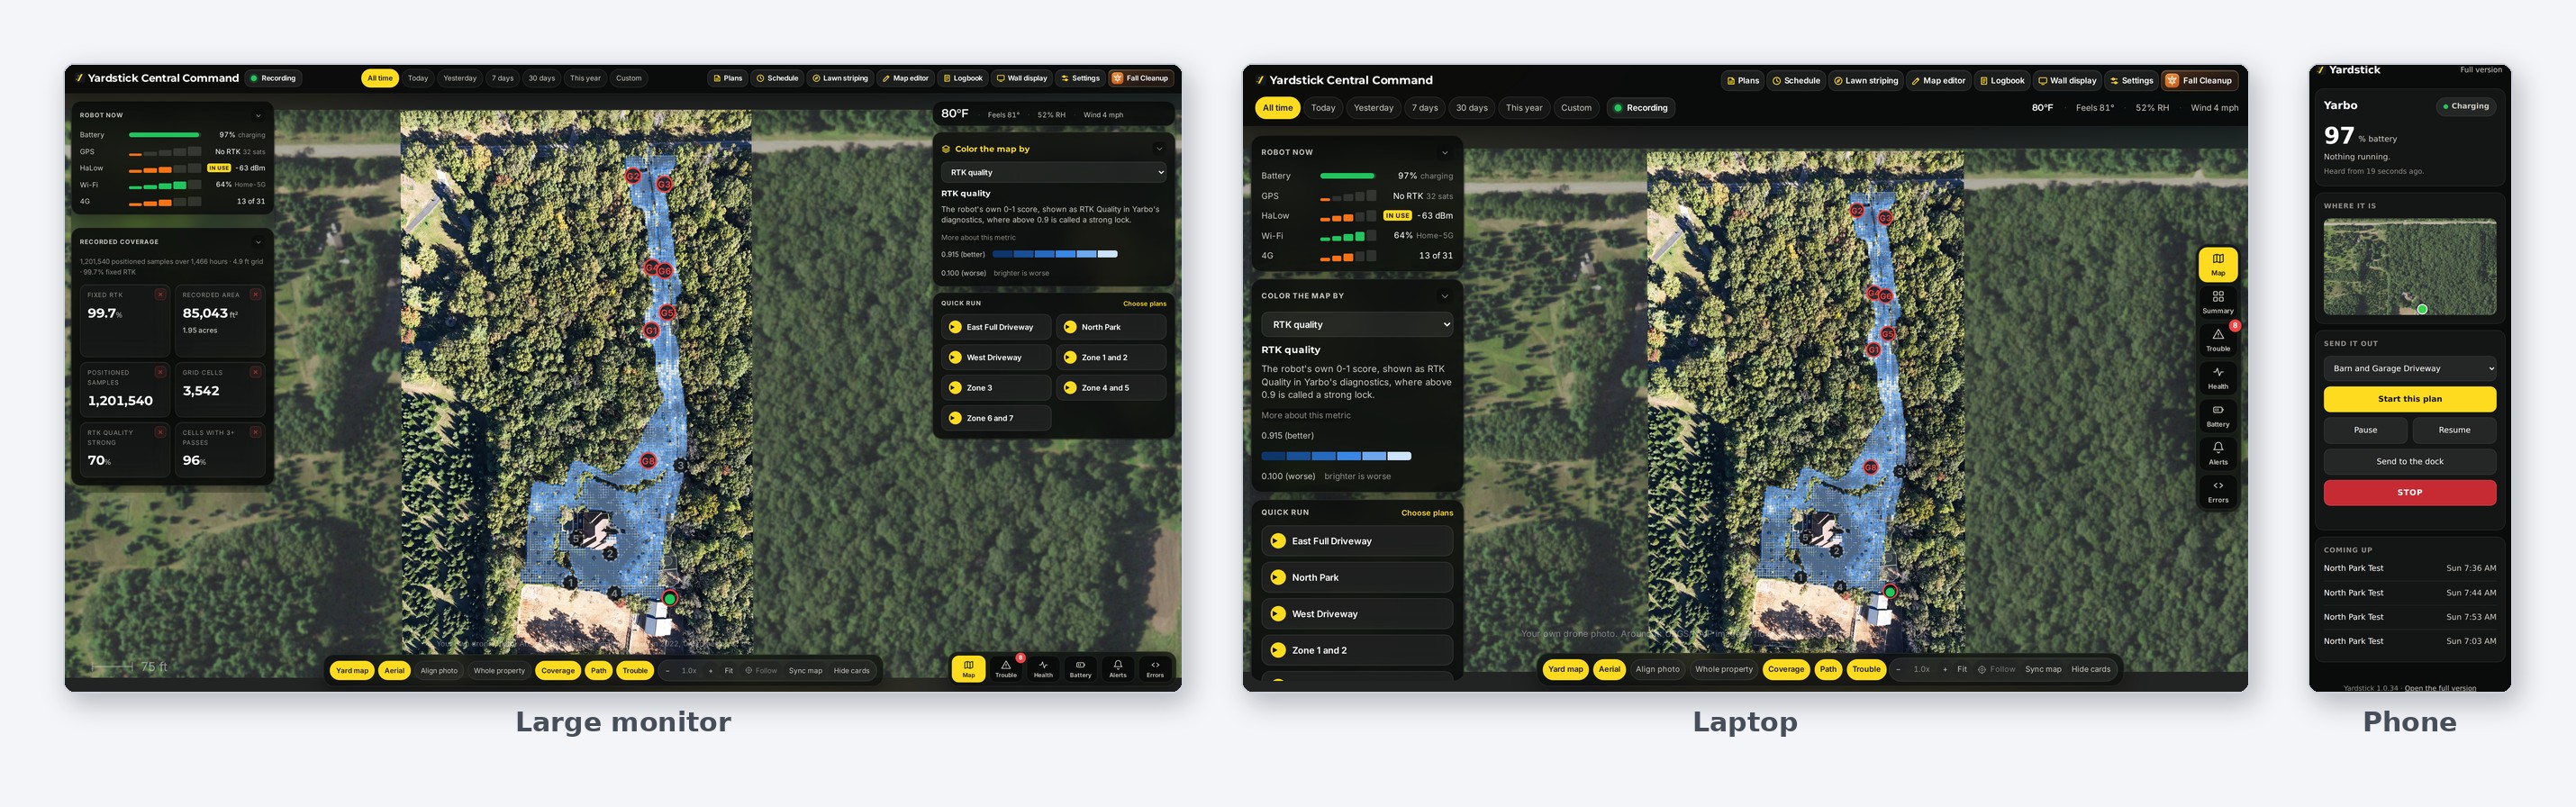
Un gran mapa que ocupa toda la pantalla
Ahora el mapa ocupa toda la página, con tarjetas superpuestas que muestran el trabajo y sus controles, la batería, el GPS y la señal del robot, y el selector de capas. Cada tarjeta se puede contraer, y Ocultar tarjetas deja el mapa despejado. El botón Seguir mantiene al robot a la vista.
Inicio rápido
Marca Inicio rápido en cualquier plan y aparecerá en el mapa, listo para iniciarlo con un clic.
Arrastra tus áreas a un plan
La página Planes muestra todas las áreas que se pueden añadir a un plan e incluye un cuadro de búsqueda. Arrastra áreas a un plan, muévelas hacia arriba o hacia abajo para definir en qué orden las corta Yarbo y quita cualquiera con la x. Marca Orden inteligente para dejar que Yarbo elija el orden. Contraer todo muestra cada plan en una sola línea, y las copias de seguridad de los planes permanecen contraídas hasta que las abres.
Los programas pueden funcionar de amanecer a atardecer
En Calendario, un programa puede funcionar de "Amanecer a atardecer" en lugar de usar un horario fijo, con la posibilidad de adelantar o retrasar cualquiera de los dos extremos hasta seis horas. El amanecer y el atardecer se calculan para tu jardín. Cuando se va la luz del día, Yarbo vuelve a la base y, a la mañana siguiente, continúa desde donde se detuvo.
El mapa se abre con la calidad RTK y la señal Wi-Fi se muestra en verde
Calidad RTK es la primera capa y la que se muestra al cargar el mapa. La capa Señal Wi-Fi ahora tiene datos reales que mostrar: cuanto más intenso es el verde, más fuerte es la señal, según la escala de 0 a 100 del propio robot y con una leyenda completa.
Descarta o ignora un punto problemático
Cada lugar de la lista Problemas incluye ahora Descartar, que lo oculta hasta que empeore, e Ignorar, que lo oculta de forma permanente. Descartar todo vacía la lista y Mostrar todos vuelve a mostrarlo todo.
Una pestaña de Registro para cada robot
Si tienes más de un robot, aparece una pestaña para cada uno debajo del título Registro, con el número de tareas que requieren atención. La página muestra el contenido de la pestaña que elijas.
Ahora es más fácil moverse por Ajustes
Un cuadro de búsqueda para todos los ajustes, las secciones agrupadas, una barra de cambios sin guardar para que nada quede sin guardar por accidente y la clave de licencia oculta hasta que quieras verla. Las unidades, la temperatura y el tema claro u oscuro están en Pantalla.
Una forma más rápida de moverse por el Editor de mapa
Un cuadro Buscar una forma, la lista Formas agrupada por tipo, los botones de la barra de herramientas en grupos con etiquetas y una rosa de los vientos mientras se carga el mapa.
Una mejora de velocidad notable, sobre todo en una Raspberry Pi
Antes, al iniciar la aplicación o guardar un ajuste, se reconstruía todo el mapa y se compactaba toda la base de datos. Esto podía tardar minutos, durante los cuales todas las páginas iban muy lentas. Ahora ese trabajo solo se hace cuando aporta una mejora real. Las páginas también cargan con menos recursos: primero se muestra una copia de tu foto de dron adaptada al tamaño de la pantalla y, cuando termina de cargar, la imagen completa; el navegador conserva la imagen de satélite y el análisis de la dirección de corte en lugar de descargarlos de nuevo; y los paneles de puntos problemáticos, cobertura y Fallos muestran de inmediato los últimos resultados y se actualizan en segundo plano.
La salida con una carga parcial tiene en cuenta el módulo instalado
Ahora se aprende cuánta carga necesita cada trabajo para terminar con cada módulo a partir de las pasadas de tu propio robot. Así, un trabajo con soplador de hojas o quitanieves espera hasta tener la carga que realmente necesita.
La comprobación antes de guardar un mapa detecta las zonas sin camino
Una zona situada dentro de otra o que se solapaba con ella se consideraba accesible, pero Yarbo necesita un camino para entrar en cada zona. Ahora la comprobación indica el nombre de cada zona que no tiene un camino desde la base.
La tabla de cargas de la batería mostraba unidades incorrectas
"Valores alcanzados en cada carga" mostraba °C aunque estuviera seleccionado Fahrenheit; ahora respeta tu ajuste de temperatura, como todo lo demás.
Terminar trabajo & volver a la base ahora se guía por el cargador
Si un robot ya está cargando en su base, se considera que ha llegado, en lugar de volver a iniciar la maniobra de acoplamiento o seguir mostrándolo como "volviendo a la base" durante todo el tiempo que permanecía allí.
No se podía volver a establecer Mensajes originales en 1 día
Un día es el valor predeterminado desde septiembre, pero el menú de Ajustes no permitía volver a seleccionarlo. "1 día (recomendado)" vuelve a ser la primera opción.
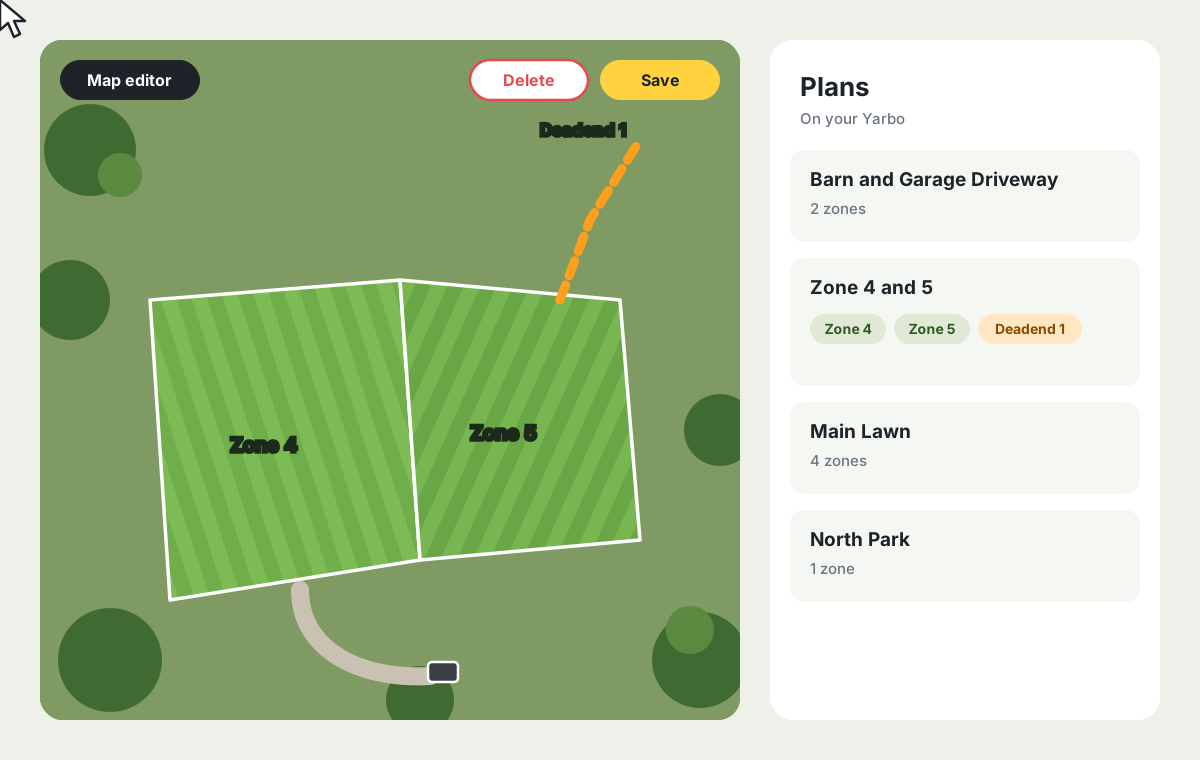
En la app de Yarbo, al eliminar una zona, un callejón sin salida o una línea de patrulla, se eliminan todos los planes que los utilizan y no hay forma de conservarlos. Ahora puedes eliminarlos en el Editor de mapa de Yardstick y tus planes se mantienen intactos. Si dos zonas comparten un borde, ahora puedes mover el borde de una de ellas de forma independiente para solaparlas o dejar un espacio entre ambas directamente en el Editor de mapa. El Ángulo de ruta se puede ajustar al grado exacto para cada área, sin la limitación de los incrementos de 10 grados de Yarbo. Además, si tu ordenador pierde el acceso a internet, eso ya no interrumpe tu plan.
Dónde encontrarloEditor de mapa, Planes, Calendario, Limpieza de otoño y Arranque de primavera
Elimina una zona, un callejón sin salida o una línea de patrulla sin perder tus planes
En la app de Yarbo, al eliminar cualquiera de estos elementos se eliminan todos los planes que lo usan: la app te avisa, pero las únicas opciones son perder los planes o no eliminar el elemento. Ahora puedes eliminarlos en el Editor de mapa de Yardstick y conservar tus planes intactos, tanto si eliminas una zona de un plan con dos zonas como un callejón sin salida de un plan con cuarenta.
Da forma a los bordes compartidos
Cuando dos zonas comparten un borde, al arrastrar uno de sus puntos naranjas se modifican ambas zonas a la vez. Mantén pulsada la tecla Ctrl (Cmd en un Mac) mientras arrastras para mover solo el borde de la zona seleccionada. Úsalo para solapar ligeramente dos zonas donde se unen, de modo que el cortacésped no deje una franja de césped sin cortar entre ellas, o para abrir un espacio.
Ajusta el Ángulo de ruta de una zona al grado exacto
En los ajustes de zonas del Editor de mapa, el control deslizante de Ángulo de ruta avanza de grado en grado. También puedes escribir el ángulo que quieras en el campo contiguo, de modo que una zona se corte a 7 grados y la siguiente a 21, sin la limitación de los incrementos de 10 grados de Yarbo.
Entérate si un programa se detiene a medias
Si un programa termina antes de completar todas sus zonas, una alerta te lo indica y enumera las zonas que no se trabajarán esta vez.
Tu robot dibujado a tamaño real
Al acercar la vista en el mapa principal o en el Editor de mapa, el robot se representa con un contorno del tamaño del Core y del módulo que lleva instalado: el cortacésped, el quitanieves o solo el Core. Una punta en la parte delantera indica hacia dónde mira. Al alejar la vista, aparece el mismo punto de antes.
Solo zonas de corte en Limpieza de otoño y Arranque de primavera
Un nuevo interruptor situado encima de la lista de zonas muestra solo las que hayas etiquetado como Cortacésped en el Editor de mapa (Ajustes de la zona, Etiquetas). Así, las entradas, los patios y otras zonas en las que solo usas el soplador o el quitanieves desaparecen de la lista y de los recuentos. Al desactivarlo, vuelven a aparecer todas las zonas con las mismas casillas marcadas que antes.
Una foto de dron para cada Yarbo
Si tienes más de un Yarbo, ahora cada uno tiene su propia foto de dron: elige el robot en Ajustes, Imágenes del mapa, y luego sube y alinea su foto. Puedes usar la misma foto para todos los robots o una distinta para cada uno. Si ya tenías una foto, se conserva para todos los robots, lista para ajustarla en cada uno.
Yardstick te indica cuándo espera una respuesta de tu robot
Limpieza de otoño, Arranque de primavera, el Editor de mapa y Planes solicitan información a tu robot a través de la nube de Yarbo. Si el robot está lejos de la red Wi-Fi o está trabajando, puede tardar en responder. Ahora estas páginas indican que están consultando a tu Yarbo y, si Limpieza de otoño o Arranque de primavera no consiguen comunicarse con él, muestran la copia del mapa que guarda Yardstick y cuándo se guardó.
La reanudación con carga parcial es más inteligente
Con la reanudación con carga parcial activada, el robot ahora vuelve a salir para terminar un plan iniciado desde Yardstick tras una pausa de carga. Lo mismo ocurre con un plan de un programa si el robot vuelve a la base cuando está a punto de terminar.
Los programas continúan pese a las pausas de carga y los cortes de internet
Los programas continúan con la siguiente zona tras una pausa de carga a mitad de una zona. Además, si tu ordenador pierde la conexión a internet mientras el robot está fuera, el plan ya no se ve afectado.
Las alertas llegan incluso después de un corte de internet
Si se genera una alerta mientras tu ordenador está sin conexión, como "Se ha perdido el contacto con el robot", se envía en cuanto vuelve la conexión e indica cuándo ocurrió, incluso después de un reinicio.
Próxima pasada tiene en cuenta las pasadas que omites
Pulsa Omitir siguiente en un programa y el recuadro Próxima pasada de la parte superior de Calendario mostrará la pasada que realmente se realizará.
La base dibujada a tamaño real
La base se dibuja a tamaño real y con su orientación real en el mapa principal y en el Editor de mapa. Al alejar la vista, un pequeño anillo sigue indicando dónde está. Una base desactivada en el mapa del robot, por ejemplo, la ubicación anterior después de moverla, se dibuja atenuada y con líneas discontinuas.
Los caminos y las líneas de patrulla cuentan como parte del mapa
La alerta Fuera del mapa ahora considera que un robot que sigue un camino o una línea de patrulla por terreno abierto entre dos zonas está dentro de su mapa.
Las actualizaciones automáticas se instalan solas
Con las actualizaciones automáticas activadas, las nuevas versiones se instalan solas en cuanto el robot deja de trabajar, y Ajustes te indica que no tienes que hacer nada.
Comprobaciones más claras de los callejones sin salida en el Editor de mapa
Un callejón sin salida que empieza justo en el borde de su zona se considera dentro de ella. Cada aviso ocupa una sola línea breve; selecciona un callejón sin salida para ver el suyo.
Un mapa más estable
La foto aérea del fondo del mapa principal permanece en pantalla mientras el mapa se actualiza.
La página Ajustes también se llama Ajustes en la pestaña del navegador
Ahora pone "Ajustes de Yardstick", igual que la propia página.
Faltaban las Etiquetas de las zonas de cortacésped
En el Editor de mapa, los Ajustes de cada zona incluyen una fila Etiquetas para indicar qué módulos se usan en ella. Esta fila vuelve a aparecer en las zonas configuradas para el cortacésped, al final de los ajustes estándar.
Limpieza de otoño solo cuenta el corte
Una zona completada con el soplador de hojas o el quitanieves instalado ya no cuenta como cortada. Solo cuenta el corte de césped, y esas zonas aparecen como pendientes hasta que se cortan.
Un Registro más preciso
Las horas de trabajo solo cuentan el tiempo en el que el robot está trabajando, sin incluir las pausas de carga, las esperas por lluvia ni el tiempo estacionado en la base. Así, los recordatorios de mantenimiento, como engrasar las orugas, llegan cuando corresponde. El Registro de actividad del Calendario anota cada parada de carga una sola vez.
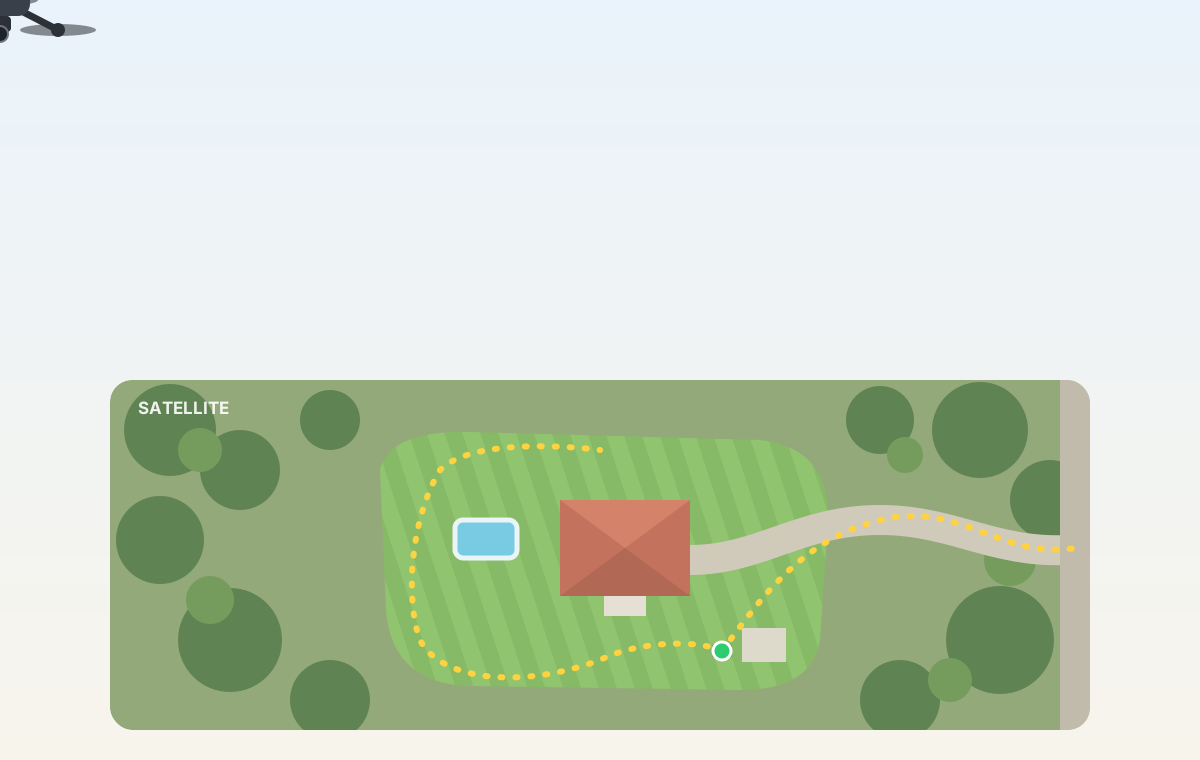
Sobrevuela tu jardín, sube la foto y sustituirá a la vista de satélite en el Mapa, en el Editor de mapa y en la Pantalla de pared. Yardstick lee dónde estaba el dron, a qué altura volaba y hacia dónde miraba, y coloca la foto cerca de su posición correcta automáticamente. Alinea algún elemento que reconozcas y ajusta los controles Tamaño y Giro: tu mapa mostrará tu jardín tal como está hoy, a resolución completa. ¿Es tu primera vez? Lee la guía paso a paso, con imágenes.
Dónde encontrarloAjustes, luego Imágenes del mapa y después Tu propia foto de dron
Usa tu propia foto de dron como vista aérea del mapa
En Ajustes, Imágenes del mapa, sube una foto tomada mirando verticalmente hacia abajo. Se conserva tal como la tomaste, a resolución completa. La mayoría de los drones registran su ubicación, altura y orientación, y Yardstick usa esos datos para colocar la foto automáticamente. Si la foto no incluye esos datos, se coloca inicialmente en el centro del jardín. Después pulsa Alinear foto en el mapa: arrastra un elemento que reconozcas, como una esquina de la casa, hasta el mismo lugar del mapa, donde quedará señalado con un marcador. Los controles deslizantes Tamaño y Giro permiten ampliar y girar la foto alrededor de ese marcador, para que ese punto permanezca fijo mientras alineas el lado opuesto. La foto se muestra semitransparente mientras la alineas, de modo que puedes ver el recorrido del robot a través de ella. Las teclas de flecha, [ ] y - = permiten hacer ajustes precisos. La foto aparece en el Mapa, en el Editor de mapa y en la Pantalla de pared. La foto de satélite rellena el espacio alrededor de sus bordes, salvo que desactives esa opción (el estado del interruptor se guarda con el botón Guardar de la tarjeta). Eliminar foto recupera la vista de satélite. Consulta la guía paso a paso para sacarle el máximo partido.
Un interruptor Flechas de dirección en el Editor de mapa
Ahora puedes desactivar en Capas las flechas que indican el sentido de un callejón sin salida, un camino memorizado o el borde de la zona seleccionada, para que no tapen los puntos que estás moviendo. Yardstick recuerda tu elección.
El progreso de todo el programa cuando ejecuta varios planes seguidos
Mientras se ejecuta un programa de dos o más planes, la página para móviles, la Pantalla de pared (tanto su pantalla de estadísticas como la tarjeta del mapa) y la página Planes indican qué plan está en curso ("plan 2 de 2"), cuánto se ha completado del programa y cuánto tiempo queda en total aproximadamente, junto a los datos del plan actual. El porcentaje completado tiene en cuenta la duración real de cada plan, por lo que un plan de diez minutos y uno de cuatro horas no pesan lo mismo. Los totales aparecen cuando todos los planes del programa han completado al menos una pasada, porque hasta entonces su duración es solo una estimación que puede quedarse corta por varias horas. Mientras tanto, se indica qué plan está en curso.
Las flechas alrededor de una zona no respetaban el Sentido del perímetro
En el Editor de mapa, las flechas alrededor de la zona seleccionada siempre indicaban el sentido en el que se había trazado. Por eso, al cambiar el Sentido del perímetro a Horario o Antihorario, parecía que no había pasado nada. Ahora las flechas indican el sentido de las vueltas al perímetro, y la línea bajo el ajuste muestra ambos datos: en qué sentido se trazó la zona y en cuál se darán las vueltas. Con Seguir, muestran el sentido del trazado.
Los trabajos en pausa perdían su progreso y no indicaban que estaban en pausa
Cuando un trabajo estaba en pausa, o se enviaba al robot a cargar antes de terminar, la página Planes solo mostraba "Cargando" y la batería: sin plan, sin progreso ni tiempo restante, y el botón Reanudar no destacaba entre los demás. El robot deja de informar del progreso mientras está en pausa, así que ahora la tarjeta muestra hasta dónde había llegado el trabajo al pausarse, indica En pausa y destaca el botón Reanudar.
Con Iniciar automáticamente desactivado, Yardstick no podía volver a iniciarse en Windows
Al desactivar el ajuste, se deshabilitaba por completo el servicio en segundo plano de Yardstick, y Windows no ejecuta los servicios deshabilitados. Tras una actualización, un reinicio o un clic en Yardstick en el menú Inicio, no se iniciaba nada y no se podía acceder a la página. La única solución era volver a instalarlo. Ahora el ajuste solo impide que Yardstick se inicie al encender el PC. El menú Inicio, Reiniciar Yardstick y las actualizaciones lo inician correctamente. Si una instalación había quedado en ese estado, se corrige la primera vez que abres Yardstick desde el menú Inicio (Windows pide permiso una vez). Las actualizaciones también mantienen desactivado Iniciar automáticamente si lo habías desactivado.
Un plan recién iniciado podía mostrar el nombre de la zona del trabajo anterior
Durante el primer minuto aproximadamente, mientras calcula la ruta, el robot puede seguir enviando la zona y el progreso del trabajo anterior. La página Planes, la Pantalla de pared y los marcadores del mapa mostraban el nombre de esa zona, por lo que al iniciar Zonas 9-12 podía aparecer "planificando ruta" para Zonas 4 y 5. Ahora, hasta que el robot indique una zona del plan que está ejecutando, se muestra el nombre del propio plan y se omiten los datos anteriores.
No se podía ver ni deshacer Omitir siguiente en un programa
La pasada omitida seguía apareciendo en Próximamente y en la cuadrícula semanal como si no hubiera pasado nada, y no había forma de deshacerlo. Ahora las pasadas omitidas aparecen tachadas en Próximamente y atenuadas en la cuadrícula semanal. La tarjeta del programa indica qué día se omite y su botón pasa a ser No omitir para restablecer la pasada. Además, omitir la siguiente pasada de un programa diario justo después de ejecutarse podía hacer que se ejecutara una segunda vez ese día; ya no ocurre. Las pasadas omitidas antes de esta actualización también se muestran y se pueden restablecer.
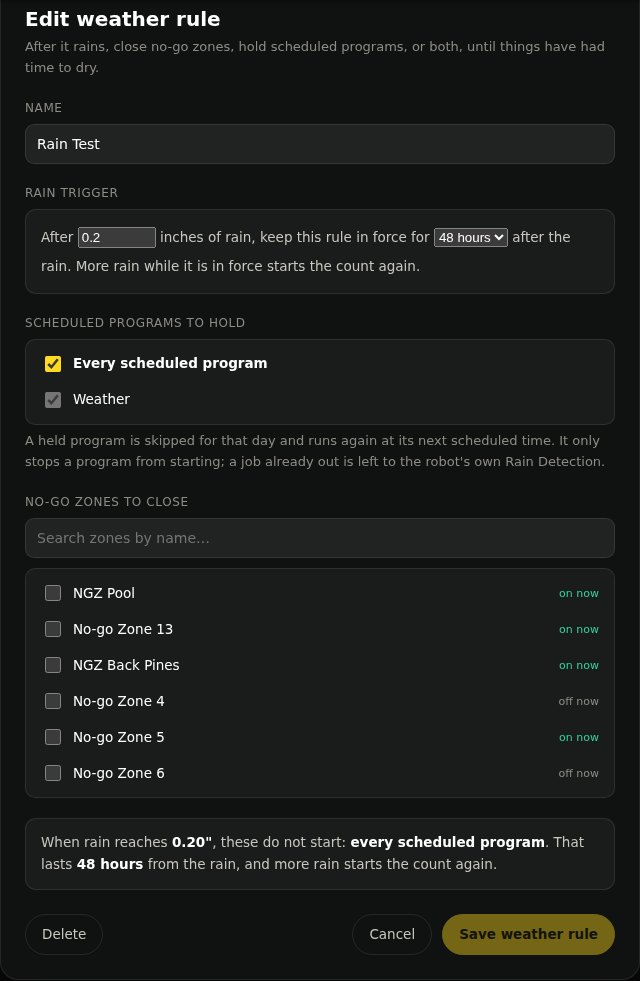
El soplador de hojas ya puede resguardarse de la lluvia: cuando tu estación Tempest o Weather Underground detecta lluvia, el robot que está trabajando con el soplador de hojas recibe la orden de volver a la base. Las reglas de lluvia ahora cuentan las horas desde la lluvia, en lugar de días naturales, y también mantienen en la base los trabajos en espera. En el Editor de mapa, los callejones sin salida, los caminos memorizados y los bordes de las zonas muestran el sentido de sus recorridos. Además, una comprobación antes de guardar señala las causas habituales de los fallos de ruta. También hay tarjetas de robots en el mapa de la Pantalla de pared, una vista de pared que sigue al robot y más de 20 correcciones y mejoras adicionales.
Dónde encontrarloAjustes, Tiempo y Calendario, luego Reglas meteorológicas
Enviar el soplador de hojas a la base cuando empiece a llover
El soplador de hojas no tiene sensor de lluvia, así que, una vez fuera, nada le indicaba que debía volver. Si tienes una estación Tempest o una estación propia en Weather Underground, activa Enviar el soplador de hojas a la base cuando empiece a llover en Ajustes, Tiempo. Cuando tu estación detecta lluvia y una segunda lectura un minuto después lo confirma, el robot que está fuera con el soplador de hojas recibe la orden de volver a la base, se cancela el resto del programa en curso y recibes una alerta. Con Tempest, la lluvia se detecta en uno o dos minutos; con Weather Underground, unos minutos más tarde, según la frecuencia con la que tu estación envíe datos. Si tu estación deja de enviar datos mientras el soplador está fuera, recibirás un aviso en lugar de que se dé por hecho que no llueve. La opción está desactivada hasta que la actives. El cortacésped sigue usando la Detección de lluvia de Yarbo. Las fuentes meteorológicas públicas no sirven para esta función porque no miden la lluvia en tu césped. Una función solicitada en el foro.
El Editor de mapa muestra el sentido de cada callejón sin salida
Las flechas a lo largo de un callejón sin salida indican el sentido en el que Yarbo lo recorre, con un punto en el extremo por el que empieza. Si un callejón sin salida empieza fuera de su zona y, por tanto, Yarbo podría no alcanzarlo, se indica su nombre al abrir el mapa y al seleccionarlo, junto con una nota para que vuelvas a dibujarlo empezando dentro de la zona.
El sentido de los caminos memorizados y los límites de las zonas
En el Editor de mapa, las líneas de patrulla (los caminos memorizados de Yarbo) ahora tienen flechas que muestran el sentido en el que se grabaron y un punto donde empiezan. Al seleccionar una zona, aparecen flechas alrededor de su límite en el sentido en el que se trazó o dibujó, y el ajuste Sentido del perímetro indica si es horario o antihorario.
Una comprobación antes de guardar el mapa
Al pulsar Guardar en el Editor de mapa, Yardstick busca ahora las causas habituales de los fallos de ruta, como WP005: una zona sin un camino que la conecte con la base, una zona prohibida que divida una zona en partes separadas, un camino que atraviese una zona prohibida o no llegue a la zona que conecta, y un callejón sin salida que empiece fuera de su zona. Los problemas detectados aparecen en una lista y, al hacer clic en uno, se muestra en el mapa. Esto nunca te impide guardar: pulsa Guardar de todos modos para continuar.
Una tarjeta para cada robot en la esquina del mapa de la Pantalla de pared
La vista de mapa de la Pantalla de pared incluye ahora una pequeña tarjeta para cada robot en la esquina superior izquierda, una versión en miniatura de la vista de estadísticas: su nombre, lo que está haciendo y, durante un trabajo, una barra de progreso con el área en la que está trabajando. Debajo aparecen las estadísticas que elijas para las tarjetas (batería, tiempo restante, tiempo de trabajo, velocidad, cuchilla, satélites, señal GPS), que se seleccionan por separado de las de los marcadores del mapa. Desactiva la vista de estadísticas y la Pantalla de pared podrá mostrar el mapa todo el tiempo sin perder de vista ningún robot. Está activado por defecto; puedes desactivarlo en Ajustes, Pantalla de pared, debajo del mapa. Solicitado en el foro.
El mapa de la Pantalla de pared puede seguir a tu robot
En Ajustes, Pantalla de pared, Nivel de zoom del mapa, ahora tienes la opción Seguir al robot. Mientras un robot trabaja, la pantalla muestra una vista ampliada de su entorno y la desplaza cuando se acerca al borde de la imagen. Si no hay ningún robot trabajando, o están demasiado separados para mostrarlos juntos, se ve toda la propiedad. Con una clave de Google, la vista abarca unos 50 metros de terreno de arriba abajo; con la foto gratuita de USGS, unos 120 metros, porque la imagen se pixela si se amplía más.
Elige con qué módulos se ejecuta un programa
Cada programa de la página Calendario tiene ahora la opción Se ejecuta con: Cortacésped, Soplador de hojas y Quitanieves. Desmarca los módulos para los que no esté pensado y, si alguno de ellos está instalado cuando llegue la hora del programa, se omitirá la pasada y la lista de Actividad indicará el motivo. Todos los programas empiezan con las tres opciones marcadas, así que nada cambia hasta que tú lo elijas.
Omitir el próximo cambio en los horarios de zonas prohibidas
Cada horario de zona de la página Calendario tiene ahora la opción Omitir el próximo cambio, igual que tus programas. El siguiente cambio programado no se realiza y las zonas se quedan como están hasta el cambio posterior; por ejemplo, para mantener cerrada la entrada un día en el que el coche siga allí. La línea de estado indica qué cambio se va a omitir, y No omitir vuelve a incluirlo en el horario.
Una pasada programada espera si el robot está sin conexión
Si tu Yarbo estaba sin conexión cuando llegaba la hora de un programa, antes se omitía la pasada hasta la siguiente hora programada. Ahora Yardstick espera hasta 30 minutos a que el robot vuelva a conectarse e inicia el programa en cuanto lo hace, indicando en la lista de Actividad con cuánto retraso empezó. Si el robot sigue sin conexión durante los 30 minutos, se omite la pasada y se te avisa, como antes. Las horas de silencio y las reglas meteorológicas siguen aplicándose.
Volver a salir con una carga parcial también funciona ahora con los planes que inicias tú
"Volver a salir con una carga parcial" antes solo se aplicaba a tus programas. Ahora, si un plan que inicias desde Yardstick (en la página Planes, la página para el móvil o Home Assistant) vuelve a la base a mitad del trabajo para cargar, el robot vuelve a salir en cuanto tiene batería suficiente para terminar, del mismo modo. Los trabajos iniciados en la app de Yarbo siguen bajo el control del robot.
Capas de Wi-Fi en el mapa
Si tu Yarbo se conecta a través de tu Wi-Fi, el mapa ofrece ahora Con Wi-Fi, que muestra dónde usó Wi-Fi en lugar de la conexión por radio con el Data Center o la red móvil, y Señal Wi-Fi, que muestra la intensidad de tu Wi-Fi por el jardín. Solo aparecen cuando el robot ha usado Wi-Fi. El informe de diagnóstico también indica ahora qué conexiones ha utilizado el robot.
"Trabajo iniciado" indica qué plan es y qué lo ha iniciado
La alerta indica ahora el nombre del plan que está ejecutando el robot y desde dónde se inició: uno de tus horarios de Yardstick (con su nombre), un inicio desde el propio Yardstick, o la app de Yarbo y sus propios horarios, que Yardstick no puede distinguir entre sí.
Ordena a tu gusto las áreas de un plan
El editor de planes de la página Planes incluye ahora Ordenación inteligente, el mismo interruptor que en la app de Yarbo. Si lo desactivas, las áreas y los callejones sin salida del plan aparecen en el orden en que Yarbo los corta, con flechas para cambiarlo, útil para los callejones sin salida en pendiente que solo se pueden recorrer en un sentido. Solicitado en el foro.
Una regla de lluvia configurada para "mantenerse 1 día" podía desactivarse en menos de una hora
La duración de una regla meteorológica se contaba en días naturales, tomando el día de la lluvia como el primero. Así, si la lluvia alcanzaba el umbral a las 11 PM, los programas se suspendían, o una zona prohibida se mantenía cerrada, solo hasta medianoche. Ahora las reglas de lluvia permanecen activas durante un número de horas después de la lluvia (6, 12, 24, 36, 48 o 72 horas, o 4, 5 o 7 días), contadas desde el momento en que la lluvia alcanza el umbral que has definido. Si vuelve a llover mientras la regla está activa, la cuenta empieza de nuevo. Las reglas que ya tienes mantienen su duración: 1 día equivale ahora a 24 horas, 2 días a 48. La alerta "Suspensión por lluvia activada" indica ahora a qué hora termina la suspensión. Aviso de un participante en las pruebas beta.
Una regla de lluvia no impedía que se reanudara un trabajo detenido en la base
Las reglas meteorológicas que suspenden tus programas solo se comprobaban cuando llegaba la hora de iniciar un programa. Con Continuar después de las horas de silencio activado, un trabajo detenido en la base durante la noche se reanudaba a la mañana siguiente sobre el césped mojado. Lo mismo podía ocurrir después de una pausa para cargar o entre los planes de un programa. Ahora, cada vez que Yardstick está a punto de hacer que el robot vuelva a salir de la base para continuar un programa, si hay una regla que lo suspende, el robot se queda en la base: se omite el resto del programa de ese día y vuelve a ejecutarse a la siguiente hora programada. Además, recibes una alerta que indica qué regla lo ha suspendido. Aviso en el foro.
El punto del robot podía aparecer a varios pies de su posición real
La app de Yarbo mostraba el robot en su base, mientras que el punto en el mapa de Yardstick aparecía a unos 5 ft de distancia. El punto se obtenía de los datos GPS sin procesar del robot, que cambian cuando el robot cambia la forma de recibir las correcciones (Data Center, NetRTK o 4G). En cambio, el mapa del jardín se dibuja a partir de la posición calculada por el propio robot, que no cambia. Ahora el punto también usa esa posición, así que siempre aparece donde lo muestra la app de Yarbo.
Un programa del Calendario interrumpía un trabajo que habías iniciado tú
Si iniciabas un trabajo manualmente, desde la app de Yarbo o desde Yardstick, y llegaba la hora de uno de tus programas mientras el robot seguía fuera, Yardstick terminaba tu trabajo y enviaba el robot a las áreas del programa. Ahora el programa espera su turno: empieza cuando tu trabajo ha terminado y el robot ha vuelto, tarde lo que tarde, y la lista de Actividad indica por qué está esperando. Un programa en espera aparece en la página Calendario, en Esperando para empezar, con un botón Cancelar por si prefieres que se ejecute a la siguiente hora programada. Aviso de un propietario.
Terminar un trabajo no terminaba el programa al que pertenecía
Al pulsar Terminar trabajo o Terminar trabajo & volver a la base en la página Planes (o Enviar a la base o STOP en la página para el móvil), el robot se detenía, pero el programador seguía mostrando el programa como activo y, en cuanto el robot volvía a la base, podía enviarlo otra vez a terminarlo. Ahora, al terminar el trabajo, también se termina el resto de ese programa y cualquier programa que esté esperando para empezar, y la lista de Actividad lo indica. Volverán a ejecutarse a la siguiente hora programada. Detener y enviar a la base, en la página Calendario, hace lo mismo. Además, un programa en pausa en la base ya no ofrece el botón Abandonar: continúa o se cancela automáticamente.
Editar un plan en Yardstick podía cambiar el orden de sus áreas
Al guardar un plan desde Yardstick, sus áreas se guardaban en el orden en que aparecen en el mapa. Por eso, un plan que habías ordenado en la app de Yarbo con Ordenación inteligente desactivada perdía ese orden. Ahora los planes conservan su orden al editarlos.
El Editor de mapa mostraba las áreas con patrón de rombos o tablero de ajedrez como paralelas
En la app de Yarbo, esos dos patrones son paralelos con un giro de la ruta de 60 o 90 grados entre pasadas. El editor había dejado de interpretar ese dato, por lo que todas las áreas con patrón de rombos o tablero de ajedrez se abrían como paralelas. Al elegir cualquiera de esos dos patrones en el editor, también se guardaba de forma distinta a como lo hace la app de Yarbo. Ahora ambos se leen y se guardan exactamente igual que en la app, y las áreas guardadas con el método anterior se interpretan correctamente. Aviso de un propietario.
Un horario nocturno de zona prohibida podía abrir y cerrar a horas incorrectas al principio y al final de la semana
Un horario que se prolongaba más allá de medianoche, como de lunes a viernes de 4:30 PM a 7:30 AM, atribuía las horas posteriores a medianoche al día siguiente. Por eso, la zona se abría a medianoche del viernes en lugar de a las 7:30 de la mañana del sábado, y se cerraba a medianoche del domingo aunque no hubiera nada programado para el domingo. Ahora las horas posteriores a medianoche pertenecen a la noche en que empezó la franja, así que el horario se cumple tal como está definido.
El menú de la página Mapa ofrecía "Mapa" con una flecha para volver atrás
En la página principal del mapa, el primer botón llevaba a la misma página en la que ya estabas. Ahora se ha quitado del menú de esa página; sigue apareciendo en todas las demás. Aviso en el foro.
Configurar una contraseña para los controles bloqueaba el acceso a Iniciar, Pausa y Detener
La opción "Contraseña para los controles" de Ajustes era un resto de los controles de conducción manual que Yardstick ofrecía antes de que Yarbo pasara a conectar sus robots a través de su nube. Al configurarla, los botones de Planes y de la página para el móvil pedían iniciar sesión, pero ya no había dónde hacerlo. Esa opción se ha eliminado: los botones obedecen al interruptor de activación y el inicio de sesión de Yardstick, en Ajustes, Acceso e inicio de sesión, los protege junto con todo lo demás. Aviso en el foro.
El Editor de mapa y el Calendario volvían al primer Core cada vez que los abrías
Si tenías más de un Core, elegías uno, ibas al Registro o a Ajustes y, al volver, tenías que seleccionarlo otra vez. El resto de Yardstick ya recordaba tu elección; ahora estas dos páginas también la recuerdan, y el Core que selecciones en cualquiera de ellas será también el que aparezca al abrir el mapa.
El mapa indicaba que no había grabaciones en los días en que el robot se quedaba en la base
La versión 1.0.20 excluye del mapa las posiciones grabadas en la base. Si el robot aún no había salido ese día, no quedaba nada que mostrar y el mapa indicaba "No se grabó nada en el período que has elegido". Ahora, si solo hay posiciones en la base, el mapa la muestra con tu jardín alrededor.
Limpieza de otoño no detectaba como terminadas las zonas cortadas al principio de un plan con varias zonas
Durante un plan con varias zonas, el robot informa del progreso del plan completo, no de cada zona. Por eso, una zona cortada al principio o a mitad del plan nunca aparecía como terminada y seguía "pendiente" a su altura de corte. Ahora cada zona se evalúa según el césped que se ha cortado en ella, así que se marca como cortada en cuanto se termina, sea cual sea su posición en el plan.
El mapa dibujaba recorridos alrededor de la base por donde el robot nunca había pasado
Mientras tu Yarbo está en la base, su posición registrada puede variar, sobre todo si hay edificios cerca, y esas lecturas se dibujaban como cobertura, recorrido y puntos problemáticos cerca de la base. Ahora se excluyen del mapa las posiciones grabadas mientras el robot está en la base o cargando. El mapa se reconstruye una vez después de actualizar para aplicar este cambio.
Soplar hojas cambiaba la dirección de corte
Con Dirección de corte activada, una pasada con el soplador de hojas o el quitanieves por el área principal contaba como un corte y hacía avanzar la dirección de las rayas. Ahora solo cuentan las pasadas con el cortacésped instalado.
No se enviaba ninguna alerta si Yarbo no podía volver a la base para cargar a mitad de un trabajo
"No puede volver a la base" solo supervisaba el regreso después de terminar un trabajo. Si el robot volvía a mitad de un trabajo para cargar y se quedaba dando vueltas sin llegar a la base o se detenía por el camino, no se generaba ninguna alerta. Ahora también se supervisan esos trayectos: si Yarbo se desplaza durante seis minutos sin acercarse a la base, o permanece inmóvil durante seis minutos de camino a ella, se te avisa de la distancia que le falta para llegar.
Si la conexión de Yardstick con tu robot se interrumpía por un error, no se recuperaba
La conexión no se recuperaba hasta que volvías a iniciar sesión en Yarbo o reiniciabas Yardstick, por lo que se detenía la grabación y el programador no podía ver qué estaba haciendo el robot. Ahora Yardstick restablece la conexión por sí solo, primero al cabo de un minuto y después con menos frecuencia, y te avisa si no ha conseguido recuperarla tras tres intentos.
Con dos o más Core, uno podía quedarse sin conexión tras una actualización o un reinicio
Al iniciar Yardstick, las conexiones de todos los Core con la nube de Yarbo se establecían al mismo tiempo y podían interferir entre sí en el código de conexión de Yarbo. El Core afectado se detenía con el mensaje "Error de conexión MQTT" y no grababa nada hasta que se volvía a reiniciar Yardstick. Ahora las conexiones se establecen por turnos, así que ya no interfieren entre sí.
Un trabajo reanudado podía volver a iniciarse desde el principio del plan
Si un trabajo reanudado aún no había salido de la base y Yardstick enviaba la orden de inicio por segunda vez, esa segunda orden lo iniciaba desde el 0% en lugar de desde el punto en el que se había detenido. Ahora se reanuda desde el mismo punto en ambos casos.
Un horario de la app de Yarbo añadido después de activar el programador seguía ejecutándose en paralelo
Al activar el programador de Yardstick, se desactivan los horarios de la app de Yarbo, pero antes esto solo se hacía una vez. Por eso, un horario añadido más tarde, como uno de retirada de nieve para el invierno, iniciaba trabajos que Yardstick desconocía. Ahora, mientras el programador está activado, Yardstick también comprueba los horarios al iniciarse y cada vez que abres la página Calendario. Desactiva cualquier horario de la app de Yarbo que vuelva a estar activo, ya sea del cortacésped, el quitanieves, el soplador de hojas o la patrulla, y te indica cuál.
El Registro parecía no funcionar justo después de una actualización
La primera vez que se abría el Registro después de actualizar, podía tardar un minuto en calcular los totales. Mientras tanto, "Medido por" no se abría y Añadir nota parecía no hacer nada. Ahora la página indica que está calculando los totales y el formulario espera hasta que estén listos. Al guardar, muestra "Guardando…" hasta que termina.
Te presentamos el Registro: horas de uso de las cuchillas, horas de trabajo y distancia recorrida por las orugas, con recordatorios del mantenimiento que te interesa. Las reglas meteorológicas ahora pueden suspender tus programas tras la lluvia, y Pausa & volver a la base envía a Yarbo a cargar a mitad de un trabajo para que luego continúe donde lo dejó. Además, 34 correcciones y mejoras más, la mayoría en el Editor de mapa y el Calendario.
Dónde encontrarloRegistro, en el menú
Las reglas meteorológicas pueden suspender tus programas
Ahora una regla meteorológica puede suspender programas tras la lluvia, además de cerrar zonas prohibidas: todos los programas o solo los que elijas. Un programa suspendido se omite ese día y vuelve a ejecutarse a la siguiente hora prevista. La lista de actividad indica qué regla lo suspendió. Esto solo impide que un programa se inicie; si ya hay un trabajo en marcha, se deja en manos de la Detección de lluvia del propio robot. Si no se pueden consultar los datos meteorológicos, los programas se ejecutan según lo previsto y la lista de actividad lo indica.
Weather Underground como fuente de datos meteorológicos
Si tu estación (Ambient, Ecowitt, Davis y la mayoría de las demás) envía datos a Weather Underground, selecciona esta opción en Ajustes, Tiempo, e introduce el ID de tu estación y la clave API gratuita que Weather Underground proporciona a los propietarios de estaciones. Aporta datos a la Pantalla de pared y a las reglas meteorológicas igual que Tempest, y se consulta cada cinco minutos.
Un Registro
Una nueva página en el menú que lleva la cuenta del trabajo y el mantenimiento de tu robot. Enumera todos los trabajos de la grabación, cuenta las horas de uso de las cuchillas (el tiempo que realmente estuvieron girando), las horas de trabajo y la distancia recorrida por las orugas, y te permite marcar como realizadas tareas de mantenimiento, como afilar las cuchillas o engrasar las orugas. Cada tarea lleva la cuenta desde la última vez que la hiciste y puede recordarte cuándo toca repetirla mediante tus alertas habituales. También puedes añadir tus propias tareas y notas. No se configura nada hasta que tú lo elijas.
Movimientos precisos de puntos en el Editor de mapa
Al arrastrar un punto, el editor muestra cuánto se ha desplazado y en qué dirección, con la distancia real a cualquier nivel de zoom. Haz clic en un punto y usa las teclas de flecha para moverlo 1 pulgada cada vez, o 1 pie con Shift (1 cm y 10 cm en el sistema métrico).
Estado de los horarios de zonas prohibidas
Cada horario de la página Calendario ahora muestra si sus zonas están cerradas en ese momento y hasta cuándo, o cuándo volverán a cerrarse, igual que las reglas meteorológicas. Si el estado de una zona en el robot no coincide con lo que establece el horario, lo indica. También identifica la regla meteorológica u otro horario que mantiene cerrada una zona.
Ajustes de callejones sin salida
Selecciona un callejón sin salida en el Editor de mapa y pulsa Ajustes para cambiar su altura de corte y velocidad de desplazamiento, igual que en la app de Yarbo.
"Aplicar & guardar ahora" y un recordatorio de cambios sin guardar en el Editor de mapa
El panel de ajustes de una zona permite guardar directamente en Yarbo en un solo paso. Además, una barra sobre el mapa enumera todo lo que queda por guardar, con las opciones Guardar cambios y Deshacer.
La página Planes muestra qué está haciendo cada botón de trabajo
Pausa, Reanudar, Pausa & volver a la base, Terminar trabajo y Terminar trabajo & volver a la base ahora muestran que están enviando la orden, indican cuándo Yardstick la ha transmitido y después confirman lo que ha hecho Yarbo (en pausa, volviendo a la base, en la base). Si Yarbo no reacciona en dos minutos, la página lo indica.
Pausa & volver a la base y Terminar trabajo en la página Planes
Pausa & volver a la base detiene el trabajo, envía al robot a cargar y mantiene el trabajo abierto, de modo que Reanudar lo envía de nuevo a continuar donde se detuvo. Terminar trabajo finaliza el trabajo allí donde esté el robot. El antiguo botón Detener & enviar a la base ahora se llama Terminar trabajo & volver a la base y sigue haciendo lo mismo.
Las copias de seguridad del mapa ahora conservan los ajustes de cada zona
Las copias de seguridad del propio Yarbo solo contienen el mapa, por lo que antes, al restaurar una, cada zona conservaba sus ajustes del momento. Ahora Yardstick guarda una copia de los ajustes de cada zona (altura de corte, velocidad, soplador, quitanieves y SAM) con cada copia de seguridad. Tras una restauración, muestra qué zonas tienen ajustes distintos y restablece los de las zonas que elijas.
Elige qué muestra el mapa al abrirse
Un nuevo ajuste en Imágenes del mapa, "Al abrir el mapa, mostrar", permite abrir el mapa en Hoy, Ayer, los últimos 7 o 30 días, o Este año, en lugar de Todo el historial. Todo el historial sigue siendo la opción predeterminada y puedes cambiar el periodo cuando quieras con los botones de fecha del mapa.
Ordena tus planes como quieras
La página Planes sigue mostrando los planes de la A a la Z, y ahora cada uno tiene flechas hacia arriba y hacia abajo para moverlo. El orden se guarda al instante y se usa en todas las listas de planes, incluido el Calendario. Los planes nuevos se añaden al final de la lista, y Ordenar de la A a la Z vuelve a ponerlos todos en orden alfabético. Los planes de tu robot no cambian.
Consulta todas las sesiones de batería y todas las alertas
"Cuánto dura una carga" solo mostraba las 20 sesiones más recientes, y "Lo que Yardstick te ha comunicado", las últimas 25 alertas, así que parecía que ambos historiales solo llegaban hasta una semana atrás. No se había perdido nada. Ahora ambos muestran 25 entradas por página (o 10, 50 o 100), con los botones Más recientes y Más antiguas para recorrer el historial hasta la primera entrada, y un botón para ordenarlas de más reciente a más antigua o al revés. Tus preferencias se guardan en el navegador.
Las reglas meteorológicas te avisan cuando actúan
Cuando la lluvia activa una regla que suspende tus programas, ahora recibes un aviso al instante ("Suspensión por lluvia activada"), con la regla, lo que suspende y el último día que se mantendrá la suspensión si no vuelve a llover. También recibes un aviso cuando termina. Se avisa del mismo modo cuando la regla suspende un programa o cierra o reabre una zona prohibida. Todos los avisos se guardan en "Lo que Yardstick te ha comunicado", y hay un nuevo interruptor, Reglas meteorológicas, en Ajustes, Alertas, por si prefieres que las reglas actúen sin enviar mensajes.
El indicador de grabación cambia de sitio
Ahora está en el extremo derecho de los filtros de fecha, debajo del tiempo, para dejar espacio al Registro en el menú.
Los ajustes de zonas del Editor de mapa se guardan junto con los demás cambios
Antes, Aplicar ajustes enviaba al robot los ajustes de cada zona al instante y creaba una copia de seguridad cada vez. Ahora quedan pendientes junto con los demás cambios, Deshacer los revierte y Guardar cambios lo envía todo a la vez tras crear una única copia de seguridad.
"Órdenes del robot" en Ajustes ahora se llama "Iniciar, pausar y detener" y está en Acceso e inicio de sesión
Se confundía con el antiguo control de conducción, que desapareció hace tiempo, así que ya no tiene su propia sección en el menú Ajustes. Es el mismo interruptor de antes: permite decidir si este ordenador puede iniciar, pausar, reanudar y detener el robot, y enviarlo a la base, desde la página Planes, la página para el móvil y Home Assistant, con una contraseña opcional.
La carga con el adaptador de corriente se mostraba como si no estuviera cargando
Con el adaptador de corriente conectado, Yardstick se guiaba por la plataforma de carga, por lo que activaba la alerta "En la base, pero sin cargar" y el panel de batería decía "Funcionando con batería". Ahora se guía por la propia batería: el panel indica "Cargando con el adaptador de corriente" y la alerta ya no se activa mientras la batería está recibiendo carga.
Combinar dejaba de funcionar cuando se llenaban los espacios para copias de seguridad del robot
Cada operación de Combinar conservaba una copia de seguridad propia que nunca se eliminaba, de modo que, tras unos cuantos intentos, los 10 espacios para copias manuales del robot se llenaban. El robot rechazaba la siguiente copia y eso impedía combinar. Ahora Combinar usa las copias de seguridad de protección de Yardstick, que se eliminan automáticamente. Además, cuando los espacios para copias del robot están llenos, el Editor de mapa lo indica con un aviso en el centro de la pantalla y un botón que te lleva a las copias de seguridad para borrar las antiguas.
Los detalles de las casillas seguían apareciendo con Cobertura desactivada
Al pasar el cursor por el mapa se mostraban los datos de una casilla de la cuadrícula incluso con la capa Cobertura oculta. Ahora los detalles solo aparecen cuando Cobertura está activada.
Si fallaba el guardado del mapa, el motivo quedaba oculto
Cuando el robot rechazaba parte de una operación de Guardar, como Combinar, el motivo aparecía brevemente y enseguida se sustituía por "Mapa cargado", por lo que parecía que no había pasado nada. Ahora el motivo permanece en pantalla y cada cambio del mapa y cada rechazo se anotan en el registro, de modo que Enviar diagnóstico permite ver qué ocurrió.
Guardar un plan podía eliminar sus callejones sin salida
Los planes solo enumeraban zonas, así que, al abrir un plan que incluía un callejón sin salida y pulsar Guardar, este se eliminaba. Ahora los planes muestran y conservan tus callejones sin salida, cada uno identificado con el nombre de la zona de la que parte.
La evitación de obstáculos y la altura de corte eran incorrectas en el cortacésped M1
Yardstick usaba los ajustes del Mower Pro para todos los cortacéspedes. En un M1, el nuevo modo de evitación de obstáculos se guardaba en un lugar que el M1 nunca consulta, así que la app de Yarbo seguía mostrando el anterior. Además, las alturas de corte se mostraban hasta 0,4" por debajo de su valor real y se ajustaban a una altura mayor de la elegida. Ahora Yardstick usa el ajuste de obstáculos y la escala de alturas propios del M1, y ya no le muestra un interruptor de Ultrasonidos que no tiene. El Mower Pro no cambia.
Guardar los ajustes de una zona podía deshacer un cambio realizado en otro sitio
El Editor de mapa enviaba todos los ajustes que había leído al abrir los ajustes de una zona, por lo que, al guardar, se revertía cualquier cambio posterior realizado en la app de Yarbo o mediante Dirección de corte. Ahora solo se envían los ajustes que has cambiado y después se vuelve a consultar cada uno en Yarbo. Si Yarbo no ha conservado alguno, el editor indica cuál.
El Calendario podía volver a enviar al robot a trabajar después de que lo detuvieras
Cuando el robot volvía a la base a mitad de un trabajo programado, Yardstick lo interpretaba como una pausa para cargar y reanudaba el trabajo al recuperarse la batería, aunque hubieras terminado el trabajo en la app de Yarbo o el robot hubiera vuelto por la lluvia. Ahora Yardstick solo reanuda el trabajo cuando el propio robot indica que se detuvo para cargar. Si vuelve a la base por cualquier otro motivo, espera a que tú decidas.
Un plan que cortaba el área principal junto con otras zonas dejaba rayas en dos direcciones
Con Dirección de corte activada, un plan que incluía el área principal y otras zonas cortaba el área principal con el nuevo ángulo y las demás zonas con el anterior, dentro del mismo trabajo. Ahora todas las zonas de un plan de este tipo se cortan con el nuevo ángulo. Los demás planes no cambian.
Algunas zonas mostraban su modo de evitación de obstáculos como "no reconocido"
En algunas zonas (a menudo, entradas), el robot guarda un indicador adicional junto al modo de evitación de obstáculos, y el Editor de mapa no podía leer el modo en esos casos. Ahora muestra el mismo modo que la app de Yarbo y conserva el indicador cuando cambias un ajuste.
Un mensaje confuso al buscar actualizaciones
Si la página no podía conectarse a Yardstick, por ejemplo porque Yardstick se había detenido, Buscar actualizaciones atribuía el problema al servidor de actualizaciones. Ahora indica que no se ha podido conectar con Yardstick y que debes recargar la página.
Los fallos de ruta no aparecían en Códigos de error
Cuando el robot abandona su ruta (por ejemplo, con el fallo -48 o WP005 Error al calcular la ruta), Yardstick emitía una alerta, pero nunca la incluía en Códigos de error. Ahora estos fallos aparecen allí como Planificación de rutas, con el nombre que Yarbo da al código cuando lo publica.
Se mostraba "cargando" mientras Yarbo aún volvía a la base
La página de inicio, la Pantalla de pared y la página Planes ahora indican "volviendo a la base" hasta que Yarbo está en la base. El Editor de mapa también permanece bloqueado hasta entonces, para que no se puedan guardar cambios en el mapa mientras Yarbo sigue recorriendo la ruta de vuelta.
Limpieza de otoño y Arranque de primavera a veces no mostraban ninguna zona
Cuando el robot tardaba en responder, la página decía "Aún no hay zonas de corte" en lugar de mostrarlas. Ahora usa la copia del mapa que Yardstick ya conserva y, si realmente no puede leer tus zonas, lo indica.
Un desplegable Robot vacío en Limpieza de otoño y Arranque de primavera
Con un solo robot no hay nada que elegir, así que el desplegable vuelve a ocultarse.
Cambiar de robot podía bloquear el acceso a tu cuenta de Yarbo
Si tenías más de un robot, cada cambio en el Editor de mapa volvía a iniciar sesión en Yarbo. Tras suficientes cambios, Yarbo rechazaba el inicio de sesión durante un tiempo. Ahora Yardstick mantiene una conexión por robot, por lo que el cambio es instantáneo y solo se inicia sesión una vez.
Las zonas de visión se llamaban zonas sin visión
El Editor de mapa usaba un nombre antiguo. Yarbo utiliza la evitación de obstáculos por visión dentro de estas zonas, y la app de Yarbo las llama Zonas de visión, así que ahora Yardstick también. Las zonas en sí no cambian.
El interruptor Iniciar, pausar y detener aparecía desactivado al abrir Ajustes
Aunque las órdenes estuvieran activadas, el interruptor de Acceso e inicio de sesión aparecía desactivado, y guardar esa tarjeta tal como estaba las desactivaba. Ahora muestra su estado real.
Los lugares perdían su nombre tras combinar o eliminar zonas
Los puntos problemáticos registrados en una zona que luego combinabas o eliminabas mostraban "Área sin nombre", y las sesiones antiguas de la tabla de batería podían mostrar solo un número de área. Ahora Yardstick busca el nombre antiguo en el historial del mapa e indica a qué zona pertenece hoy ese terreno, por ejemplo, "Zona 6 (ahora forma parte del Jardín delantero)", o "ya no está en tu mapa" si la zona se eliminó.
En Windows, Yardstick permanecía detenido si se cerraba por un fallo
Windows solo reiniciaba Yardstick cuando no lograba arrancar, no cuando se detenía después, por lo que un fallo durante la noche podía dejar tus programas sin ejecutarse hasta el siguiente reinicio del ordenador. Ahora un pequeño proceso de supervisión comprueba su estado cada cinco minutos y vuelve a iniciar Yardstick si se ha detenido. Si has desactivado el inicio automático, lo deja detenido. Cada reinicio se anota en un registro que conserva Yardstick.
Yardstick es una herramienta independiente para robots Yarbo. No está afiliada a Yarbo Inc. · © 2026 Yardstick Technologies LLC.