Notas de la versión

Noviembre de 2026

3 versiones, de la más reciente a la más antigua.

v1.2.23

Inicia un plan más tarde y disfruta de Yardstick en 17 idiomas

Cuando inicias un plan manualmente, ahora puedes elegir Iniciar más tarde y seleccionar una fecha y hora hasta una semana después, según la hora local de tu jardín. Yarbo lo ejecutará una sola vez. Pulsa Iniciar en la página Planes, en Inicio rápido del mapa o en la vista previa de la ruta y luego elige Iniciar más tarde. Puedes cambiarlo o cancelarlo desde el mapa, Planes o Calendario. Esta función complementa el sistema de programación avanzada.

Además, Yardstick ya habla 17 idiomas: sueco, danés, noruego, neerlandés, estonio, portugués, checo, polaco, lituano, letón y esloveno se suman al inglés, alemán, francés, español, italiano y finés en todas las páginas, alertas y correos. Estas actualizaciones también incorporan líneas de patrulla en los planes, el regreso del cortacésped a la base cuando llueve, obstáculos desglosados por tipo y una larga lista de correcciones.
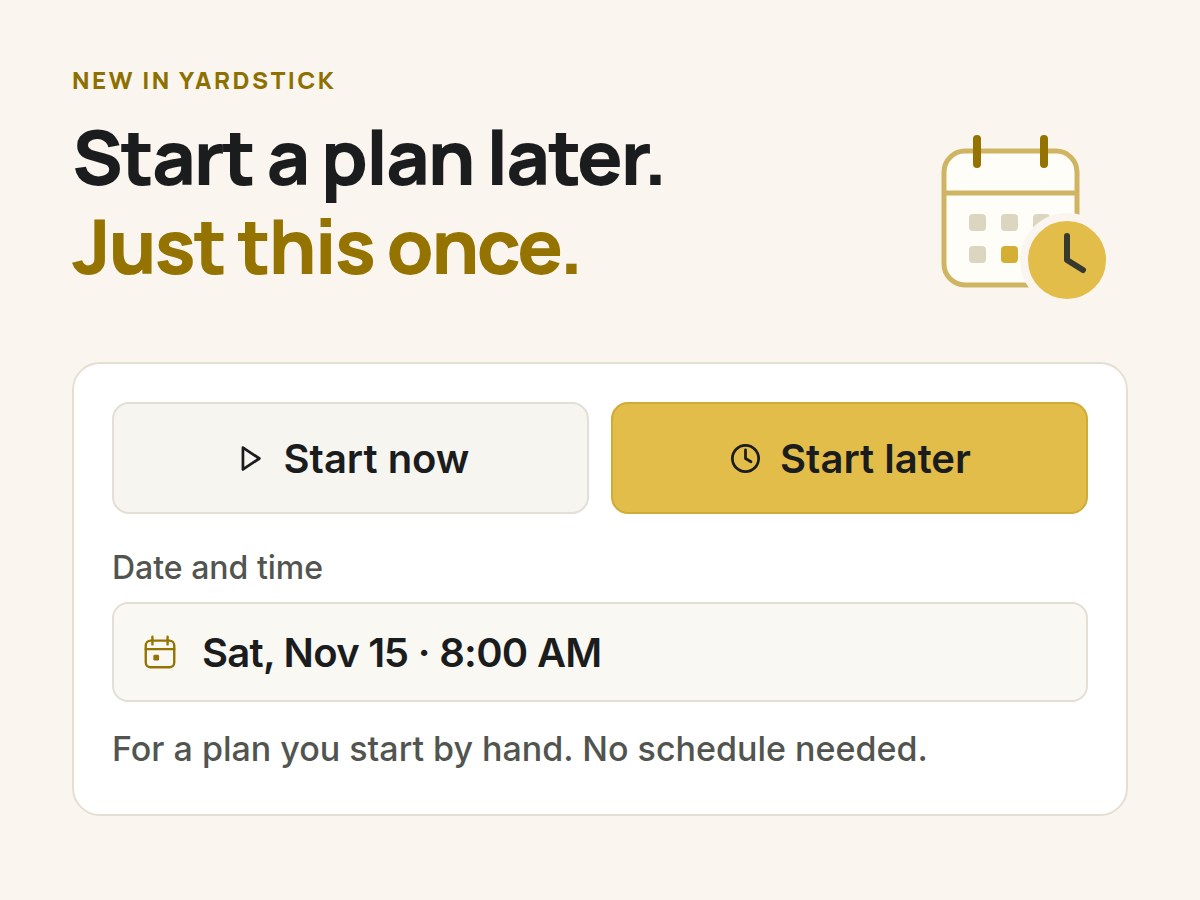
Inicia un plan más tarde, solo por esta vez: Iniciar ahora o Iniciar más tarde, con fecha y hora. Para planes que inicias manualmente, sin necesidad de crear un horario.
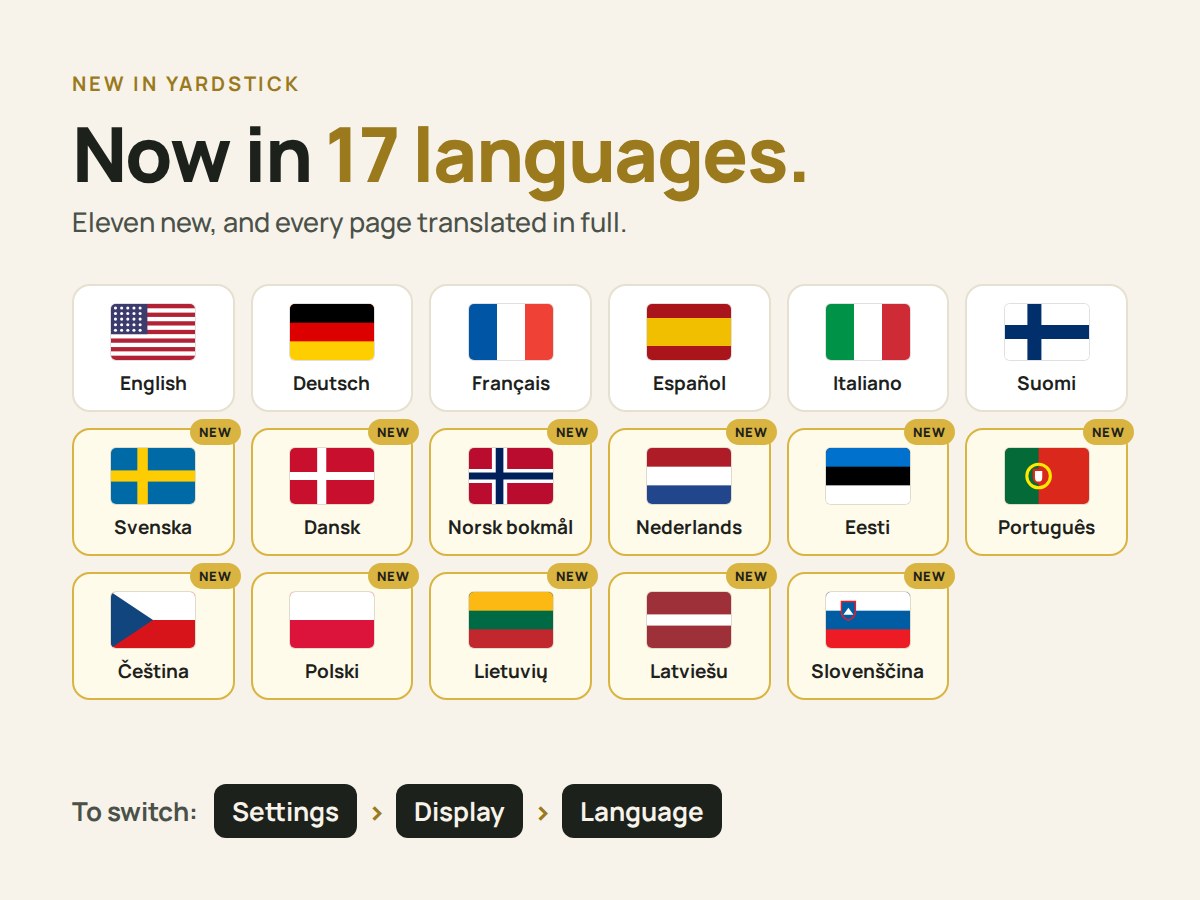
Ahora en 17 idiomas: las banderas de los 17, con los 11 nuevos marcados como Nuevo.

Dónde encontrarloIniciar y luego Iniciar más tarde, en la página Planes o en Inicio rápido; el idioma se elige en Ajustes, en Pantalla y luego en Idioma

Los 17 cambios5 novedades · 5 mejoras · 7 correcciones
  • Novedades

    Inicia un plan más tarde

    Todos los botones Iniciar ofrecen ahora Iniciar ahora o Iniciar más tarde: en la página Planes, en Inicio rápido del mapa (planes y programas) y en la vista previa de la ruta. Elige una fecha y hora hasta 7 días después, según la hora local de tu jardín. Si la hora elegida cae dentro de las horas de silencio, se rechaza y se indica cuándo terminan. El inicio pendiente aparece en el mapa, en la página Planes y en la página Calendario, donde puedes cambiarlo o cancelarlo. Cada Yarbo puede tener uno. A la hora elegida, se inicia igual que un programa: las horas de silencio y las reglas meteorológicas pueden retrasarlo. Si Yarbo está ocupado, en espera o fuera de la base, espera hasta 2 horas; después omite el inicio y te explica el motivo.

  • Novedades

    Yardstick en 17 idiomas

    Sueco, danés, noruego, neerlandés, estonio, portugués, checo, polaco, lituano, letón y esloveno se suman al inglés, alemán, francés, español, italiano y finés, todos con traducciones completas y revisadas. Elige el tuyo en Ajustes, en Pantalla y luego en Idioma; las alertas y los correos también usarán ese idioma. El instalador está disponible en ocho de los nuevos idiomas; los instaladores en letón, lituano y estonio siguen en inglés, pero la app está disponible en todos ellos. Se han vuelto a revisar las traducciones al alemán, francés, español, italiano y finés para incluir todo lo añadido desde octubre, y Novedades se puede leer en todos los idiomas.

  • Novedades

    Líneas de patrulla en los planes

    Tus líneas de patrulla de SAM ahora tienen su propio grupo en la página Planes, junto a las áreas de trabajo, los callejones sin salida y las aceras, para que un plan pueda recorrerlas en el orden que elijas. La fila del plan incluye su recuento, y la app de Yarbo solo las muestra cuando SAM está conectado, como siempre.

  • Novedades

    La lluvia también hace que el cortacésped vuelva a la base, si tú quieres

    La vigilancia de lluvia, que envía el robot a la base cuando tu estación Tempest o Weather Underground informa de lluvia, ahora tiene un interruptor para el cortacésped junto al del soplador de hojas. Activa uno o ambos en Ajustes, en Meteorología. El del cortacésped está desactivado de forma predeterminada, porque el cortacésped también cuenta con la función Detección de lluvia de Yarbo. Si lo activas, la lectura de tu estación también enviará el cortacésped a la base, dará por terminado el resto del programa de ese día y te avisará.

  • Novedades

    Un botón Ayuda en el menú

    El último botón del menú superior, Ayuda, abre el sitio de soporte de Yardstick en una pestaña nueva. Allí encontrarás las guías y podrás abrir una solicitud de soporte.

  • Mejoras

    La vista previa de la ruta muestra las zonas prohibidas que se aplican

    Las zonas prohibidas desactivadas en la app de Yarbo ya no se dibujan en la vista previa del plan. La opción Mostrar todas las zonas prohibidas, junto a la leyenda, permite volver a ver las desactivadas.

  • Mejoras

    Tres tonos de rojo en el mapa para lo que el robot encontró a su paso

    En "Colorear el mapa según", Detecciones de obstáculos ahora se divide en tres colores, uno por cada tipo de sensor del robot. Detecciones por ultrasonidos muestra dónde los sensores ultrasónicos delanteros detectaron algo en más de una cuarta parte de las pasadas (antes era la mitad) y conserva todo lo grabado hasta ahora. Detecciones por visión muestra cada lugar donde las cámaras vieron un obstáculo, y Golpes del parachoques, cada lugar donde el robot chocó con algo y se presionó el parachoques. En ambos casos, el tono es más oscuro donde ocurrió con mayor frecuencia; estas dos opciones empiezan a acumular datos a partir de ahora. Un color no muestra datos mientras ese sensor esté desactivado en el robot o el módulo conectado no lo utilice: la detección por cámara no funciona con el soplador de hojas.

  • Mejoras

    Colorear el mapa según está en orden alfabético

    La lista aparece en orden alfabético en tu idioma, y el mapa sigue abriéndose con Calidad RTK.

  • Mejoras

    Espacio para palabras más largas e Inicio rápido plegable

    En el móvil, los contadores de Registro se colocan uno por fila, el botón Ajustar del editor de mapa se adapta a la longitud del texto y los botones laterales del mapa se ensanchan para no partir las palabras. La tarjeta Inicio rápido del mapa se pliega hasta mostrar solo el título, como las demás tarjetas, y recuerda tu elección.

  • Mejoras

    Las imágenes y los sonidos se cargan una sola vez

    Tu navegador ahora guarda el radar meteorológico de la pantalla de pared, el icono de la pantalla de inicio y el sonido de alarma, y solo pregunta a Yardstick si han cambiado. Así, las páginas y la pantalla de pared se cargan más rápido y consumen menos recursos de red. Las fuentes se conservan de forma permanente y solo se vuelven a descargar cuando una actualización las cambia. Las lecturas en directo del robot, los ajustes y las respuestas de inicio de sesión siguen sin guardarse nunca en la caché.

  • Correcciones

    En casos poco frecuentes, las líneas de patrulla dibujadas en Yardstick no aparecían en la app de Yarbo

    Funcionaban en la mayoría de los mapas. Al añadir una línea de patrulla, se copiaba la primera línea del mapa como punto de partida, incluido su tipo. Por eso, en un mapa cuya primera línea era un camino, todas las líneas de patrulla dibujadas en Yardstick eran de un tipo que la app de Yarbo no muestra. Ahora, las nuevas líneas de patrulla siempre son del tipo de SAM, y Añadir acera crea una acera para el quitanieves. Al abrir el editor de mapa, se indican los nombres de las líneas de patrulla que ya están en tu robot pero que la app de Yarbo no puede mostrar, junto con la opción Convertir en líneas de patrulla para corregirlas. Nada cambia hasta que la pulses y después pulses Guardar cambios.

  • Correcciones

    La restauración ya no se rechaza si el robot está en la base con la batería llena

    Con el firmware más reciente de Yarbo, y en el Y40P, un robot con la batería llena deja de indicar que está cargando, aunque esté en la base. Esto hacía que la restauración se rechazara con el mensaje "Coloca el Core de destino en la base y finaliza su trabajo actual antes de restaurar." Ahora Yardstick también considera que el robot está en la base cuando permanece inmóvil y su última posición está a menos de 5 m de una base de carga de su propio mapa, como ya ocurre con las alertas.

  • Correcciones

    En un caso extremadamente raro, el punto del robot en directo podía aparecer alejado de él al recorrer terreno nuevo

    Solo ocurría con un historial de grabaciones recién creado, y lo hemos visto una sola vez: el punto de referencia del mapa se desplazaba cada vez que el robot llegaba más al sur o al oeste que antes, y durante unos minutos el punto podía aparecer a muchos pies de distancia del robot. Ahora el punto de referencia se fija una sola vez y se conserva. Las instalaciones existentes mantienen el que ya tienen, por lo que no se reconstruye nada.

  • Correcciones

    En determinadas circunstancias, la página Planes mostraba como activo un trabajo terminado

    Cuando un trabajo terminaba y Yarbo seguía despierto en el jardín, el mapa indicaba que estaba soplando y la página Planes lo mostraba como el plan actual, mientras que el editor de mapa sabía que había terminado. Ahora ambos comprueban si realmente hay un trabajo abierto.

  • Correcciones

    En casos muy poco frecuentes, no se podía abrir Preferencias de trabajo

    En unos pocos robots, la página Preferencias de trabajo mostraba "No se pudieron leer las Preferencias de trabajo de este Yarbo" y Crear copia de seguridad ahora seguía desactivado, aunque el robot respondiera con todos sus ajustes. Yardstick esperaba una etiqueta en la respuesta que esos robots utilizan de otra forma. Ahora los lee correctamente, y guardar cambios funciona como antes.

  • Correcciones

    El editor de mapa muestra el mapa real de Yarbo tras un guardado que no pudo confirmar

    Si Yarbo puede haber guardado un cambio pero no lo ha confirmado, el editor ahora vuelve a leer su mapa y lo muestra tal como está. Los cambios aún pendientes de envío se apartan y se enumeran para que puedas volver a aplicarlos sobre el mapa actual. Antes, esos cambios anteriores podían enviarse encima y deshacer una combinación que Yarbo sí había guardado. Las áreas creadas con Dividir y Combinar, así como cualquier área cuyo contorno cambies, ahora llevan su propia superficie, de modo que Planes y la app de Yarbo muestran la cifra correcta.

  • Correcciones

    El recorrido se dibuja hasta la base y Luces al anochecer sigue activado mientras Yarbo vuelve a la base

    Cuando terminaba un trabajo, Yardstick dejaba de mantener la recepción de actualizaciones de Yarbo mientras volvía a la base. Por eso, con el firmware más reciente de Yarbo, podía faltar el recorrido de vuelta y Luces al anochecer podía interpretar que Yarbo estaba atascado y apagar las luces durante el regreso. Ahora Yardstick sigue recibiendo actualizaciones hasta que Yarbo está en la base. Durante el regreso, las luces se rigen por lo que comunica Yarbo: permanecen encendidas mientras vuelve a la base o rodea algo en su camino, y se apagan cuando llega a la base, está en pausa, informa de un fallo o lleva cinco minutos sin avanzar.
v1.2.20

Tu mapa vuelve a actualizarse en directo durante todo el trabajo

Yarbo ha cambiado la forma en que envía sus actualizaciones en el firmware más reciente (3.14.40 y posteriores). Yardstick ahora mejora su integración con esta actualización del firmware.

Dónde encontrarloNo hay nada que configurar. Funciona en cuanto se actualiza Yardstick.

Los 9 cambios2 mejoras · 7 correcciones
  • Mejoras

    Una pantalla de Yardstick mientras se prepara tu mapa

    Cuando un intervalo de fechas tarda un poco en procesarse, el mapa muestra una tarjeta de Yardstick que explica qué está preparando (por ejemplo, 30 días de lecturas de tu robot) e indica que el mapa aparecerá cuando esté listo, en lugar del simple indicador giratorio. Nunca simula un progreso y permanece inmóvil si el ordenador tiene activada la opción de reducir el movimiento.

  • Mejoras

    Un mapa más rápido mientras Yarbo trabaja

    Cada actualización ahora añade solo las lecturas nuevas, en lugar de volver a dibujar todo el recorrido de Yarbo. Con un historial muy largo, la actualización pasó de 3 segundos a menos de un tercio de segundo, y las demás páginas ya no tienen que esperar a que termine.

  • Correcciones

    Alertas de atasco que reflejan lo que ocurre

    El mensaje "Ruedas detenidas con un trabajo aún abierto" podía llegar un minuto después de que Yarbo hubiera terminado su trabajo. Ahora un trabajo solo se considera abierto cuando el propio Yarbo lo indica. Si Yarbo se queda en el jardín después de terminar un trabajo, recibe su propio mensaje: "Se ha quedado inmóvil en el jardín: no hay ningún trabajo en curso y no está en la base."

  • Correcciones

    El editor de mapa se abre más rápido en un ordenador nuevo

    Ya no repara los enlaces de Dividir cada vez que se abre. Yarbo decide esos enlaces por su cuenta, así que la reparación nunca se mantenía; solo suponía una copia de seguridad, un guardado y hasta un minuto de espera.

  • Correcciones

    Una línea de dirección de un solo punto ya no impide guardar su camino

    El editor de mapa indica el nombre de la línea y ofrece mostrarla o eliminarla.

  • Correcciones

    Dividir explica cuándo un borde se cruza consigo mismo

    En lugar de mostrar "Esa línea solo recorta una esquina" en cada división, Dividir indica que el borde del área se cruza consigo mismo, marca el punto y ofrece corregirlo. Deshacer lo devuelve a su estado anterior. Enviar diagnóstico ahora incluye los contornos de tu mapa, para que el equipo de soporte pueda localizar un punto así sin que tengas que compartir la pantalla.

  • Correcciones

    La foto aérea del editor de mapa sigue visible cuando el mapa está alineado

    Cuando había dos formas de alinear el mapa con el GPS, el editor podía usar la que no encajaba y ocultar la foto. Ahora siempre se da prioridad a la alineación que encaja.

  • Correcciones

    "En la base pero sin cargar" ya no aparece cuando Yarbo está en reposo con la batería llena

    Una vez llena, Yarbo mantiene la batería entre el 94 y el 95% aproximadamente mientras está en la base, y Yardstick lo interpretaba como una carga detenida. Ahora una batería al 93% o más se considera llena.

  • Correcciones

    El mapa se abre con una vista lo bastante amplia para ver tu jardín, y la foto aérea mantiene su nitidez

    Antes, si un día solo se había recorrido una pequeña zona, el mapa se abría con mucho zoom. La foto se veía borrosa y no se podía alejar lo suficiente para ver toda la propiedad. Ahora el mapa se abre con una vista que abarca, como mínimo, el mapa de tu jardín.

v1.2.19

Salir de la base para mejorar la señal GPS y Luces al anochecer

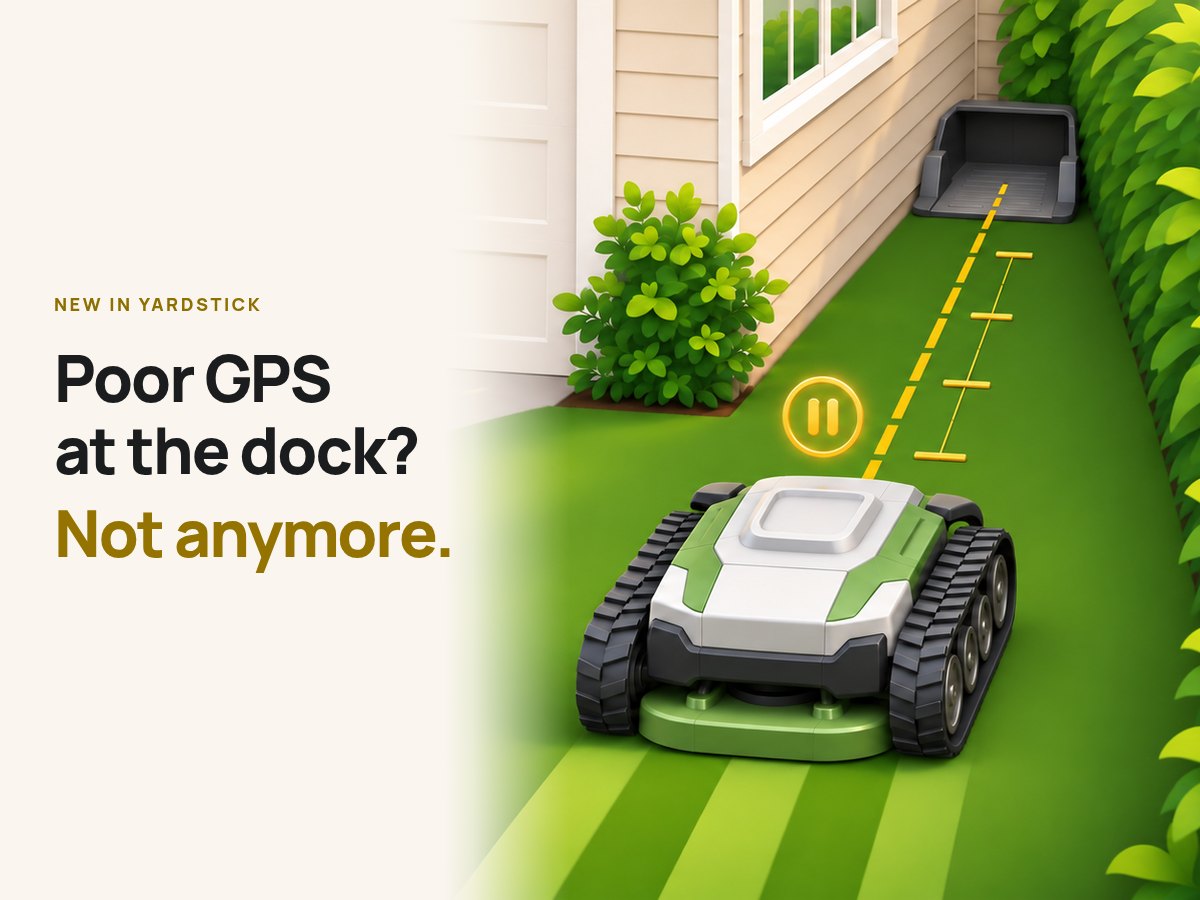
Bajo un toldo, junto a una pared o en un lugar con poca señal, a Yarbo puede costarle recibir señal GPS en la base, lo que puede impedir que empiece un trabajo. A menudo basta con avanzar unos pies: ahora Yardstick hace que Yarbo salga primero en línea recta a un lugar despejado, le da tiempo para captar una señal mejor y después inicia el trabajo. Tú eliges la distancia y el tiempo de espera. Yardstick comprueba el mapa de Yarbo para que se detenga dentro de un área de trabajo, y la función permanece desactivada hasta que aceptes el riesgo y supervises una prueba. Consulta cómo funciona Salir de la base.

Y cuando se hace de noche durante un trabajo, Luces al anochecer enciende todas las luces de Yarbo durante todo el trabajo: al salir, mientras trabaja y al volver a la base, según el horario que establezcas a partir de la puesta y la salida del sol. Consulta cómo funciona Luces al anochecer. Esta versión también incluye una vista previa de la ruta antes de cada inicio, Preferencias de trabajo, zonas prohibidas en el mapa, los nuevos ajustes de zonas de Yarbo para el firmware 3.14.40 y una larga lista de correcciones.

¿Poca señal GPS en la base? Eso ya es historia. Yarbo en pausa justo delante de su base, sobre una línea recta dorada.
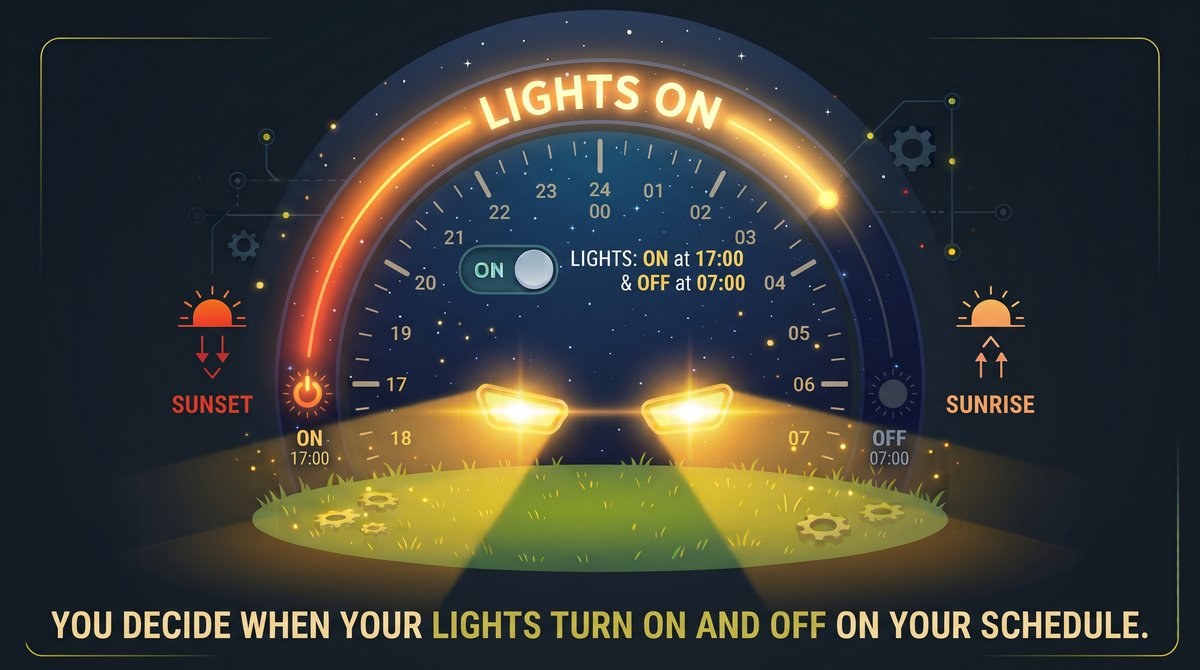
Luces al anochecer: las luces de Yarbo encendidas desde la puesta hasta la salida del sol, según el horario que establezcas.

Dónde encontrarloAjustes, en Robot: Salir de la base y Luces al anochecer

Los 35 cambios7 novedades · 9 mejoras · 19 correcciones
  • Novedades

    Salir de la base antes de cada trabajo

    Para un Yarbo al que le cuesta recibir señal GPS en la base. En Ajustes, dentro de Robot, Salir de la base explica qué ocurre y cuáles son los riesgos. Después puedes elegir cuánto avanza Yarbo en línea recta, de 1 a 10 ft, y cuánto espera después, de 30 segundos a 5 minutos.

    Antes de cualquier trabajo que Yardstick inicie mientras Yarbo está en la base (un plan, un programa, Ejecutar ahora o la continuación tras las horas de silencio o una recarga), Yarbo avanza en línea recta la distancia indicada, se detiene, espera y después empieza el trabajo. Mide la distancia con las ruedas, así que no necesita GPS para hacerlo.

    Yardstick calcula con el mapa de Yarbo dónde se detendría: la distancia debe dejar a Yarbo dentro de un área de trabajo, un camino no cuenta, y no debe detenerse en una zona prohibida ni atravesarla. Ajustes muestra qué distancias cumplen los requisitos y por qué las demás no. Lo comprueba de nuevo antes de cada trabajo. Si la comprobación falla o la base se ha movido desde la prueba, Yarbo no realiza la salida de la base, el trabajo empieza desde ella como siempre y recibes una alerta.

    Ningún componente del módulo se activa durante la salida de la base. Yarbo conduce a ciegas: no hay detección de obstáculos por cámara ni por ultrasonidos, y el parachoques es la única protección. Por eso, antes de poder activar la función, debes aceptar ese riesgo y supervisar una prueba: confirmas que Yarbo está en la base, que el trayecto está despejado y que puedes detenerlo. Entonces avanza la distancia establecida y se detiene, sin espera ni trabajo.

    Confirmas que la prueba ha salido bien y activas la función tras una última comprobación. Al desactivarla se borran tu aceptación y la prueba, igual que al elegir una distancia nueva, así que tendrás que repetir todos los pasos para volver a activarla. Si el parachoques recibe un golpe o Yarbo comunica un fallo, se detiene donde está, el trabajo no empieza y recibes un aviso. Si el trabajo no ha comenzado unos minutos después de la salida de la base, recibes una alerta.

    Cada Yarbo tiene su propio ajuste, que seleccionas en la lista Ajustes para. Los trabajos iniciados desde la app de Yarbo y los que Yarbo reanuda por su cuenta empiezan desde la base como antes. Encontrarás la guía paso a paso en yardstickhome.com/support/drive-off-the-dock.

  • Novedades

    Luces al anochecer

    En Ajustes, dentro de Robot, Luces al anochecer enciende todas las luces de Yarbo mientras trabaja a oscuras: al desplazarse al área de trabajo, mientras trabaja y al volver a la base. Se aplica a todos los trabajos, incluida cada salida después de una recarga, incluso en plena noche.

    Si Yarbo ya está trabajando cuando oscurece, las luces se encienden en ese momento. Se apagan cuando vuelve a la base o presenta un fallo, y poco después de quedar en pausa, atascado o inmovilizado, o de que un trabajo termine antes de tiempo y lo deje parado. Debe haber un trabajo en curso; conducir Yarbo manualmente no enciende las luces.

    Si pulsas Luces en Yardstick durante un trabajo, tú controlas las luces durante el resto de ese trabajo. Al comenzar, las luces pueden parpadear unas cuantas veces: Yarbo las apaga por su cuenta mientras calcula la ruta y cuando empieza a trabajar, y Yardstick las vuelve a encender enseguida. Cada vez, consulta a Yarbo hasta que confirma que están encendidas. Lo mismo ocurre al apagarlas.

    La página de ayuda lo explica todo: yardstickhome.com/support/lights-after-dark. La función sigue la puesta y la salida del sol en el lugar donde trabaja Yarbo, todos los días del año, así que las luces se encienden antes a medida que los días se acortan. Puedes adelantar o retrasar tanto el encendido como el apagado, igual que en un horario basado en la luz del día; por ejemplo, encender las luces una hora antes de la puesta del sol.

    Funciona con todos los módulos y cada Yarbo tiene su propio ajuste. El Modo de luz automático de Yarbo volvería a apagar las luces, así que activar Luces al anochecer lo desactiva, con la misma comprobación de guardado que Preferencias de trabajo. Al desactivar la función, se restablece ese modo. La función permanece desactivada hasta que la actives.

  • Novedades

    Consulta la ruta de un plan antes de iniciarlo

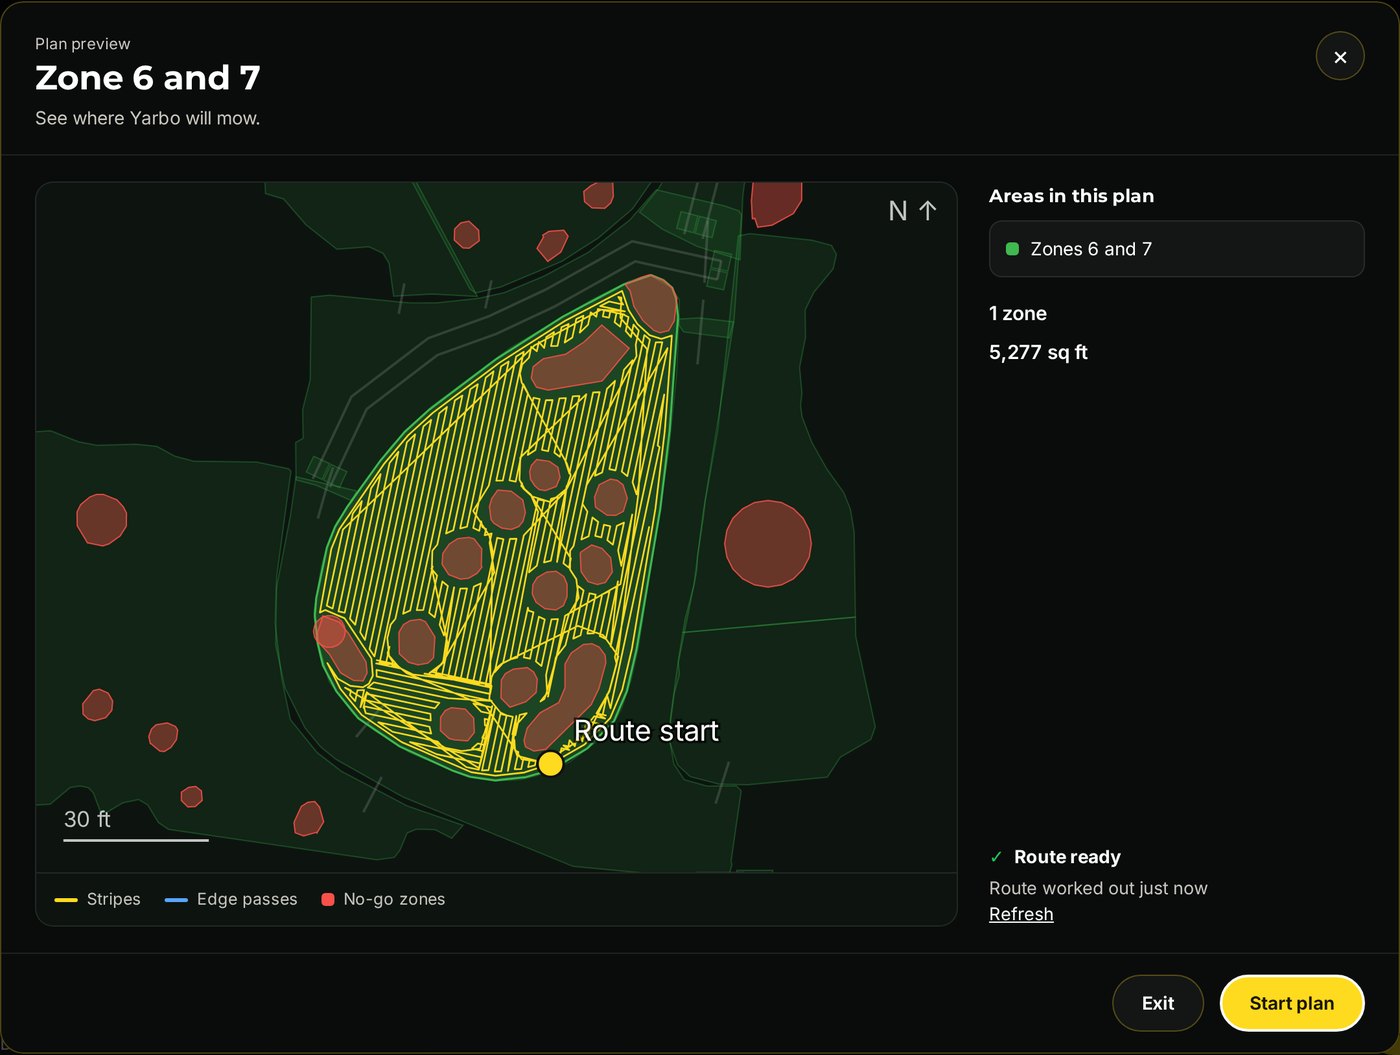
    Ahora, al pulsar Iniciar en la página Planes o en Inicio rápido del mapa, primero se abre una vista previa del plan: sus áreas sobre el mapa del jardín con la ruta que seguirá Yarbo, las franjas de corte y las pasadas por los bordes, el punto de inicio, la superficie del plan y el tiempo que suele tardar.

    Yarbo calcula la ruta por su cuenta, con la misma vista previa que muestra la app de Yarbo, lo que tarda alrededor de un minuto. El mapa aparece de inmediato y la ruta se dibuja cuando llega; puedes iniciar el trabajo sin esperar. Iniciar plan envía el plan como siempre; Salir cierra la vista previa sin enviar nada.

    Si la ruta se ha calculado en las últimas horas, aparece de inmediato. La vista previa está activada de forma predeterminada; desmarca la casilla para iniciar los planes directamente, como antes.

    Vista previa de la ruta para las zonas 6 y 7: las franjas que cortará Yarbo, las zonas prohibidas que rodeará, el punto de inicio e Iniciar plan.
    Vista previa de la ruta para las zonas 6 y 7: las franjas que cortará Yarbo, las zonas prohibidas que rodeará, el punto de inicio e Iniciar plan.
  • Novedades

    Zonas prohibidas en rojo en el mapa

    Ahora el mapa dibuja en rojo todas las zonas prohibidas de tu Yarbo para que veas de un vistazo por dónde no pasará. El rojo es semitransparente, así que la foto, la cobertura y el recorrido siguen siendo visibles debajo, y el punto de Yarbo se mantiene por encima. Una zona prohibida que esté desactivada en ese momento, por un horario, una regla de lluvia, el Editor de mapa o la app de Yarbo, solo tiene un borde rojo tenue y discontinuo, porque Yarbo sí puede pasar por ella.

    Esta opción está activada de forma predeterminada. El botón Zonas prohibidas, debajo del mapa y junto a Mapa del jardín, permite quitar y volver a poner el rojo; al quitarlo, se muestran en gris como antes. Tu elección se recuerda en este ordenador para todos los que lo usen. El botón Mapa del jardín sigue permitiendo ocultarlas o mostrarlas.

  • Novedades

    Preferencias de trabajo

    Ajustes tiene una nueva sección, Preferencias de trabajo, dentro de Tu Yarbo, con los ajustes generales del robot que ofrece la app de Yarbo: niveles de batería para salir de la base y volver a recargar, modo de giro para la recarga, detección de vuelco e inclinación, detección de elevación, Modo de luz automático, detección de lluvia y su sensibilidad, adaptación a pendientes, apagado automático por batería baja, ruta inteligente y, para el quitanieves, protección anticongelación, nivel de batería del sinfín, limpieza de la base de carga, dirección de lanzamiento de nieve, Sinfín en el plan de trabajo y Efecto de entrada de nieve.

    Cada Yarbo tiene sus propias preferencias. Tras cada cambio, Yardstick vuelve a leer el ajuste de Yarbo para comprobar que se ha guardado. Puedes crear una copia de seguridad y restaurarla, incluso en otro de tus Yarbo, y Yardstick guarda una copia antes de cada cambio que realiza. Se incluyen en las copias completas del Core y se recuperan al restaurarlas.

    Elige Cortacésped, Quitanieves, Soplador de hojas o Desbrozadora en la parte superior para ver los ajustes de ese módulo y los que comparten todos, igual que en la app de Yarbo. Al abrirse, se muestra el módulo que está conectado.

  • Novedades

    Terminar programa en la página Calendario

    Cuando un programa está en pausa, esperando a que terminen las horas de silencio o una recarga, su tarjeta en la página Calendario ahora incluye el botón Terminar programa. Con un clic y tu confirmación, Yarbo no continuará con él; el programa volverá a ejecutarse a la siguiente hora prevista. Si Yarbo aún conserva el trabajo de ese programa, Yardstick también lo termina; cualquier otra actividad que esté realizando Yarbo sigue igual.

  • Novedades

    Los nuevos ajustes de zonas de Yarbo para el firmware 3.14.40

    En un robot con el firmware 3.14.40 de Yarbo (app de Yarbo 3.19.9), los ajustes de zonas del Editor de mapa ofrecen las mismas opciones que la app de Yarbo: Modo de giro permite elegir entre Giro sobre el sitio, Giro inteligente, Giro en U o el nuevo Giro en curva, y Solapamiento entre Eficiente, Estándar, Minucioso o Intensivo. Los robots con firmware anterior conservan las opciones que ya tenían.

    Si el robot tiene un ajuste que no coincide con ninguna de las opciones, se muestra tal cual, seleccionado, y se conserva.

  • Mejoras

    Recuperar retoma el trabajo completo

    La opción Recuperar del aviso "El trabajo terminó antes de tiempo" del mapa aparece después de cualquier trabajo que haya terminado antes de tiempo, por poco que se haya completado. Además, un robot detenido en el jardín puede retomar el trabajo desde donde está, sin llevarlo primero a la base. Cuando el programador abandona un programa a medio hacer, Recuperar inicia el plan que se detuvo y después continúa con el resto del programa y sus pasadas pendientes, tal como estaba programado, sin que el programador vuelva a iniciar esa pasada una segunda vez.

    Indica todo lo que va a ejecutar y pide confirmación antes de enviar nada. Si lo pulsas durante las horas de silencio, el trabajo empieza y la regla de horas de silencio lo manda de vuelta enseguida, como ocurre con cualquier inicio.

  • Mejoras

    Una barra de herramientas más ordenada para el Editor de mapa, en dos formatos

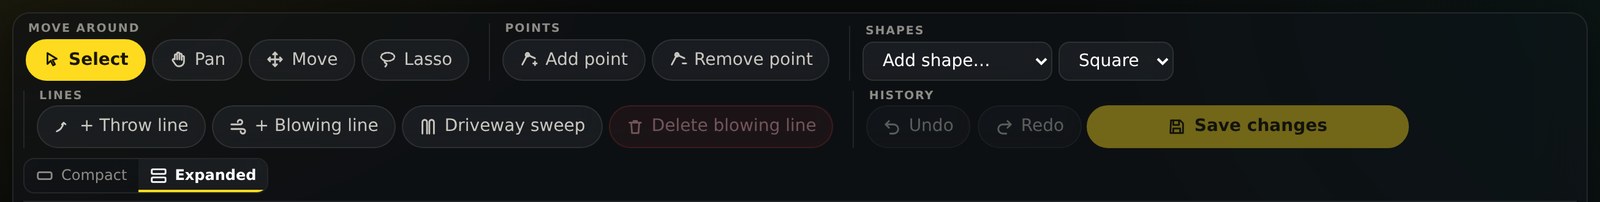
    La barra de herramientas del Editor de mapa tiene dos formatos y puedes alternar entre ellos con un botón situado en su extremo derecho. Yardstick recuerda tu elección en ese ordenador. El formato Expandido, que es el predeterminado, muestra todos los controles con sus nombres, en grupos etiquetados. Los controles de la forma seleccionada aparecen en una segunda fila que mantiene su altura, así que seleccionar una forma ya no desplaza el mapa.

    El formato Compacto reúne pequeños iconos con etiquetas breves en una sola fila ordenada, igual en todos los tamaños de pantalla. Pasa el cursor por un icono para ver qué hace y su atajo de teclado. Añadir forma y las dos herramientas de líneas están dentro de pequeños menús. Barrido de entrada y el campo del nombre de la forma permanecen en la barra, y los controles de la forma seleccionada (o las acciones para varias formas seleccionadas) ocupan el centro de la fila.

    Cuanto más ancha sea la barra de herramientas (por una pantalla más grande o por haber plegado el panel lateral), más información muestra el formato Compacto: la superficie completa de la zona, un campo de nombre más ancho y, después, cómo cambiar el tamaño. Con el panel lateral plegado, el botón Capas, sobre la esquina superior del mapa y justo debajo de la barra, abre los interruptores de las capas e indica cuántas están activadas. En Compacto, todos los botones tienen el mismo tamaño y la misma separación.

    Expandido: todos los controles con sus nombres, en grupos etiquetados, y el selector entre Compacto y Expandido.
    Expandido: todos los controles con sus nombres, en grupos etiquetados, y el selector entre Compacto y Expandido.
    Compacto: una fila de botones con iconos, con Deshacer, Rehacer, Guardar y el botón Expandido a la derecha.
    Compacto: una fila de botones con iconos, con Deshacer, Rehacer, Guardar y el botón Expandido a la derecha.
    Compacto con una forma seleccionada: su nombre, Cambiar nombre, Copiar, Dividir, Combinar, Eliminar forma, Ajustes y los botones de altura se incorporan a la misma fila.
    Compacto con una forma seleccionada: su nombre, Cambiar nombre, Copiar, Dividir, Combinar, Eliminar forma, Ajustes y los botones de altura se incorporan a la misma fila.
  • Mejoras

    La suspensión por lluvia se mantiene cuando no se pueden consultar las precipitaciones

    Si tu fuente meteorológica deja de enviar datos, una regla meteorológica no puede saber si ha llovido. Hasta ahora, los programas que dependían de ella se ejecutaban de todos modos, con una nota en la lista Actividad. Ahora se suspenden por precaución, y cada pasada omitida te envía una alerta que indica que no se han podido consultar las precipitaciones, para que sepas que debes revisar la estación.

    Un programa que ya está en marcha continúa, y pulsar Iniciar siempre permite ejecutar un programa manualmente. La tarjeta Reglas meteorológicas muestra "programas suspendidos" mientras no hay datos meteorológicos disponibles, y el editor de reglas también lo indica. (Recorrido del robot: necesita una pasada real antes de publicar la versión.)

  • Mejoras

    El mapa solo envía lo que ha cambiado mientras el robot trabaja

    El mapa se actualiza cada 20 segundos mientras está abierto. Antes, si el robot estaba trabajando, cada actualización volvía a enviar todo el mapa de cobertura, varios megabytes para un mes de corte. Ahora solo envía las cuadrículas que han cambiado y el nuevo tramo del recorrido, y la página se actualiza con esos datos. Al abrir el mapa o volver a él, se sigue cargando el mapa completo.

  • Mejoras

    La señal 4G se muestra como porcentaje

    La tarjeta del robot en el mapa mostraba la señal 4G como un número sobre 31, por ejemplo, "20 de 31", algo que decía poco a la mayoría. Ahora muestra un porcentaje, 65% en ese caso, igual que la señal Wi-Fi.

  • Mejoras

    Los códigos de fallo 903, 911 y 912 explican a qué se refieren,

    con las mismas palabras que la app de Yarbo: el módulo se ha aflojado y el accionamiento del motor de corte izquierdo o derecho, en lugar de mostrar solo el número.

  • Mejoras

    El traslado a Yardstick Anywhere incluye la copia de seguridad más reciente de cada Core

    El archivo más reciente de "Crear copia de seguridad de todo" de cada Core se incluye en el traslado, sin su foto de dron, para que Reemplazar un Core en Yardstick Anywhere pueda restaurar ese jardín en un Core nuevo más adelante. Las copias de seguridad anteriores permanecen en este ordenador, desde donde se pueden seguir restaurando.

  • Mejoras

    Si una restauración no puede continuar, el registro explica por qué

    Cuando una restauración se detiene porque el Core no está en la base o está ocupado, el registro ahora guarda las lecturas que lo indican, para que el diagnóstico muestre en qué estado se encontraba el Core.

  • Mejoras

    Yardstick registra las lecturas del sinfín del quitanieves para futuras alertas

    Mientras el quitanieves está conectado, cada grabación guarda ahora la corriente y la velocidad del motor del sinfín, su estado de fallo y temperatura, la altura del sinfín y el ángulo y los fallos del canal de expulsión. De momento no cambia nada en pantalla: estos datos crean el historial que Yardstick necesita para aprender cómo funciona un sinfín en buen estado en tu Yarbo y poder avisarte más adelante si puede haberse roto un pasador de seguridad. No se guarda ningún dato adicional mientras está conectado el cortacésped u otro módulo.

  • Correcciones

    Terminar trabajo y los demás botones de trabajo muestran en segundos qué ha hecho el robot

    Un robot que está cargando en la base y conserva un trabajo pendiente no envía datos por su cuenta. Por eso, tras pulsar Terminar trabajo, la página esperaba a la siguiente consulta de estado, que se realiza cada cinco minutos, pero a los dos minutos dejaba de esperar e indicaba que Yarbo no había reaccionado, aunque el trabajo hubiera terminado de inmediato. Ahora, después de Terminar trabajo, Terminar trabajo & volver a la base, Pausa, Reanudar, Pausa & volver a la base o un inicio, Yardstick consulta el estado del robot varias veces durante el minuto siguiente y deja de hacerlo en cuanto detecta el cambio.

  • Correcciones

    Unos segundos de lecturas de posición imposibles ya no desajustan el mapa

    Cada lectura indica la posición del robot de dos formas, mediante GPS y mediante su propio mapa, y ambas coinciden con un margen de aproximadamente un metro y medio. Un robot que indicara una posición GPS a 630 m de distancia y después una posición en el mapa desviada 48 m podía llevar la alineación del jardín más allá de su límite. Como resultado, el contorno del jardín y la foto aérea no coincidían, y la posición lejana ampliaba el mapa del día.

    Ahora, las lecturas que se desvían más de 10 m respecto a las demás se excluyen de la alineación. Nuevo: una vez por hora, Yardstick revisa lo grabado desde la última revisión y elimina automáticamente las lecturas de este tipo. Así, el mapa y la foto vuelven a alinearse sin que tengas que pulsar nada.

  • Correcciones

    Alertas falsas con el firmware más reciente de Yarbo (3.14.40)

    Con ese firmware, un robot con la batería llena en la base deja de indicar que está cargando y sale del modo de reposo cada pocos minutos. Yardstick lo interpretaba como si el robot estuviera trabajando, de modo que las fluctuaciones normales del GPS en la base activaban la alerta "Posición GPS perdida", se avisaba de una pérdida de contacto cuando el robot estaba en reposo en la base y el 0% de batería que indica brevemente tras un reinicio se notificaba como batería agotada.

    Un robot en la base ya no activa la alerta "Posición GPS perdida", solo se considera que se ha perdido el contacto con él tras 15 minutos sin comunicación y una lectura de exactamente 0% ya no se interpreta como batería agotada. Durante el trabajo, las tres alertas funcionan como antes. (Ruta del robot: necesita una comprobación en vivo antes de publicar la versión.)

  • Correcciones

    Un reinicio ya no bloquea el acceso del equipo a Yarbo

    Cada parte de Yardstick que se comunica con Yarbo (grabación, mapa, nombres de robots y control del robot) iniciaba sesión por separado, y cada reinicio, incluidos los de las actualizaciones, enviaba varios inicios de sesión en cuestión de segundos. Yarbo respondía con "Demasiados intentos de inicio de sesión" y después rechazaba incluso la contraseña correcta durante hasta un cuarto de hora. Mientras tanto, la grabación se detenía.

    Ahora toda la app comparte una única sesión de Yarbo, la conserva entre reinicios y actualizaciones para continuar sin volver a iniciar sesión y la renueva de forma conjunta. Si Yarbo rechaza un inicio de sesión, Yardstick espera antes de volver a intentarlo, en lugar de intentarlo desde todas sus partes a la vez, y el registro guarda la respuesta real de Yarbo. Las contraseñas introducidas en la página Ajustes siguen comprobándose de inmediato con Yarbo.

  • Correcciones

    El trazado de corte sigue el centro del robot

    Antes se dibujaba a partir de la antena GPS izquierda del robot, situada a unos 20 cm del centro, por lo que una pasada que seguía exactamente una línea planificada aparecía dibujada a su lado. Ahora sigue el centro del robot, donde también se dibujan el propio robot y la ruta planificada. Además, se dibuja con más detalle: las pasadas de un trabajo conservan su forma en lugar de simplificarse en líneas oblicuas.

    Las vistas de días y semanas muestran el trazado más detallado; el historial completo y los días ya guardados se dibujan como antes.

  • Correcciones

    El aviso "Trabajo terminado antes de tiempo" permanece hasta que decidas, y Descartar lo elimina de verdad

    Antes desaparecía solo al cabo de unos minutos, junto con la opción Recuperar. Ahora permanece hasta que pulses Recuperar o Descartar, durante un máximo de tres días. Un aviso descartado ya no reaparece al actualizar la página, volver a abrir Yardstick, reiniciar Yardstick ni cuando Yarbo deja de indicar que el trabajo ha terminado. Si otro trabajo termina más adelante, tendrá su propio aviso.

  • Correcciones

    ¿Qué ha pasado? funciona en todas las vistas de Errores

    En las vistas Cronología y Por código no hacía nada. Ahora muestra lo que hubo de inusual en torno a ese momento debajo del fallo, en un panel de ancho completo con las lecturas organizadas en filas, como ya hacía en la vista Tabla.

  • Correcciones

    Una única lectura errónea de la batería ya no activa Batería demasiado caliente para cargar

    Las seis celdas de la batería envían sus lecturas juntas cada pocos minutos. Un mensaje parcial aislado con una sola celda a 54 °C, entre lecturas completas de 28 a 30 °C, se interpretaba como la temperatura de toda la batería y activaba la alerta. Ahora la temperatura de la batería se obtiene de la lectura completa más reciente, y una celda con una temperatura muy superior a las demás solo se tiene en cuenta cuando dos lecturas consecutivas coinciden.

    Si la batería realmente se calienta, la alerta sigue activándose, y el dato Temperatura de la batería de la página Batería sigue la misma regla.

  • Correcciones

    Planes se abre al instante

    La lista de planes ya no espera a que termine una comprobación del editor de mapa que no utiliza.

  • Correcciones

    "Actualización disponible" ya no permanece después de actualizar

    Si una página permanecía abierta mientras Yardstick se actualizaba automáticamente, seguía ofreciendo la versión que ya estaba en uso, y Ajustes seguía mostrando el número de la versión anterior hasta que se recargaba la página. Ahora ambos reflejan por sí solos la versión en uso.

  • Correcciones

    Terminar un trabajo durante las horas de silencio elimina la tarjeta En pausa

    Si se terminaba un trabajo retenido durante las horas de silencio, ya fuera desde la app de Yarbo, desde el robot o con Terminar trabajo en Yardstick, la página Calendario seguía indicando que se reanudaría por la mañana. Ahora detecta que ha terminado mientras siguen vigentes las horas de silencio y elimina la tarjeta.

  • Correcciones

    Las reglas meteorológicas respetan tus unidades

    Aunque hubieras elegido el sistema métrico, las reglas meteorológicas seguían pidiendo y mostrando la cantidad de lluvia en pulgadas. Ahora la piden y muestran en milímetros, y las reglas que ya tienes siguen funcionando igual: 0,10 pulgadas se muestran como 2,5 mm.

  • Correcciones

    Los caminos y los callejones sin salida incorporan el control deslizante Velocidad de desplazamiento en los Core más recientes de Yarbo

    En la serie Y40 y el Yarbo Mini, los ajustes de zonas ya tenían el control deslizante Velocidad de desplazamiento, de 0,1 a 1,2 m/s, pero los ajustes de caminos y callejones sin salida seguían mostrando las cinco opciones predefinidas de los Core anteriores. La app de Yarbo usa el control deslizante en ambos casos, y ahora el Editor de mapa también. Los Core anteriores conservan sus opciones predefinidas.

  • Correcciones

    Restaurar una copia de seguridad recupera los ajustes de todas las formas

    Al restaurar una copia de seguridad del mapa, ahora se comprueban y recuperan los ajustes de todas las formas, no solo de las áreas y los callejones sin salida. Cada copia guarda los ajustes de todos los caminos para cada módulo, así como los de todas las aceras. De este modo, después de una restauración, el editor muestra los que difieren y permite recuperarlos.

    Ya no se indica que todo coincide si no se han comprobado los caminos y las aceras: si una copia de seguridad es anterior a este cambio, se advierte de ello. Si no se han podido leer los ajustes de una forma, se indica su nombre en lugar de omitirla. Al restaurar una copia de seguridad de un Core de la serie Y40 o de un Yarbo Mini en un Core anterior, ahora cada valor de Velocidad de desplazamiento se adapta a la velocidad más cercana que ofrece el Core anterior, y la vista previa lo indica.

    Al restaurar un Core, ahora se indican los ajustes de las formas ya presentes en el robot que difieren de la copia de seguridad, como activado/desactivado, en lugar de decir que el robot no conservó un cambio. La copia de seguridad de la propia app (Ajustes > Copia de seguridad) ahora lleva estas copias de los ajustes a un nuevo ordenador, por lo que al restaurar allí una copia de seguridad del mapa ya no se indica que Yardstick no tiene una copia de ellos. Una copia completa del Core realizada sin poder conectar con Yarbo ahora también incluye los ajustes de caminos y aceras.

  • Correcciones

    El editor de mapa muestra cuánto desplazas un elemento mientras lo mueves

    Al arrastrar un punto, se muestra la distancia recorrida y cuánto se ha desplazado al este u oeste y al norte o sur mientras lo mueves, como ocurría antes de 1.1.15, en lugar de mostrarlo solo al soltarlo. Ahora también se muestra en tiempo real al arrastrar una forma entera o un grupo seleccionado con Lazo.

  • Correcciones

    La pantalla de pared solicitaba el mapa dos veces cada pocos segundos

    Mientras se mostraba la diapositiva del mapa, la pantalla de pared pedía el mapa a Yardstick dos veces seguidas en cada actualización. Ahora lo pide una sola vez y sigue solicitándolo de inmediato cuando aparece por primera vez la diapositiva del mapa, para que la imagen se ajuste a la pantalla.

  • Correcciones

    El programador ya no dice que el robot ha vuelto a la base cuando se ha detenido en el jardín

  • Correcciones

    La ayuda del botón Cobertura del mapa ya no dice que la medida se elige "a la derecha"

    El selector está a la derecha en un monitor de escritorio y a la izquierda en un portátil, así que ahora la ayuda lo menciona por su nombre: Colorear el mapa por.

  • Correcciones

    El editor de mapa ya no dice que un plan lleva "solo" cierto porcentaje completado

    mientras Yarbo está trabajando; simplemente indica el progreso del plan.

Yardstick es una herramienta independiente para robots Yarbo. No está afiliada a Yarbo Inc. · © 2026 Yardstick Technologies LLC.