Notas de versão

Novembro de 2026

3 versões, da mais recente para a mais antiga.

v1.2.23

Adiar um plano e usar o Yardstick em 17 idiomas

Ao iniciar um plano manualmente, pode agora escolher Iniciar mais tarde e selecionar uma data e hora até uma semana depois, no fuso horário do seu jardim, para o Yarbo o executar uma única vez. Prima Iniciar na página Planos, em Início rápido no mapa ou na pré-visualização do percurso e escolha Iniciar mais tarde. Pode alterar ou cancelar esse início no mapa, nos Planos ou na Agenda. Esta opção complementa o sistema de agendamento avançado.

O Yardstick está agora disponível em 17 idiomas: sueco, dinamarquês, norueguês, neerlandês, estónio, português, checo, polaco, lituano, letão e esloveno juntam-se ao inglês, alemão, francês, espanhol, italiano e finlandês, em todas as páginas, alertas e emails. Estas atualizações também permitem incluir linhas de patrulha nos planos, fazer regressar o corta-relva à base quando chove e distinguir obstáculos por tipo, além de uma longa lista de correções.
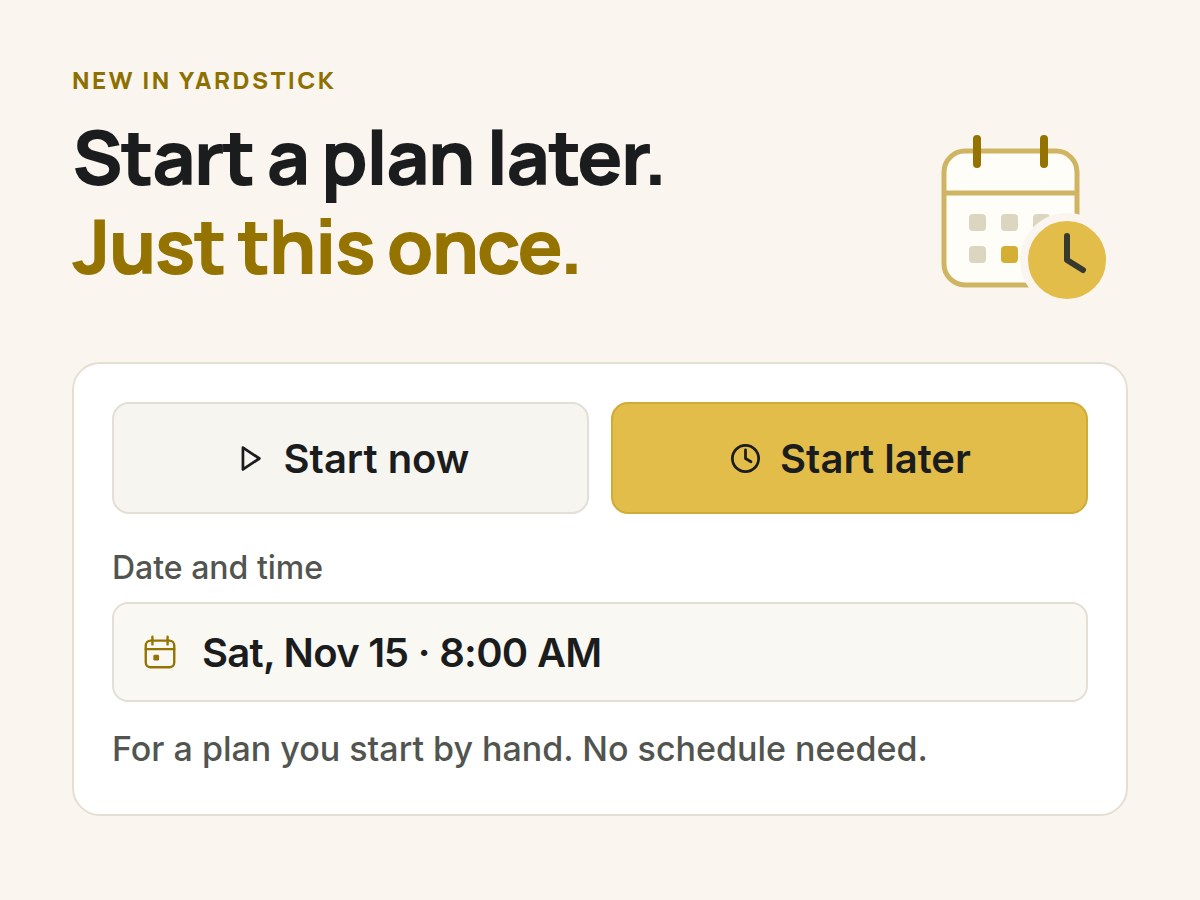
Iniciar um plano mais tarde, só desta vez: Iniciar agora ou Iniciar mais tarde, com uma data e hora. Para um plano iniciado manualmente, sem necessidade de definir um horário.
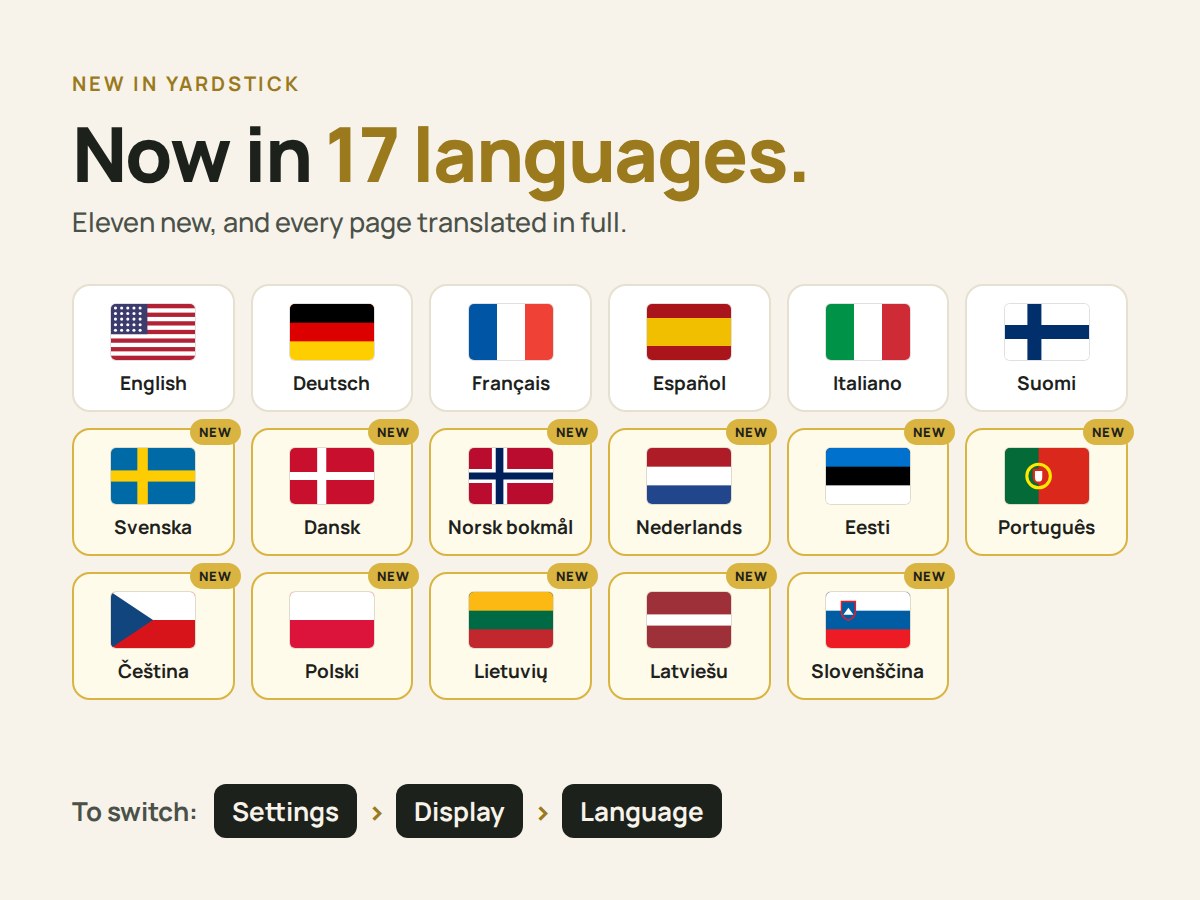
Agora em 17 idiomas: as bandeiras dos 17, com os 11 novos assinalados com Novo.

Onde encontrarIniciar e depois Iniciar mais tarde, na página Planos ou em Início rápido; o idioma encontra-se em Definições, em Apresentação e depois Idioma

Todas as 17 alterações5 novidades · 5 melhorias · 7 correções
  • Novidades

    Adiar um plano

    Todos os botões Iniciar passam a oferecer as opções Iniciar agora e Iniciar mais tarde: na página Planos, em Início rápido no mapa (planos e programas) e na pré-visualização do percurso. Escolha uma data e hora até 7 dias depois, no fuso horário do seu jardim; se a hora estiver dentro das horas de silêncio, é recusada e é indicado quando estas terminam. O início pendente aparece no mapa, na página Planos e na página Agenda, onde pode ser alterado ou cancelado. Cada Yarbo pode ter um início pendente. À hora marcada, o plano inicia-se da mesma forma que um programa: as horas de silêncio e as regras meteorológicas impedem o arranque e, se o Yarbo estiver ocupado, impedido de arrancar ou fora da base, o Yardstick espera até 2 horas antes de ignorar essa execução e indicar o motivo.

  • Novidades

    Yardstick em 17 idiomas

    Sueco, dinamarquês, norueguês, neerlandês, estónio, português, checo, polaco, lituano, letão e esloveno juntam-se ao inglês, alemão, francês, espanhol, italiano e finlandês, todos com tradução integral e revista. Escolha o seu idioma em Definições, em Apresentação e depois Idioma; os alertas e emails passam a usá-lo também. O instalador está disponível em oito dos novos idiomas; os instaladores em letão, lituano e estónio continuam em inglês, mas a aplicação está disponível em todos. As traduções para alemão, francês, espanhol, italiano e finlandês foram novamente revistas para abranger tudo o que foi acrescentado desde outubro, e as Novidades estão disponíveis em todos os idiomas.

  • Novidades

    Linhas de patrulha nos planos

    As linhas de patrulha do SAM têm agora o seu próprio grupo na página Planos, junto das áreas de trabalho, becos sem saída e passeios, para que um plano as possa patrulhar pela ordem escolhida. A linha do plano inclui-as na contagem, e a aplicação Yarbo só as apresenta quando o SAM está ligado, como sempre aconteceu.

  • Novidades

    A chuva também faz regressar o corta-relva à base, se assim o desejar

    A monitorização da chuva, que faz regressar o robô à base quando a sua estação Tempest ou Weather Underground deteta chuva, tem agora uma opção para o corta-relva junto da opção para o soprador de folhas. Ative uma ou ambas em Definições, Meteorologia. A opção do corta-relva está desativada por predefinição, porque o corta-relva também dispõe da Deteção de chuva do próprio Yarbo. Ao ativá-la, a leitura da sua estação também faz regressar o corta-relva à base, termina o restante programa desse dia e avisa-o.

  • Novidades

    Um botão Ajuda no menu

    O último botão do menu superior, Ajuda, abre o site de apoio do Yardstick num novo separador, onde encontra os guias e pode abrir um pedido de apoio.

  • Melhorias

    A pré-visualização do percurso mostra as zonas proibidas aplicáveis

    Uma zona proibida desativada na aplicação Yarbo deixa de aparecer na pré-visualização do plano. A opção Mostrar todas as zonas proibidas, junto à legenda, volta a mostrar as zonas desativadas.

  • Melhorias

    Três tons de vermelho no mapa para os obstáculos que o robô encontrou

    Em "Colorir o mapa por", a opção Deteções de obstáculos passa a ter três cores, uma para cada tipo de sensor do robô. Deteções por ultrassons mostra os locais onde os sensores ultrassónicos frontais detetaram algo em mais de um quarto das passagens (antes era metade), mantendo tudo o que foi gravado até agora. Deteções por visão mostra todos os locais onde as câmaras viram um obstáculo, e Impactos no para-choques mostra todos os locais onde o robô embateu em algo e o para-choques foi pressionado. Em ambas as opções, o tom é mais escuro onde isso aconteceu com maior frequência; estas duas vistas começam a acumular dados a partir de agora. Uma cor fica sem dados enquanto o respetivo sensor estiver desativado no robô ou o módulo ligado não o utilizar: a deteção por câmara não funciona com o soprador de folhas.

  • Melhorias

    Colorir o mapa por está por ordem alfabética

    A lista está ordenada alfabeticamente no seu idioma, e Qualidade RTK continua a ser a opção apresentada ao abrir o mapa.

  • Melhorias

    Espaço para palavras mais compridas e Início rápido pode ser recolhido

    Num telemóvel, os contadores do Registo são apresentados um por linha, o botão Ajustar do Editor de mapa adapta-se ao comprimento da palavra e os botões laterais do mapa alargam-se em vez de dividir uma palavra em duas linhas. O cartão Início rápido no mapa pode ser recolhido para mostrar apenas o título, como os outros cartões, e memoriza essa escolha.

  • Melhorias

    Imagens e sons são carregados uma só vez

    O navegador passa a guardar o radar meteorológico do ecrã de parede, o ícone do ecrã inicial e o som do alarme, perguntando ao Yardstick apenas se foram alterados. Assim, as páginas e o ecrã de parede carregam mais depressa e utilizam menos a rede. Os tipos de letra ficam guardados de forma permanente e só voltam a ser transferidos quando uma atualização os altera. As leituras do robô em tempo real, as definições e as respostas de início de sessão continuam a nunca ser guardadas.

  • Correções

    Em circunstâncias pouco frequentes, as linhas de patrulha desenhadas no Yardstick não apareciam na aplicação Yarbo

    Funcionavam na maioria dos mapas. Ao adicionar uma linha de patrulha, era copiada a primeira linha do mapa como ponto de partida, incluindo o seu tipo. Assim, num mapa cuja primeira linha fosse um caminho, todas as linhas de patrulha desenhadas no Yardstick eram de um tipo que a aplicação Yarbo não mostra. Uma nova linha de patrulha passa agora a ser sempre do tipo usado pelo SAM, e Adicionar passeio cria um passeio para o limpa-neve. As linhas de patrulha já existentes no robô que a aplicação Yarbo não consegue mostrar são identificadas ao abrir o Editor de mapa, com a opção Converter em linhas de patrulha para as corrigir. Nada muda até premir essa opção e depois Guardar alterações.

  • Correções

    O restauro deixa de ser recusado num robô com a bateria cheia e parado na base

    No firmware mais recente do Yarbo, e no Y40P, um robô com a bateria cheia deixa de indicar que está a carregar, mesmo estando na base. Por isso, o restauro era recusado com a mensagem "Coloque o Core de destino na base e termine a tarefa atual antes de restaurar." O Yardstick passa também a considerar que o robô está na base quando está parado e a sua última posição fica a menos de 5 m de uma estação de carregamento no seu próprio mapa, tal como já acontece com os alertas.

  • Correções

    Numa circunstância extremamente rara, o ponto de posição do robô em tempo real podia ficar afastado do robô ao entrar em terreno novo

    Só acontecia com um histórico de gravação inteiramente novo, e apenas o observámos uma vez: o ponto de referência do mapa mudava sempre que o robô avançava mais para sul ou oeste do que alguma vez tinha ido, e durante alguns minutos o ponto podia ficar a vários pés de distância do robô. O ponto de referência passa a ser definido uma única vez e mantido. As instalações existentes mantêm o ponto que já têm, pelo que nada é reconstruído.

  • Correções

    Em certas circunstâncias, a página Planos mostrava uma tarefa concluída como estando em execução

    Depois de uma tarefa terminar com o Yarbo ainda ativo no jardim, o mapa indicava que estava a soprar e a página Planos apresentava-a como o plano atual, embora o Editor de mapa já reconhecesse que tinha terminado. Agora, ambos verificam se existe realmente uma tarefa em aberto.

  • Correções

    Em circunstâncias muito raras, as Preferências de trabalho não abriam

    Num número muito reduzido de robôs, a página Preferências de trabalho mostrava "Não foi possível ler as Preferências de trabalho deste Yarbo" e Criar cópia de segurança agora permanecia desativado, apesar de o robô responder com todas as suas definições. O Yardstick esperava uma etiqueta na resposta que esses robôs utilizam de forma diferente. Agora consegue lê-las, e guardar uma alteração continua a funcionar como antes.

  • Correções

    O Editor de mapa mostra o mapa real do Yarbo após uma gravação que não conseguiu confirmar

    Se o Yarbo puder ter guardado uma alteração mas não a tiver confirmado, o editor volta agora a ler o mapa do Yarbo e mostra-o exatamente como está. As alterações ainda por enviar são colocadas de parte e apresentadas numa lista, para que possam ser feitas novamente no mapa atual. Antes, essas alterações anteriores podiam ser enviadas por cima e anular uma combinação que o Yarbo tinha guardado. As zonas criadas com Dividir e Combinar, assim como qualquer zona cujo contorno seja alterado, passam a incluir a sua própria dimensão, para que os Planos e a aplicação Yarbo mostrem o valor correto.

  • Correções

    O percurso é desenhado até à base e Luzes ao escurecer mantém as luzes acesas durante o regresso do Yarbo

    Quando uma tarefa terminava, o Yardstick deixava de manter a receção de atualizações do Yarbo durante o regresso à base. Por isso, no firmware mais recente do Yarbo, o percurso de regresso podia não aparecer e Luzes ao escurecer podia interpretar que o Yarbo estava preso e apagar as luzes durante o regresso. O Yardstick mantém agora a receção de atualizações até o Yarbo chegar à base. Durante o regresso, as luzes passam a seguir o estado comunicado pelo Yarbo: ficam acesas enquanto regressa à base ou contorna algo no percurso, e apagam-se quando chega à base, é colocado em pausa, comunica uma avaria ou não avança durante cinco minutos.
v1.2.20

O mapa volta a manter-se atualizado em tempo real durante todas as tarefas

A Yarbo alterou a forma como envia atualizações no firmware mais recente (3.14.40 e posteriores). O Yardstick melhora agora a integração com esta atualização de firmware.

Onde encontrarNão é necessário configurar nada. Funciona assim que o Yardstick for atualizado.

Todas as 9 alterações2 melhorias · 7 correções
  • Melhorias

    Um ecrã do Yardstick enquanto o mapa é preparado

    Quando um intervalo de datas demora algum tempo a carregar, o mapa mostra um cartão do Yardstick que indica o que está a preparar (por exemplo, 30 dias de leituras do robô) e informa que o mapa aparecerá assim que estiver pronto, em vez do simples indicador giratório. Nunca simula progresso e permanece estático quando o computador tem a redução de movimento ativada.

  • Melhorias

    Um mapa mais rápido enquanto o Yarbo trabalha

    Cada atualização acrescenta agora apenas as novas leituras, em vez de redesenhar todo o trajeto do Yarbo. Num histórico muito longo, uma atualização passou de 3 segundos para menos de um terço de segundo, e as outras páginas já não precisam de esperar por ela.

  • Correções

    Alertas de robô preso mais fiáveis

    A mensagem "Rodas paradas com uma tarefa ainda em aberto" podia chegar um minuto depois de o Yarbo terminar a tarefa. Agora, uma tarefa só é considerada em aberto quando o próprio Yarbo o indica, e um Yarbo que fica no jardim após terminar uma tarefa recebe uma mensagem própria: "Parado no jardim: nenhuma tarefa em execução e fora da base."

  • Correções

    O Editor de mapa abre mais depressa num computador novo

    Já não repara as ligações criadas por Dividir sempre que abre. O próprio Yarbo determina essas ligações, pelo que a reparação nunca era mantida; apenas implicava uma cópia de segurança, uma gravação e até um minuto de espera.

  • Correções

    Uma linha de direção com um único ponto já não impede que o respetivo caminho seja guardado

    O Editor de mapa identifica a linha pelo nome e permite mostrá-la ou removê-la.

  • Correções

    Dividir explica quando um contorno se cruza a si próprio

    Em vez de mostrar "Essa linha apenas corta um canto" em cada divisão, Dividir indica que o contorno da zona se cruza a si próprio, assinala o ponto e permite corrigi-lo. Anular repõe o estado anterior. Enviar diagnóstico passa a incluir os contornos do mapa, para que a equipa de apoio possa localizar um ponto deste tipo sem partilha de ecrã.

  • Correções

    A foto aérea no Editor de mapa permanece visível quando o mapa está alinhado

    Quando havia duas formas de alinhar o mapa com o GPS, o editor podia usar a que não se ajustava e ocultar a foto. Agora, é sempre escolhido o alinhamento que se ajusta.

  • Correções

    "Na base, mas sem carregar" deixa de aparecer enquanto o Yarbo está parado na base com a bateria cheia

    Depois de a bateria ficar cheia, o Yarbo mantém-na entre cerca de 94 e 95% na base, e o Yardstick interpretava isso como um carregamento interrompido. Uma bateria com 93% ou mais passa a ser considerada cheia.

  • Correções

    O mapa abre com um afastamento suficiente para ver o jardim, e a foto aérea mantém-se nítida

    Quando o robô cobria apenas uma pequena parte do jardim num dia, o mapa abria muito ampliado, pelo que a foto parecia desfocada e não era possível reduzir a ampliação o suficiente para ver toda a propriedade. Agora, o mapa nunca abre com uma ampliação superior à necessária para mostrar o mapa do jardim.

v1.2.19

Sair da base para obter um melhor sinal GPS e Luzes ao escurecer

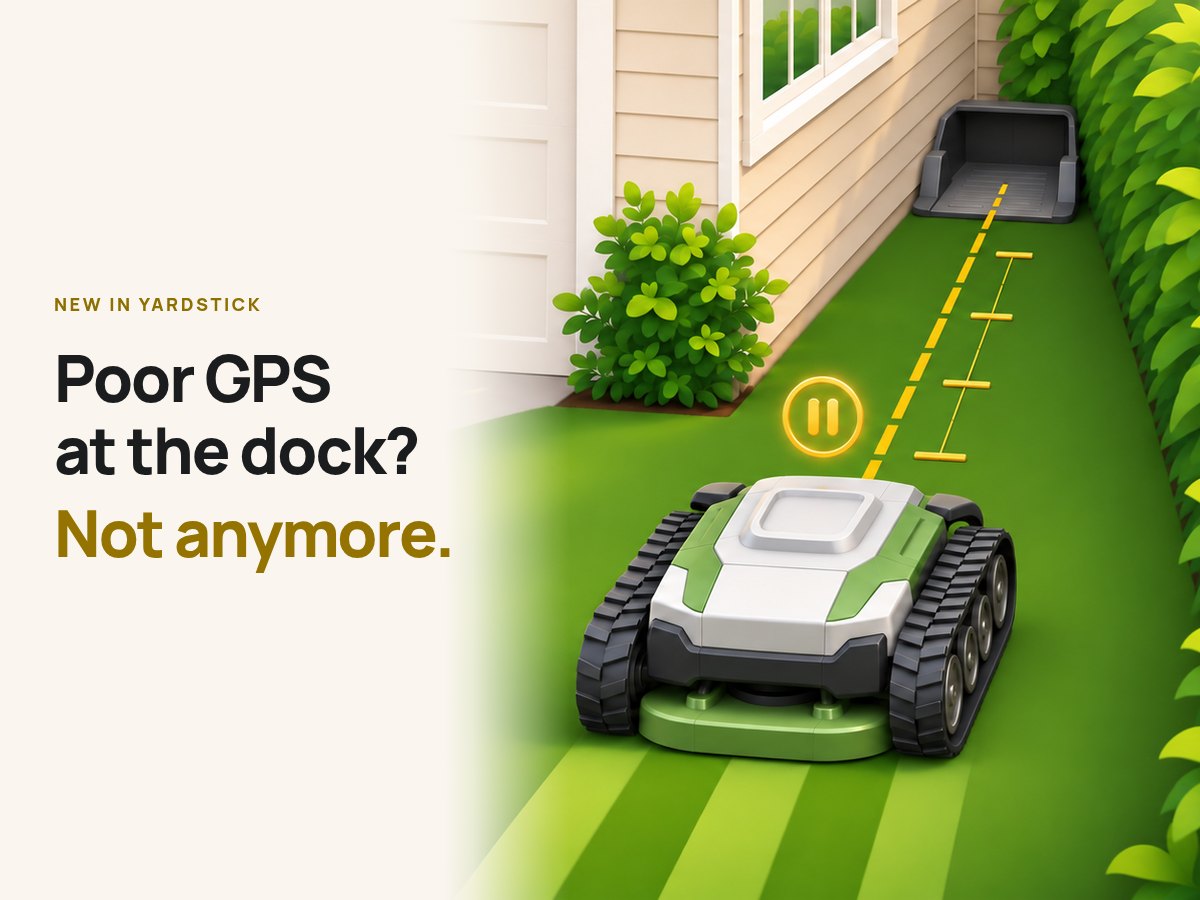
Sob um toldo, junto a uma parede ou simplesmente num local com sinal fraco, o Yarbo pode ter dificuldade em obter sinal GPS na base, impedindo o início de uma tarefa. Muitas vezes, basta avançar alguns pés: o Yardstick faz agora o Yarbo sair primeiro em linha reta para uma zona a céu aberto, dá-lhe tempo para obter um sinal melhor e só depois inicia a tarefa. É possível escolher a distância e o tempo de espera. O Yardstick verifica o mapa do Yarbo para garantir que este para dentro de uma área de trabalho, e a funcionalidade permanece desativada até que aceite o risco e acompanhe um ensaio. Consulte como funciona a saída da base.

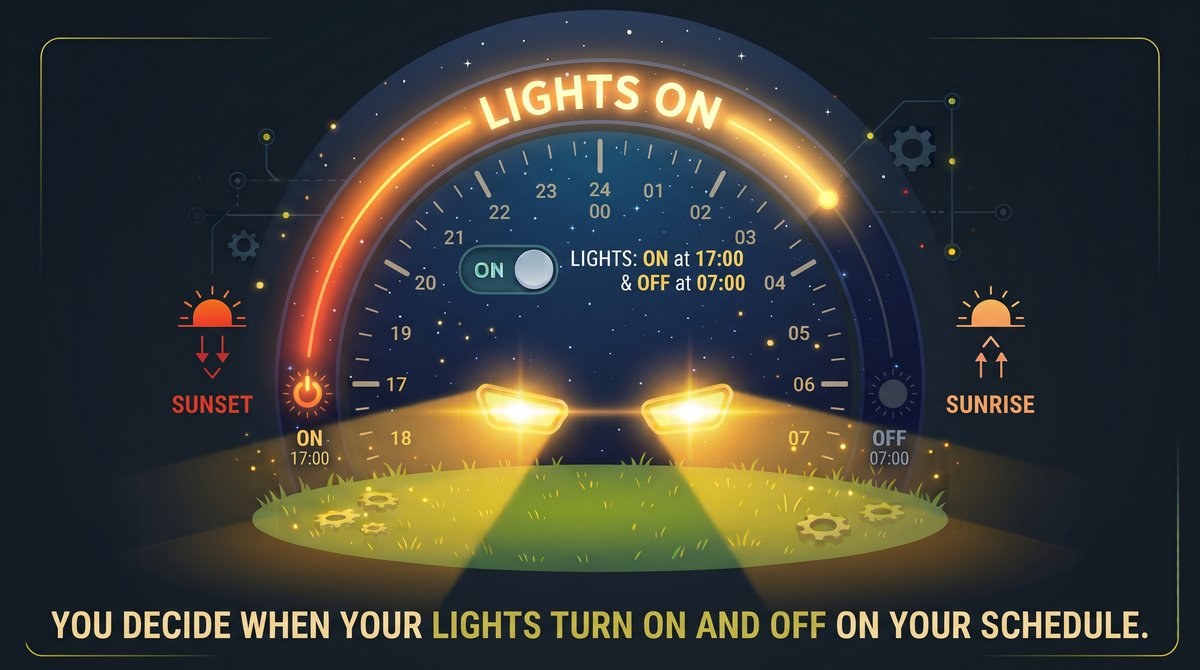
E, quando uma tarefa se prolonga pela noite, Luzes ao escurecer liga todas as luzes do Yarbo durante toda a tarefa, na ida, durante o trabalho e no regresso à base, segundo o horário definido a partir do pôr e do nascer do sol. Consulte como funciona Luzes ao escurecer. Esta versão inclui também uma pré-visualização do percurso antes de cada início, Preferências de trabalho, zonas proibidas no mapa, as novas definições das zonas do Yarbo para o firmware 3.14.40 e uma longa lista de correções.

Sinal GPS fraco na base? Já não é problema. O Yarbo parado perto da base, sobre uma linha reta dourada.
Luzes ao escurecer: as luzes do Yarbo acesas do pôr ao nascer do sol, segundo o horário definido.

Onde encontrarDefinições, em Robô: Sair da base e Luzes ao escurecer

Todas as 35 alterações7 novidades · 9 melhorias · 19 correções
  • Novidades

    Sair da base antes de cada tarefa

    Para um Yarbo com dificuldade em obter sinal GPS na base. Em Definições, na secção Robô, Sair da base explica o que acontece e quais os riscos, permitindo depois escolher a distância que o Yarbo avança em linha reta, de 1 a 10 ft, e o tempo que espera a seguir, de 30 segundos a 5 minutos.

    Antes de qualquer tarefa que o Yardstick inicie com o Yarbo na base (um plano, um programa, Executar agora ou a continuação após as horas de silêncio ou um carregamento), o Yarbo avança essa distância em linha reta, para, espera e só depois inicia a tarefa. Mede a distância através das rodas, pelo que não precisa de GPS para o fazer.

    O Yardstick calcula, a partir do mapa do Yarbo, onde este iria parar: a distância tem de deixar o Yarbo dentro de uma área de trabalho, um caminho não conta, e não pode fazê-lo parar numa zona proibida nem atravessá-la. As Definições mostram quais as distâncias que passam na verificação e, para as restantes, o motivo da rejeição. A verificação é repetida antes de cada tarefa. Se falhar, ou se a base tiver sido deslocada desde o ensaio, o Yarbo não faz a saída da base, a tarefa inicia-se na base como habitualmente e é enviado um alerta.

    Nenhuma função do módulo é ativada durante a saída da base. O Yarbo conduz às cegas: não há deteção de obstáculos por câmara nem por ultrassons, e o para-choques é a única proteção. Por isso, antes de ativar a funcionalidade, é necessário aceitar esse risco e acompanhar um ensaio: confirmar que o Yarbo está na base, que o percurso está desimpedido e que é possível pará-lo. O Yarbo avança então a distância definida e para, sem tempo de espera nem tarefa.

    Após confirmar que o ensaio foi bem-sucedido, pode ativar a funcionalidade depois de uma última verificação. Desativá-la elimina a aceitação do risco e o ensaio, tal como escolher uma nova distância, pelo que voltar a ativá-la exige repetir todos os passos. Se o para-choques for acionado ou o Yarbo comunicar uma avaria, este para onde está, a tarefa não se inicia e recebe um aviso. Se a tarefa não tiver começado alguns minutos após a saída da base, recebe um alerta.

    Cada Yarbo tem a sua própria definição, selecionada na lista Definição para. As tarefas iniciadas na aplicação Yarbo e as tarefas que o Yarbo retoma por iniciativa própria começam na base, como antes. O guia passo a passo está disponível em yardstickhome.com/support/drive-off-the-dock.

  • Novidades

    Luzes ao escurecer

    Em Definições, na secção Robô, Luzes ao escurecer liga todas as luzes do Yarbo enquanto este trabalha no escuro: na deslocação para a área de trabalho, durante o trabalho e no regresso à base, em todas as tarefas, incluindo cada nova saída após um carregamento, mesmo a meio da noite.

    Se o Yarbo já estiver a trabalhar quando escurece, as luzes acendem-se nesse momento. Apagam-se quando o Yarbo regressa à base ou apresenta uma avaria, e pouco depois de ficar em pausa, preso ou imobilizado, ou de uma tarefa terminar antecipadamente e o deixar parado. Tem de estar uma tarefa em curso; conduzir o Yarbo manualmente não acende as luzes.

    Se premir Luzes no Yardstick durante uma tarefa, as luzes ficam sob o seu controlo durante o resto dessa tarefa. No início de uma tarefa, as luzes podem piscar algumas vezes: o próprio Yarbo desliga-as enquanto planeia o percurso e quando começa a trabalhar, e o Yardstick volta a ligá-las de imediato, verificando o estado junto do Yarbo a cada tentativa até este indicar que estão acesas. O mesmo acontece ao desligá-las.

    A página de suporte explica tudo: yardstickhome.com/support/lights-after-dark. A funcionalidade acompanha o pôr e o nascer do sol no local onde o Yarbo trabalha, todos os dias do ano, pelo que as luzes se acendem mais cedo à medida que os dias ficam mais curtos. É possível antecipar ou adiar tanto o início como o fim, da mesma forma que num horário baseado na luz do dia, por exemplo, acender as luzes uma hora antes do pôr do sol.

    Funciona com todos os módulos, e cada Yarbo tem a sua própria definição. O Modo de luz automático do Yarbo voltaria a apagar as luzes, pelo que ativar Luzes ao escurecer desativa esse modo, com a mesma verificação da gravação usada nas Preferências de trabalho. Ao desativar a funcionalidade, o modo anterior é reposto. A funcionalidade permanece desativada até ser ativada.

  • Novidades

    Veja o percurso de um plano antes de o iniciar

    O botão Iniciar, na página Planos ou em Início rápido no mapa, abre agora primeiro uma pré-visualização do plano: as respetivas áreas no mapa do jardim com o percurso do Yarbo desenhado sobre elas, as riscas de corte e as passagens nas bordas, o ponto de início, a área total do plano e o tempo que costuma demorar.

    O próprio Yarbo calcula o percurso, a mesma pré-visualização apresentada na aplicação Yarbo, o que demora cerca de um minuto. O mapa aparece de imediato e o percurso é desenhado assim que chega, sendo possível iniciar sem esperar. Iniciar plano envia-o como habitualmente; Sair fecha a pré-visualização sem enviar nada.

    Um percurso calculado nas últimas horas aparece de imediato. A pré-visualização está ativada por predefinição; desmarque a caixa para iniciar os planos de imediato, como antes.

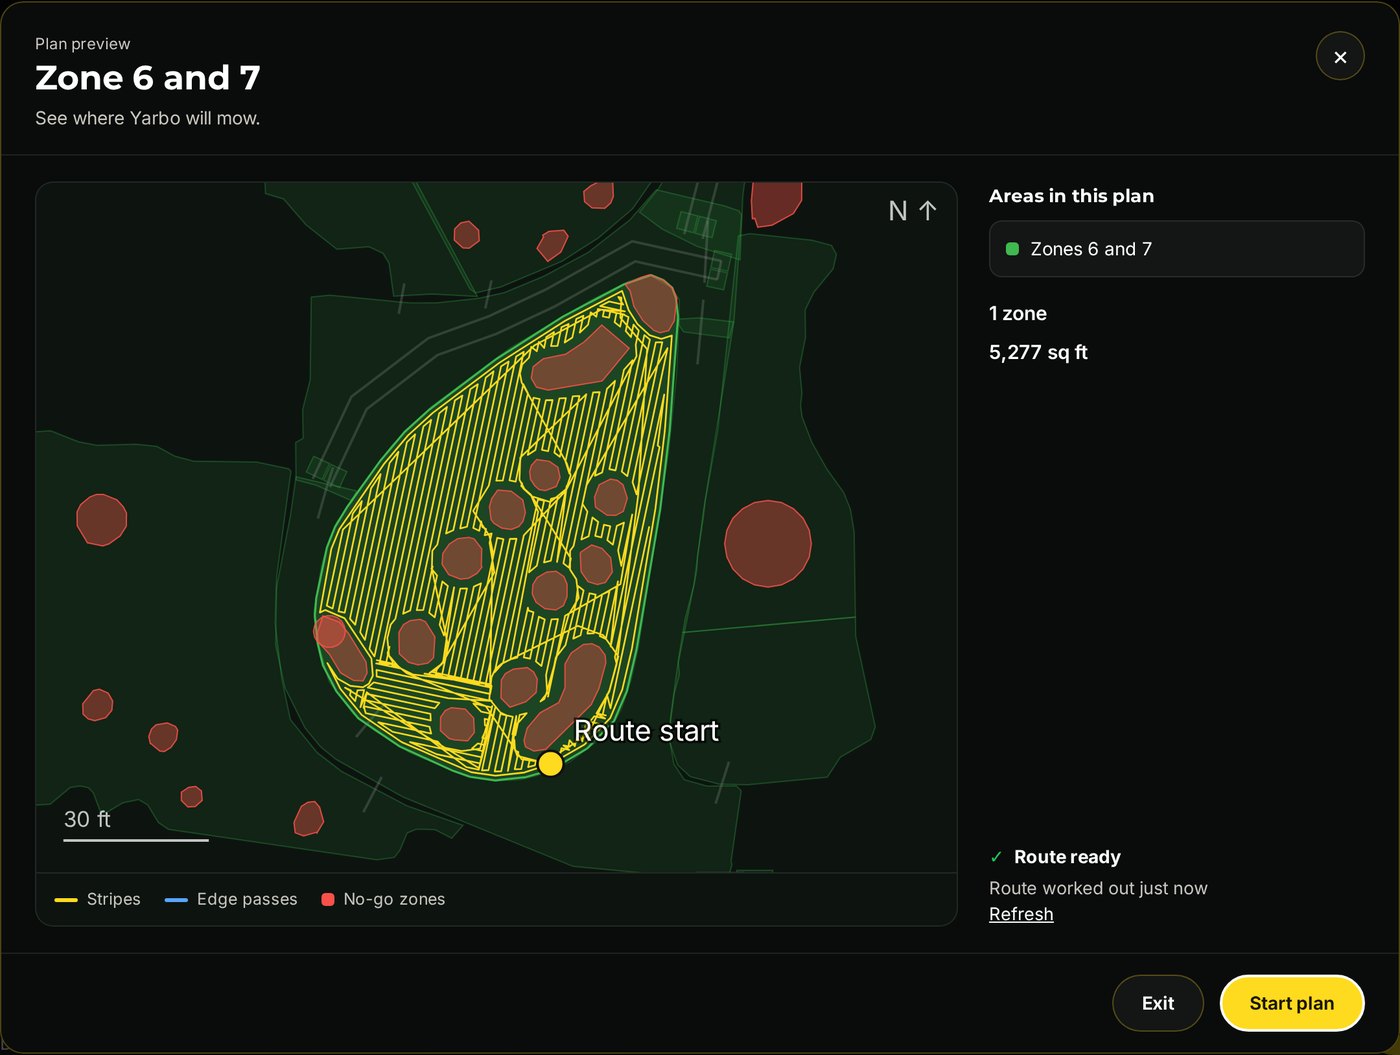
    A pré-visualização do percurso para as zonas 6 e 7: as riscas que o Yarbo vai cortar, as zonas proibidas que contorna, o ponto de início e Iniciar plano.
    A pré-visualização do percurso para as zonas 6 e 7: as riscas que o Yarbo vai cortar, as zonas proibidas que contorna, o ponto de início e Iniciar plano.
  • Novidades

    Zonas proibidas a vermelho no mapa

    O mapa apresenta agora a vermelho todas as zonas proibidas do Yarbo, para que seja possível ver de relance onde este não irá. O vermelho é semitransparente, pelo que a foto, a cobertura e o percurso continuam visíveis por baixo, e o ponto que representa o Yarbo mantém-se por cima. Uma zona proibida que esteja desativada, por um horário, uma regra de chuva, pelo Editor de mapa ou pela aplicação Yarbo, apresenta apenas um contorno vermelho tracejado e ténue, porque o Yarbo pode entrar nessa zona.

    Esta opção está ativada por predefinição. O botão Zonas proibidas, por baixo do mapa, ao lado de Mapa do jardim, permite desativar e voltar a ativar o vermelho. Quando desativado, as zonas ficam a cinzento, como antes. A escolha é guardada neste computador para todas as pessoas que o utilizem. O botão Mapa do jardim continua a ocultá-las ou mostrá-las.

  • Novidades

    Preferências de trabalho

    As Definições têm uma nova secção Preferências de trabalho, em O seu Yarbo, com as definições gerais do robô disponíveis na aplicação Yarbo: níveis de bateria para sair da base e recarregar, modo de viragem para recarga, deteção de capotamento e inclinação, deteção de elevação, modo de luz automático, deteção de chuva e respetiva sensibilidade, adaptação ao declive, encerramento automático com bateria fraca, percurso inteligente e, para o limpa-neve, anticongelamento, nível de bateria do sem-fim, limpeza da estação de carregamento e direção de projeção de neve, Sem-fim no plano de trabalho e Efeito de entrada de neve.

    Cada Yarbo tem as suas próprias definições. Após cada alteração, os valores são lidos novamente do Yarbo para confirmar que foram guardados. É possível criar uma cópia de segurança e repô-las, até noutro dos seus Yarbos, e o Yardstick guarda uma cópia antes de cada alteração que efetua. Uma cópia de segurança completa do Core inclui estas definições, e o respetivo restauro volta a repô-las.

    Escolha Corta-relva, Limpa-neve, Soprador de folhas ou Aparador no topo para ver as definições desse módulo e as que são comuns a todos os módulos, tal como na aplicação Yarbo. Inicialmente, é apresentado o módulo que está acoplado.

  • Novidades

    Terminar programa na página Agenda

    Quando um programa está em pausa, a aguardar o fim das horas de silêncio ou de um carregamento, o respetivo cartão na página Agenda tem agora um botão Terminar programa. Basta um clique e a sua confirmação para que o Yarbo deixe de o retomar; o programa volta a ser executado à próxima hora agendada. Se o Yarbo ainda tiver a tarefa desse programa pendente, o Yardstick termina-a também. Qualquer outra atividade do Yarbo mantém-se.

  • Novidades

    As novas definições das zonas do Yarbo, para o firmware 3.14.40

    Num robô com o firmware 3.14.40 do Yarbo (aplicação Yarbo 3.19.9), as definições das zonas do Editor de mapa oferecem as mesmas opções que a aplicação Yarbo: em Modo de viragem, Viragem no lugar, Viragem inteligente, Viragem em U ou a nova Viragem em curva; em Sobreposição, Eficiente, Padrão, Minuciosa ou Intensiva. Os robôs com firmware mais antigo mantêm as opções que já tinham.

    Se o robô tiver guardado um valor que não corresponde a nenhuma das opções, esse valor é apresentado tal como está, fica selecionado e é mantido.

  • Melhorias

    Recuperar retoma a tarefa completa

    A opção Recuperar, no aviso "Tarefa terminada antecipadamente" do mapa, fica disponível após qualquer tarefa que tenha terminado antes do fim, por muito pouco que tenha sido feito. Um robô parado no jardim pode retomar a tarefa onde está, sem ser necessário levá-lo primeiro à base. Quando o agendador desiste de um programa a meio, Recuperar inicia o plano que parou e continua depois com o resto do programa e as passagens restantes, tal como faria o agendamento, sem que este volte a iniciar essa execução uma segunda vez.

    Apresenta tudo o que vai executar e pede confirmação antes de enviar qualquer comando. Se for premido durante as horas de silêncio, inicia a tarefa e as horas de silêncio fazem o Yarbo regressar de imediato, como acontece com qualquer início.

  • Melhorias

    Uma barra de ferramentas mais organizada no Editor de mapa, com dois modos

    A barra de ferramentas do Editor de mapa tem dois modos, e um botão na extremidade direita permite alternar entre eles. O Yardstick memoriza a escolha nesse computador. O modo Expandido, usado por predefinição, mantém todos os controlos identificados por texto em grupos com nome, com os controlos da forma selecionada numa segunda linha de altura fixa, pelo que selecionar uma forma já não desloca o mapa.

    O modo Compacto reúne pequenos ícones com rótulos curtos numa única linha organizada, igual em todos os tamanhos de ecrã. Passe o ponteiro sobre qualquer ícone para ver a sua função e o atalho de teclado. Adicionar forma e as duas ferramentas de linha ficam em pequenos menus; Limpeza da entrada e o campo do nome da forma mantêm-se na barra; os controlos da forma selecionada (ou as ações para várias formas selecionadas) ocupam o centro da linha.

    Quanto mais larga for a barra de ferramentas (num ecrã maior ou com o painel lateral recolhido), mais informação o modo Compacto apresenta: a área total da zona, um campo de nome mais largo e, por fim, as instruções para redimensionar. Com o painel lateral recolhido, um botão Camadas sobre o canto superior do mapa, logo abaixo da barra de ferramentas, abre os controlos das camadas e mostra quantas estão ativas. No modo Compacto, todos os botões têm o mesmo tamanho e o mesmo espaçamento.

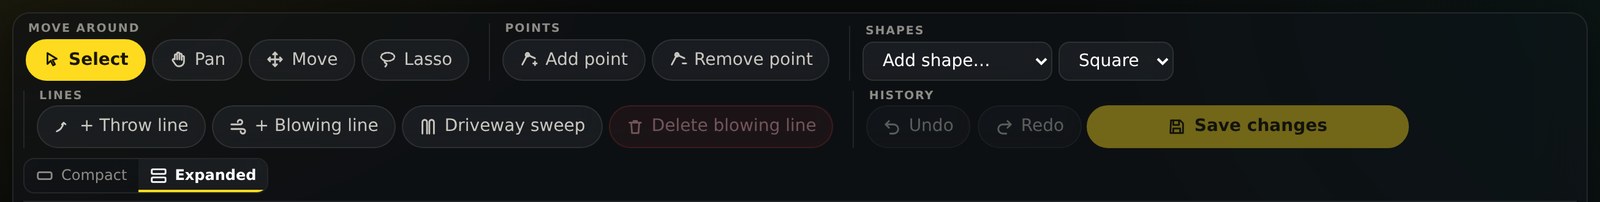
    Expandido: todos os controlos identificados por texto em grupos com nome, com o botão para alternar entre Compacto e Expandido.
    Expandido: todos os controlos identificados por texto em grupos com nome, com o botão para alternar entre Compacto e Expandido.
    Compacto: uma linha de botões com ícones, com Anular, Refazer, Guardar e o botão Expandido à direita.
    Compacto: uma linha de botões com ícones, com Anular, Refazer, Guardar e o botão Expandido à direita.
    Compacto com uma forma selecionada: o nome, Mudar nome, Copiar, Dividir, Combinar, Eliminar forma, Definições e os botões de altura juntam-se à mesma linha.
    Compacto com uma forma selecionada: o nome, Mudar nome, Copiar, Dividir, Combinar, Eliminar forma, Definições e os botões de altura juntam-se à mesma linha.
  • Melhorias

    A suspensão por chuva mantém-se quando não é possível obter dados de precipitação

    Se a fonte meteorológica deixar de enviar dados, uma regra meteorológica não consegue determinar se choveu. Até agora, os programas abrangidos por essa regra eram executados na mesma, com uma nota na lista Atividade. Agora, ficam suspensos por precaução, e cada execução ignorada gera um alerta a indicar que não foi possível obter dados de precipitação, para que saiba que deve verificar a estação.

    Um programa já em curso continua, e premir Iniciar permite sempre executar um programa manualmente. O cartão Regras meteorológicas indica "programas suspensos" enquanto os dados meteorológicos estiverem indisponíveis, e o editor de regras apresenta a mesma indicação. (Percurso do robô: necessita de uma execução real antes do lançamento.)

  • Melhorias

    O mapa envia apenas o que mudou enquanto o robô trabalha

    Um mapa aberto é atualizado a cada 20 segundos e, enquanto o robô trabalhava, cada atualização voltava a enviar todo o mapa de cobertura, vários megabytes para um mês de corte. Agora, envia apenas os quadrados que mudaram e o novo troço do percurso, e a página atualiza o desenho com esses dados. Ao abrir o mapa ou regressar a ele, continua a ser carregado o mapa completo.

  • Melhorias

    O sinal 4G é apresentado em percentagem

    O cartão do robô no mapa apresentava o sinal 4G como um valor numa escala até 31, por exemplo, "20 de 31", o que dizia pouco à maioria das pessoas. Agora, apresenta uma percentagem, 65% nesse caso, tal como o sinal Wi-Fi.

  • Melhorias

    Os códigos de avaria 903, 911 e 912 indicam a que se referem,

    com os termos da própria aplicação Yarbo: o módulo soltou-se e o acionamento do motor de corte esquerdo ou direito, em vez de apresentarem apenas o número.

  • Melhorias

    A transferência para o Yardstick Anywhere inclui a cópia de segurança mais recente de cada Core

    O ficheiro mais recente de "Criar cópia de segurança de tudo" de cada Core acompanha a transferência, sem a foto de drone, para que Substituir um Core no Yardstick Anywhere permita colocar esse jardim num novo Core mais tarde. As cópias de segurança mais antigas ficam neste computador, onde continuam a poder ser restauradas.

  • Melhorias

    Quando um restauro é recusado, o motivo fica no registo

    Quando um restauro é interrompido porque o Core não está na base ou não está inativo, o registo guarda agora as leituras que levaram a essa decisão, para que os diagnósticos mostrem o estado do Core nesse momento.

  • Melhorias

    O Yardstick guarda as leituras do sem-fim do limpa-neve para futuros alertas

    Enquanto o limpa-neve está em funcionamento, cada gravação guarda agora a corrente e a velocidade do motor do sem-fim, o seu estado de avaria e temperatura, a altura do sem-fim e o ângulo e as avarias da calha de descarga. Por enquanto, nada muda no ecrã: estes dados criam o histórico de que o Yardstick precisa para aprender como funciona um sem-fim em bom estado no seu Yarbo, de modo a poder avisar mais tarde se um pino de segurança se tiver partido. Não são guardados dados adicionais enquanto o corta-relva ou outro módulo está em funcionamento.

  • Correções

    Terminar tarefa e os outros botões de tarefa mostram em segundos o que o robô fez

    Um robô a carregar na base com uma tarefa pendente não envia dados por iniciativa própria. Por isso, após premir Terminar tarefa, a página esperava pela próxima verificação de estado, feita a cada cinco minutos, desistia ao fim de dois minutos e indicava que o Yarbo não tinha reagido, embora a tarefa tivesse terminado de imediato. Agora, após Terminar tarefa, Terminar tarefa & regressar à base, Pausa, Retomar, Pausa & regressar à base ou um início, o Yardstick pede o estado ao robô algumas vezes ao longo do minuto seguinte e deixa de o pedir assim que a alteração é detetada.

  • Correções

    Alguns segundos de leituras de posição impossíveis já não desajustam o mapa

    Cada leitura indica a posição do robô de duas formas, pelo GPS e pelo seu próprio mapa, e as duas coincidem com uma diferença de cerca de um metro e meio. Um robô que indicasse uma posição GPS a 630 m de distância e depois uma posição no mapa desviada 48 m podia levar o alinhamento do jardim além do limite. Nesse caso, o contorno do jardim e a fotografia aérea deixavam de coincidir, e a posição distante alargava o mapa do dia.

    Agora, as leituras que se desviem mais de 10 m das restantes são excluídas do alinhamento. Novidade: uma vez por hora, o Yardstick analisa o que foi gravado desde a última verificação e remove automaticamente estas leituras. Assim, o mapa e a fotografia voltam a alinhar-se, sem ser necessário premir nada.

  • Correções

    Falsos alertas no firmware mais recente da Yarbo (3.14.40)

    Com esse firmware, um robô com a bateria cheia na base deixa de indicar que está a carregar e sai do modo de suspensão a cada poucos minutos. O Yardstick interpretava esse comportamento como sinal de que o robô estava a trabalhar. Por isso, as oscilações normais do GPS na base geravam o alerta "Posição GPS perdida", um robô em suspensão na base era dado como sem contacto e os 0% de bateria que indica por instantes após reiniciar eram interpretados como bateria descarregada.

    Um robô na base já não gera o alerta "Posição GPS perdida", só é dado como sem contacto após 15 minutos sem comunicar e uma leitura de exatamente 0% já não é interpretada como bateria descarregada. Durante o trabalho, os três alertas continuam a funcionar como antes. (Percurso do robô: necessita de verificação em condições reais antes do lançamento.)

  • Correções

    Reiniciar já não bloqueia o acesso do equipamento à Yarbo

    Cada componente do Yardstick que comunica com a Yarbo (gravação, mapa, nomes dos robôs e controlo do robô) iniciava sessão por conta própria. A cada reinício, incluindo após uma atualização, eram enviados vários pedidos de início de sessão em poucos segundos. A Yarbo respondia com "Demasiadas tentativas de início de sessão" e passava a recusar até a palavra-passe correta durante um período que podia chegar a um quarto de hora. Entretanto, a gravação parava.

    Agora, toda a aplicação partilha uma única sessão da Yarbo, que se mantém entre reinícios e atualizações, permitindo retomar sem voltar a iniciar sessão. A renovação também é feita de forma centralizada. Se a Yarbo recusar um início de sessão, o Yardstick aguarda antes de tentar novamente, em vez de todos os componentes tentarem ao mesmo tempo, e o registo guarda a resposta exata da Yarbo. Uma palavra-passe introduzida na página Definições continua a ser verificada de imediato pela Yarbo.

  • Correções

    O percurso de corte segue o centro do robô

    O percurso era desenhado a partir da antena GPS esquerda do robô, cerca de 20 cm para um dos lados, pelo que uma passagem feita exatamente sobre uma linha planeada aparecia ao lado dela. Agora segue o centro do robô, onde também são desenhados o próprio robô e o percurso planeado. O desenho tem ainda mais detalhe: as passagens de uma tarefa mantêm a sua forma, em vez de serem reduzidas a linhas oblíquas.

    As vistas por dia e por semana passam a ter o desenho mais detalhado; o histórico completo e os dias já guardados continuam a ser desenhados como antes.

  • Correções

    O aviso "Tarefa terminada antes do fim" permanece até ser tomada uma decisão, e Dispensar remove-o de vez

    Antes, o aviso desaparecia ao fim de poucos minutos, juntamente com a opção Recuperar. Agora permanece até premir Recuperar ou Dispensar, durante um máximo de três dias. Um aviso dispensado já não reaparece ao atualizar a página, ao voltar a abrir o Yardstick, após reiniciar o Yardstick ou quando a Yarbo deixa de indicar que a tarefa terminou. Uma tarefa que termine mais tarde continua a gerar o seu próprio aviso.

  • Correções

    O que aconteceu? funciona em todas as vistas de Erros

    Nas vistas Cronologia e Por código, esta opção não fazia nada. Agora mostra, por baixo da avaria, o que houve de invulgar nesse momento, num painel a toda a largura com as leituras organizadas em linhas, tal como já acontecia na vista Tabela.

  • Correções

    Uma única leitura incorreta da bateria já não gera o alerta Bateria demasiado quente para carregar

    As leituras das seis células da bateria são comunicadas em conjunto a cada poucos minutos. Uma mensagem parcial isolada, com apenas uma célula a 54 °C entre leituras completas de 28 a 30 °C, era interpretada como a temperatura da bateria e gerava o alerta. Agora, a temperatura da bateria é obtida a partir da leitura completa mais recente, e uma célula com uma temperatura muito superior às restantes só é considerada quando duas leituras consecutivas concordam.

    Uma bateria que aqueça de facto continua a gerar um alerta, e a indicação Temperatura da bateria na página Bateria segue a mesma regra.

  • Correções

    A página Planos abre de imediato

    A lista de planos já não fica à espera de uma verificação do Editor de mapa que não utiliza.

  • Correções

    O aviso "Atualização disponível" já não permanece após a atualização

    Uma página que ficasse aberta durante a atualização automática do Yardstick continuava a propor a versão que já estava em execução, e as Definições continuavam a mostrar o número da versão anterior, até a página ser recarregada. Agora, ambas acompanham automaticamente a versão em execução.

  • Correções

    Terminar uma tarefa durante as horas de silêncio remove o cartão Em pausa

    Se uma tarefa suspensa durante as horas de silêncio fosse terminada na aplicação Yarbo, no robô ou através de Terminar tarefa no Yardstick, a página Agenda continuava a indicar que seria retomada de manhã. Agora deteta o fim da tarefa ainda durante as horas de silêncio e remove o cartão.

  • Correções

    As regras meteorológicas respeitam as suas unidades

    Mesmo com o sistema métrico selecionado, uma regra meteorológica continuava a pedir e a mostrar a quantidade de chuva em polegadas. Agora pede e mostra milímetros, e as regras já existentes continuam a funcionar da mesma forma: 0,10 polegadas aparecem como 2,5 mm.

  • Correções

    Os caminhos e os becos sem saída passam a ter o controlo deslizante Velocidade de deslocação nos Core mais recentes da Yarbo

    Na série Y40 e no Yarbo Mini, as definições das zonas já tinham o controlo deslizante Velocidade de deslocação, de 0,1 a 1,2 m/s, mas as definições dos caminhos e dos becos sem saída ainda mostravam as cinco opções predefinidas dos Core mais antigos. A aplicação Yarbo usa o controlo deslizante em ambos, e o Editor de mapa passa agora a fazer o mesmo. Os Core mais antigos mantêm as suas opções predefinidas.

  • Correções

    Restaurar uma cópia de segurança repõe as definições de todas as formas

    O restauro de uma cópia de segurança do mapa passa a verificar e a repor as definições de todas as formas, não apenas das zonas e dos becos sem saída. Cada cópia de segurança guarda as definições de todos os caminhos, para cada módulo, e de todos os passeios. Assim, após um restauro, o editor apresenta as que diferem e permite repô-las.

    Já não indica que tudo coincide quando os caminhos e os passeios não foram verificados: uma cópia de segurança anterior a esta alteração passa a assinalar essa limitação. Se não for possível ler as definições de uma forma, esta é identificada em vez de ser omitida. Ao restaurar uma cópia de segurança de um Core da série Y40 ou de um Yarbo Mini num Core mais antigo, cada valor de Velocidade de deslocação é agora convertido para a velocidade disponível mais próxima, e a pré-visualização indica essa conversão.

    O restauro de um Core passa a identificar as definições de uma forma já existente no robô que diferem da cópia de segurança, como ligado/desligado, em vez de indicar que o robô não guardou uma alteração. A cópia de segurança da própria aplicação (Definições > Cópia de segurança) passa a levar estas cópias das definições para um novo computador. Assim, ao restaurar aí uma cópia de segurança do mapa, o Yardstick já não indica que não tem uma cópia dessas definições. Uma cópia de segurança completa do Core feita sem conseguir comunicar com a Yarbo passa também a incluir as definições dos caminhos e dos passeios.

  • Correções

    O Editor de mapa mostra a distância de deslocação enquanto se move um elemento

    Ao arrastar um ponto, a distância e o deslocamento para este ou oeste e para norte ou sul são mostrados durante o movimento, como acontecia antes da versão 1.1.15, em vez de aparecerem apenas depois de o largar. Ao arrastar uma forma inteira ou um grupo selecionado com o Laço, esses valores também passam a ser mostrados em tempo real.

  • Correções

    O Ecrã de parede pedia o mapa duas vezes a cada poucos segundos

    Enquanto o diapositivo do mapa estava visível, o Ecrã de parede pedia o mapa ao Yardstick duas vezes seguidas em cada atualização. Agora pede-o apenas uma vez e continua a pedi-lo de imediato quando o diapositivo aparece pela primeira vez, para que a imagem se ajuste ao ecrã.

  • Correções

    O agendador já não indica que o robô regressou à base quando este parou no jardim

  • Correções

    A dica do botão Cobertura do mapa já não indica que a métrica é escolhida "à direita"

    O seletor fica à direita num monitor de computador de secretária e à esquerda num portátil, pelo que a dica passa a identificá-lo pelo nome: Colorir o mapa por.

  • Correções

    O Editor de mapa já não indica que um plano está "apenas" parcialmente concluído

    enquanto o Yarbo está a trabalhar; limita-se a indicar o progresso do plano.

O Yardstick é uma ferramenta independente para robôs Yarbo. Sem afiliação à Yarbo Inc. · © 2026 Yardstick Technologies LLC.