Suporte / Robô / Sair da base Pesquisar na ajuda
Sair da base
Debaixo de um toldo, junto a uma parede ou simplesmente num local com sinal fraco, o Yarbo pode ter dificuldade em obter sinal GPS na base, impedindo o início de uma tarefa. Muitas vezes, basta avançar alguns pés. Com Sair da base, o Yardstick faz primeiro o Yarbo avançar em linha reta para uma zona a céu aberto, dá-lhe tempo para obter um sinal melhor e depois inicia a tarefa.
O que acontece antes de uma tarefa
Avançar em linha reta
O Yarbo avança em linha reta a distância escolhida, lentamente, a cerca de meia milha por hora. Mede a distância através das rodas, pelo que não precisa de GPS para esta operação.
Parar e aguardar
Para e aguarda durante o tempo escolhido, para obter sinal GPS a céu aberto. Nenhuma função do módulo é ativada durante a saída da base.
Iniciar a tarefa
O Yardstick inicia a tarefa. O Yarbo determina se tem sinal GPS. Se a tarefa não tiver começado ao fim de alguns minutos, receberá um alerta.
A que tarefas se aplica: a todas as tarefas que o Yardstick inicia enquanto o Yarbo está na base. Isto inclui os planos iniciados na página Planos, os programas agendados, a opção Executar agora e a retoma após as horas de silêncio ou um carregamento. As tarefas iniciadas na aplicação Yarbo e as tarefas que o Yarbo retoma por iniciativa própria continuam a iniciar-se a partir da base como antes.
Conheça primeiro o risco
Ativar, passo a passo
A ativação nunca se faz com um único clique. O Yardstick orienta-o por cada passo, pela ordem certa, e o interruptor permanece desativado até todos os passos estarem concluídos.
Abra Sair da base
No Yardstick, abra Definições e escolha Sair da base em Robô. A página explica o que acontece e quais são os riscos. Leia tudo. Se tiver mais de um Yarbo, escolha o que está a configurar na lista Definição para, no topo.
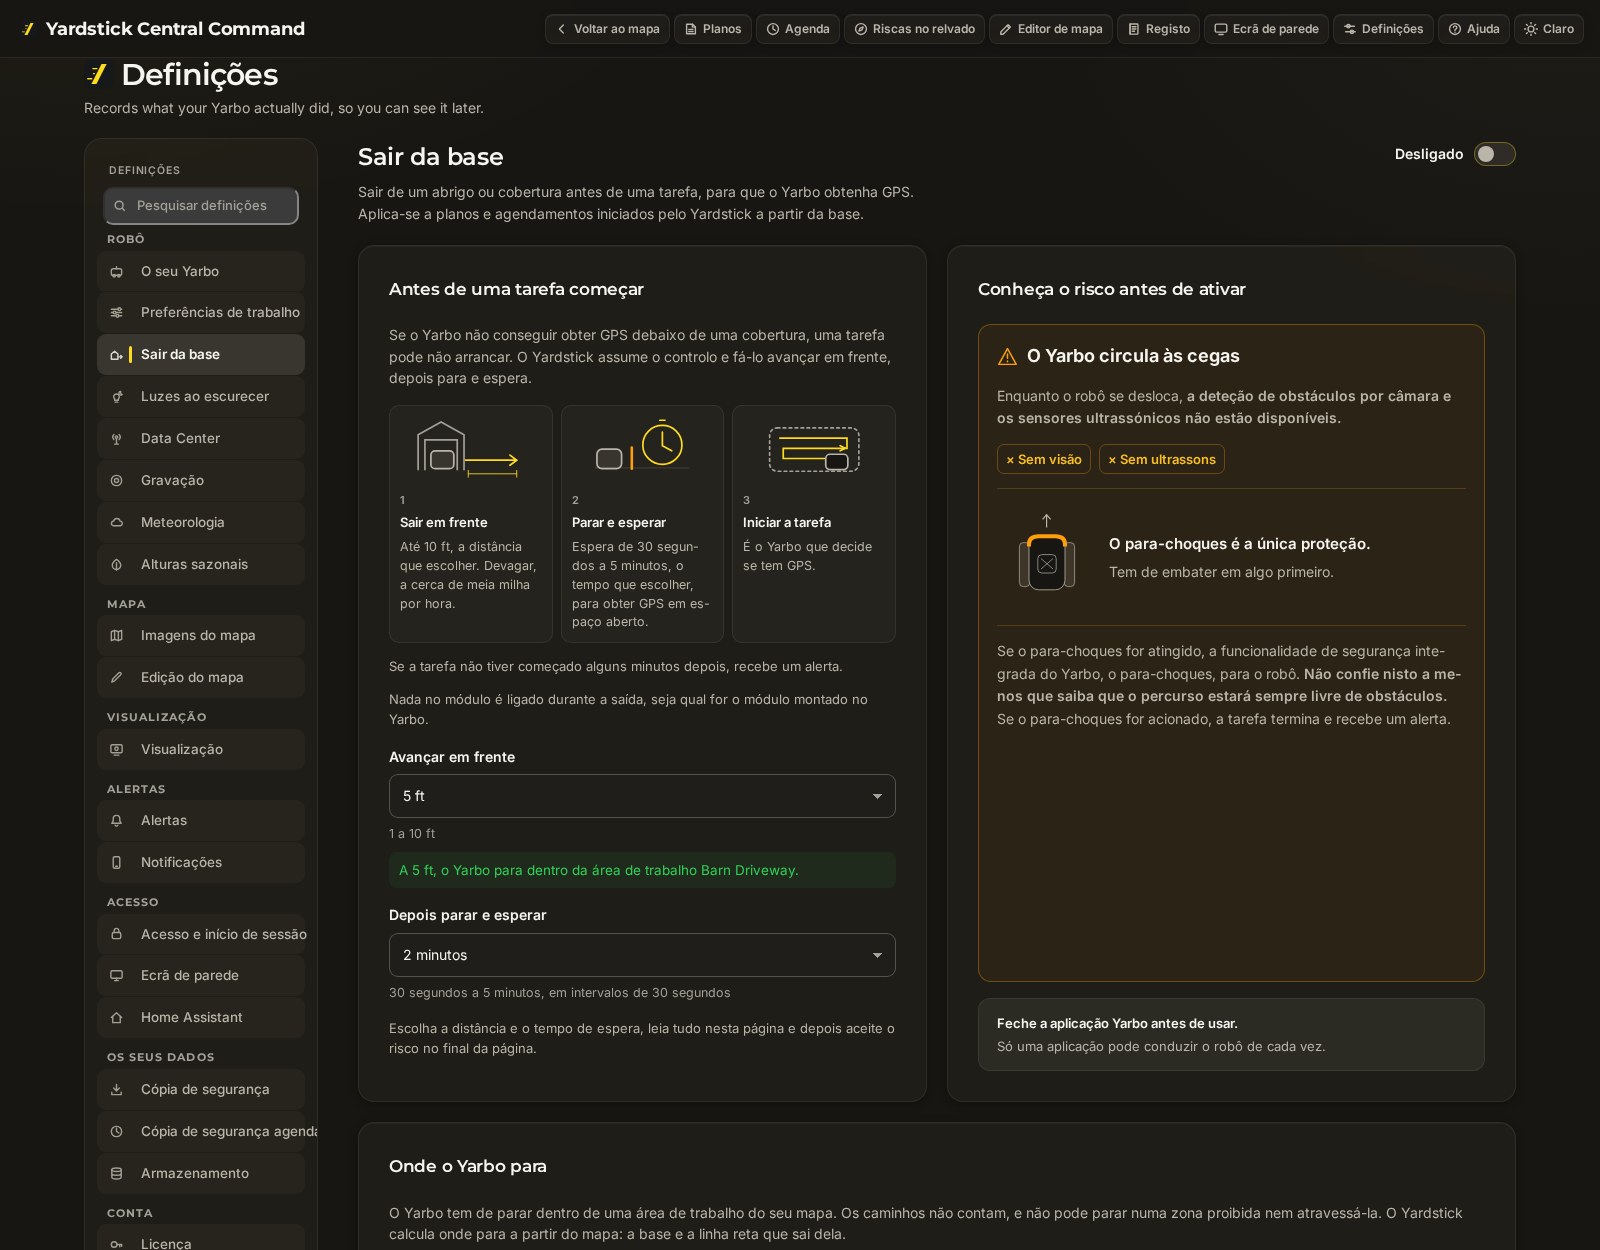
A página de definições, com a função desativada. Escolha a distância e o tempo de espera
Em Avançar em linha reta, escolha a distância que o Yarbo percorre: 1 a 10 ft. O Yardstick verifica cada distância no mapa do Yarbo. A distância tem de permitir que o Yarbo pare dentro de uma área de trabalho, e não num caminho, e não pode fazê-lo parar numa zona proibida nem atravessá-la. A linha verde por baixo da distância indica que esta é válida. Uma distância que não seja válida é assinalada com "não para numa área de trabalho", e a página apresenta as distâncias válidas.
Em Depois parar e aguardar, escolha entre 30 segundos e 5 minutos, tempo suficiente para o Yarbo obter sinal GPS a céu aberto.
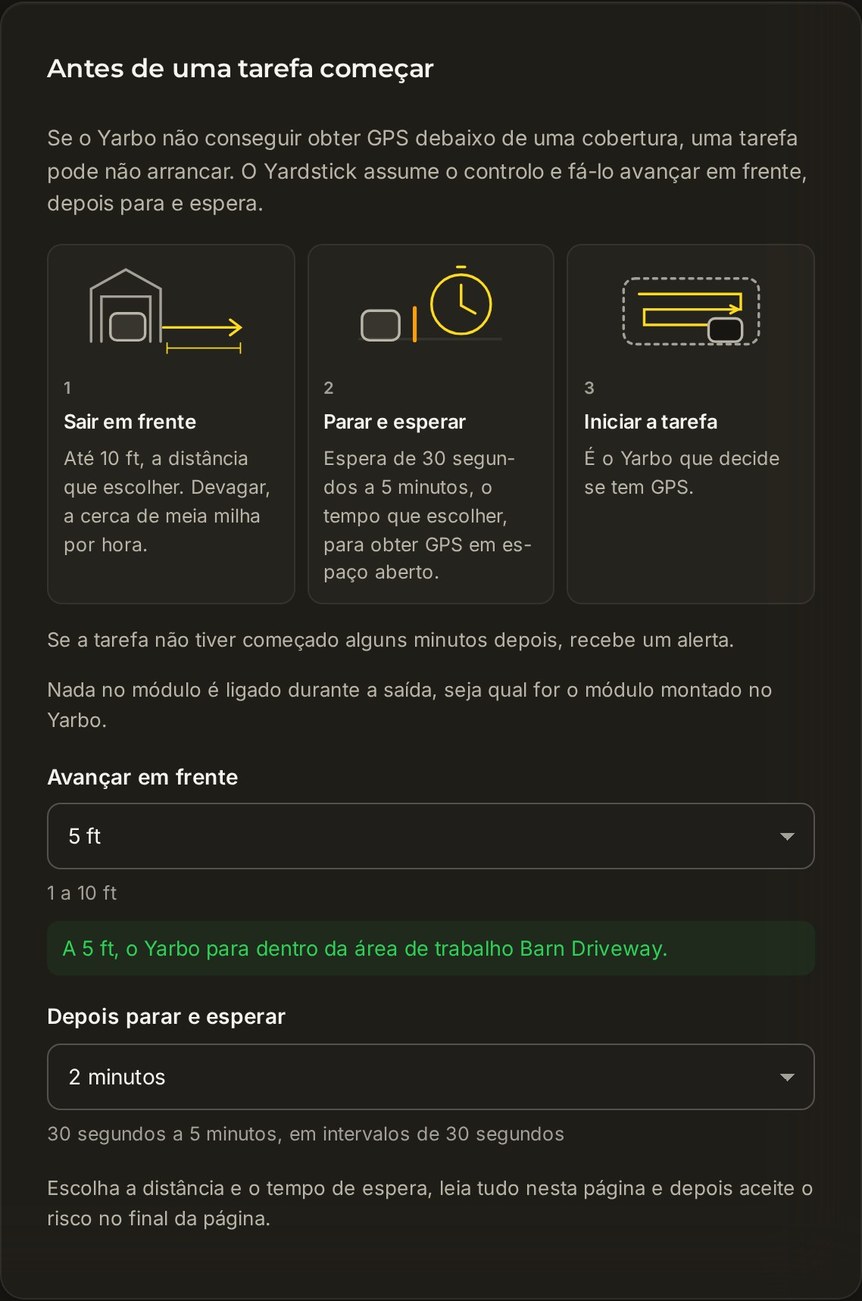
5 ft é uma distância válida: o Yarbo para dentro da área de trabalho. O tempo de espera é de 2 minutos. Aceite o risco
No fundo da página, em Aceitar o risco da condução às cegas, leia a declaração, assinale a caixa e prima Aceitar. Manter desativado deixa tudo como estava. Aceitar ainda não ativa a função: segue-se o ensaio.
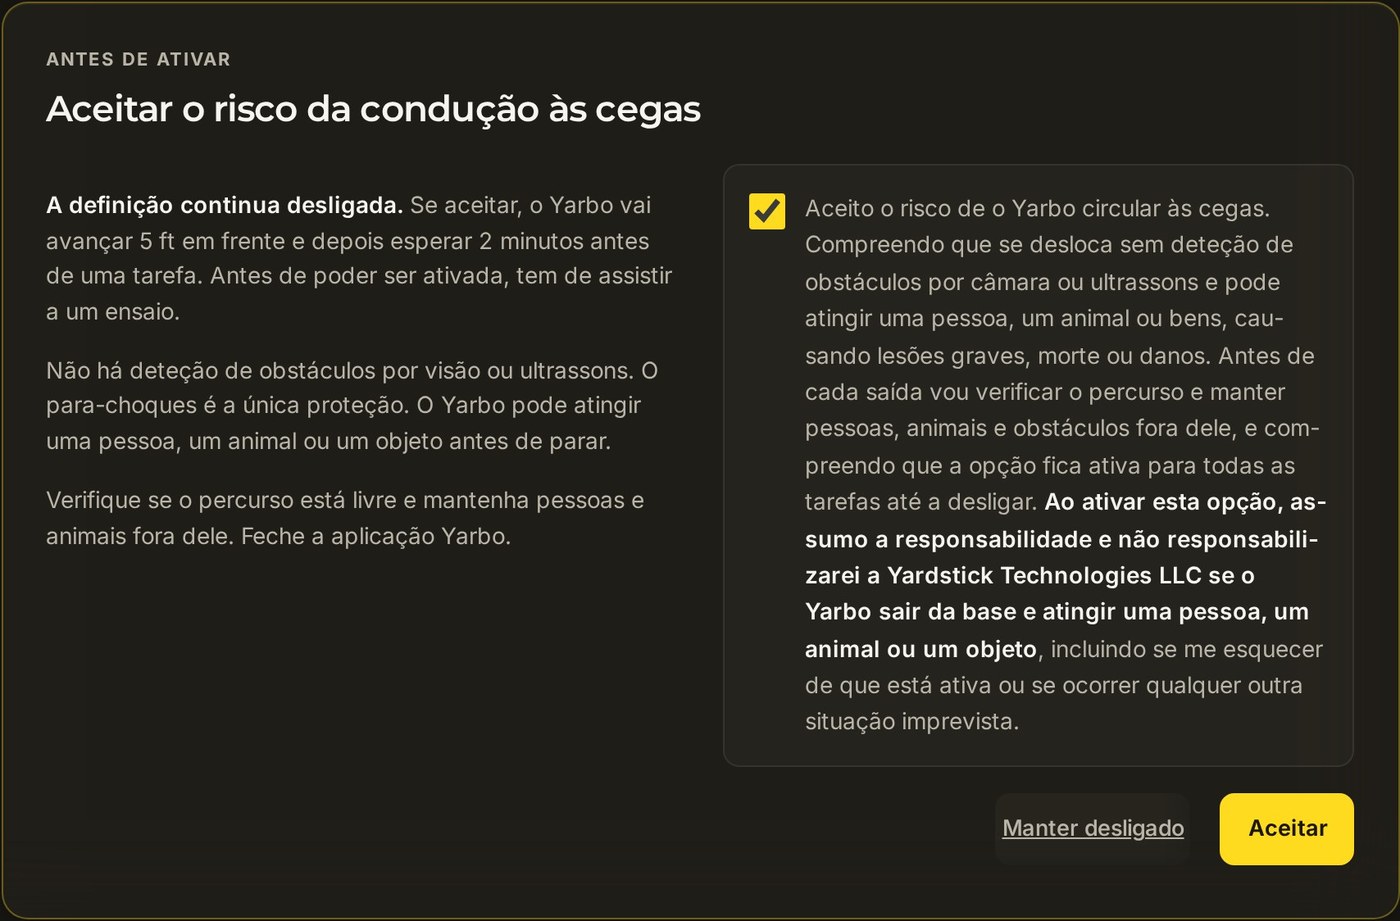
Assinale a caixa e depois prima Aceitar. Faça um ensaio e observe-o
O ensaio consiste apenas na saída da base: o Yarbo avança em linha reta a distância escolhida e para. Não há espera nem tarefa. Antes de começar, confirme os três pontos:
- O Yarbo está na base.
- O percurso em linha reta à saída da base está livre de pessoas, animais de estimação e objetos.
- Está a observar o Yarbo e pode pará-lo.
Depois prima Iniciar o ensaio.
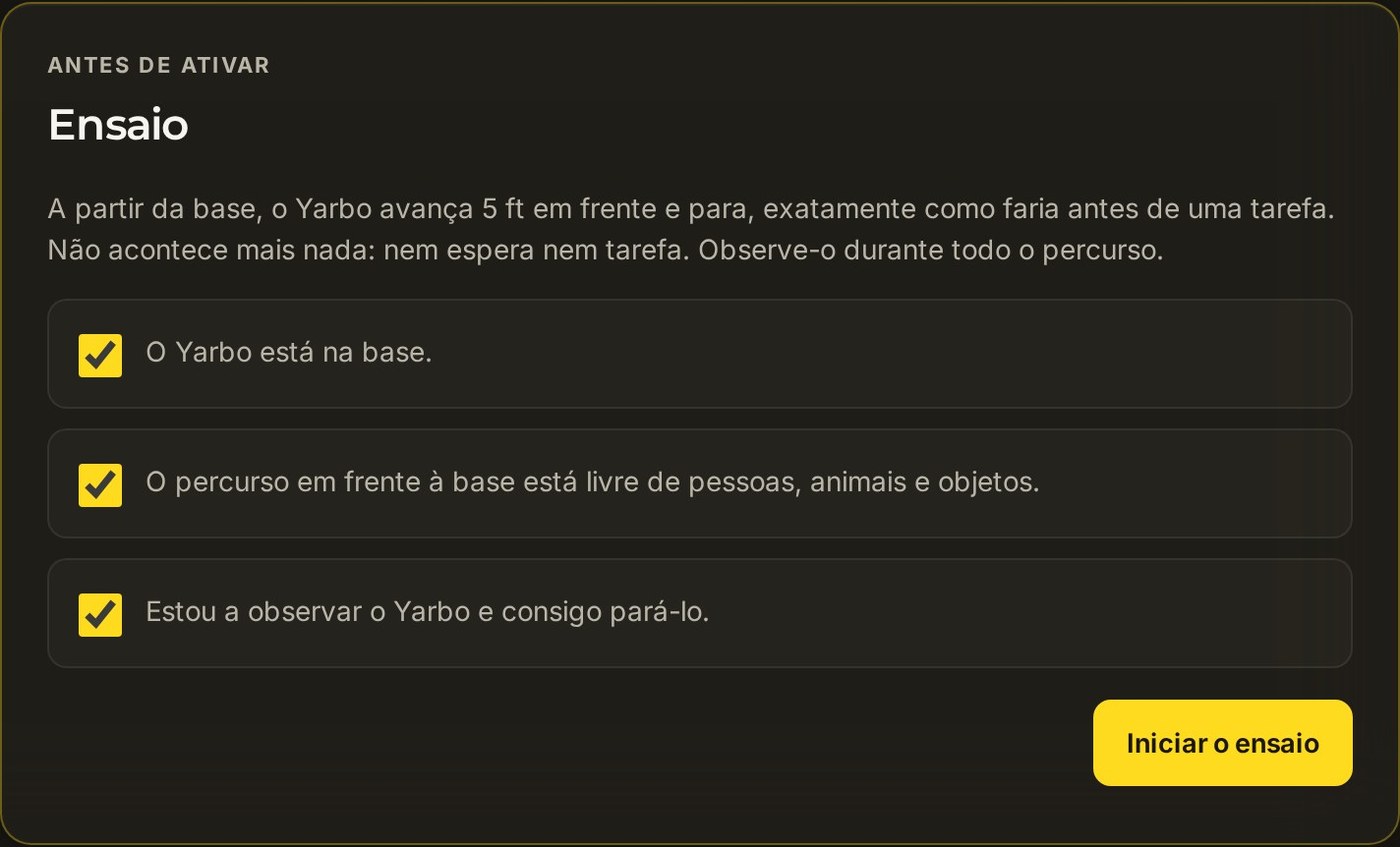
As três caixas assinaladas: Iniciar o ensaio. Enquanto o Yarbo se desloca, a página mostra a distância percorrida. Parar para-o imediatamente.
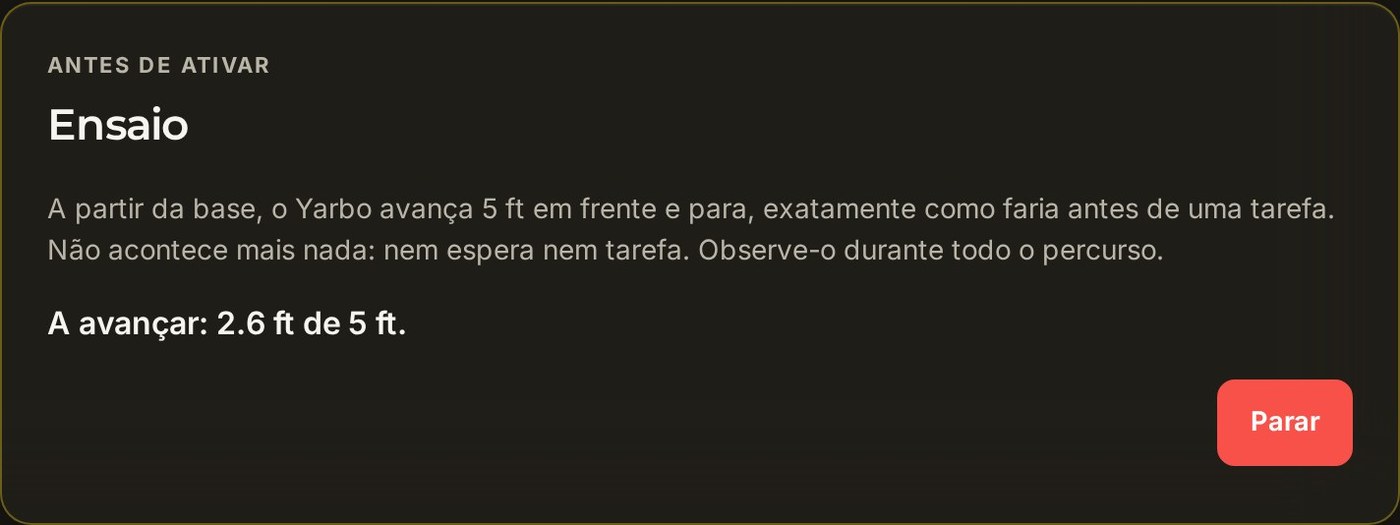
Em curso, com a opção Parar. Confirme que foi bem-sucedido
Quando o Yarbo tiver percorrido a distância e parado, a página pergunta: O Yarbo saiu em linha reta e parou onde esperava, dentro da área de trabalho? Prima Sim, foi bem-sucedido ou Não, não foi bem-sucedido. Enviar de volta à base faz o Yarbo regressar à base.
Um ensaio só é considerado bem-sucedido se as rodas do Yarbo indicarem que percorreu realmente toda a distância. Se algo o tiver feito parar antes, resolva o problema e prima Fazer outro ensaio.
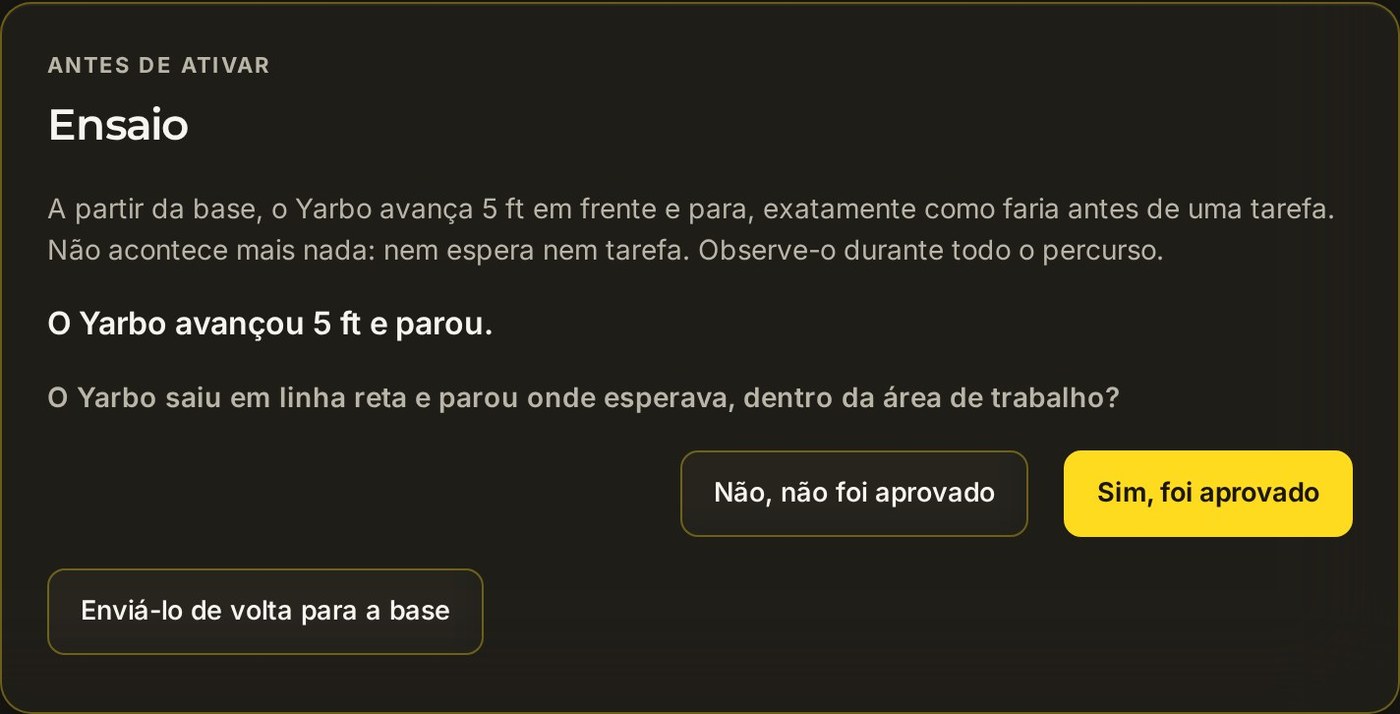
Responda à pergunta. 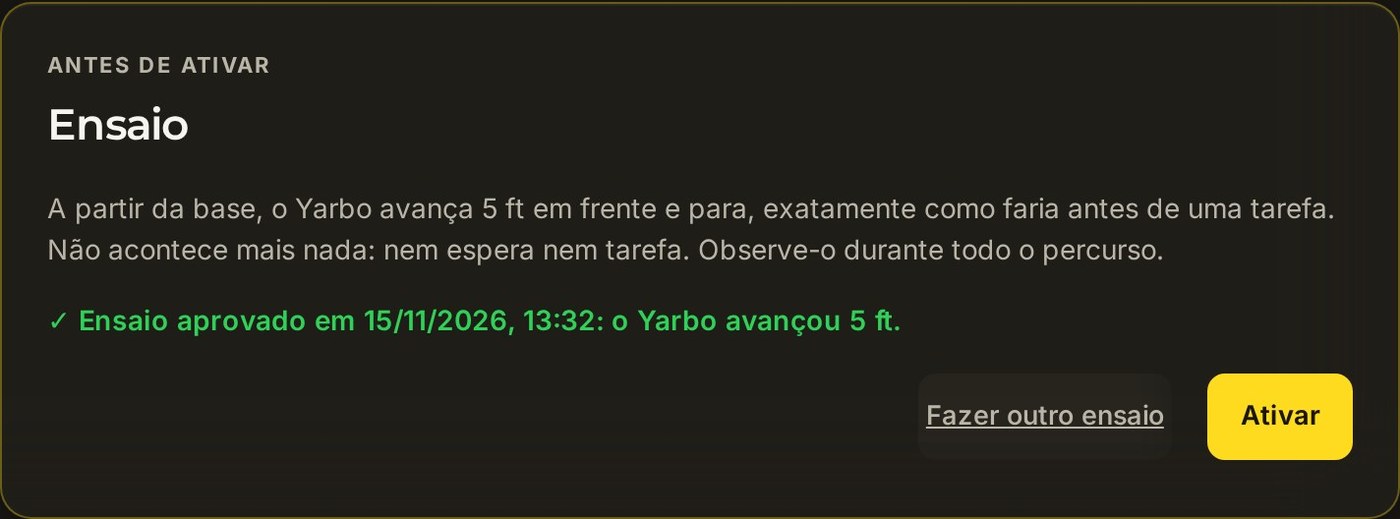
Bem-sucedido: agora prima Ativar. Ative após uma última verificação
Prima Ativar (ou ligue o interruptor no topo). O Yardstick apresenta uma última verificação que resume o que está a ativar. Prima Sim, ativar ou Voltar e manter desativado para deixar a função desativada.
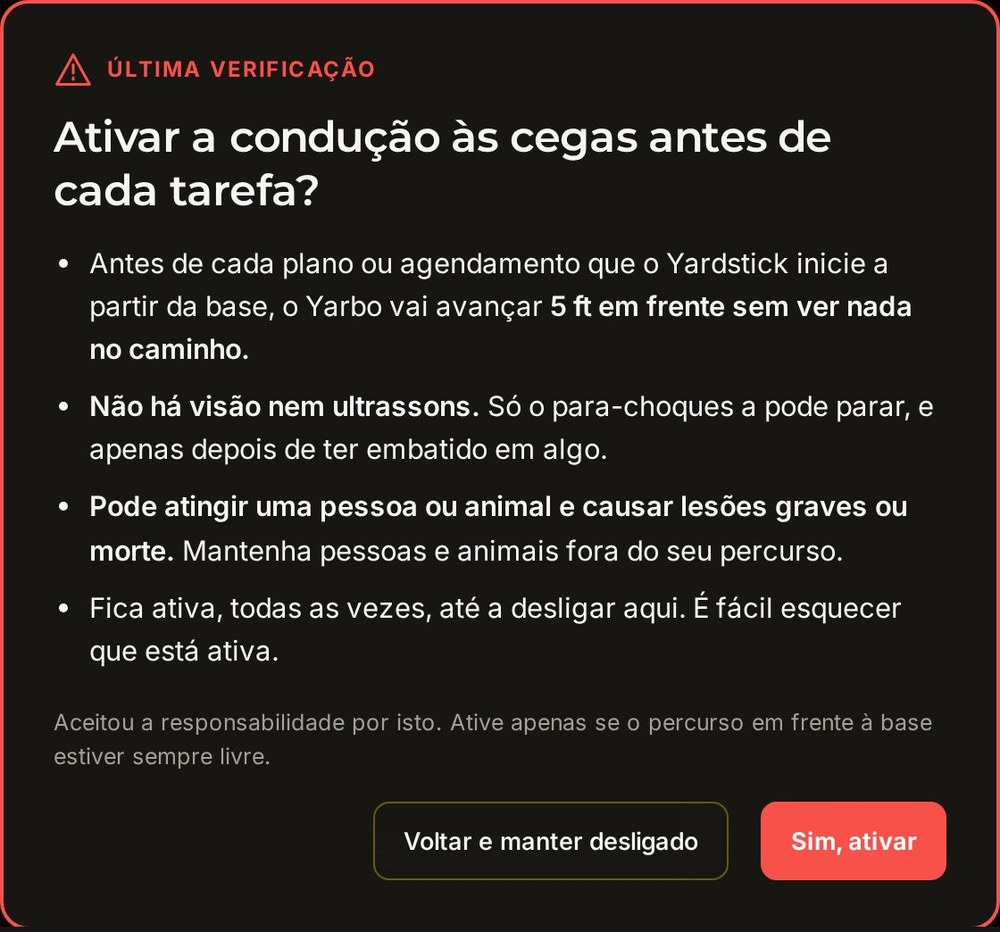
A última verificação. Está ativado
O interruptor no topo indica Ativado. Feche a aplicação Yarbo e depois inicie um plano no Yardstick ou deixe executar uma tarefa agendada. Quando está na base, o Yarbo sai primeiro.

Ativado.
Desativar
Mude o interruptor no topo de Sair da base para Desativado. A alteração é guardada imediatamente e, a partir da tarefa seguinte, o Yarbo inicia a tarefa a partir da base como habitualmente.
- Ao desativar, a aceitação do risco e o ensaio são apagados. Para voltar a ativar, agora ou meses depois, terá de repetir todos os passos: assinalar a caixa e premir Aceitar, depois observar um novo ensaio com as três confirmações e confirmar que foi bem-sucedido.
- Alterar a distância desativa a função. A nova distância ainda não foi ensaiada, pelo que a função permanece desativada até observar um ensaio com essa distância.
O que interrompe a saída e que avisos recebe
Algo fica no caminho
Se o para-choques sofrer um embate, a função de segurança do próprio Yarbo para-o onde estiver. A tarefa termina e receberá um alerta. Verifique o Yarbo e desimpeça o percurso antes de voltar a iniciar.
A verificação do mapa falha antes de uma tarefa
O Yardstick volta a verificar a distância no mapa antes de cada saída da base. Se a verificação falhar nessa altura, ou se a base tiver sido deslocada desde o ensaio, o Yarbo não efetua a saída da base: a tarefa inicia-se a partir da base como habitualmente e receberá um alerta a explicar o motivo.
Saiu da base, mas a tarefa não começou
Se a tarefa não tiver começado alguns minutos após a saída da base, receberá um alerta. A causa habitual é o Yarbo continuar sem conseguir determinar a posição por GPS no local onde parou. Verifique o robô ou escolha uma distância maior e faça um novo ensaio.
Parar, Pausa e regresso à base
Parar, Pausa, enviar o Yarbo de volta à base, as horas de silêncio ou a condução manual cancelam uma saída da base em curso. Se o Yarbo comunicar uma avaria durante a saída da base, o Yardstick para-o e deixa-o onde está; a tarefa termina e receberá um alerta.
O ensaio indica que o Yarbo não se moveu
Feche a aplicação Yarbo e tente novamente: só uma aplicação de cada vez pode conduzir o robô.
Conteúdos relacionados
Problemas de sinal GPS
Porque é que o Yarbo perde a posição GPS e o que pode ajudar.
Planos
Inicie um plano a partir do Yardstick.
Agendamento
Programas semanais que são executados automaticamente.
Tem dúvidas? Pergunte no fórum ou envie um e-mail para [email protected].