Pomoc techniczna / Robot / Zjazd ze stacji Szukaj w pomocy
Zjazd ze stacji
Pod zadaszeniem, przy ścianie lub po prostu w miejscu o słabym zasięgu Yarbo może mieć trudności z uzyskaniem sygnału GPS na stacji, przez co zadanie może się nie rozpocząć. Często wystarczy przemieścić się o kilka stóp. Dzięki funkcji Zjazd ze stacji Yardstick najpierw wyprowadza Yarbo prosto na otwartą przestrzeń, daje mu czas na uzyskanie lepszego sygnału, a następnie rozpoczyna zadanie.
Co dzieje się przed zadaniem
Przejazd prosto do przodu
Yarbo powoli przejeżdża wybraną odległość prosto do przodu, z prędkością około pół mili na godzinę. Odległość mierzy na podstawie obrotów kół, więc nie potrzebuje do tego GPS.
Zatrzymanie i oczekiwanie
Robot zatrzymuje się i czeka przez wybrany czas, aby uzyskać sygnał GPS na otwartej przestrzeni. Podczas zjazdu żaden element roboczy modułu nie jest uruchamiany.
Rozpoczęcie zadania
Yardstick rozpoczyna zadanie. Yarbo sam ocenia, czy ma sygnał GPS. Jeśli po kilku minutach zadanie nadal się nie rozpocznie, zostanie wysłany alert.
Których zadań to dotyczy: każdego zadania uruchamianego przez Yardstick, gdy Yarbo znajduje się na stacji. Obejmuje to plany uruchamiane ze strony Plany, zaplanowane programy, opcję Uruchom teraz oraz kontynuację pracy po godzinach ciszy lub ładowaniu. Zadania uruchamiane w aplikacji Yarbo i zadania wznawiane samodzielnie przez Yarbo rozpoczynają się ze stacji tak jak wcześniej.
Najpierw należy poznać ryzyko
Włączanie krok po kroku
Włączenie tej funkcji zawsze wymaga więcej niż jednego kliknięcia. Yardstick prowadzi kolejno przez wszystkie kroki, a przełącznik pozostaje wyłączony, dopóki wszystkie nie zostaną ukończone.
Otworzyć Zjazd ze stacji
W Yardstick otworzyć Ustawienia i wybrać Zjazd ze stacji w sekcji Robot. Strona wyjaśnia działanie funkcji i związane z nią ryzyko. Należy przeczytać ją w całości. Jeśli jest więcej niż jeden Yarbo, wybrać konfigurowanego robota z listy Ustawienie dla u góry.
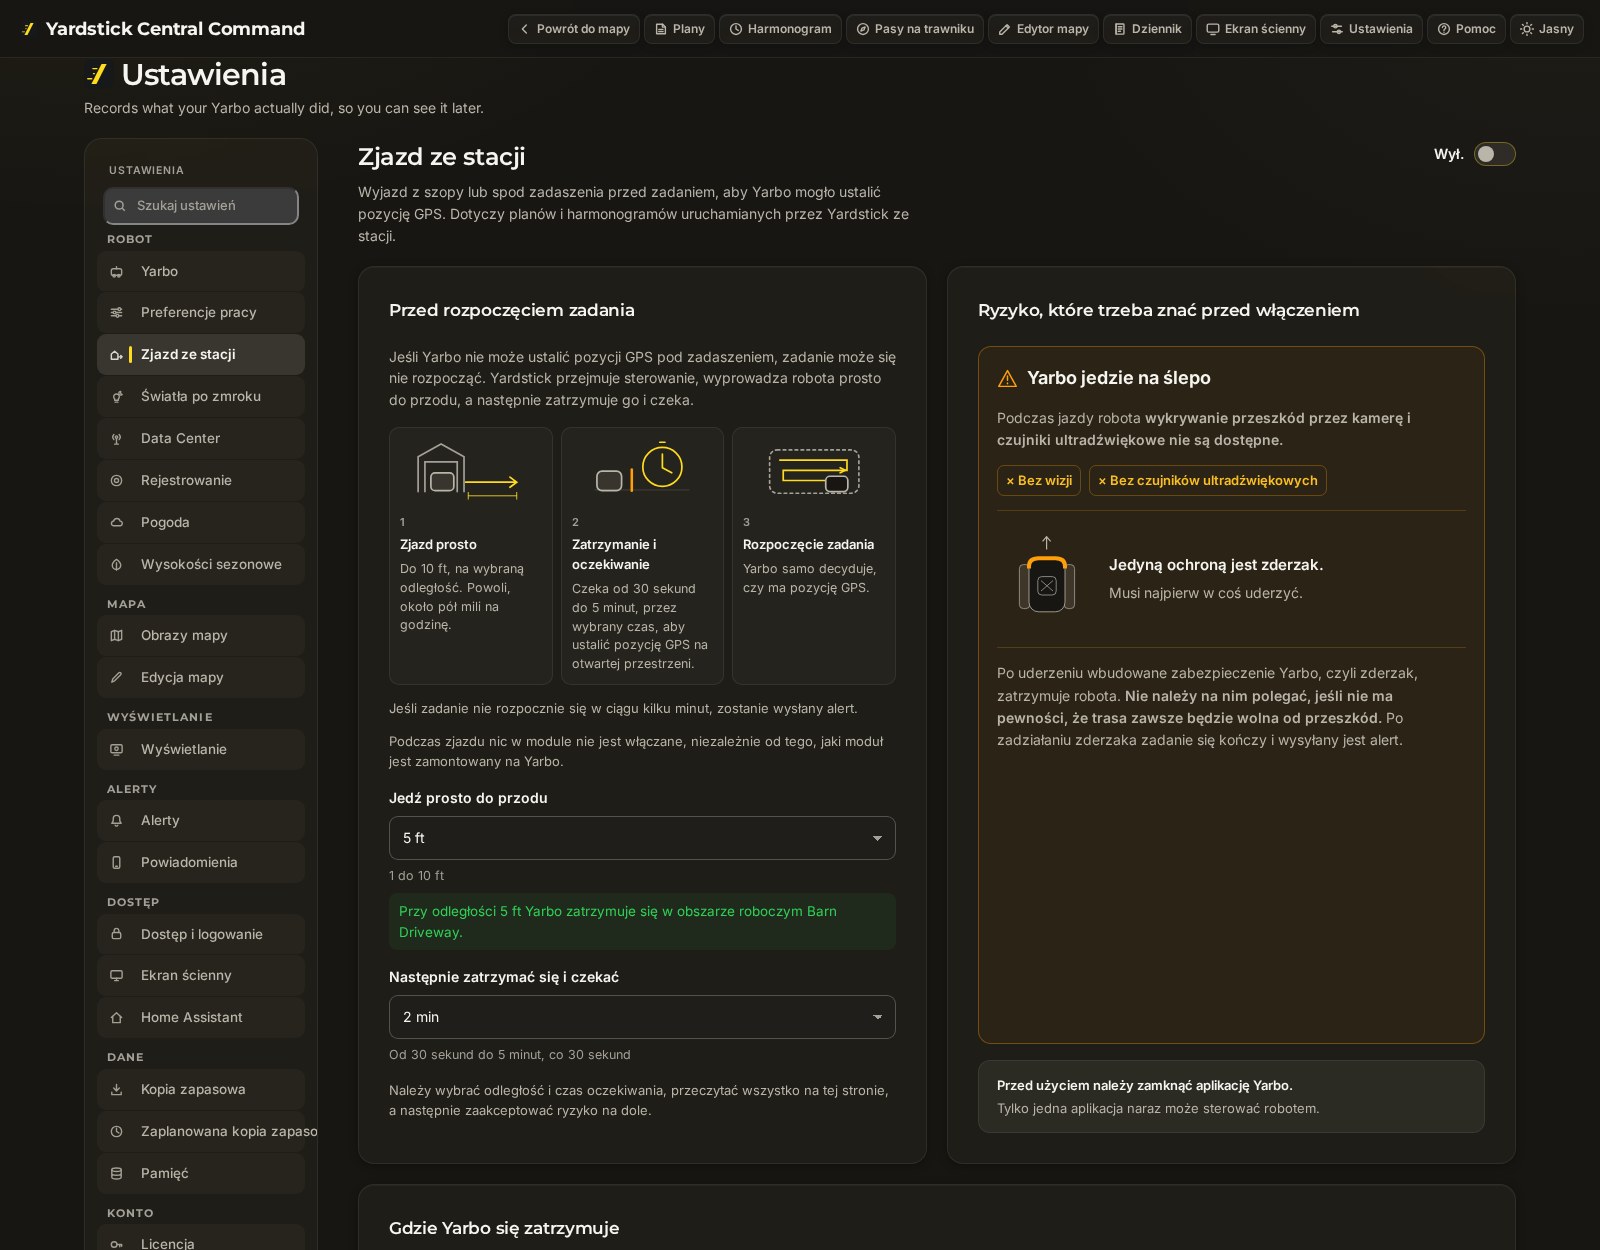
Strona ustawień z wyłączoną funkcją. Wybrać odległość i czas oczekiwania
W polu Jedź prosto do przodu wybrać odległość przejazdu Yarbo: od 1 do 10 ft. Yardstick sprawdza każdą odległość na mapie Yarbo. Yarbo musi zatrzymać się wewnątrz obszaru roboczego, a nie na ścieżce. Nie może też zatrzymać się w strefie zakazanej ani przez nią przejechać. Zielony komunikat pod odległością oznacza, że spełnia ona te warunki. Odległość, która ich nie spełnia, jest oznaczona komunikatem „robot nie zatrzyma się w obszarze roboczym”, a na stronie wyświetlana jest lista prawidłowych odległości.
W polu Następnie zatrzymaj się i poczekaj wybrać czas od 30 sekund do 5 minut, wystarczający, aby Yarbo uzyskał sygnał GPS na otwartej przestrzeni.
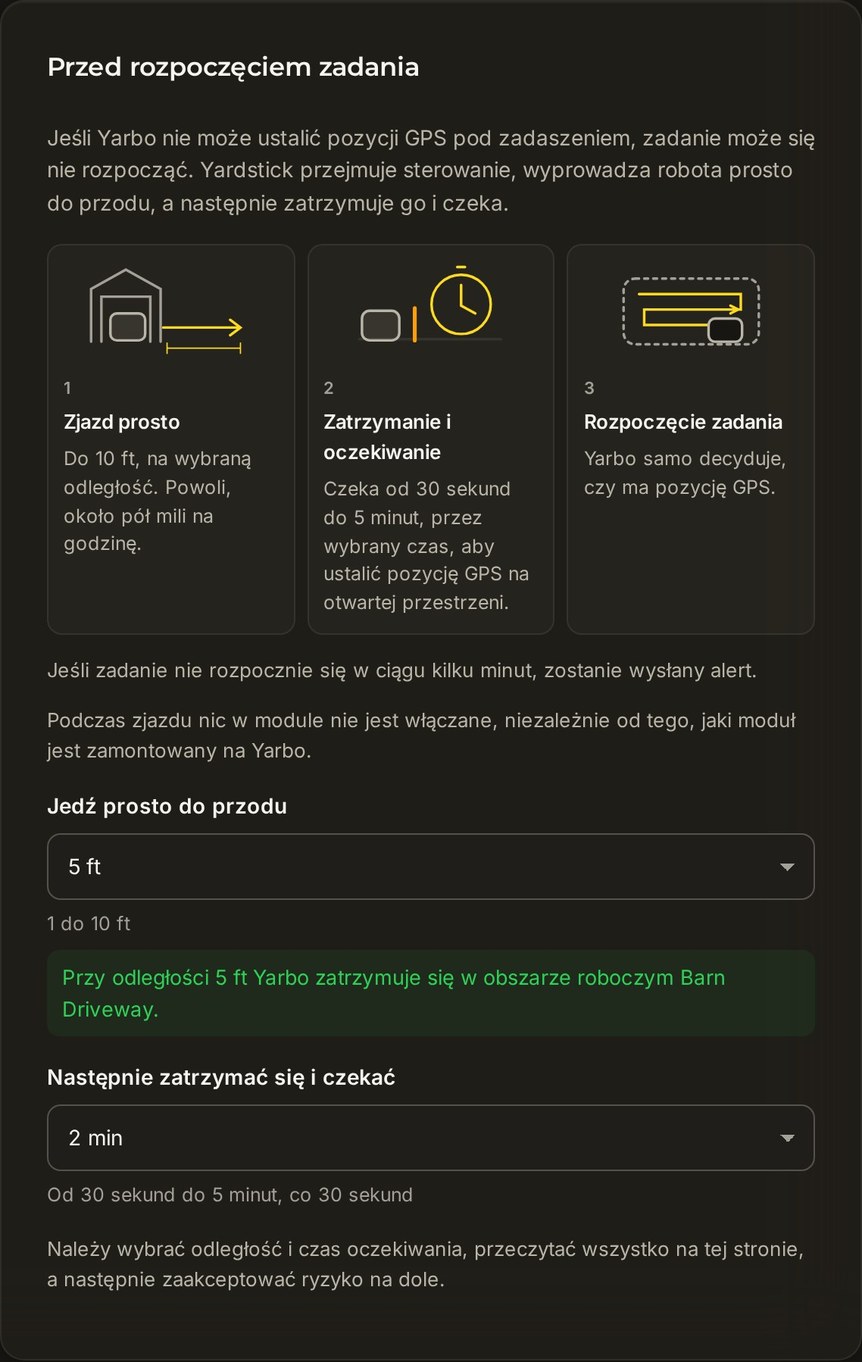
5 ft spełnia warunki: Yarbo zatrzyma się wewnątrz obszaru roboczego. Czas oczekiwania wynosi 2 minuty. Zaakceptować ryzyko
Na dole strony, w sekcji Zaakceptuj ryzyko jazdy na ślepo, przeczytać oświadczenie, zaznaczyć pole i nacisnąć Akceptuję. Przycisk Pozostaw wyłączone pozostawia wszystko bez zmian. Akceptacja nie włącza jeszcze funkcji: kolejnym krokiem jest przejazd próbny.
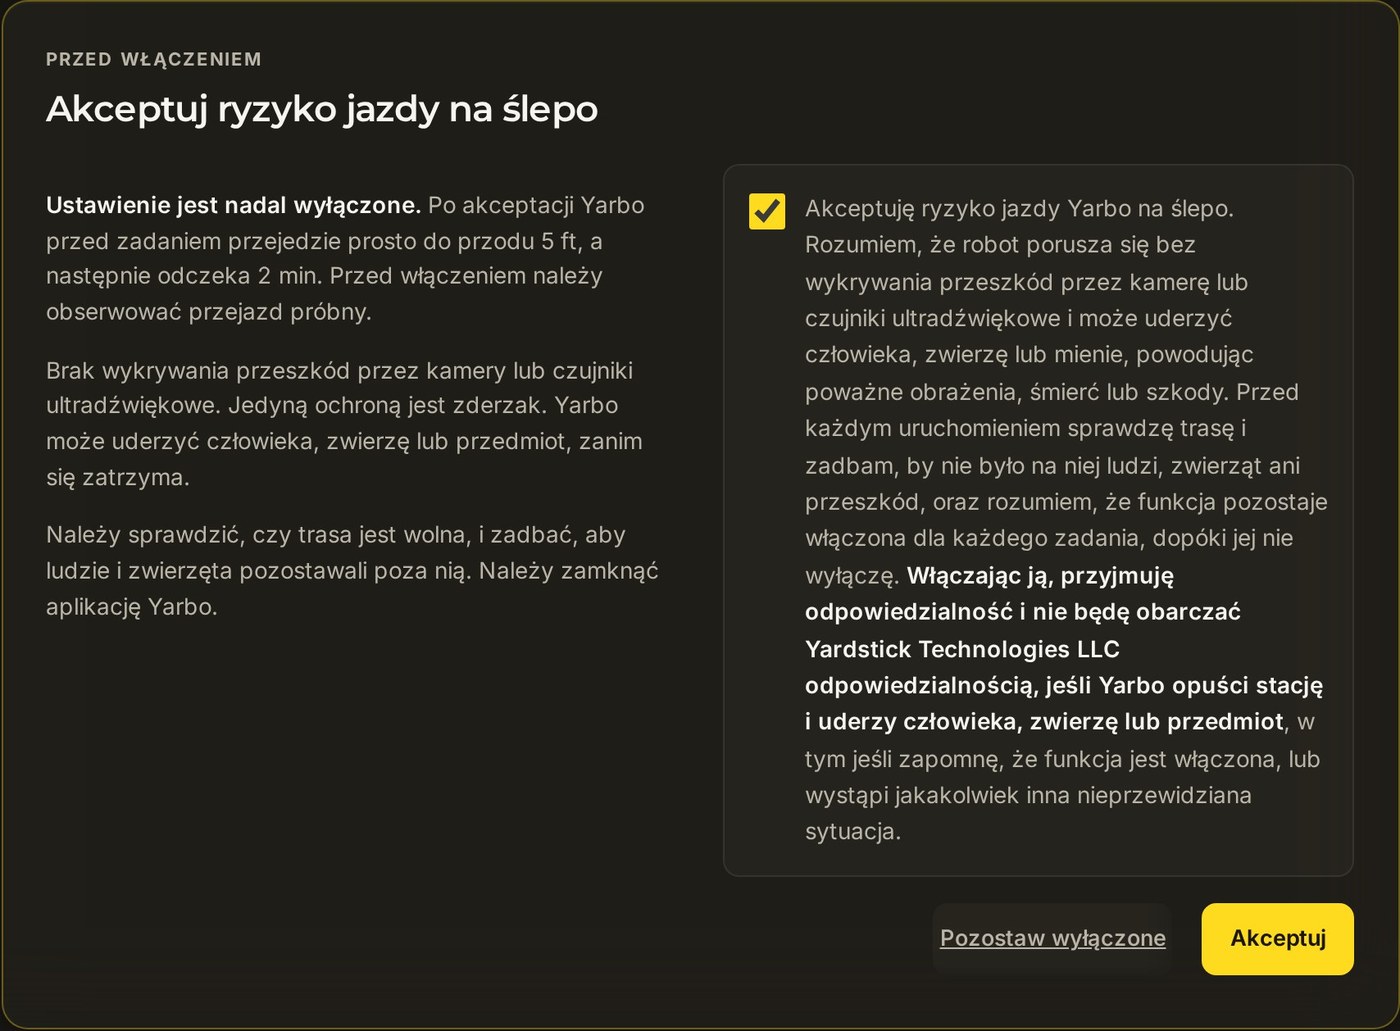
Zaznaczyć pole, a następnie nacisnąć Akceptuję. Wykonać przejazd próbny i obserwować robota
Przejazd próbny obejmuje wyłącznie zjazd ze stacji: Yarbo przejeżdża wybraną odległość prosto do przodu i zatrzymuje się. Bez oczekiwania i bez zadania. Przed rozpoczęciem należy potwierdzić wszystkie trzy warunki:
- Yarbo znajduje się na stacji.
- Na prostej drodze wyjazdu ze stacji nie ma ludzi, zwierząt ani przedmiotów.
- Yarbo jest pod obserwacją i w każdej chwili można go zatrzymać.
Następnie nacisnąć Rozpocznij przejazd próbny.
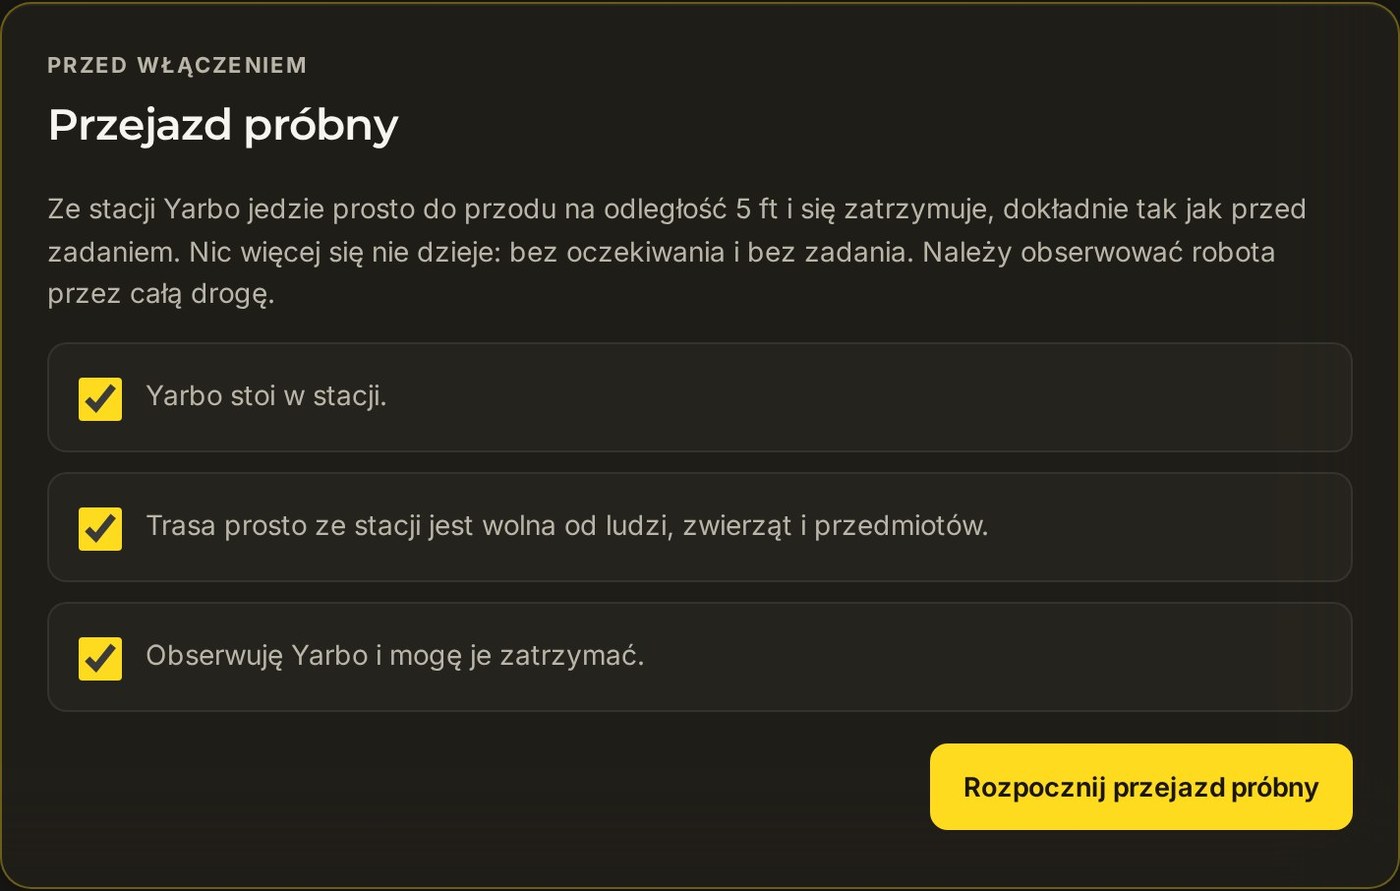
Wszystkie trzy pola zaznaczone: Rozpocznij przejazd próbny. Podczas jazdy strona pokazuje przebytą odległość. Przycisk Stop natychmiast zatrzymuje robota.
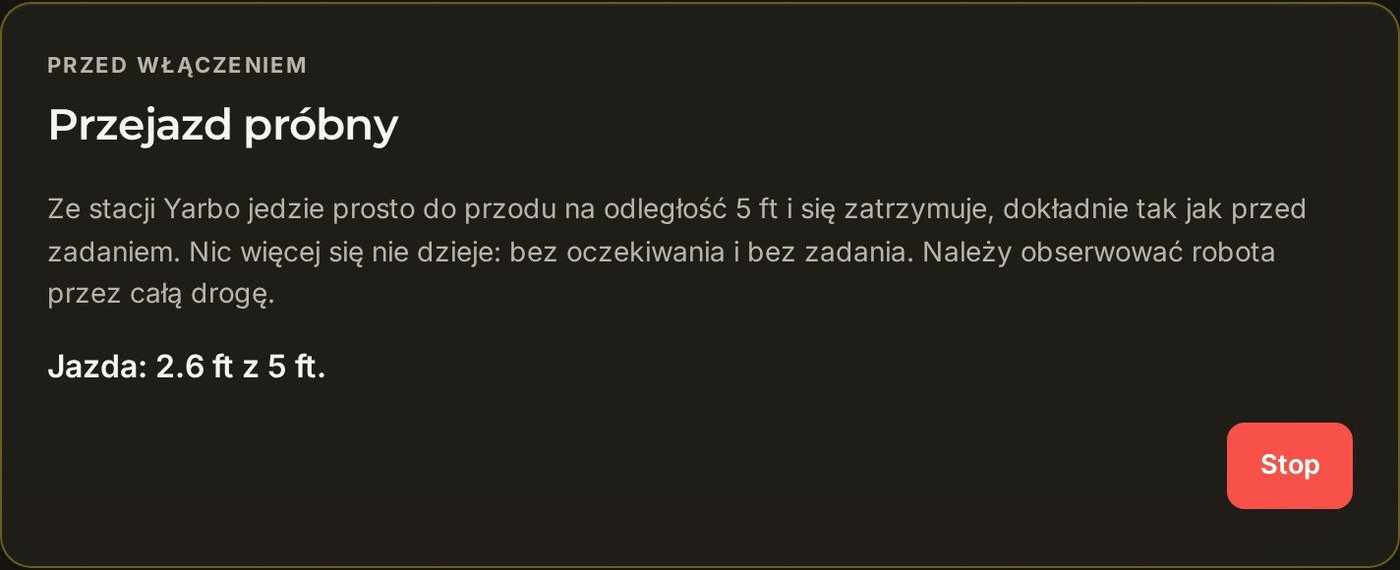
Przejazd w toku, z przyciskiem Stop. Potwierdzić pomyślny wynik
Gdy Yarbo przejedzie wybraną odległość i zatrzyma się, na stronie pojawi się pytanie: Czy Yarbo wyjechał prosto i zatrzymał się w oczekiwanym miejscu, wewnątrz obszaru roboczego? Nacisnąć Tak, próba udana lub Nie, próba nieudana. Przycisk Wyślij do stacji odsyła Yarbo do stacji.
Przejazd próbny można uznać za udany tylko wtedy, gdy pomiar z kół Yarbo potwierdza pokonanie całej odległości. Jeśli coś zatrzymało robota wcześniej, usunąć przyczynę i nacisnąć Wykonaj kolejny przejazd próbny.
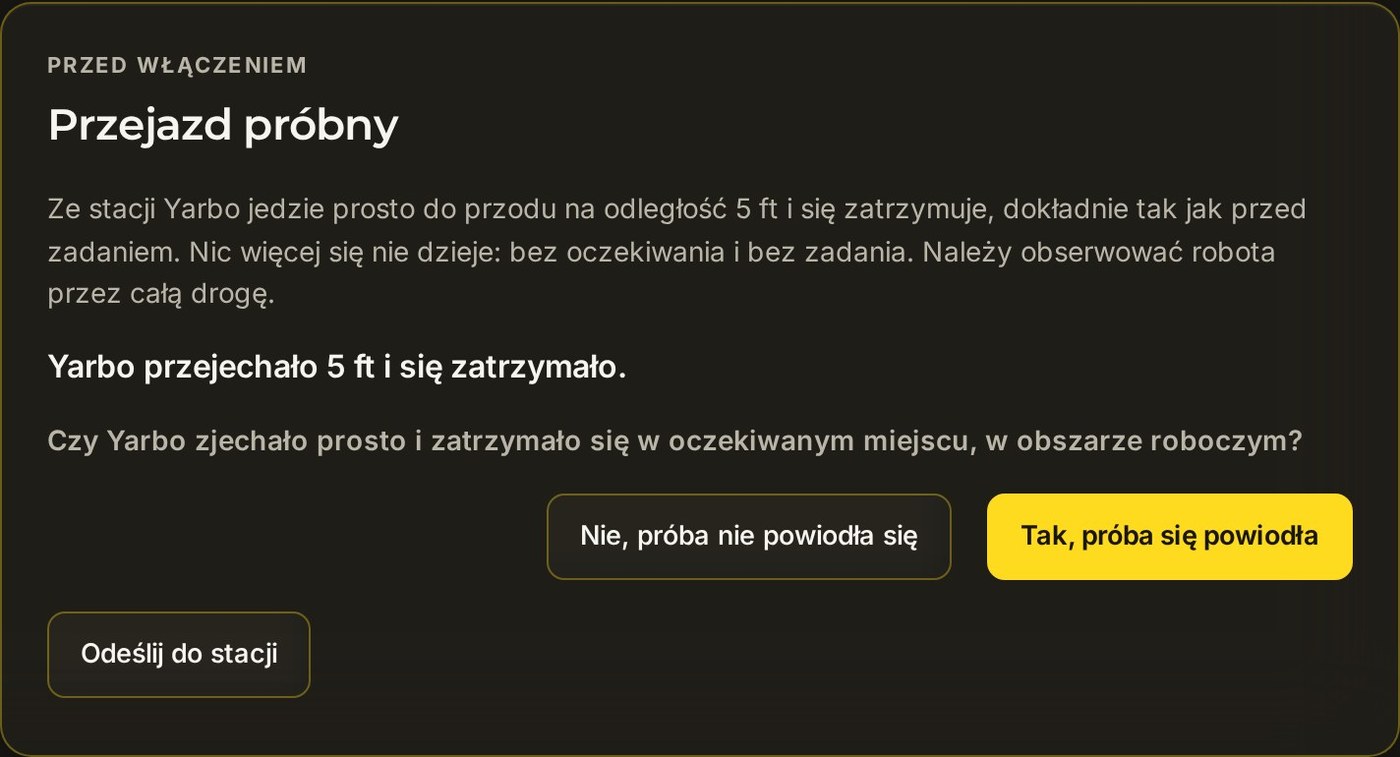
Odpowiedzieć na pytanie. 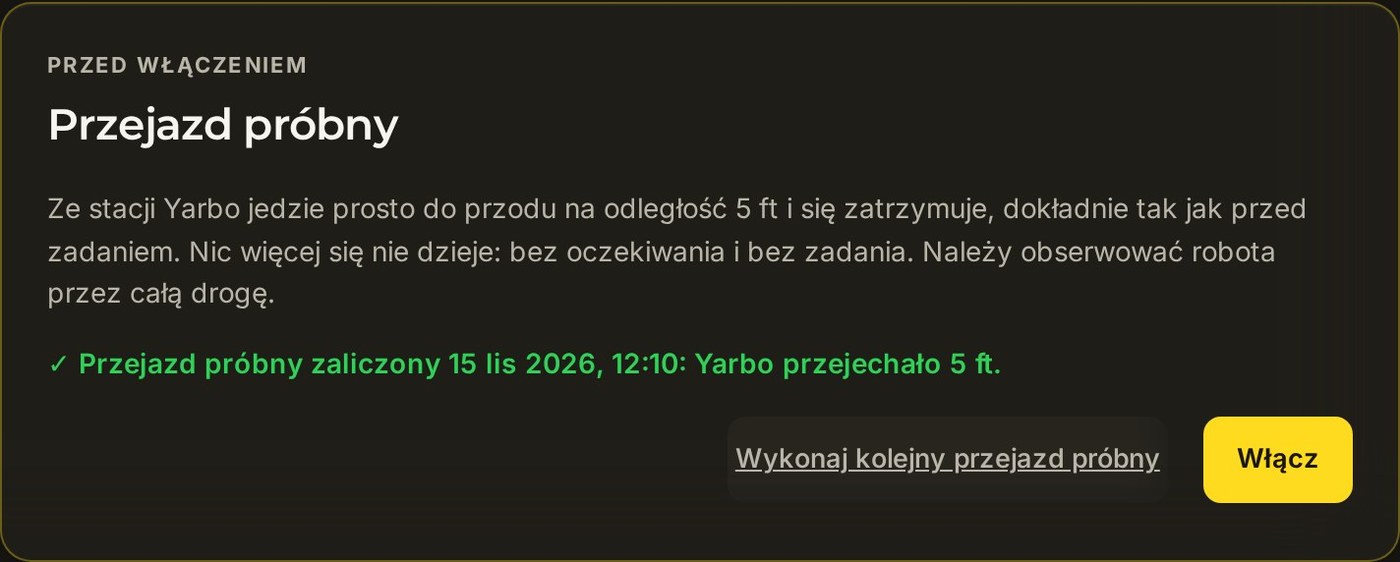
Próba udana: teraz nacisnąć Włącz. Włączyć po ostatnim sprawdzeniu
Nacisnąć Włącz (lub użyć przełącznika u góry). Yardstick wyświetli ostatnie potwierdzenie z podsumowaniem włączanej funkcji. Nacisnąć Tak, włącz albo Wróć, pozostaw wyłączone, aby pozostawić funkcję wyłączoną.
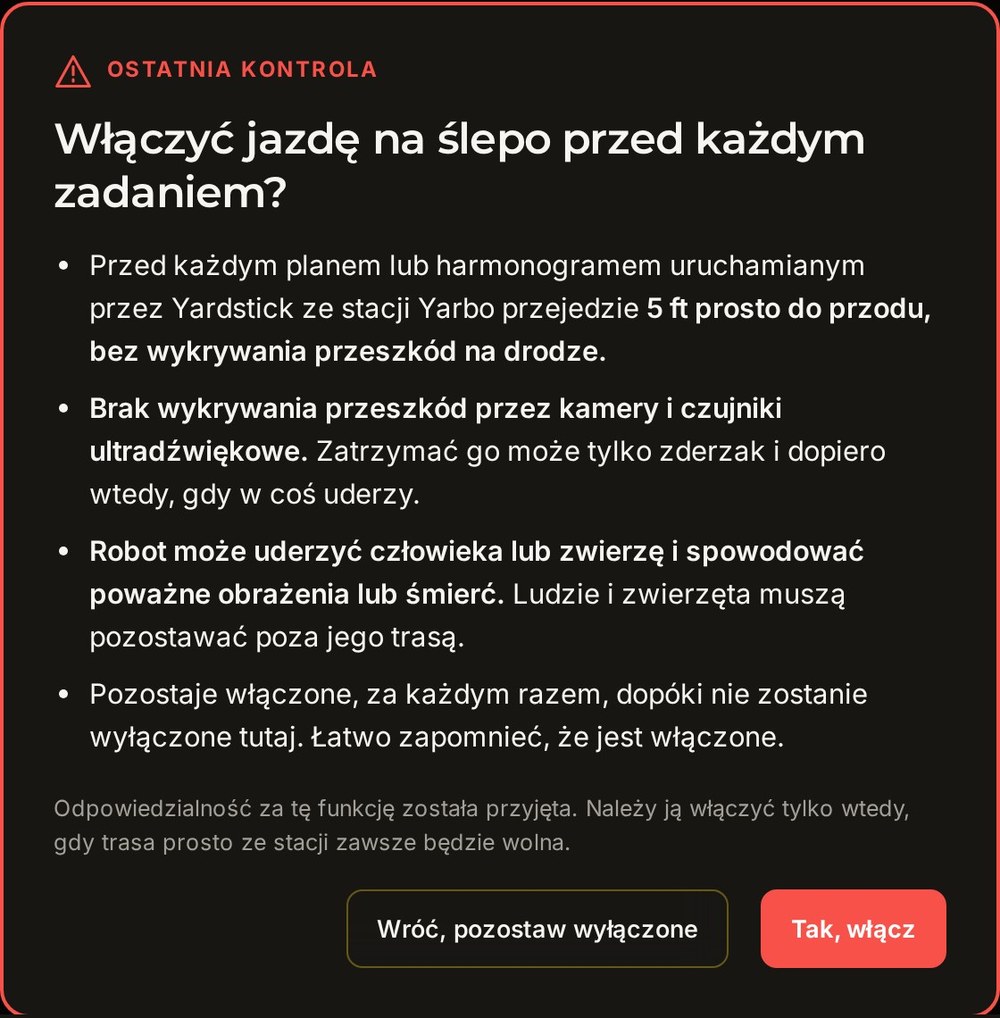
Ostatnie potwierdzenie. Funkcja jest włączona
Przełącznik u góry pokazuje Włączone. Zamknąć aplikację Yarbo, a następnie uruchomić plan w Yardstick lub poczekać na zadanie z harmonogramu. Jeśli Yarbo znajduje się na stacji, najpierw z niej zjedzie.

Włączone.
Wyłączanie
Ustawić przełącznik u góry strony Zjazd ze stacji w pozycji Wyłączone. Zmiana zapisuje się od razu, a od następnego zadania Yarbo rozpoczyna pracę ze stacji jak zwykle.
- Wyłączenie usuwa potwierdzenie akceptacji ryzyka i wynik przejazdu próbnego. Ponowne włączenie, od razu lub po kilku miesiącach, wymaga ponownego przejścia wszystkich kroków: zaznaczenia pola i naciśnięcia Akceptuję, a następnie obserwowania nowego przejazdu próbnego z trzema potwierdzeniami i potwierdzenia jego pomyślnego wyniku.
- Zmiana odległości wyłącza funkcję. Nowa odległość nie została sprawdzona w przejeździe próbnym, więc funkcja pozostaje wyłączona do czasu przeprowadzenia takiej próby pod nadzorem.
Co przerywa zjazd i jakie informacje się pojawiają
Coś staje na drodze
Jeśli zderzak w coś uderzy, własny mechanizm bezpieczeństwa Yarbo zatrzyma robota w miejscu. Zadanie zostanie zakończone i zostanie wysłany alert. Przed ponownym uruchomieniem należy sprawdzić Yarbo i usunąć przeszkody z jego drogi.
Sprawdzenie mapy przed zadaniem kończy się niepowodzeniem
Yardstick przed każdym zjazdem ponownie sprawdza odległość na mapie. Jeśli sprawdzenie się nie powiedzie lub stacja została przeniesiona od czasu przejazdu próbnego, Yarbo nie wykona zjazdu: zadanie rozpocznie się ze stacji jak zwykle, a wysłany alert wyjaśni przyczynę.
Robot zjechał ze stacji, ale zadanie się nie rozpoczęło
Jeśli zadanie nie rozpocznie się w ciągu kilku minut po zjeździe, zostanie wysłany alert. Zwykle przyczyną jest to, że Yarbo nadal nie może ustalić pozycji GPS w miejscu, w którym się zatrzymał. Należy sprawdzić robota albo wybrać większą odległość i wykonać nowy przejazd próbny.
Stop, Wstrzymaj i powrót do stacji
Polecenia Stop i Wstrzymaj, wysłanie Yarbo do stacji, godziny ciszy lub ręczne sterowanie jazdą przerywają trwający zjazd ze stacji. Jeśli Yarbo zgłosi usterkę podczas zjazdu, Yardstick zatrzyma go i pozostawi w miejscu; zadanie zostanie zakończone i zostanie wysłany alert.
Przejazd próbny wskazuje, że Yarbo się nie poruszył
Zamknąć aplikację Yarbo i spróbować ponownie: tylko jedna aplikacja naraz może sterować jazdą robota.
Powiązane tematy
Problemy z sygnałem GPS
Dlaczego Yarbo traci ustaloną pozycję GPS i co pomaga.
Plany
Uruchamianie planu w Yardstick.
Harmonogram
Programy tygodniowe uruchamiane automatycznie.
Pytania? Można zapytać na forum lub napisać na [email protected].