Ondersteuning / Robot / Van het laadstation rijden Hulp doorzoeken
Van het laadstation rijden
Onder een afdak, naast een muur of op een plek met zwak signaal kan Yarbo op het laadstation moeite hebben om GPS-ontvangst te krijgen. Daardoor start een taak soms niet. Vaak is een paar voet al genoeg. Met Van het laadstation rijden laat Yardstick Yarbo eerst recht vooruit naar een open plek rijden, geeft het de robot tijd om een beter signaal te krijgen en start het daarna de taak.
Wat er vóór een taak gebeurt
Recht vooruit rijden
Yarbo rijdt de gekozen afstand recht vooruit, langzaam, met ongeveer een halve mijl per uur. Hij meet de afstand met zijn wielen en heeft hiervoor dus geen GPS nodig.
Stoppen en wachten
Hij stopt en wacht de gekozen tijd om op de open plek GPS-ontvangst te krijgen. Tijdens het wegrijden wordt niets op de module ingeschakeld.
De taak starten
Yardstick start de taak. Yarbo bepaalt zelf of hij GPS-ontvangst heeft. Is de taak een paar minuten later nog niet begonnen, dan krijg je een waarschuwing.
Voor welke taken: elke taak die Yardstick start terwijl Yarbo op het laadstation staat. Dus plannen die je vanaf de pagina Plannen start, geplande programma's, Nu uitvoeren en verdergaan na stille uren of een laadbeurt. Taken die je in de Yarbo-app start en taken die Yarbo zelf hervat, starten zoals voorheen vanaf het laadstation.
Ken eerst het risico
Stap voor stap inschakelen
Inschakelen gaat nooit met één klik. Yardstick leidt je op volgorde door alle stappen. De schakelaar blijft uitstaan totdat je elke stap hebt afgerond.
Open Van het laadstation rijden
Open in Yardstick Instellingen en kies onder Robot voor Van het laadstation rijden. Op de pagina lees je wat er gebeurt en wat de risico's zijn. Lees alles door. Heb je meer dan één Yarbo, kies dan bovenaan in de lijst Instelling voor de robot die je wilt instellen.
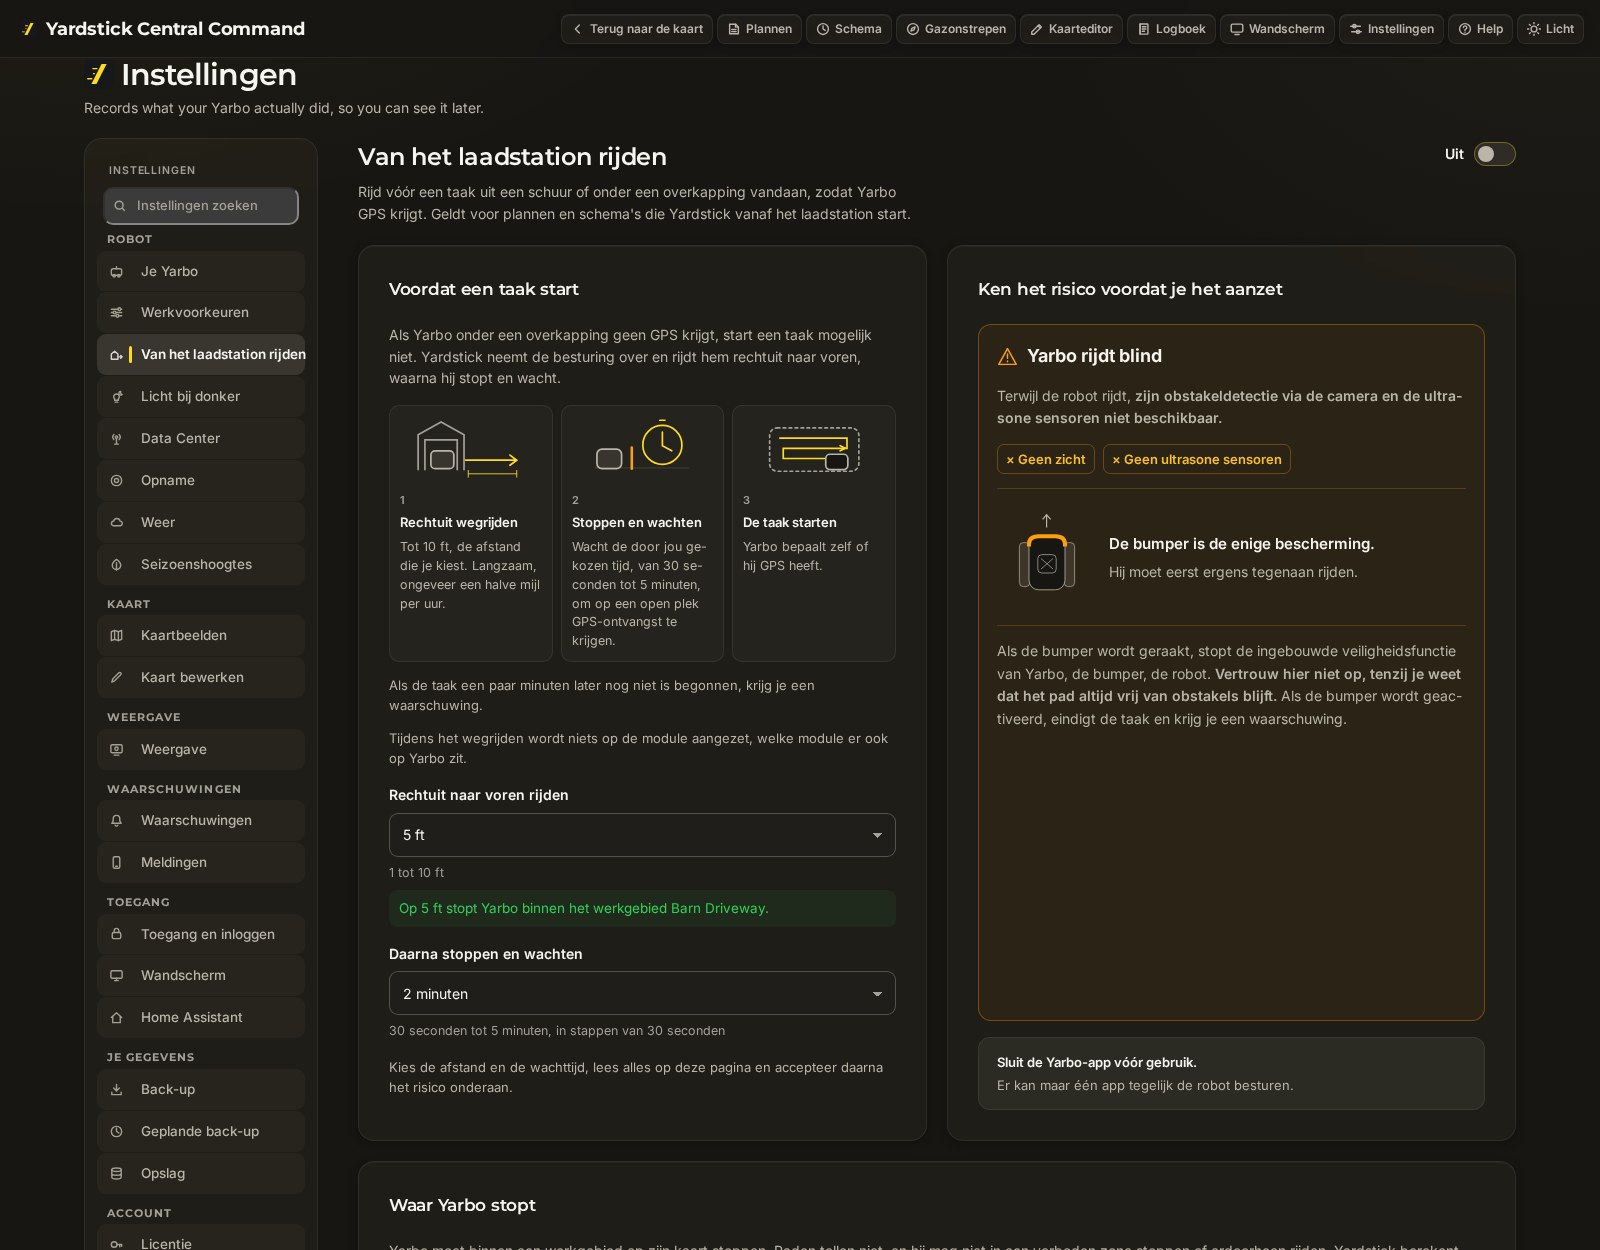
De instellingenpagina, met de functie uitgeschakeld. Kies de afstand en de wachttijd
Kies onder Recht vooruit rijden hoe ver Yarbo rijdt: 1 tot 10 ft. Yardstick controleert elke afstand aan de hand van Yarbo's kaart. Yarbo moet binnen een werkgebied tot stilstand komen, niet op een pad. Hij mag ook niet in een verboden zone stoppen of erdoorheen rijden. De groene tekst onder de afstand geeft aan dat de afstand aan deze voorwaarden voldoet. Bij een ongeschikte afstand staat "stopt niet in een werkgebied". De pagina vermeldt welke afstanden wel geschikt zijn.
Kies onder Daarna stoppen en wachten een wachttijd van 30 seconden tot 5 minuten, genoeg tijd voor Yarbo om op de open plek GPS-ontvangst te krijgen.
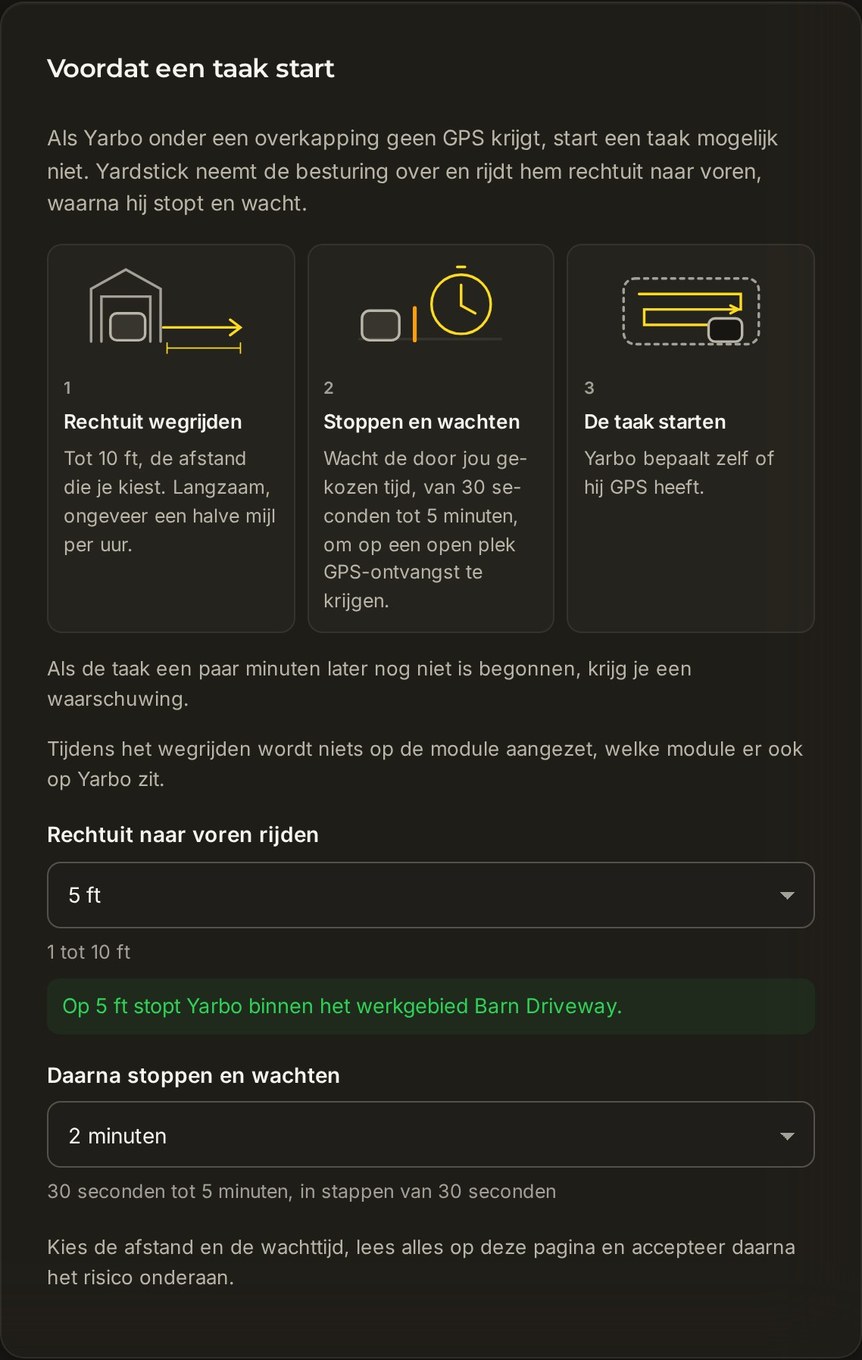
5 ft is geschikt: Yarbo stopt binnen het werkgebied. De wachttijd is 2 minuten. Accepteer het risico
Lees onderaan de pagina, onder Het risico van blind rijden accepteren, de verklaring. Vink het vakje aan en druk op Accepteren. Met Uit laten staan blijft alles zoals het was. Door te accepteren schakel je de functie nog niet in: eerst volgt de proefrit.
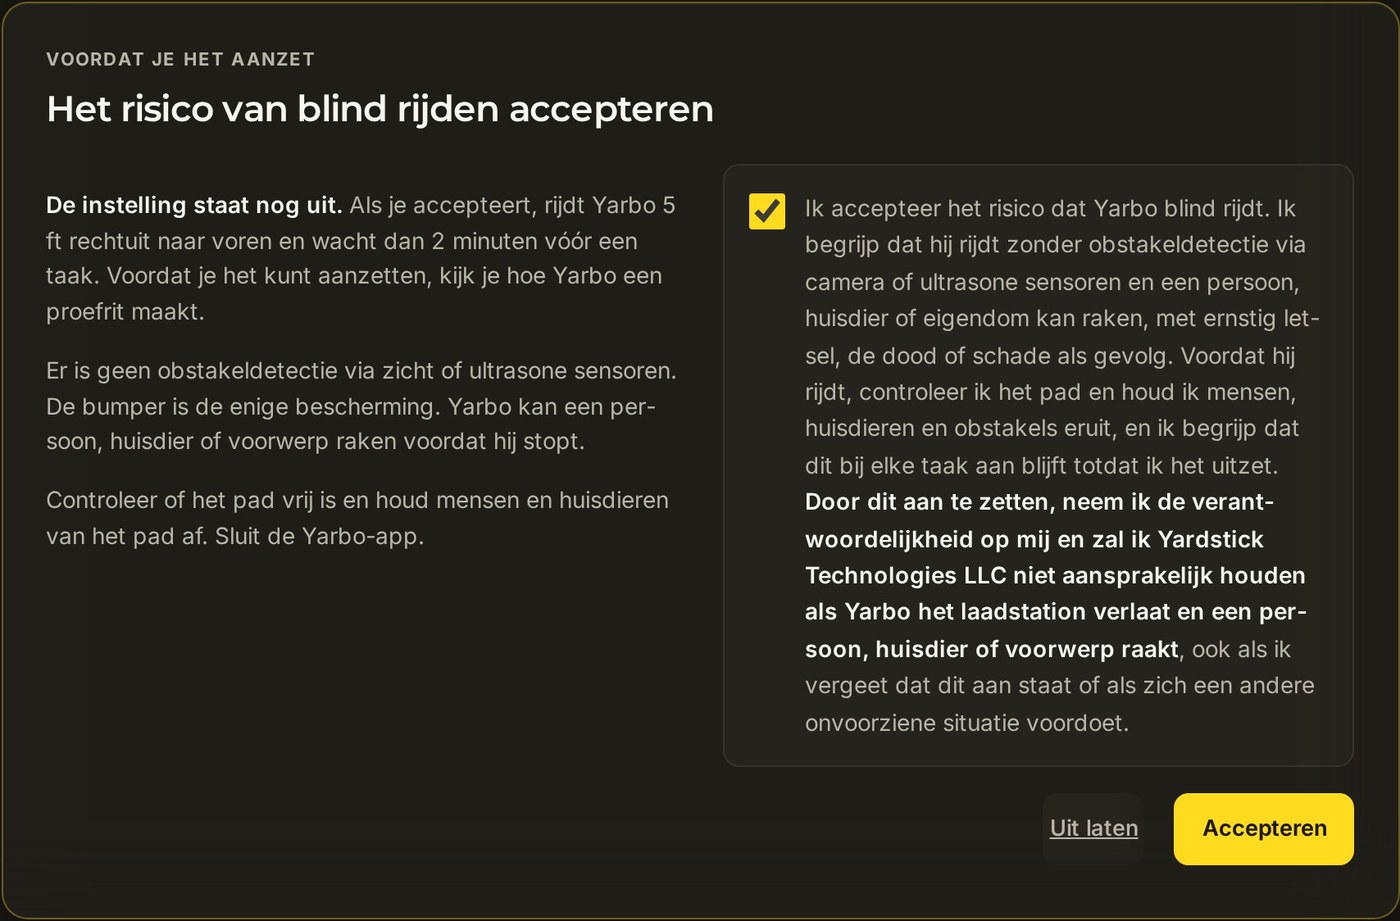
Vink het vakje aan en druk op Accepteren. Doe een proefrit en blijf kijken
De proefrit bestaat alleen uit het wegrijden: Yarbo rijdt vanaf het laadstation de gekozen afstand recht vooruit en stopt. Geen wachttijd en geen taak. Bevestig vóór de start alle drie de punten:
- Yarbo staat op het laadstation.
- De rechte route vanaf het laadstation is vrij van mensen, huisdieren en voorwerpen.
- Je houdt Yarbo in de gaten en kunt hem stoppen.
Druk daarna op Proefrit starten.
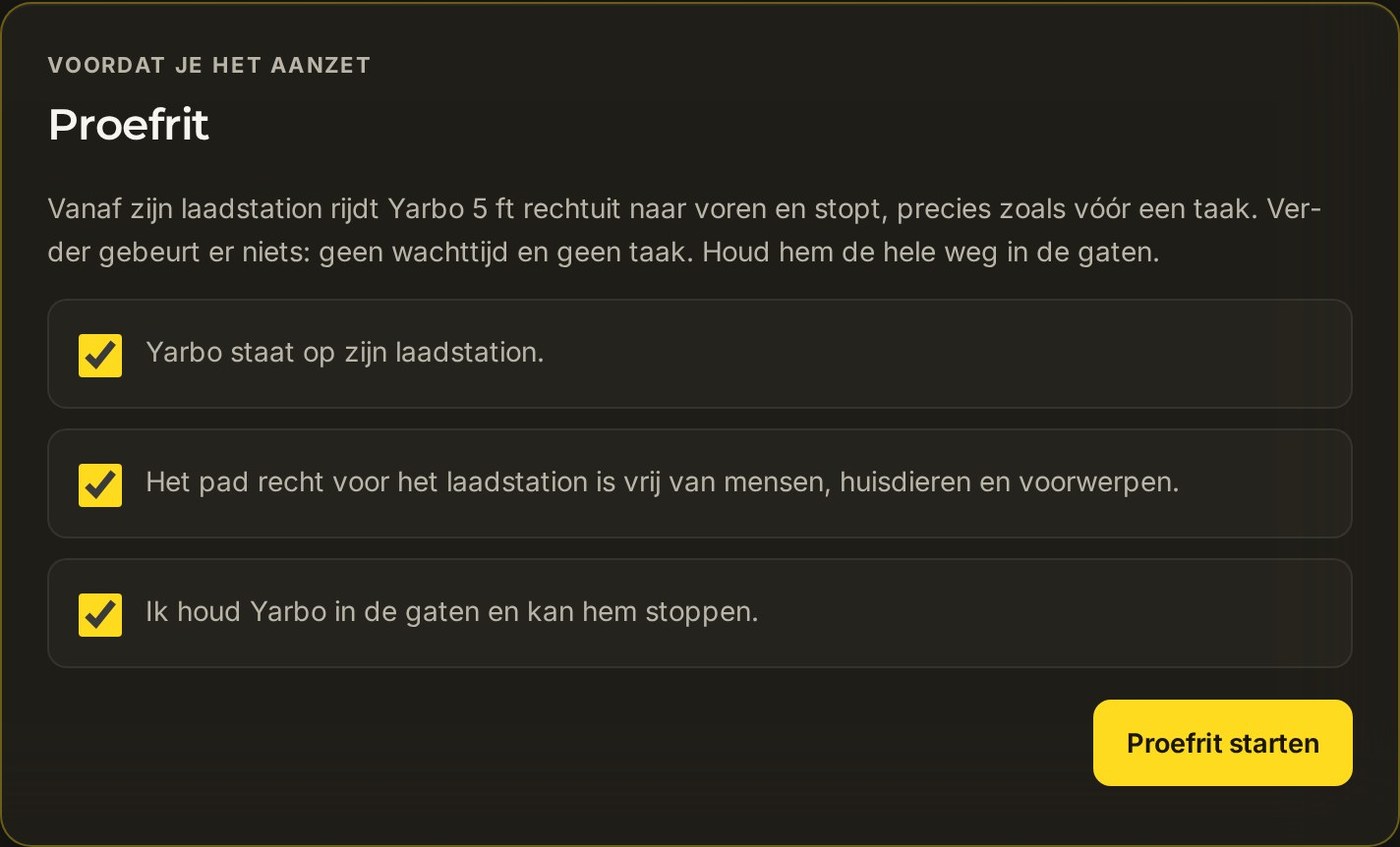
Alle drie aangevinkt: Proefrit starten. Tijdens het rijden laat de pagina zien hoe ver Yarbo is gekomen. Met Stop stopt hij onmiddellijk.
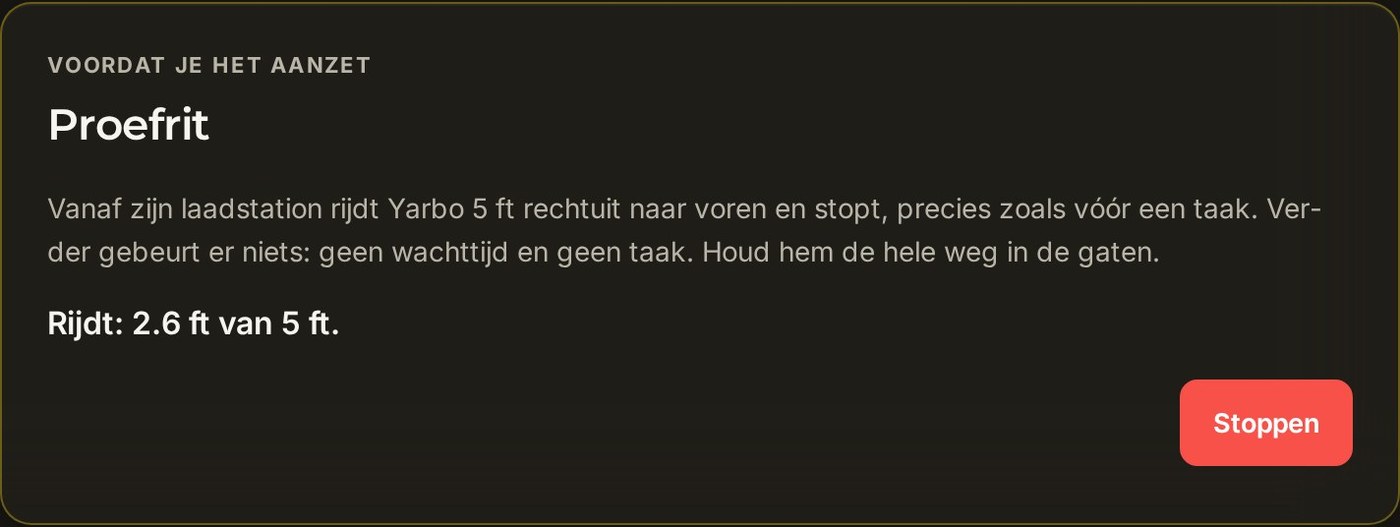
Onderweg, met Stop. Bevestig dat de proefrit geslaagd is
Zodra Yarbo de afstand heeft gereden en is gestopt, vraagt de pagina: Reed Yarbo recht vooruit en stopte hij waar je verwachtte, binnen het werkgebied? Druk op Ja, geslaagd of Nee, niet geslaagd. Met Terug naar het laadstation sturen laat je Yarbo terugrijden.
Een proefrit is alleen geslaagd als de wielmetingen van Yarbo aangeven dat hij echt de hele afstand heeft gereden. Stopte hij eerder door een probleem, los dat dan op en druk op Nog een proefrit doen.
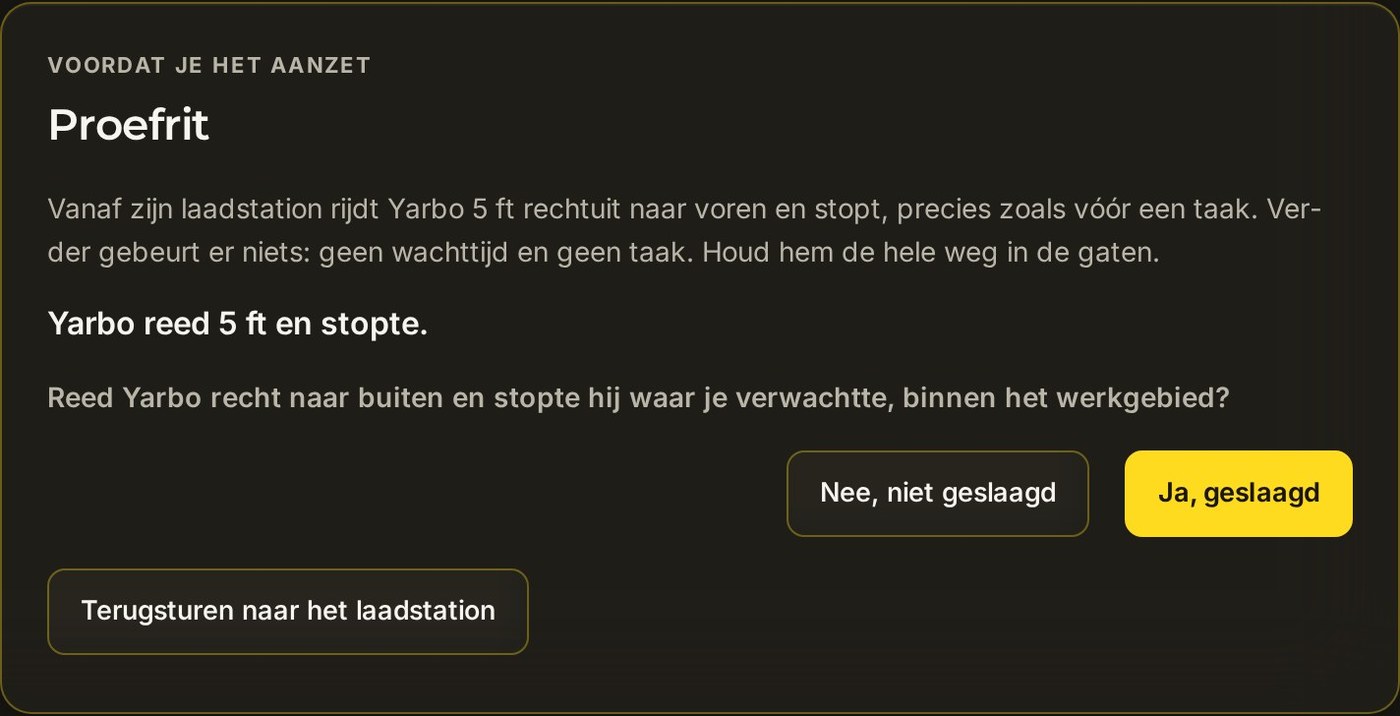
Beantwoord de vraag. 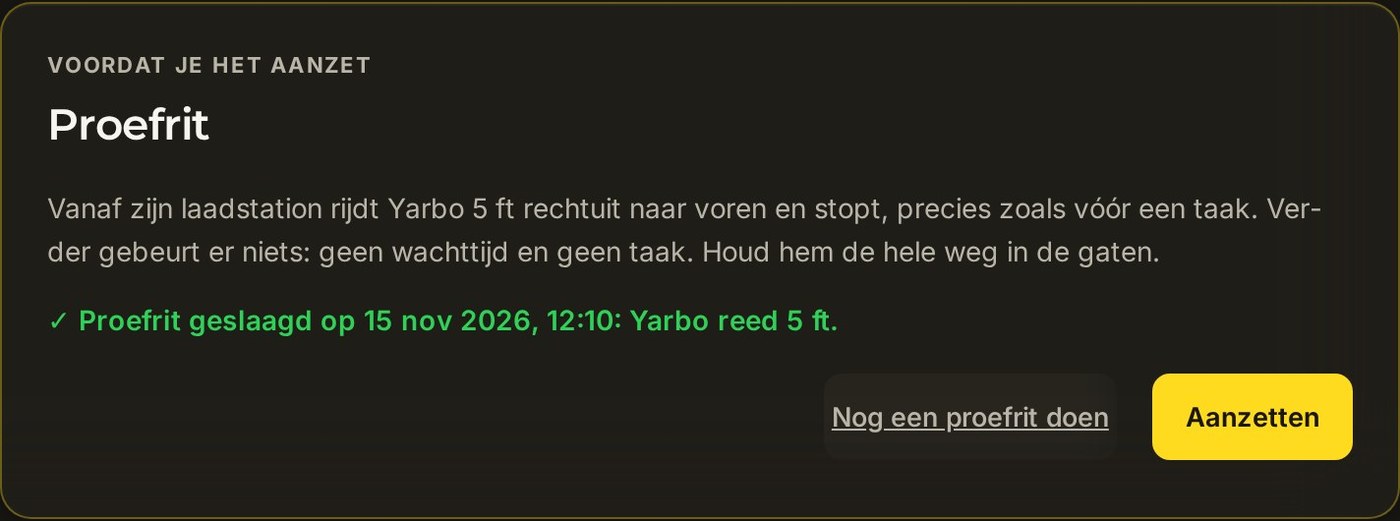
Geslaagd: nu Inschakelen. Schakel de functie in na een laatste controle
Druk op Inschakelen (of zet de schakelaar bovenaan om). Yardstick toont een laatste controle met een samenvatting van wat je inschakelt. Druk op Ja, inschakelen, of op Terug, uit laten staan om de functie uit te laten staan.
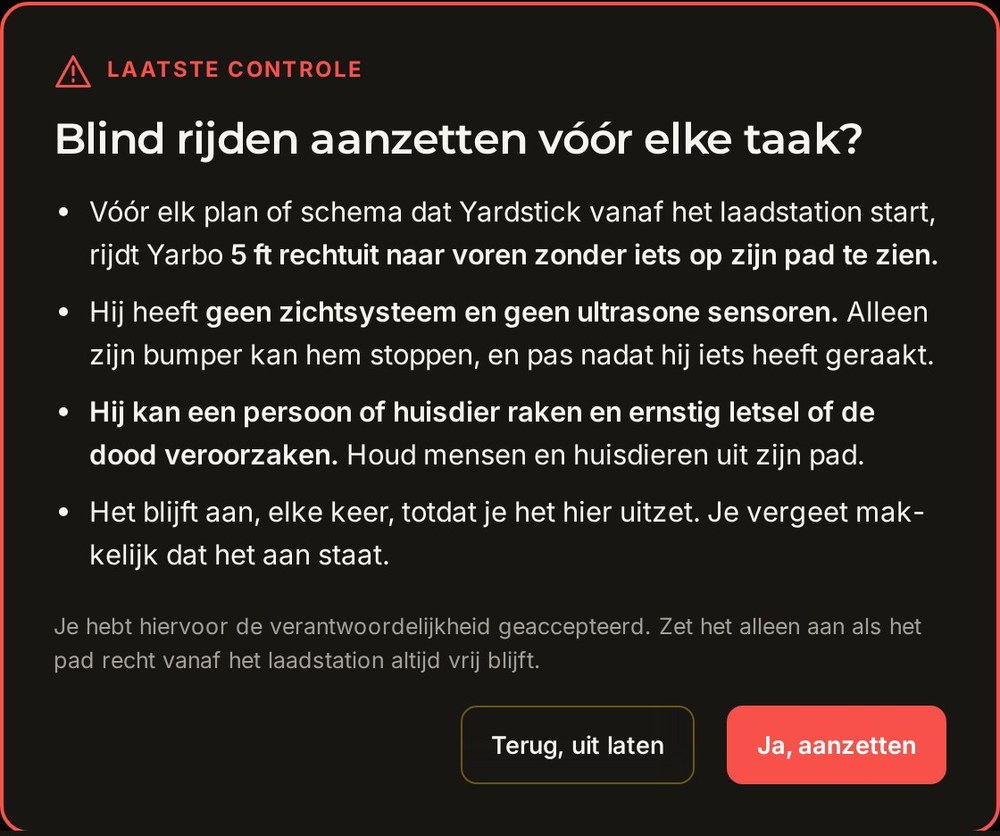
De laatste controle. De functie staat aan
Bij de schakelaar bovenaan staat Aan. Sluit de Yarbo-app en start daarna een plan in Yardstick of laat een schema starten. Vanaf het laadstation rijdt Yarbo eerst weg.

Aan.
Uitschakelen
Zet de schakelaar bovenaan Van het laadstation rijden op Uit. Dit wordt meteen opgeslagen. Vanaf de volgende taak start Yarbo weer zoals gebruikelijk vanaf het laadstation.
- Als je de functie uitschakelt, worden je risicoacceptatie en je proefrit gewist. Om de functie opnieuw in te schakelen, nu of over een paar maanden, doorloop je alle stappen opnieuw: vink het vakje aan en druk op Accepteren. Bevestig daarna de drie voorwaarden, blijf bij een nieuwe proefrit kijken en bevestig dat die geslaagd is.
- Als je de afstand wijzigt, wordt de functie uitgeschakeld. Voor de nieuwe afstand is nog geen proefrit gedaan. De functie blijft daarom uit totdat je een proefrit over die afstand hebt bekeken.
Waardoor het wegrijden stopt en welke meldingen je krijgt
Er staat iets in de weg
Als de bumper iets raakt, stopt Yarbo's eigen beveiliging de robot ter plekke. De taak eindigt en je krijgt een waarschuwing. Controleer Yarbo en maak de route vrij voordat je opnieuw begint.
De kaartcontrole vóór een taak mislukt
Yardstick controleert vóór elke keer wegrijden opnieuw de afstand aan de hand van de kaart. Als die controle mislukt, of als het laadstation sinds de proefrit is verplaatst, rijdt Yarbo niet eerst weg. De taak start dan zoals gebruikelijk vanaf het laadstation en je krijgt een waarschuwing met de reden.
Yarbo is weggereden, maar de taak is niet gestart
Als de taak een paar minuten na het wegrijden nog niet is begonnen, krijg je een waarschuwing. Meestal heeft Yarbo op die plek nog steeds geen GPS-fix. Ga bij de robot kijken, of kies een langere afstand en doe een nieuwe proefrit.
Stop, Pauzeren en terugsturen naar het laadstation
Stop, Pauzeren, Yarbo terugsturen naar het laadstation, stille uren en handmatig besturen breken het wegrijden allemaal af. Meldt Yarbo tijdens het wegrijden een storing, dan stopt Yardstick de robot en laat hem daar staan. De taak eindigt en je krijgt een waarschuwing.
De proefrit geeft aan dat Yarbo niet heeft bewogen
Sluit de Yarbo-app en probeer het opnieuw: er kan maar één app tegelijk de robot besturen.