Soporte / Robot / Salir de la base Buscar en la ayuda
Salir de la base
Bajo un toldo, junto a una pared o simplemente en un punto con poca señal, a Yarbo puede costarle recibir señal GPS en la base, lo que puede impedir que se inicie un trabajo. A menudo basta con avanzar unos pies. Con Salir de la base, Yardstick hace que Yarbo avance primero en línea recta hasta una zona despejada, le da tiempo para recibir una señal mejor y después inicia el trabajo.
Qué ocurre antes de un trabajo
Avanzar en línea recta
Yarbo avanza en línea recta la distancia que hayas elegido, despacio, a aproximadamente media milla por hora. Mide la distancia con las ruedas, así que no necesita GPS para hacerlo.
Detenerse y esperar
Se detiene y espera el tiempo que hayas elegido para recibir señal GPS en una zona despejada. No se activa ningún componente del módulo durante la salida de la base.
Iniciar el trabajo
Yardstick inicia el trabajo. Yarbo determina si tiene señal GPS. Si el trabajo no ha comenzado unos minutos después, recibes una alerta.
A qué trabajos se aplica: a todos los que Yardstick inicia mientras Yarbo está en la base. Esto incluye los planes que inicias desde la página Planes, los programas del calendario, Ejecutar ahora y la reanudación tras las horas de silencio o una recarga. Los trabajos iniciados desde la app de Yarbo y los que Yarbo reanuda por su cuenta se inician desde la base como antes.
Conoce primero el riesgo
Actívalo paso a paso
La activación nunca se hace con un solo clic. Yardstick te guía por cada paso en orden, y el interruptor permanece desactivado hasta que los completes todos.
Abre Salir de la base
En Yardstick, abre Ajustes y elige Salir de la base en Robot. La página explica qué ocurre y cuáles son los riesgos. Léela entera. Si tienes más de un Yarbo, elige el que quieras configurar en la lista Configurar para, en la parte superior.
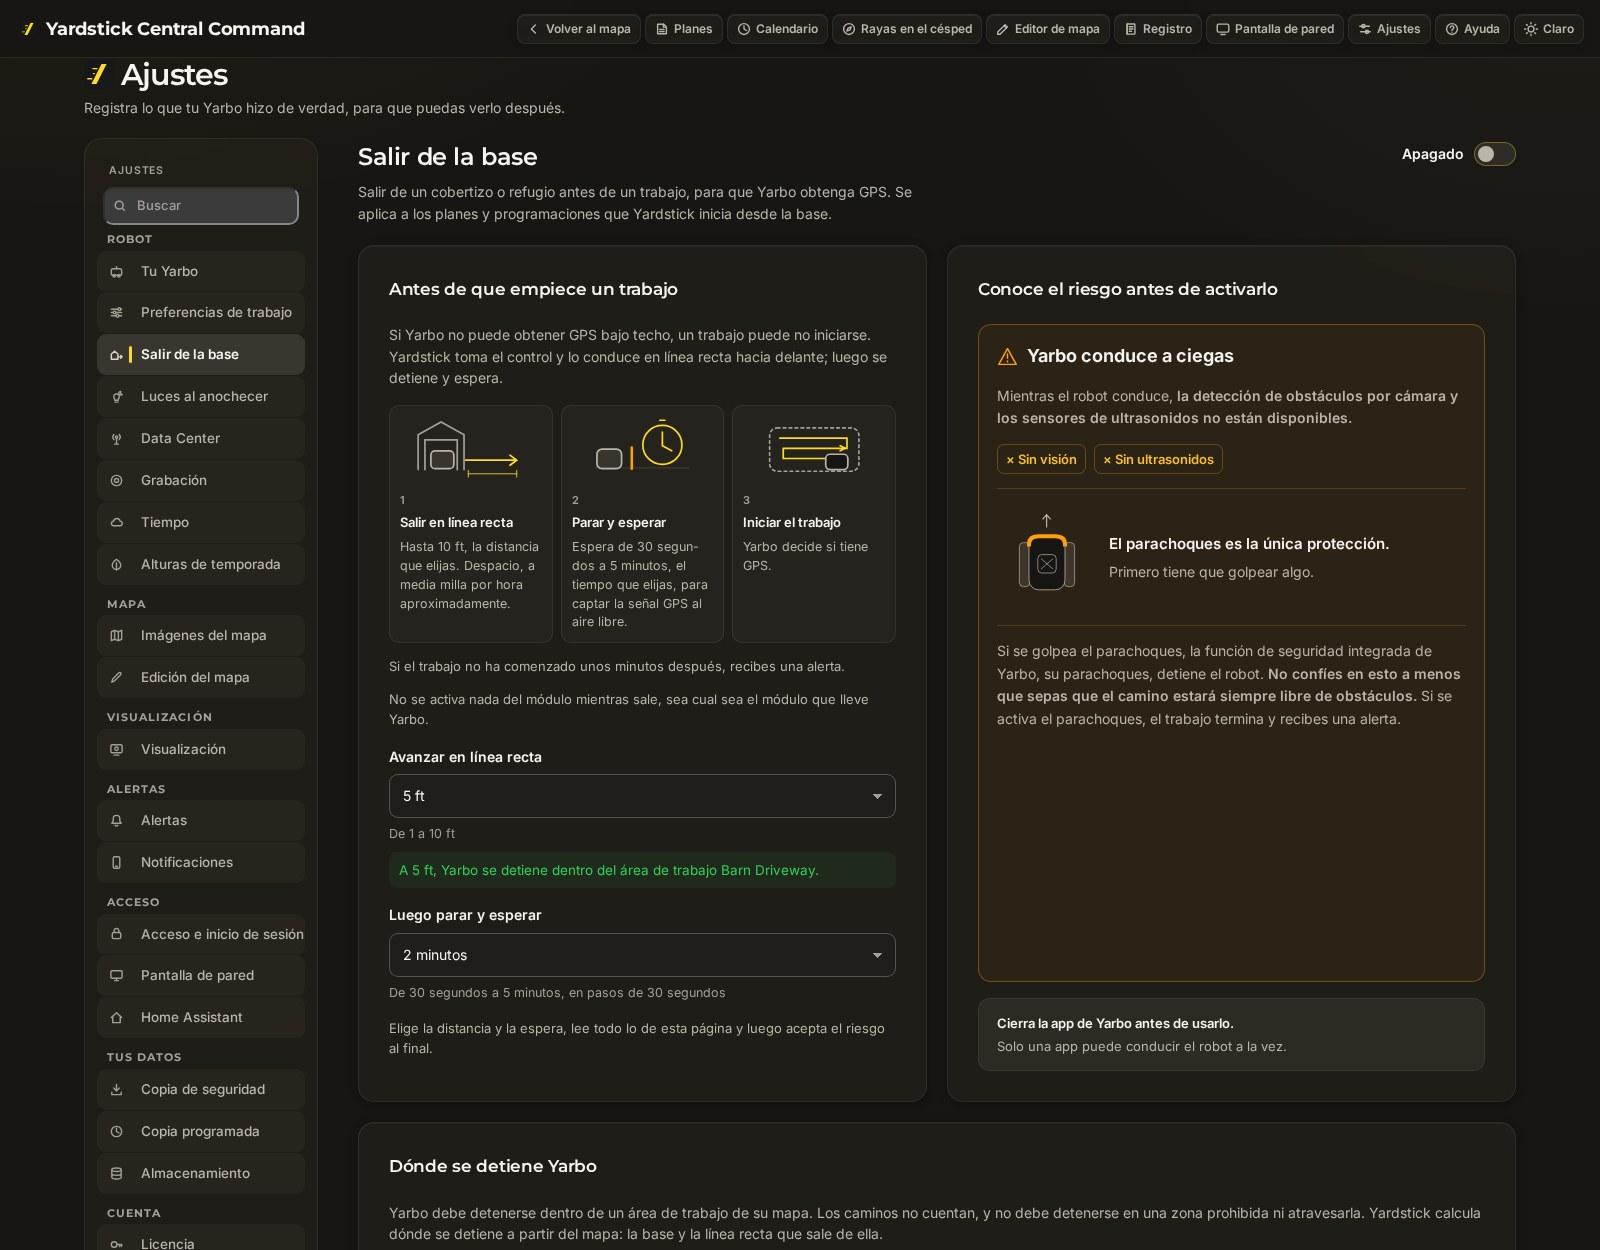
La página de ajustes, con la función desactivada. Elige la distancia y el tiempo de espera
En Avanzar en línea recta, elige cuánto avanza Yarbo: de 1 a 10 ft. Yardstick comprueba cada distancia con el mapa de Yarbo. Yarbo debe detenerse dentro de un área de trabajo, no en un camino, y no debe detenerse en una zona prohibida ni atravesarla. La línea verde bajo la distancia indica que cumple los requisitos. Si una distancia no los cumple, aparece marcada como "no se detiene en un área de trabajo", y la página enumera las distancias que sí los cumplen.
En Después, detenerse y esperar, elige entre 30 segundos y 5 minutos, el tiempo suficiente para que Yarbo reciba señal GPS en una zona despejada.
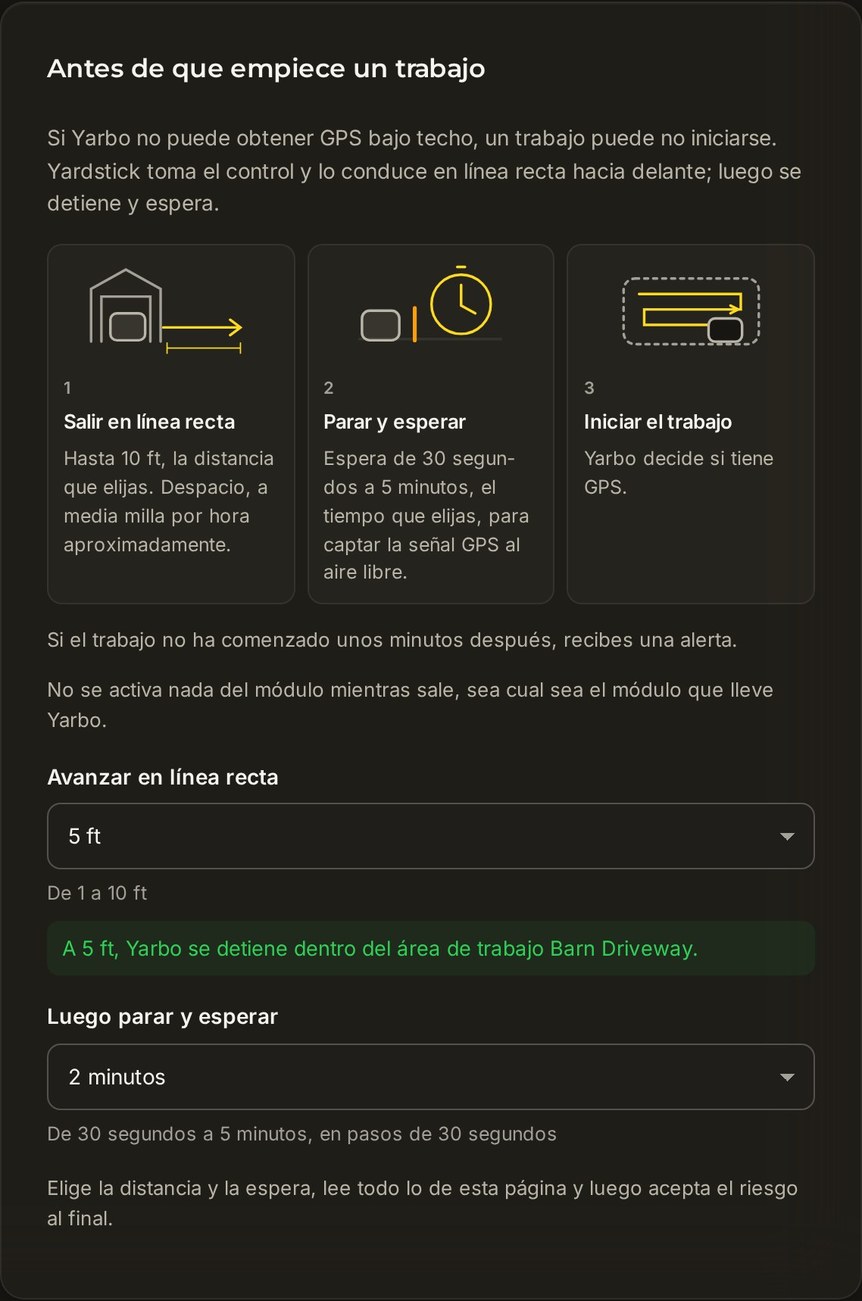
5 ft cumple los requisitos: Yarbo se detiene dentro del área de trabajo. La espera es de 2 minutos. Acepta el riesgo
Al final de la página, en Aceptar el riesgo de conducir a ciegas, lee el texto, marca la casilla y pulsa Aceptar. Mantener desactivado deja todo como estaba. Aceptar aún no activa la función: el siguiente paso es la prueba.
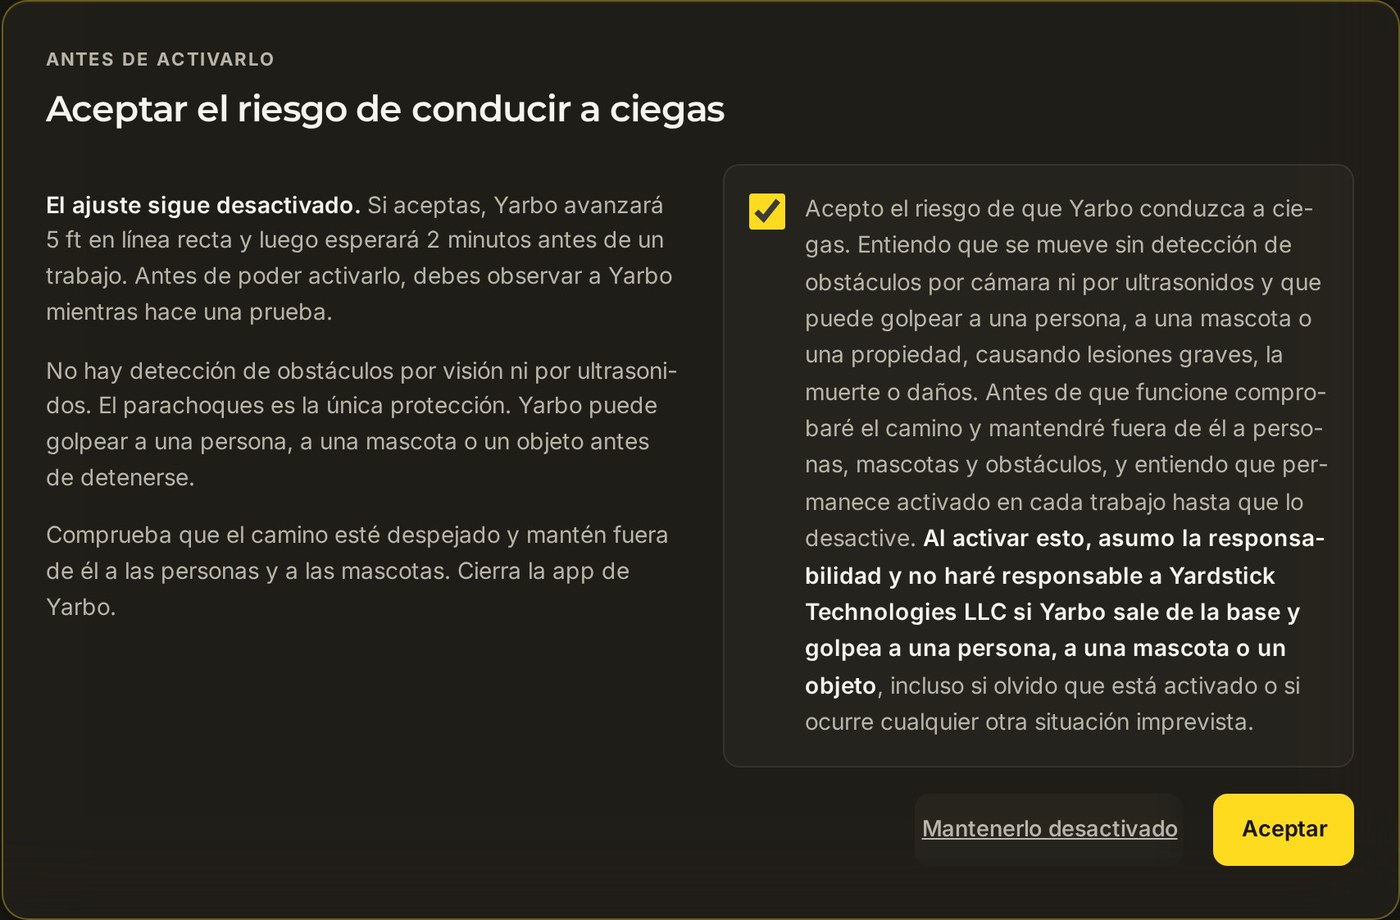
Marca la casilla y pulsa Aceptar. Haz una prueba y obsérvala
La prueba consiste únicamente en la salida de la base: Yarbo avanza desde la base en línea recta la distancia que hayas elegido y se detiene. Sin espera ni trabajo. Antes de empezar, confirma estas tres cosas:
- Yarbo está en la base.
- El trayecto en línea recta desde la base está libre de personas, mascotas y objetos.
- Estás observando a Yarbo y puedes detenerlo.
Después pulsa Iniciar la prueba.
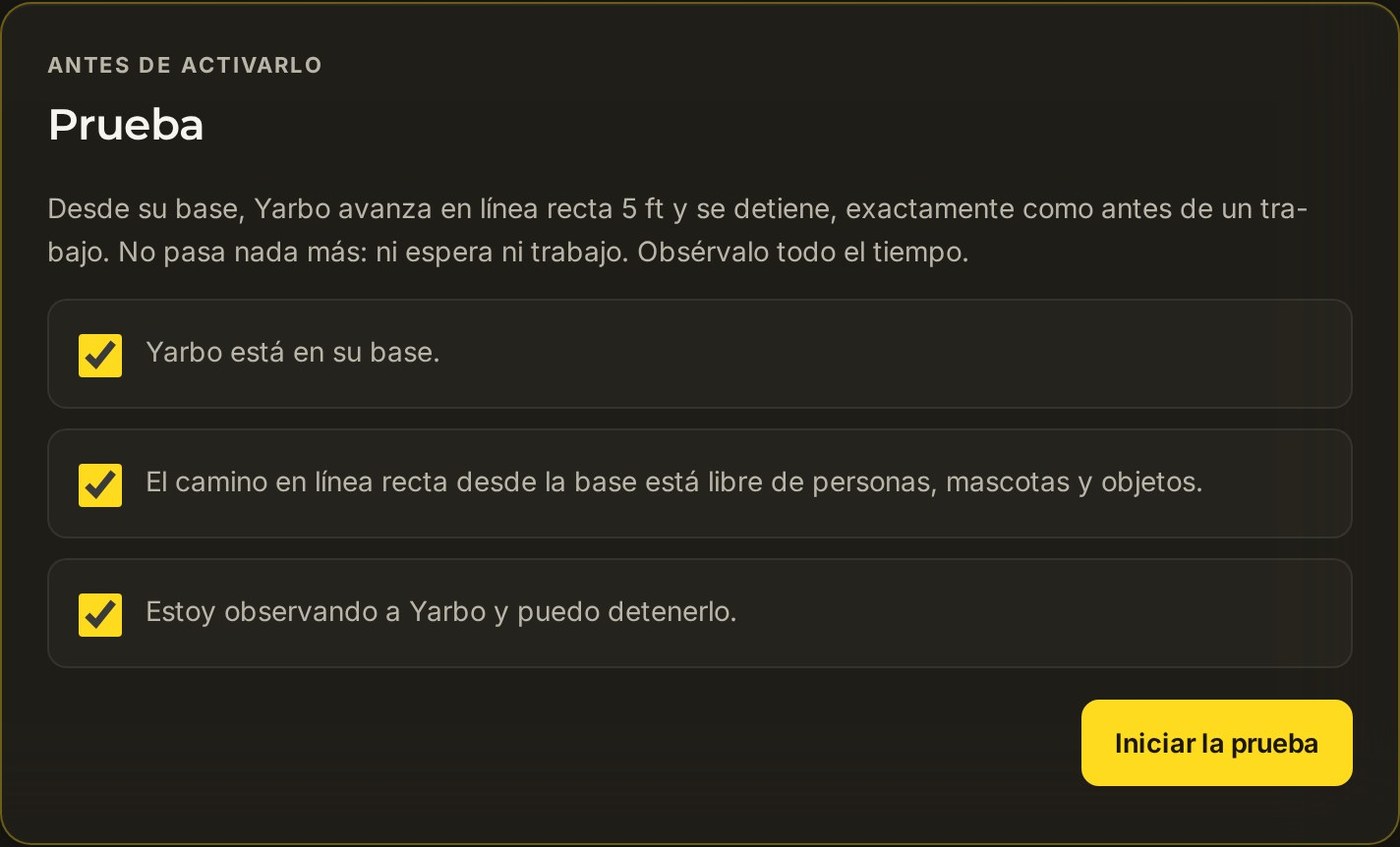
Las tres casillas marcadas: Iniciar la prueba. Mientras avanza, la página muestra la distancia recorrida. Detener lo detiene de inmediato.
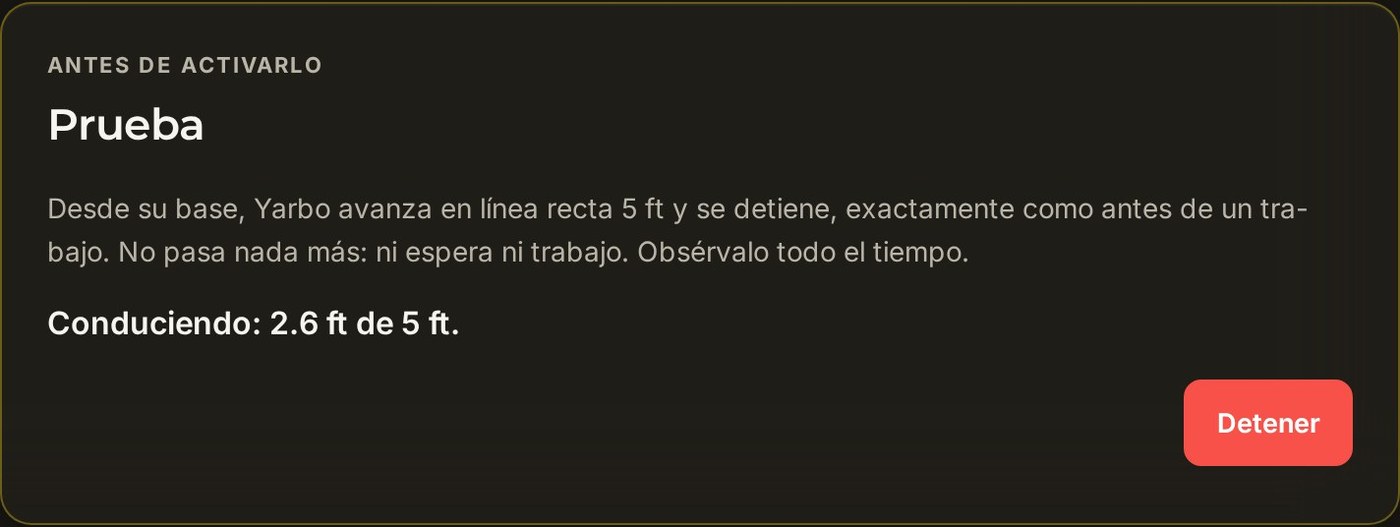
En curso, con Detener. Confirma que ha superado la prueba
Cuando Yarbo haya recorrido la distancia y se haya detenido, la página pregunta: ¿Yarbo avanzó en línea recta y se detuvo donde esperabas, dentro del área de trabajo? Pulsa Sí, ha superado la prueba o No, no ha superado la prueba. Enviar de vuelta a la base hace que Yarbo vuelva a la base.
La prueba solo se considera superada si las ruedas de Yarbo indican que realmente ha recorrido toda la distancia. Si algo lo detuvo antes, soluciona el problema y pulsa Hacer otra prueba.
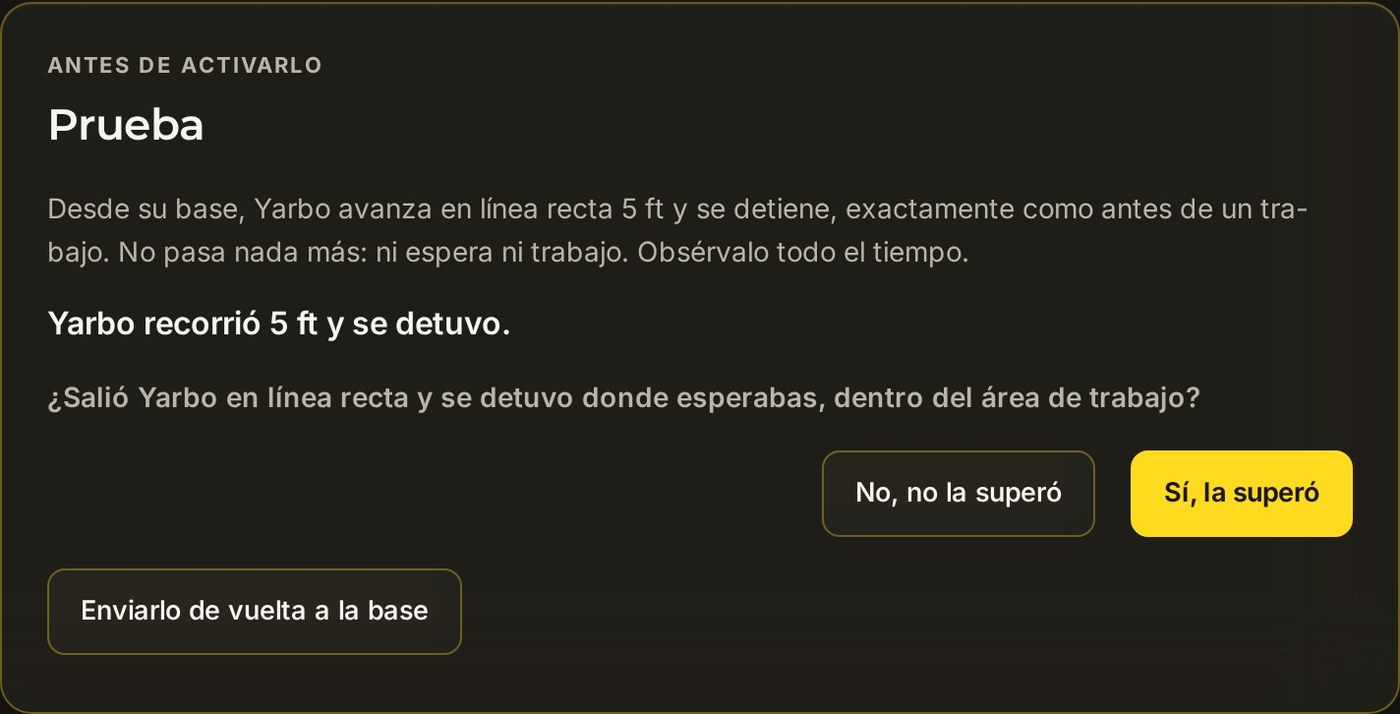
Responde a la pregunta. 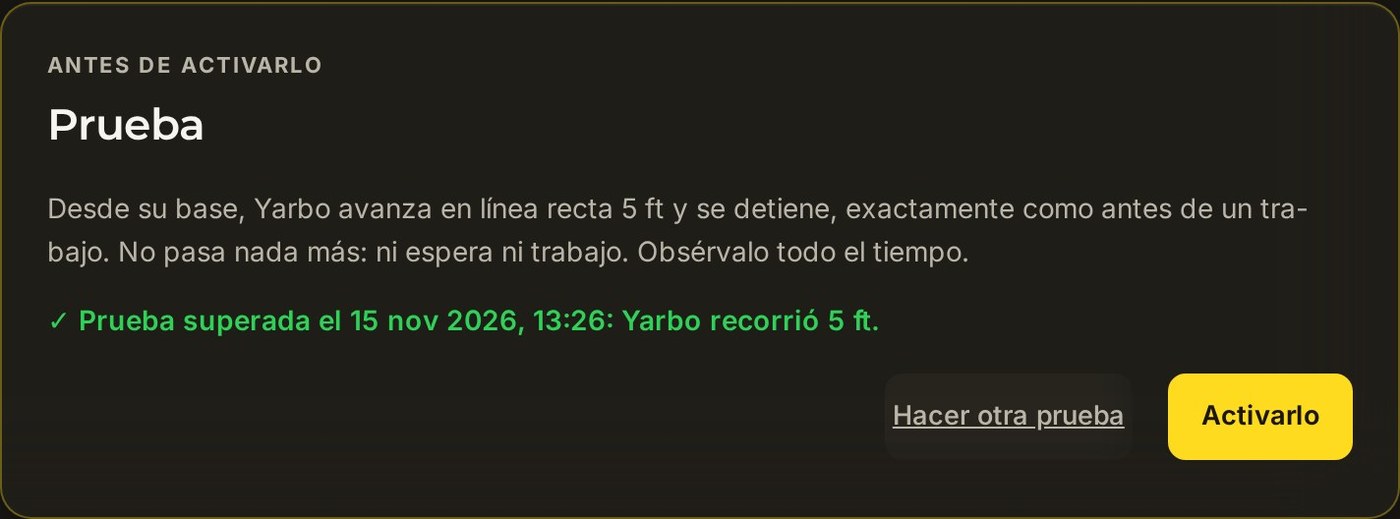
Prueba superada: ahora pulsa Activar. Actívalo tras una última comprobación
Pulsa Activar (o acciona el interruptor de la parte superior). Yardstick muestra una última comprobación que resume lo que vas a activar. Pulsa Sí, activar, o Volver y mantener desactivado para dejarlo desactivado.
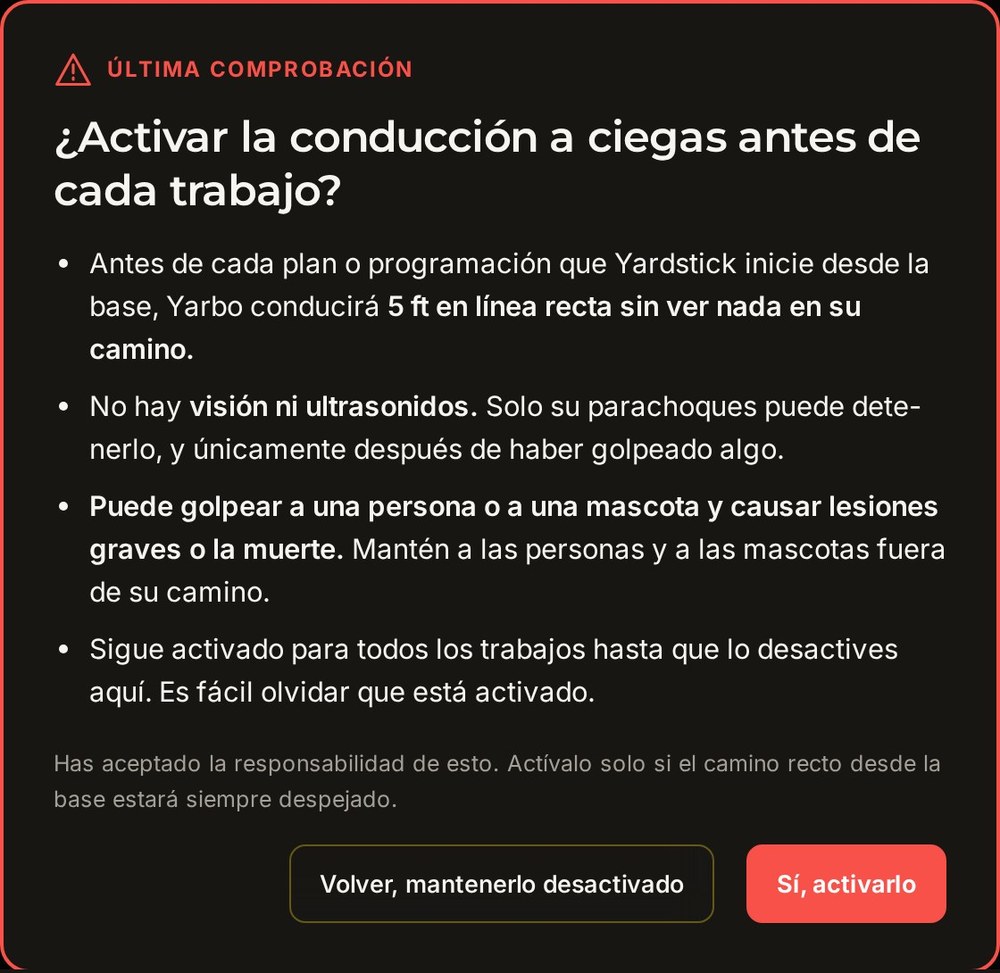
La última comprobación. Ya está activado
El interruptor de la parte superior indica Activado. Cierra la app de Yarbo y después inicia un plan en Yardstick o deja que se ejecute un trabajo programado. Si Yarbo está en la base, primero saldrá de ella.

Activado.
Desactívalo
Pon el interruptor de la parte superior de Salir de la base en Desactivado. El cambio se guarda de inmediato y, a partir del siguiente trabajo, Yarbo se inicia desde la base como siempre.
- Al desactivarlo se borran tu aceptación del riesgo y tu prueba. Para volver a activarlo, ahora o dentro de unos meses, tendrás que repetir todos los pasos: marcar la casilla y pulsar Aceptar, observar una nueva prueba con sus tres confirmaciones y confirmar que la ha superado.
- Cambiar la distancia desactiva la función. La nueva distancia aún no se ha probado, así que la función permanece desactivada hasta que observes una prueba con esa distancia.
Qué lo detiene y qué avisos recibes
Algo se interpone en el camino
Si el parachoques recibe un golpe, la función de seguridad de Yarbo lo detiene donde esté. El trabajo termina y recibes una alerta. Revisa Yarbo y despeja el trayecto antes de volver a empezar.
La comprobación del mapa falla antes de un trabajo
Yardstick vuelve a comprobar la distancia con el mapa antes de cada salida de la base. Si la comprobación falla en ese momento, o si la base se ha movido desde la prueba, Yarbo no realiza la salida: el trabajo se inicia desde la base como siempre y recibes una alerta con el motivo.
Salió de la base, pero el trabajo no se inició
Si el trabajo no ha comenzado unos minutos después de la salida de la base, recibes una alerta. La causa más habitual es que Yarbo siga sin poder fijar su posición por GPS donde se ha detenido. Ve a comprobarlo, o elige una distancia mayor y haz otra prueba.
Detener, Pausa y volver a la base
Detener, Pausa, enviar Yarbo a la base, las horas de silencio o conducirlo manualmente cancelan una salida de la base en curso. Si Yarbo comunica un fallo durante la salida de la base, Yardstick lo detiene y lo deja donde está; el trabajo termina y recibes una alerta.
La prueba indica que Yarbo no se ha movido
Cierra la app de Yarbo e inténtalo de nuevo: solo una app puede conducir el robot a la vez.
Contenido relacionado
Problemas de señal GPS
Por qué Yarbo pierde la posición GPS y qué puede ayudar.
Planes
Inicia un plan desde Yardstick.
Programador
Programas semanales que se ejecutan solos.
¿Tienes preguntas? Pregunta en el foro o escribe a [email protected].