Assistance / Robot / Sortir de la station Rechercher dans l'aide
Sortir de la station
Sous un auvent, près d'un mur ou simplement dans un endroit mal couvert, Yarbo peut avoir du mal à capter le GPS sur sa station, ce qui peut empêcher une tâche de démarrer. Quelques pieds suffisent souvent. Avec Sortir de la station, Yardstick fait d'abord avancer Yarbo tout droit vers un endroit dégagé, lui laisse le temps de capter un meilleur signal, puis démarre la tâche.
Ce qui se passe avant une tâche
Sortir tout droit
Yarbo avance tout droit sur la distance choisie, lentement, à environ un demi-mile par heure. Il mesure la distance grâce à ses roues et n'a donc pas besoin du GPS pour cette étape.
S'arrêter et attendre
Il s'arrête et attend pendant la durée choisie pour capter le GPS dans cet endroit dégagé. Aucun élément du module n'est activé pendant la sortie de la station.
Démarrer la tâche
Yardstick démarre la tâche. Yarbo détermine lui-même s'il capte le GPS. Si la tâche n'a pas commencé quelques minutes plus tard, vous recevez une alerte.
Tâches concernées : toutes les tâches que Yardstick lance lorsque Yarbo est sur sa station. Cela comprend les plans lancés depuis la page Plans, les programmes planifiés, Démarrer maintenant et les reprises après les heures calmes ou une recharge. Les tâches lancées dans l'application Yarbo et celles que Yarbo reprend de lui-même démarrent depuis la station comme auparavant.
Comprendre le risque avant de commencer
Activer la fonction, étape par étape
L'activation ne se fait jamais en un seul clic. Yardstick vous guide à chaque étape, dans l'ordre, et l'interrupteur reste désactivé tant que vous ne les avez pas toutes terminées.
Ouvrez Sortir de la station
Dans Yardstick, ouvrez Réglages et choisissez Sortir de la station dans la rubrique Robot. La page explique le déroulement et les risques. Lisez-la en entier. Si vous avez plusieurs Yarbo, sélectionnez celui que vous souhaitez configurer dans la liste Réglage pour en haut de la page.
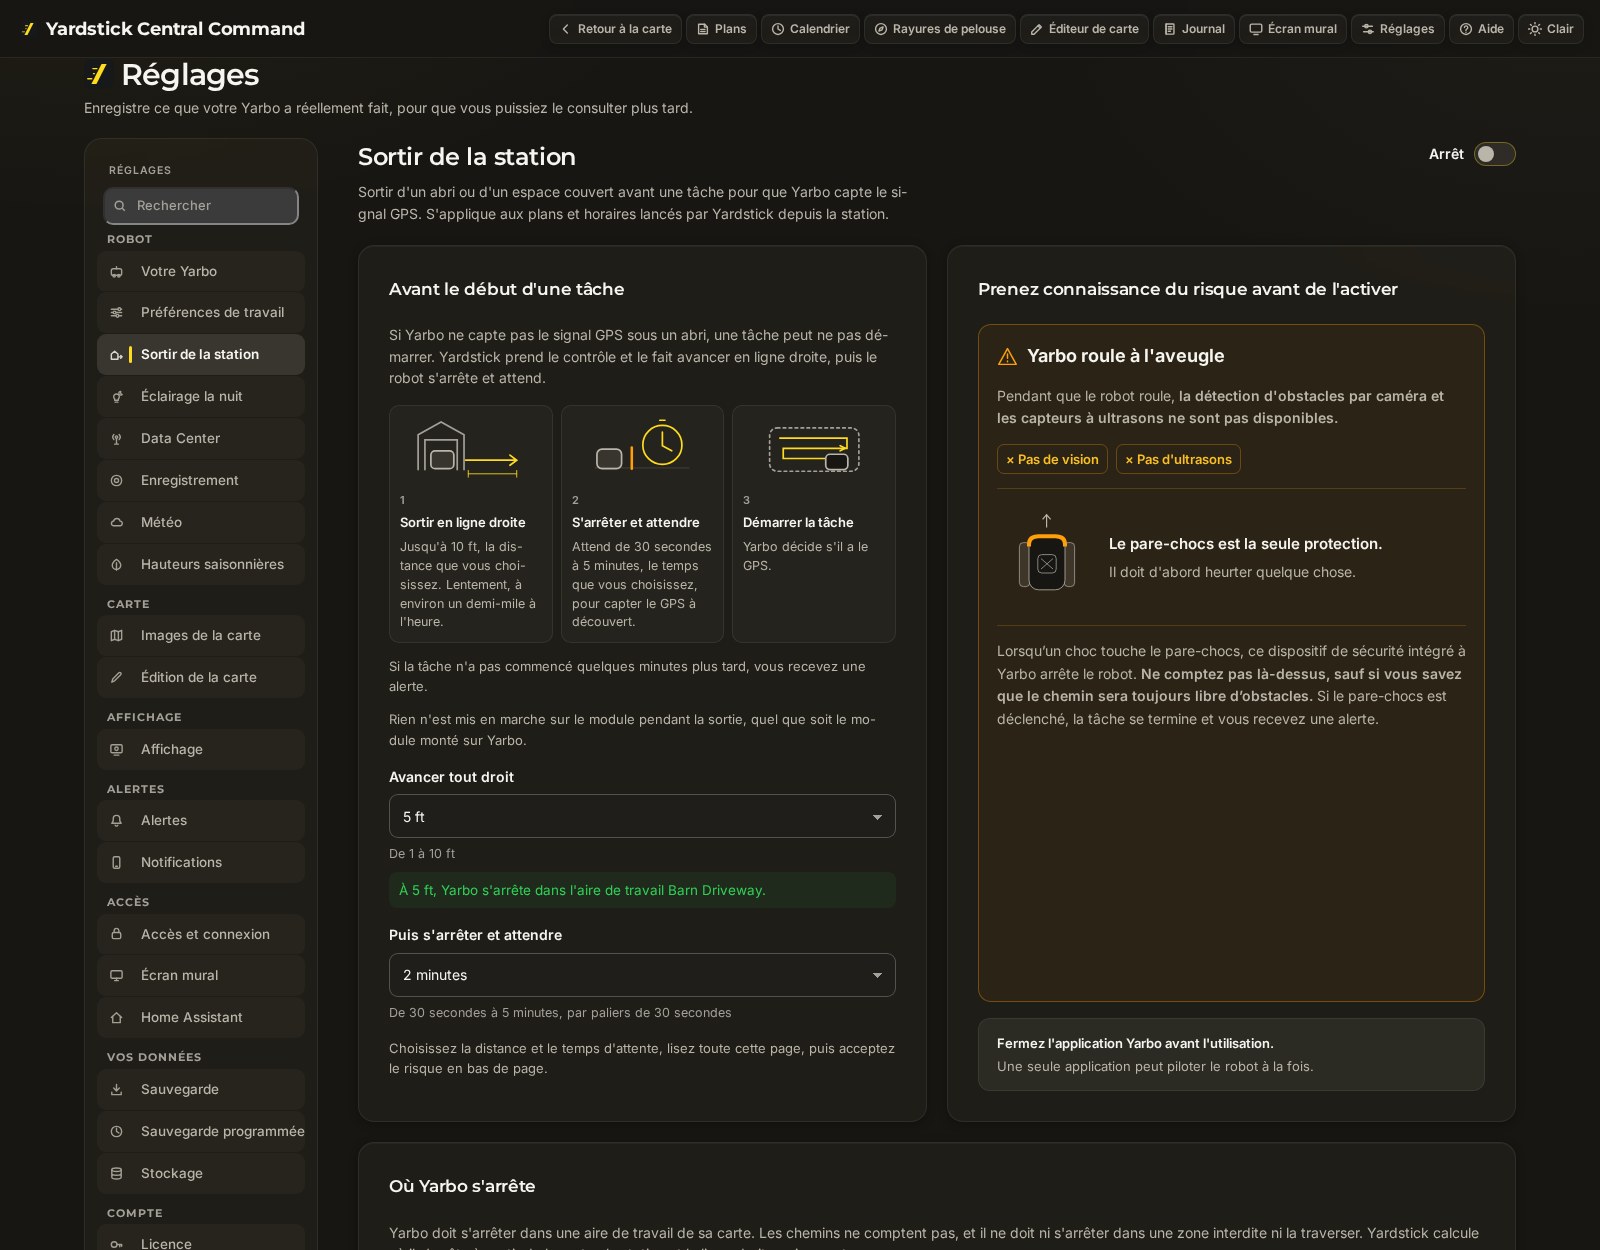
La page de réglages, avec la fonction désactivée. Choisissez la distance et le temps d'attente
Sous Avancer tout droit, choisissez la distance que Yarbo doit parcourir : 1 à 10 ft. Yardstick vérifie chaque distance sur la carte de Yarbo. Yarbo doit s'arrêter à l'intérieur d'une aire de travail, et non sur un chemin, sans s'arrêter dans une zone interdite ni en traverser une. Le texte vert sous la distance indique qu'elle convient. Une distance qui ne convient pas porte la mention « ne s'arrête pas dans une aire de travail », et la page indique les distances valides.
Sous Puis s'arrêter et attendre, choisissez une durée de 30 secondes à 5 minutes, assez longue pour que Yarbo capte le GPS dans cet endroit dégagé.
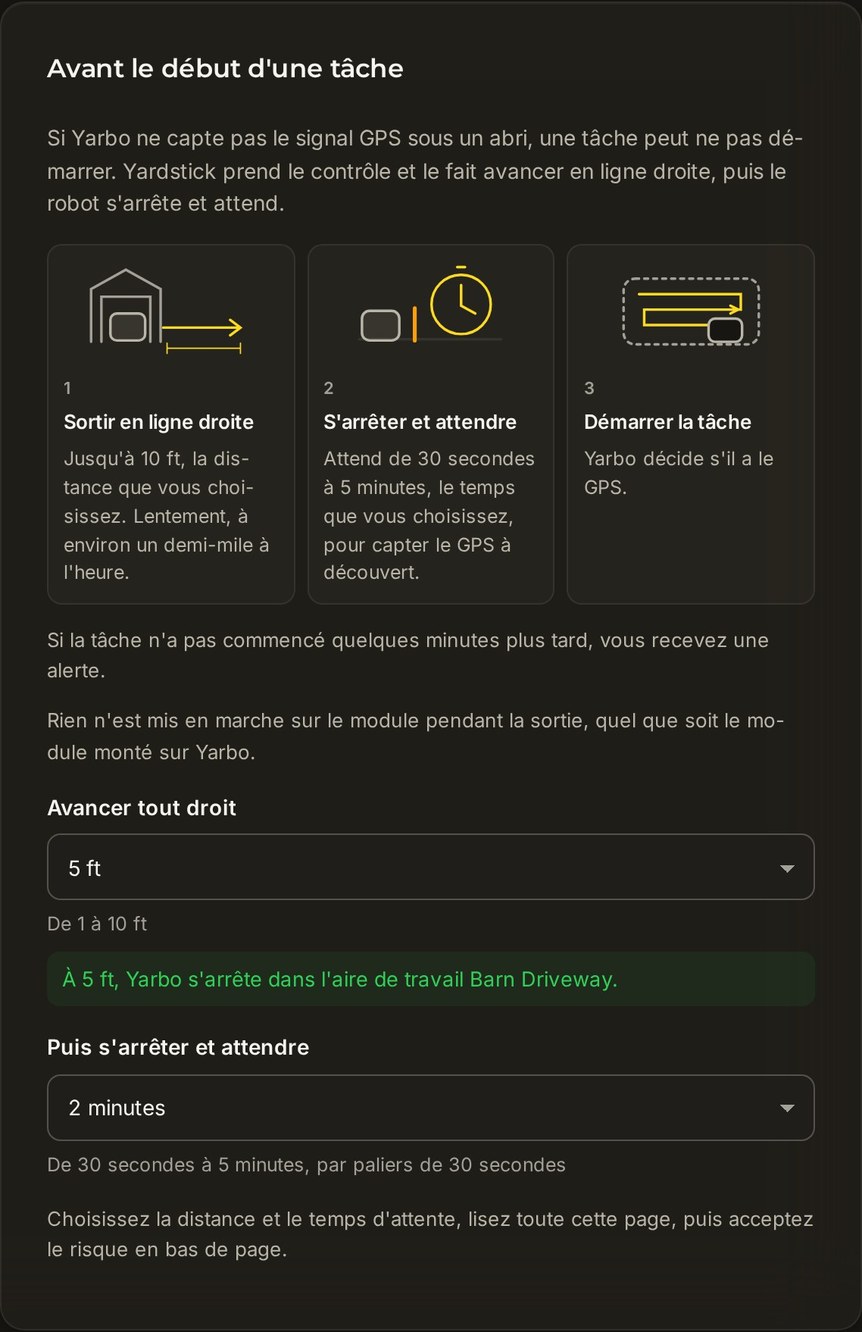
5 ft convient : Yarbo s'arrête dans l'aire de travail. Le temps d'attente est de 2 minutes. Acceptez le risque
Au bas de la page, sous Accepter le risque de rouler à l'aveugle, lisez la déclaration, cochez la case et appuyez sur Accepter. Laisser désactivé conserve la situation actuelle. Accepter n'active pas encore la fonction : l'essai vient ensuite.
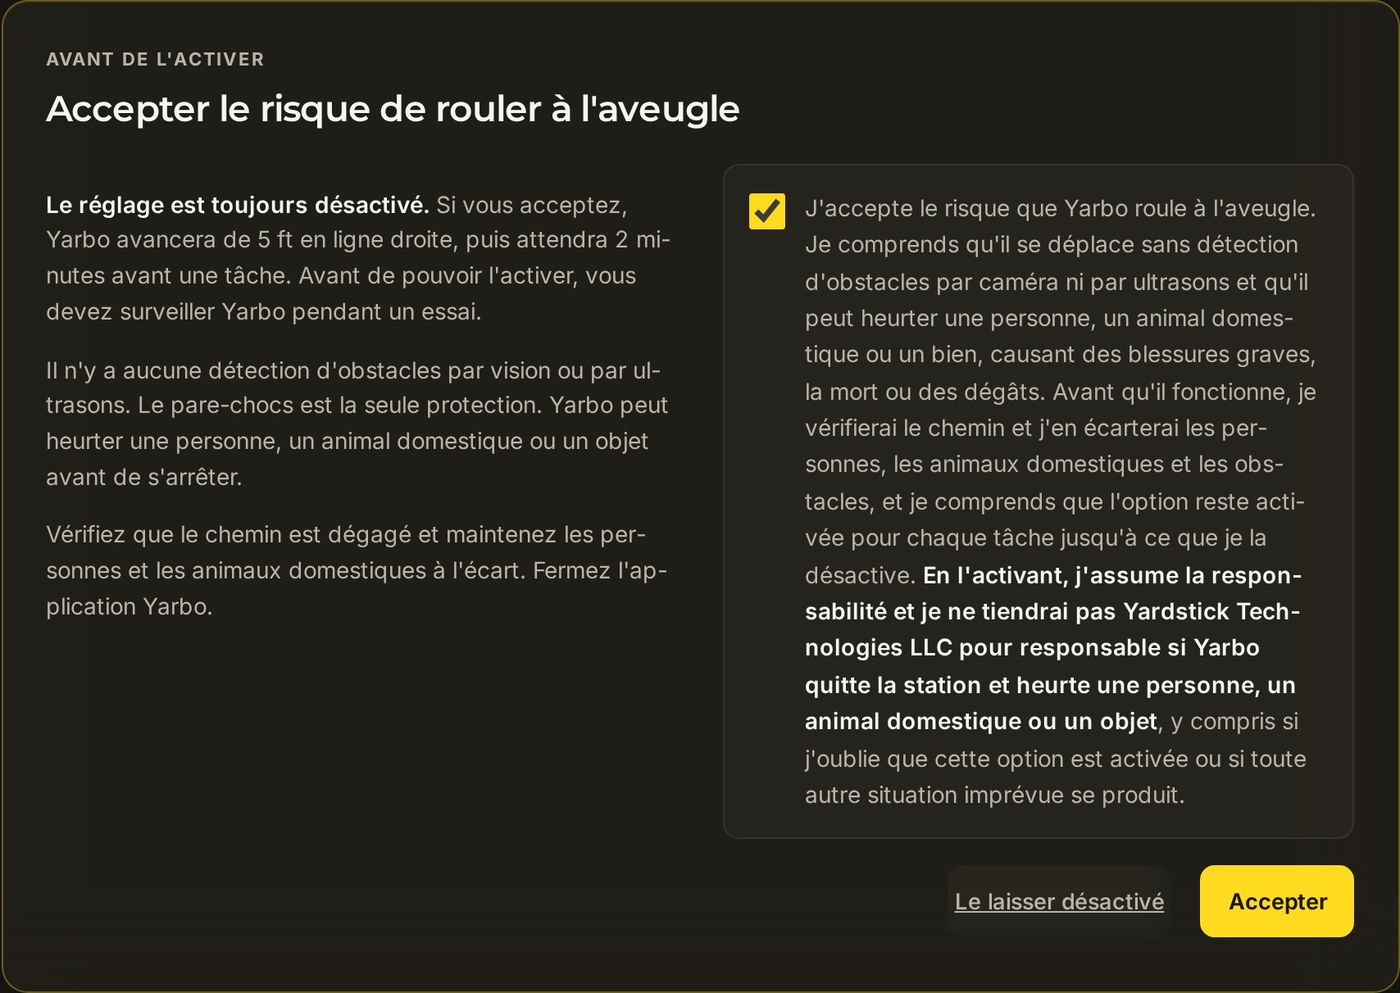
Cochez la case, puis appuyez sur Accepter. Faites un essai et surveillez-le
L'essai se limite à la sortie de la station : Yarbo part de sa station, avance tout droit sur la distance choisie, puis s'arrête. Aucune attente ni tâche ne suit. Avant de commencer, confirmez ces trois points :
- Yarbo est sur sa station.
- Le trajet en ligne droite devant la station est dégagé : aucune personne, aucun animal ni aucun objet.
- Vous surveillez Yarbo et pouvez l'arrêter.
Appuyez ensuite sur Démarrer l'essai.
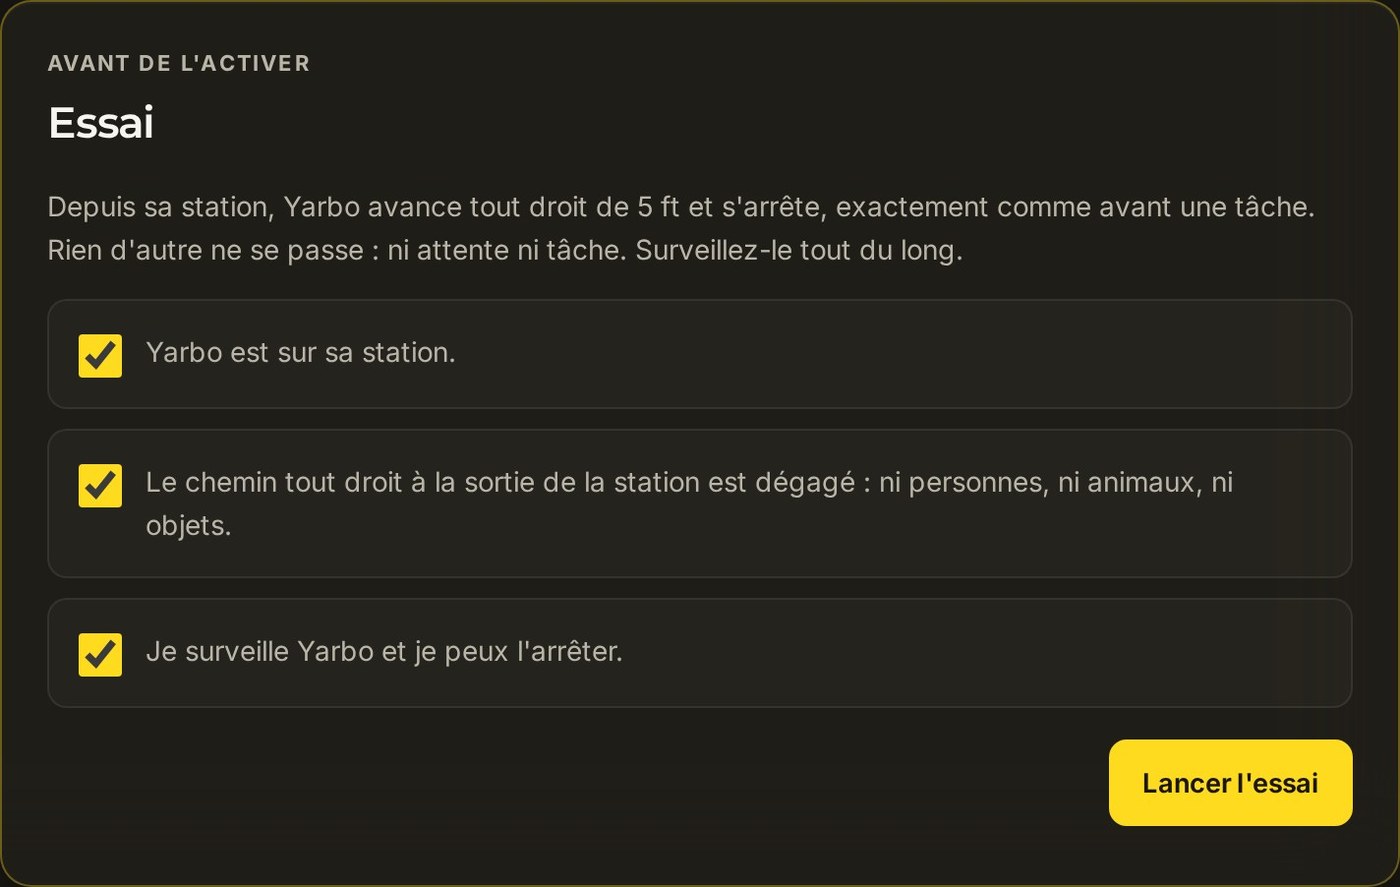
Les trois cases sont cochées : Démarrer l'essai. Pendant que Yarbo avance, la page affiche la distance parcourue. Arrêter l'arrête immédiatement.
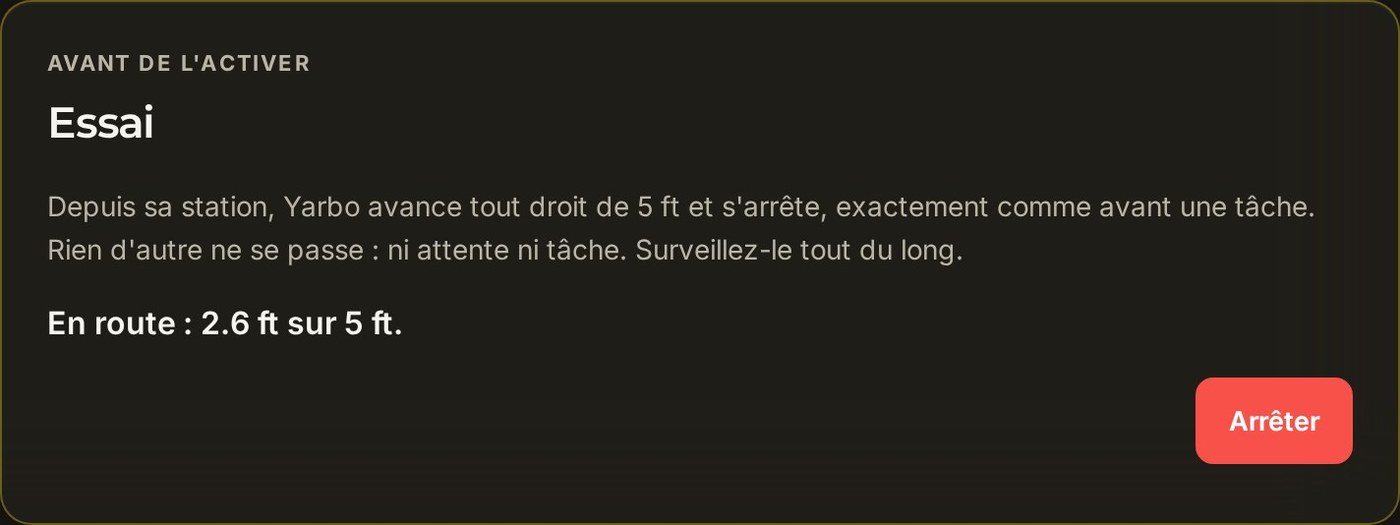
Essai en cours, avec le bouton Arrêter. Confirmez la réussite de l'essai
Une fois que Yarbo a parcouru la distance et s'est arrêté, la page vous demande : Yarbo est-il sorti tout droit et s'est-il arrêté à l'endroit prévu, dans l'aire de travail ? Appuyez sur Oui, l'essai est réussi ou sur Non, l'essai a échoué. Renvoyer à la station fait revenir Yarbo à sa station.
Un essai ne peut être validé que si les roues de Yarbo indiquent qu'il a bien parcouru toute la distance. Si quelque chose l'a arrêté trop tôt, corrigez le problème et appuyez sur Refaire un essai.
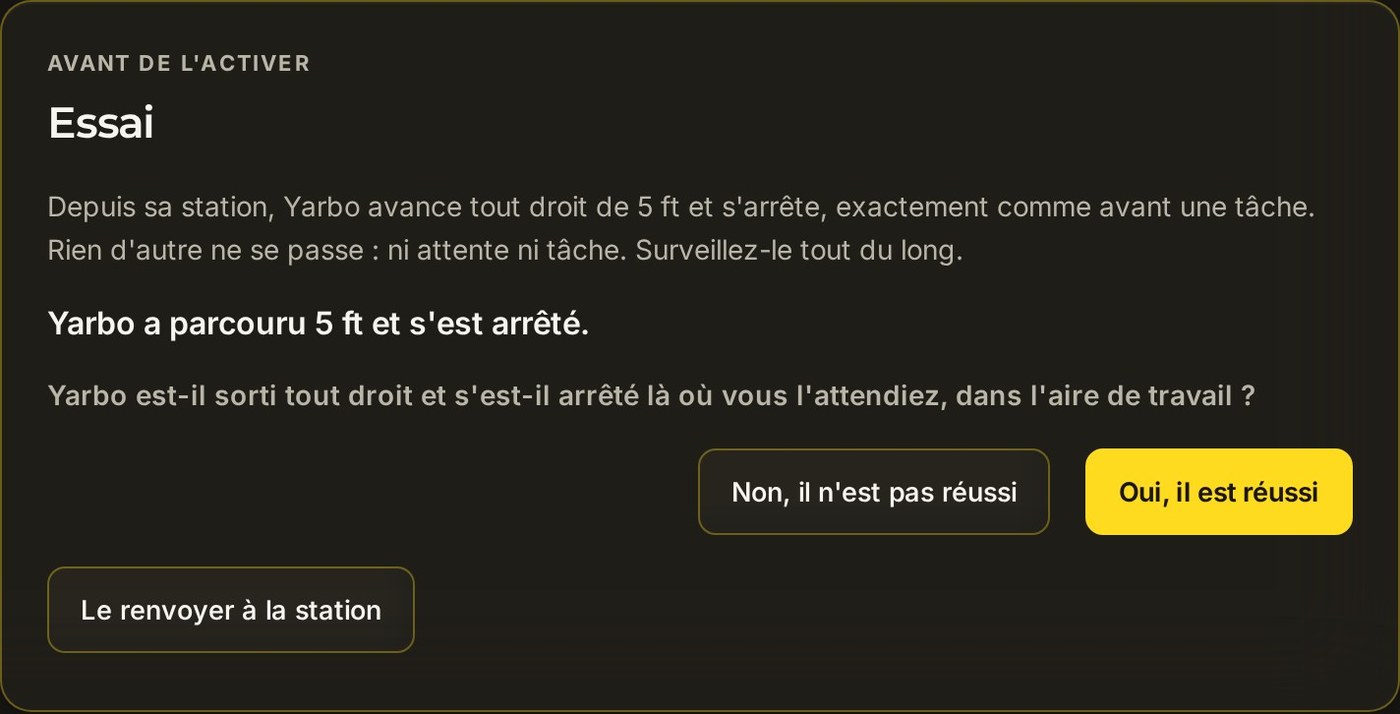
Répondez à la question. 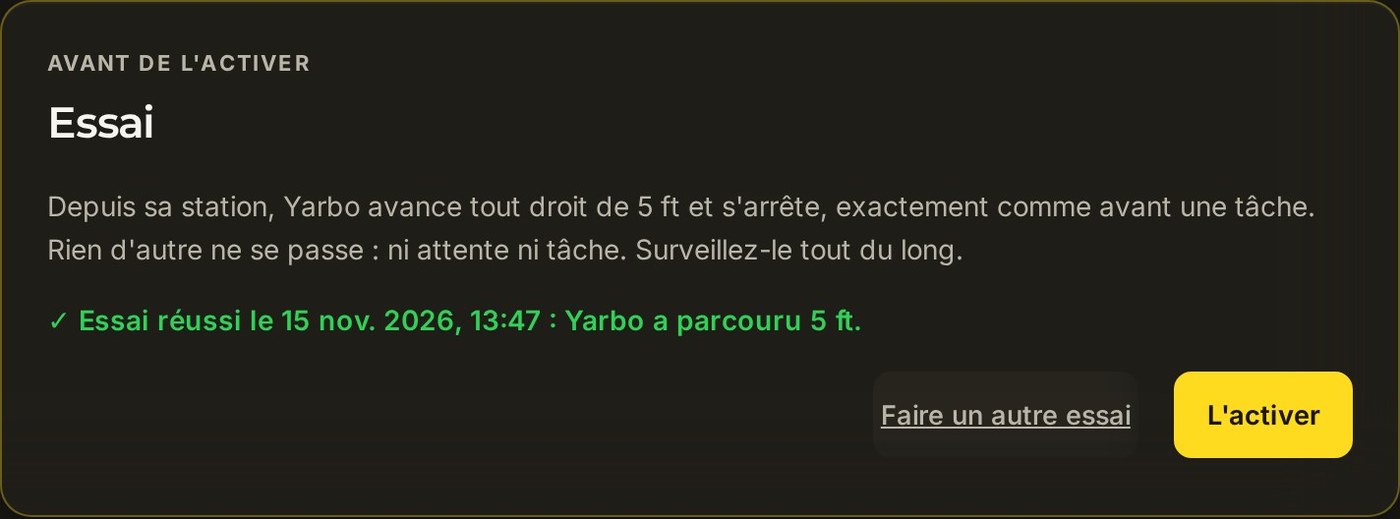
Essai réussi : appuyez maintenant sur Activer. Activez la fonction après une dernière vérification
Appuyez sur Activer (ou basculez l'interrupteur en haut de la page). Yardstick affiche une dernière confirmation qui récapitule ce que vous allez activer. Appuyez sur Oui, activer ou sur Revenir, laisser désactivé pour laisser la fonction désactivée.
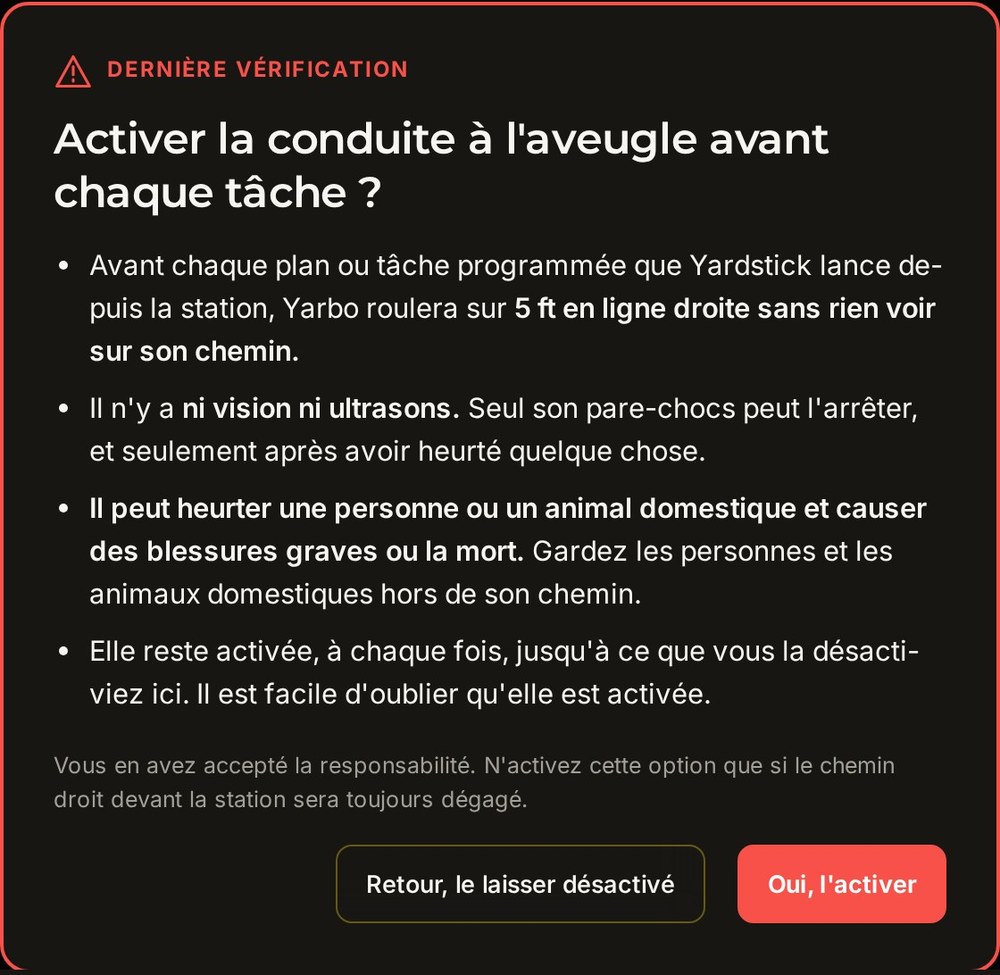
La dernière vérification. La fonction est activée
L'interrupteur en haut de la page indique Activé. Fermez l'application Yarbo, puis lancez un plan dans Yardstick ou laissez un programme planifié démarrer. Si Yarbo est sur sa station, il en sort d'abord.

Activé.
Désactiver la fonction
Basculez l'interrupteur en haut de Sortir de la station sur Désactivé. Le réglage est enregistré immédiatement et, dès la tâche suivante, Yarbo démarre depuis sa station comme d'habitude.
- La désactivation efface votre acceptation du risque et votre essai. Pour réactiver la fonction, maintenant ou dans plusieurs mois, vous devez reprendre toutes les étapes : cochez la case et appuyez sur Accepter, puis surveillez un nouvel essai avec ses trois confirmations et confirmez sa réussite.
- Modifier la distance désactive la fonction. La nouvelle distance n'ayant pas été testée, la fonction reste désactivée tant que vous n'avez pas surveillé un essai sur cette distance.
Ce qui interrompt la sortie et les messages que vous recevez
Un obstacle se trouve sur le trajet
Si le pare-chocs heurte quelque chose, le dispositif de sécurité de Yarbo l'arrête sur place. La tâche se termine et vous recevez une alerte. Vérifiez Yarbo et dégagez son trajet avant de recommencer.
La vérification sur la carte échoue avant une tâche
Yardstick vérifie à nouveau la distance sur la carte avant chaque sortie de la station. Si cette vérification échoue, ou si la station a été déplacée depuis l'essai, Yarbo n'effectue pas la sortie : la tâche démarre depuis la station comme d'habitude et une alerte vous en indique la raison.
Yarbo est sorti, mais la tâche n'a pas démarré
Si la tâche n'a pas commencé quelques minutes après la sortie de la station, vous recevez une alerte. Le plus souvent, Yarbo ne parvient toujours pas à obtenir une position GPS là où il se trouve. Allez le vérifier, ou choisissez une distance plus longue et faites un nouvel essai.
Arrêter, Pause et retour à la station
Les commandes Arrêter, Pause et retour à la station, les heures calmes ou le pilotage manuel annulent toute sortie de la station en cours. Si Yarbo signale un défaut pendant la sortie, Yardstick l'arrête et le laisse sur place ; la tâche se termine et vous recevez une alerte.
L'essai indique que Yarbo n'a pas bougé
Fermez l'application Yarbo et réessayez : une seule application à la fois peut piloter le robot.