Een plan later starten en Yardstick in 17 talen
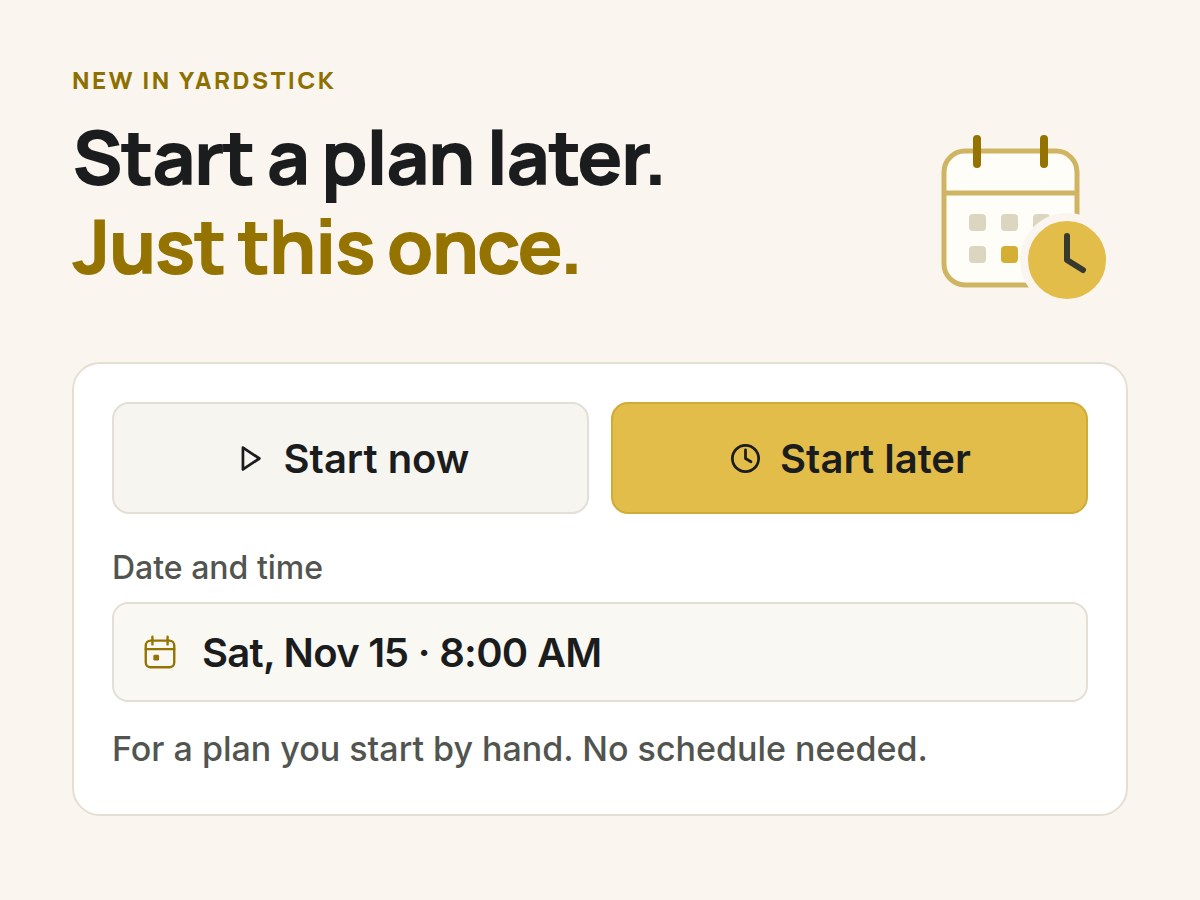
Als je een plan handmatig start, kun je nu Later starten kiezen en een datum en tijd instellen tot een week vooruit, in de tijdzone van je tuin. Yarbo voert het dan één keer uit. Druk op Starten op de pagina Plannen, in Snelstart op de kaart of in het routevoorbeeld en kies daarna Later starten. Je kunt de start wijzigen of annuleren via de kaart, Plannen of Schema. Dit is een aanvulling op het geavanceerde planningssysteem.
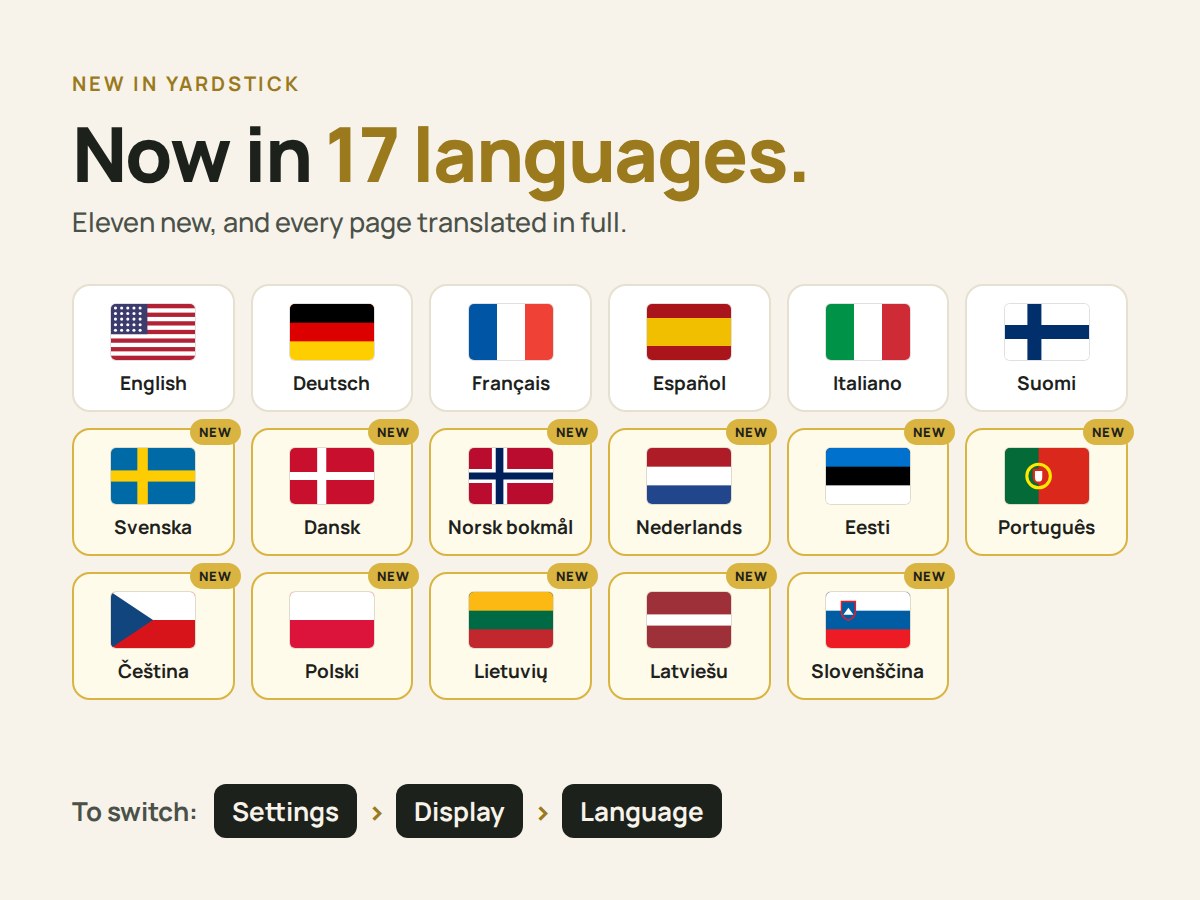
En Yardstick spreekt nu 17 talen: Zweeds, Deens, Noors, Nederlands, Estisch, Portugees, Tsjechisch, Pools, Litouws, Lets en Sloveens komen erbij naast Engels, Duits, Frans, Spaans, Italiaans en Fins, op elke pagina en in elke waarschuwing en e-mail. Deze updates voegen ook patrouillelijnen in plannen toe, laten de maaier bij regen terugkeren naar het laadstation, splitsen obstakels uit naar soort en lossen een lange lijst problemen op.
Waar je het vindtStarten en daarna Later starten, op de pagina Plannen of in Snelstart; je taal kies je in Instellingen, onder Weergave en vervolgens Taal
Alle 17 wijzigingen5 nieuw · 5 verbeterd · 7 opgelost
- Nieuw
Een plan later starten
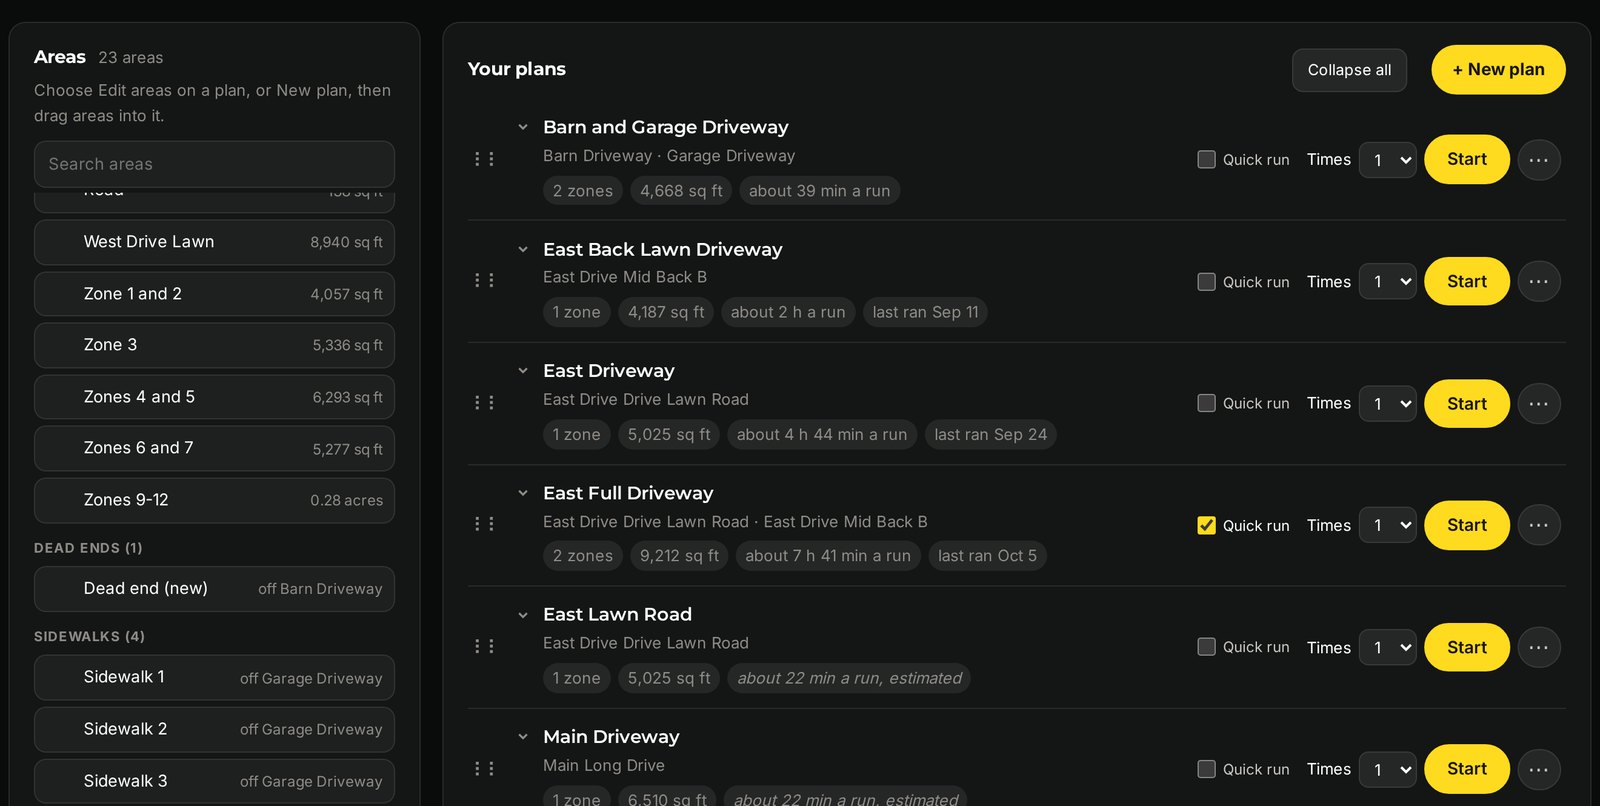
Overal waar je op Starten drukt, kun je nu kiezen tussen Nu starten en Later starten: op de pagina Plannen, in Snelstart op de kaart (voor plannen en programma's) en in het routevoorbeeld. Kies een datum en tijd tot 7 dagen vooruit, in de tijdzone van je tuin. Een tijdstip binnen de stille uren wordt geweigerd, met een melding wanneer die eindigen. De geplande start verschijnt op de kaart en op de pagina's Plannen en Schema, waar je deze kunt wijzigen of annuleren. Elke Yarbo kan één geplande start hebben. Op het gekozen tijdstip start het plan op dezelfde manier als een programma: stille uren en weerregels kunnen het tegenhouden. Als Yarbo bezig is, wordt tegengehouden of niet op het laadstation staat, wacht Yardstick maximaal 2 uur. Daarna slaat het de start over en vertelt je waarom.
- Nieuw
Yardstick in 17 talen
Zweeds, Deens, Noors, Nederlands, Estisch, Portugees, Tsjechisch, Pools, Litouws, Lets en Sloveens komen erbij naast Engels, Duits, Frans, Spaans, Italiaans en Fins, allemaal volledig vertaald en nagekeken. Kies je taal in Instellingen, onder Weergave en vervolgens Taal. Waarschuwingen en e-mails gebruiken die taal ook. Het installatieprogramma ondersteunt acht van de nieuwe talen. Voor Lets, Litouws en Estisch blijft het installatieprogramma in het Engels; de app zelf ondersteunt ze allemaal. De Duitse, Franse, Spaanse, Italiaanse en Finse vertalingen zijn opnieuw nagekeken voor alles wat sinds oktober is toegevoegd. Ook Wat is er nieuw is in elke taal te lezen.
- Nieuw
Patrouillelijnen in plannen
Je SAM-patrouillelijnen hebben nu een eigen groep op de pagina Plannen, naast werkgebieden, doodlopende stukken en stoepen. Zo kan een plan ze in de door jou gekozen volgorde patrouilleren. Ze worden meegeteld in de rij van het plan. De Yarbo-app toont ze, zoals altijd, alleen wanneer de SAM is aangesloten.
- Nieuw
Bij regen gaat ook de maaier naar het laadstation, als je dat wilt
De regenbewaking stuurt de robot naar het laadstation wanneer je eigen Tempest- of Weather Underground-station regen meldt. Naast de schakelaar voor de bladblazer is er nu ook een voor de maaier. Zet één of beide aan onder Instellingen, Weer. Die voor de maaier staat standaard uit, omdat de maaier ook Yarbo's eigen Regendetectie heeft. Zet je de schakelaar aan, dan stuurt ook een regenmeting van je weerstation de maaier naar het laadstation, beëindigt die de rest van het programma voor die dag en krijg je daar een melding van.
- Nieuw
Een Help-knop in het menu
De laatste knop in het menu bovenaan, Help, opent de ondersteuningswebsite van Yardstick in een nieuw tabblad. Daar vind je de handleidingen en kun je een supportticket aanmaken.
- Verbeterd
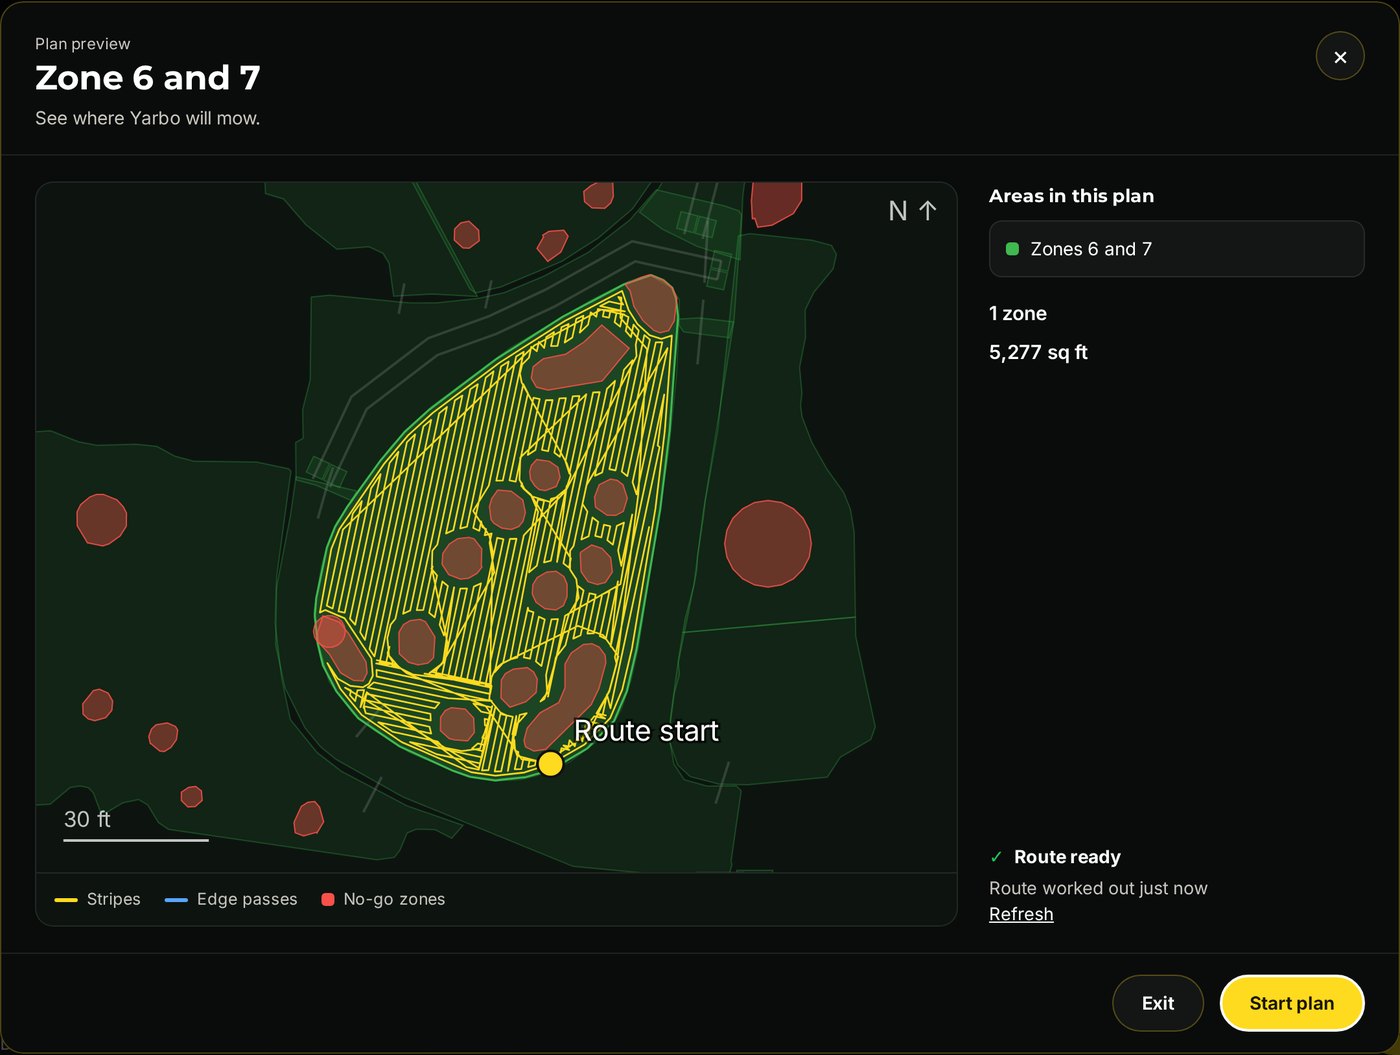
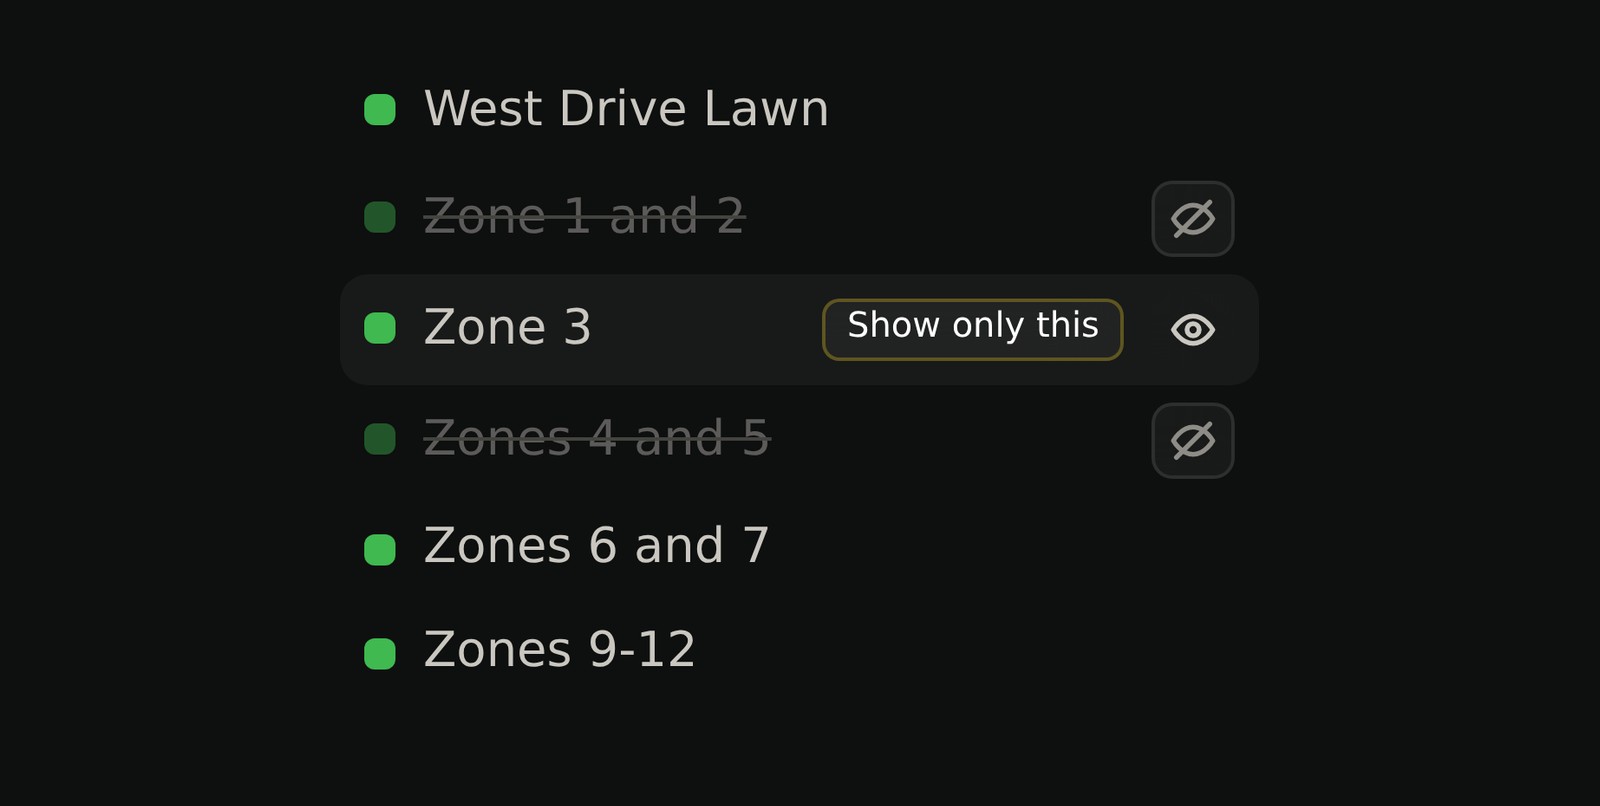
Het routevoorbeeld toont de geldende verboden zones
Een verboden zone die je in de Yarbo-app hebt uitgeschakeld, wordt niet meer in het planvoorbeeld getekend. Met Alle verboden zones tonen, naast de legenda, maak je de uitgeschakelde zones weer zichtbaar.
- Verbeterd
Drie rode kaartkleuren voor obstakels die de robot tegenkwam
Onder "Kaart inkleuren op basis van" is Obstakeldetecties nu opgesplitst in drie kleuren, één voor elk type sensor van de robot. Ultrasone detecties toont waar de ultrasone sensoren aan de voorkant iets opmerkten tijdens meer dan een kwart van de rondes (dat was de helft). Alles wat tot nu toe is opgenomen, blijft behouden. Cameradetecties toont elke plek waar de camera's een obstakel zagen. Bumperbotsingen toont elke plek waar de robot ergens tegenaan reed en de bumper werd ingedrukt. Beide worden donkerder weergegeven op plekken waar dit vaker gebeurde en worden vanaf nu opgebouwd. Een kleur blijft leeg zolang die sensor op de robot uitstaat of de aangesloten module deze niet gebruikt: cameradetectie werkt niet met de bladblazer.
- Verbeterd
Kaart inkleuren op basis van staat op alfabetische volgorde
De lijst staat op alfabetische volgorde in jouw taal. De kaart opent nog steeds met RTK-kwaliteit.
- Verbeterd
Ruimte voor langere woorden en een inklapbare Snelstart
Op een telefoon staan de tellers in het Logboek onder elkaar, elk op een eigen rij. De knop Passend maken in de kaarteditor groeit mee met de tekst en de knoppen aan de zijkant van de kaart worden breder in plaats van een woord af te breken. De Snelstart-kaart op de kaart kun je net als de andere kaarten inklappen tot alleen de kop zichtbaar is. Je keuze wordt onthouden.
- Verbeterd
Afbeeldingen en geluiden worden één keer geladen in plaats van telkens opnieuw
Je browser bewaart nu de weerradar van het wandscherm, het pictogram voor het beginscherm en je alarmgeluid. Hij vraagt Yardstick alleen nog of ze zijn veranderd. Daardoor laden pagina's en het wandscherm sneller en belasten ze je netwerk minder. Lettertypen blijven bewaard en worden alleen opnieuw opgehaald als een update ze wijzigt. Live robotmetingen, instellingen en antwoorden op inlogverzoeken worden nog steeds nooit opgeslagen in de browsercache.
- Opgelost
In zeldzame gevallen verschenen patrouillelijnen die in Yardstick waren getekend niet in de Yarbo-app
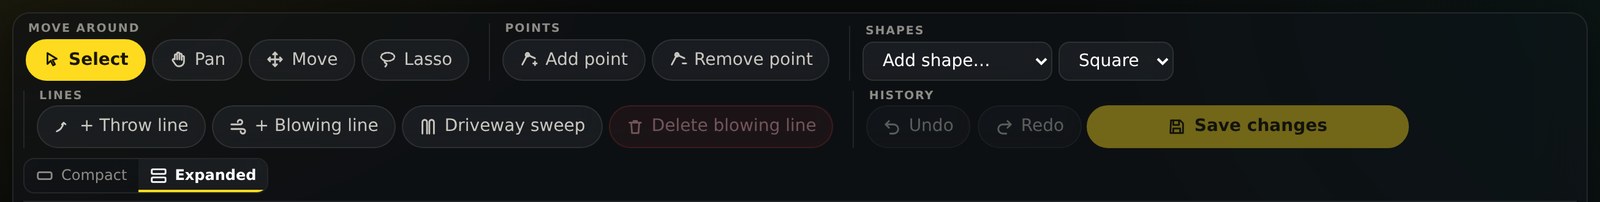
Op de meeste kaarten werkten ze goed. Bij het toevoegen van een patrouillelijn werd de eerste lijn op je kaart als uitgangspunt gekopieerd, inclusief het lijntype. Als de eerste lijn een pad was, kregen alle in Yardstick getekende patrouillelijnen daardoor een type dat de Yarbo-app niet toont. Een nieuwe patrouillelijn is nu altijd van het type voor de SAM en Stoep toevoegen maakt een stoep voor de sneeuwblazer. Als er al patrouillelijnen op je robot staan die de Yarbo-app niet kan tonen, krijg je bij het openen van de kaarteditor te zien welke dat zijn. Met Omzetten naar patrouillelijnen kun je ze herstellen. Er verandert niets totdat je daarop drukt en daarna op Wijzigingen opslaan.
- Opgelost
Herstellen wordt niet meer geweigerd bij een robot die met een volle accu op het laadstation staat
Met nieuwere firmware van Yarbo, en op de Y40P, meldt een robot met een volle accu niet meer dat hij wordt opgeladen, ook niet als hij op het laadstation staat. Herstellen naar die robot werd daardoor geweigerd met "Zet de doel-Core op het laadstation en beëindig de huidige taak voordat je herstelt." Yardstick beschouwt een robot nu ook als op het laadstation wanneer hij stilstaat en zijn laatst bekende positie binnen 5 m van een laadstation op zijn eigen kaart ligt. De waarschuwingen werkten al zo.
- Opgelost
In een uiterst zeldzaam geval kon de live positiestip op nieuw terrein naast de werkelijke positie van de robot staan
Dit kon alleen gebeuren met een volledig nieuwe opnamegeschiedenis en we hebben het maar één keer gezien: het referentiepunt van de kaart verschoof telkens wanneer de robot verder naar het zuiden of westen reed dan ooit tevoren. Daardoor kon de stip een paar minuten lang vele meters van de robot af staan. Het referentiepunt wordt nu één keer vastgelegd en daarna behouden. Bestaande installaties houden hun huidige referentiepunt, dus er wordt niets opnieuw opgebouwd.
- Opgelost
In bepaalde gevallen toonde de pagina Plannen een voltooide taak als actief
Als een taak was afgelopen en Yarbo nog ingeschakeld in de tuin stond, meldde de kaart dat hij aan het blazen was en toonde de pagina Plannen het plan als actief. De kaarteditor wist wel dat de taak voorbij was. Beide kijken nu of er daadwerkelijk nog een taak openstaat.
- Opgelost
In zeer zeldzame gevallen kon Werkvoorkeuren niet worden geopend
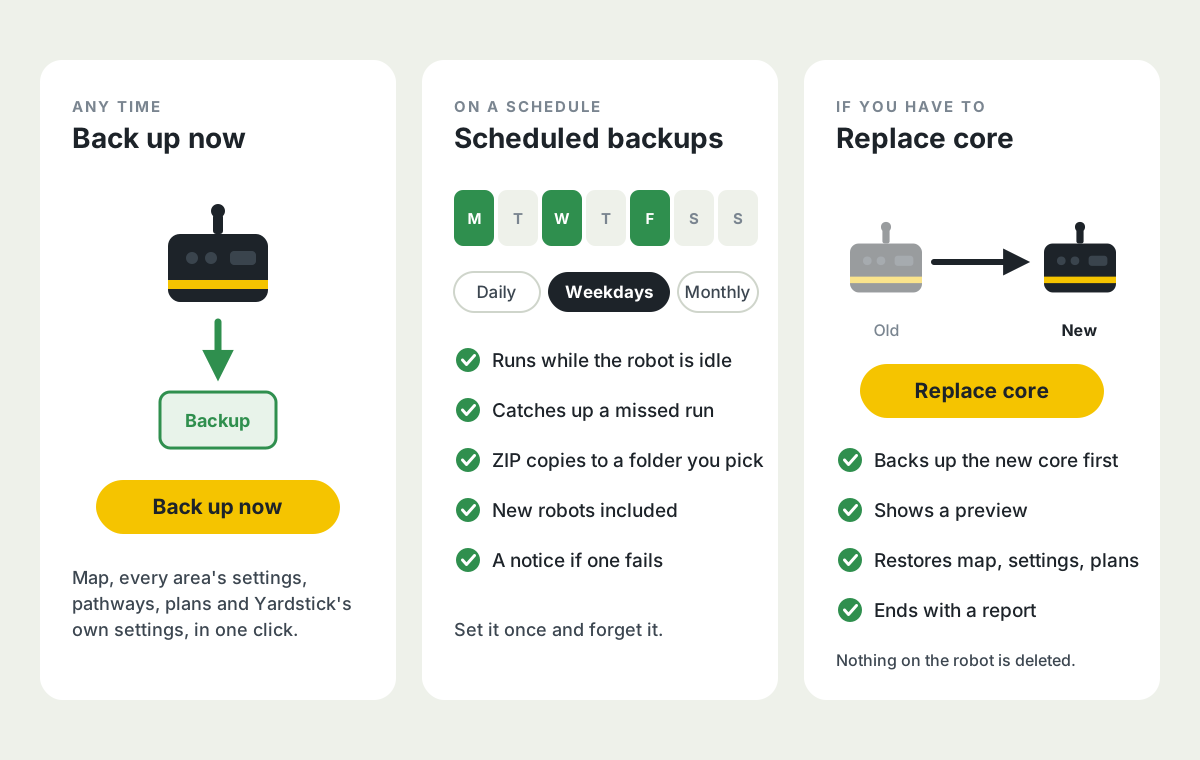
Bij een heel klein aantal robots meldde de pagina Werkvoorkeuren "Kan de Werkvoorkeuren van deze Yarbo niet lezen" en bleef Nu een back-up maken uitgeschakeld, terwijl de robot wel al zijn instellingen terugstuurde. Yardstick verwachtte een label in het antwoord dat deze robots anders gebruiken. De instellingen worden nu wel gelezen en wijzigingen opslaan werkt zoals voorheen.
- Opgelost
De kaarteditor toont de daadwerkelijke kaart van Yarbo na een onbevestigde opslagactie
Als Yarbo een wijziging mogelijk wel heeft opgeslagen maar dat niet bevestigt, leest de editor de kaart opnieuw uit Yarbo en toont deze precies zoals die is. Bewerkingen die nog niet zijn verstuurd, worden apart gezet en opgesomd, zodat je ze opnieuw kunt uitvoeren op de huidige kaart. Voorheen konden die oudere bewerkingen alsnog worden verstuurd en zo een samenvoeging ongedaan maken die Yarbo wel had opgeslagen. Gebieden die met Splitsen en Samenvoegen zijn gemaakt en gebieden waarvan je de omtrek wijzigt, krijgen nu hun eigen oppervlakte mee. Daardoor tonen Plannen en de Yarbo-app de juiste waarde.
- Opgelost
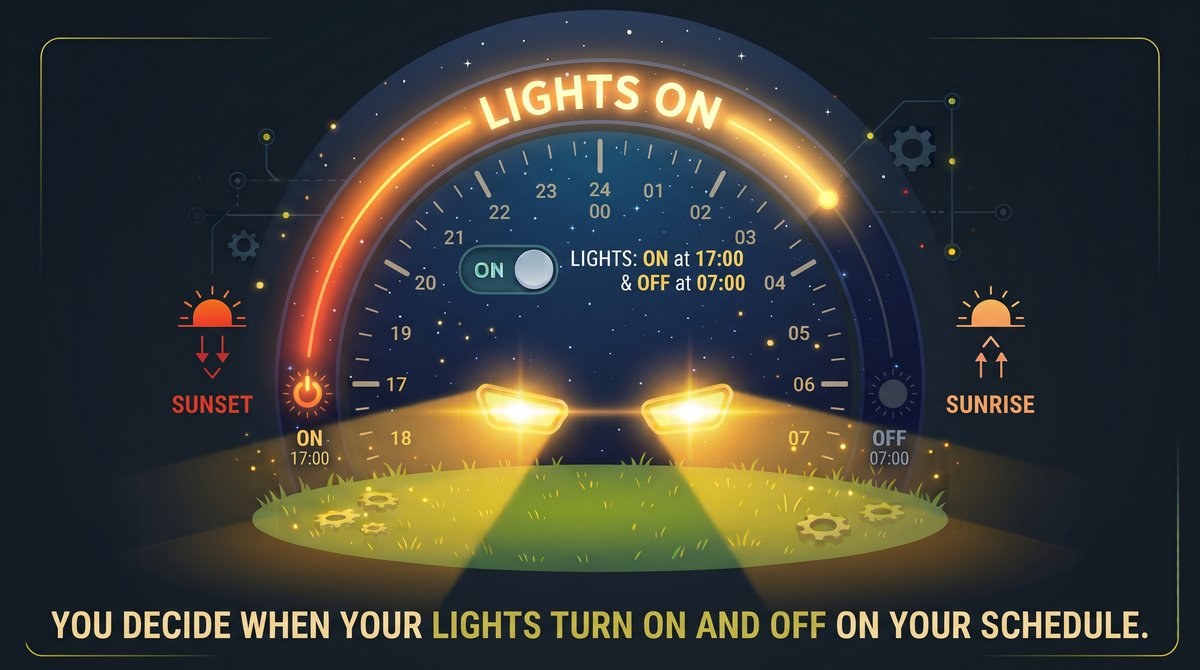
De route wordt helemaal tot aan het laadstation getekend en Licht bij donker blijft aan terwijl Yarbo op weg is naar het laadstation
Na het einde van een taak stopte Yardstick met het actief ophalen van Yarbo's updates tijdens de terugrit naar het laadstation. Met de nieuwste firmware van Yarbo kon daardoor de terugweg ontbreken en kon Licht bij donker denken dat Yarbo vastzat en de verlichting onderweg uitschakelen. Yardstick blijft nu updates ophalen totdat Yarbo op het laadstation staat. Op de terugweg volgt de verlichting nu wat Yarbo meldt: ze blijft aan zolang hij op weg is naar het laadstation of om een obstakel heen probeert te rijden. Ze gaat uit wanneer hij het laadstation bereikt, gepauzeerd is, een storing meldt of vijf minuten lang niet vooruitkomt.