Informacje o wydaniach

Nowości w Yardstick

Nowe funkcje i poprawki dla Yarbo, opisane prostym językiem. Najnowsza wersja to 1.2.23, wydana 13 listopada 2026.

Najnowsza funkcja · v1.2.23 · 13 lis 2026

Uruchamianie planu później i Yardstick w 17 językach

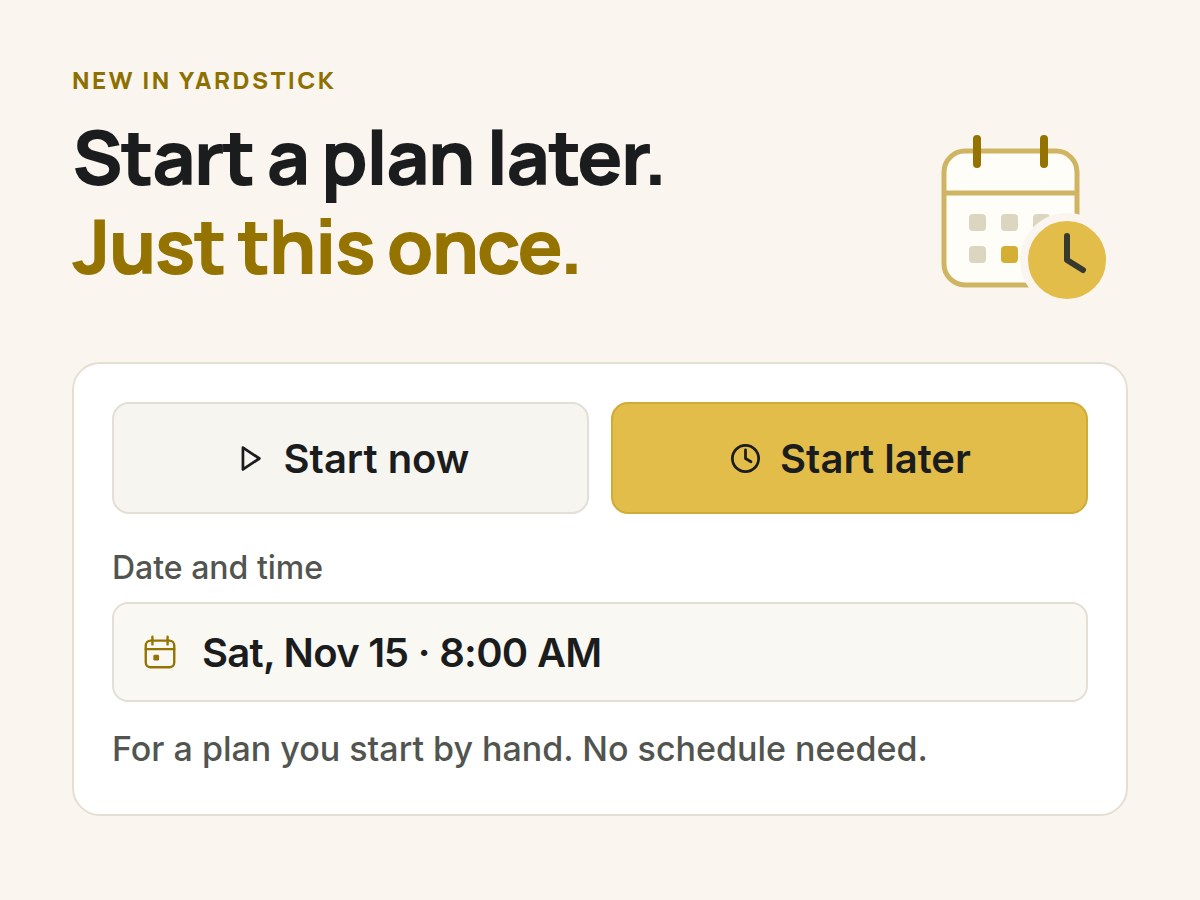
Przy ręcznym uruchamianiu planu można teraz wybrać Uruchom później i wskazać datę oraz godzinę z wyprzedzeniem do tygodnia, według czasu lokalnego ogrodu. Yarbo wykona plan jednorazowo. Należy nacisnąć Uruchom na stronie Plany, w sekcji Szybki start na mapie lub w podglądzie trasy, a następnie wybrać Uruchom później. Termin można zmienić lub anulować na mapie, w Planach albo w Harmonogramie. Funkcja uzupełnia zaawansowany system harmonogramów.

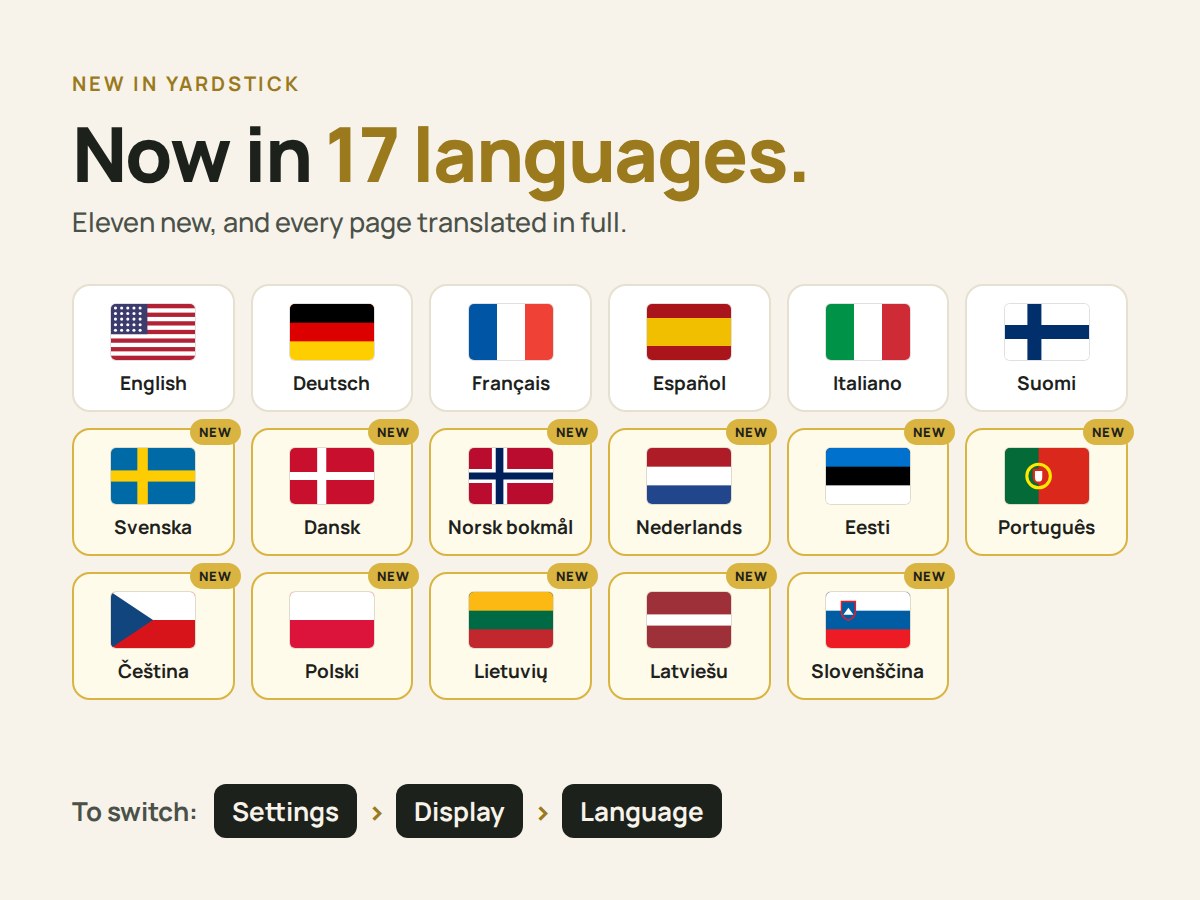
Yardstick jest już dostępny w 17 językach: szwedzki, duński, norweski, niderlandzki, estoński, portugalski, czeski, polski, litewski, łotewski i słoweński dołączają do angielskiego, niemieckiego, francuskiego, hiszpańskiego, włoskiego i fińskiego. Tłumaczenia obejmują każdą stronę, każdy alert i każdą wiadomość e-mail. Te aktualizacje wprowadzają również linie patrolu w planach, powrót kosiarki do stacji po wykryciu deszczu, podział przeszkód według rodzaju oraz długą listę poprawek.

Gdzie znaleźćUruchom, a następnie Uruchom później na stronie Plany lub w sekcji Szybki start; język można wybrać w Ustawieniach, w sekcji Wyświetlanie, a następnie Język

Wszystkie zmiany w 1.2.23
Jednorazowe uruchomienie planu później: Uruchom teraz lub Uruchom później, z wyborem daty i godziny. Dla planu uruchamianego ręcznie, bez potrzeby tworzenia harmonogramu.
Teraz w 17 językach: flagi wszystkich 17, z 11 nowymi oznaczonymi jako Nowość.

Ostatnie wydania

Od najnowszych

v1.2.23

Uruchamianie planu później i Yardstick w 17 językach

Przy ręcznym uruchamianiu planu można teraz wybrać Uruchom później i wskazać datę oraz godzinę z wyprzedzeniem do tygodnia, według czasu lokalnego ogrodu. Yarbo wykona plan jednorazowo. Należy nacisnąć Uruchom na stronie Plany, w sekcji Szybki start na mapie lub w podglądzie trasy, a następnie wybrać Uruchom później. Termin można zmienić lub anulować na mapie, w Planach albo w Harmonogramie. Funkcja uzupełnia zaawansowany system harmonogramów.

Yardstick jest już dostępny w 17 językach: szwedzki, duński, norweski, niderlandzki, estoński, portugalski, czeski, polski, litewski, łotewski i słoweński dołączają do angielskiego, niemieckiego, francuskiego, hiszpańskiego, włoskiego i fińskiego. Tłumaczenia obejmują każdą stronę, każdy alert i każdą wiadomość e-mail. Te aktualizacje wprowadzają również linie patrolu w planach, powrót kosiarki do stacji po wykryciu deszczu, podział przeszkód według rodzaju oraz długą listę poprawek.

Gdzie znaleźćUruchom, a następnie Uruchom później na stronie Plany lub w sekcji Szybki start; język można wybrać w Ustawieniach, w sekcji Wyświetlanie, a następnie Język

Wszystkie zmiany: 17Nowości: 5 · Ulepszenia: 5 · Poprawki: 7
  • Nowości

    Uruchamianie planu później

    Każdy przycisk Uruchom oferuje teraz wybór Uruchom teraz lub Uruchom później: na stronie Plany, w sekcji Szybki start na mapie (dla planów i programów) oraz w podglądzie trasy. Można wskazać datę i godzinę z wyprzedzeniem do 7 dni, według czasu lokalnego ogrodu. Termin przypadający w godzinach ciszy jest odrzucany, a aplikacja podaje godzinę ich zakończenia. Oczekujące uruchomienie jest widoczne na mapie oraz stronach Plany i Harmonogram, gdzie można je zmienić lub anulować. Każdy Yarbo może mieć jedno takie uruchomienie. O wyznaczonej porze plan uruchamia się na takich samych zasadach jak program: godziny ciszy i reguły pogodowe wstrzymują start. Jeśli Yarbo jest zajęty, wstrzymany lub poza stacją, uruchomienie czeka do 2 godzin, po czym jest pomijane z podaniem przyczyny.

  • Nowości

    Yardstick w 17 językach

    Szwedzki, duński, norweski, niderlandzki, estoński, portugalski, czeski, polski, litewski, łotewski i słoweński dołączają do angielskiego, niemieckiego, francuskiego, hiszpańskiego, włoskiego i fińskiego. Każde tłumaczenie jest kompletne i zostało sprawdzone. Język można wybrać w Ustawieniach, w sekcji Wyświetlanie, a następnie Język; wybór dotyczy również alertów i wiadomości e-mail. Instalator obsługuje osiem nowych języków. Dla łotewskiego, litewskiego i estońskiego pozostaje po angielsku, ale sama aplikacja obsługuje je wszystkie. Tłumaczenia niemieckie, francuskie, hiszpańskie, włoskie i fińskie ponownie sprawdzono pod kątem wszystkich treści dodanych od października. Sekcja Nowości jest dostępna w każdym języku.

  • Nowości

    Linie patrolu w planach

    Linie patrolu modułu SAM mają teraz własną grupę na stronie Plany, obok obszarów roboczych, ślepych zaułków i chodników. Dzięki temu plan może obejmować patrolowanie ich w wybranej kolejności. Wiersz planu uwzględnia ich liczbę, a aplikacja Yarbo, tak jak dotychczas, wyświetla je tylko wtedy, gdy podłączony jest moduł SAM.

  • Nowości

    Deszcz może teraz odsyłać do stacji również kosiarkę

    Funkcja monitorowania deszczu, która odsyła robota do stacji, gdy własna stacja Tempest lub Weather Underground zgłosi opady, ma teraz przełącznik dla kosiarki obok przełącznika dla dmuchawy do liści. Można włączyć jeden lub oba w Ustawieniach, w sekcji Pogoda. Opcja dla kosiarki jest domyślnie wyłączona, ponieważ kosiarka ma również własną funkcję Wykrywanie deszczu Yarbo. Po włączeniu tej opcji odczyt ze stacji pogodowej także powoduje powrót kosiarki do stacji, zakończenie pozostałej części programu na dany dzień i wysłanie powiadomienia.

  • Nowości

    Przycisk Pomoc w menu

    Ostatni przycisk w górnym menu, Pomoc, otwiera w nowej karcie witrynę pomocy Yardstick z poradnikami i możliwością wysłania zgłoszenia do pomocy technicznej.

  • Ulepszenia

    Podgląd trasy pokazuje obowiązujące strefy zakazane

    Strefa zakazana wyłączona w aplikacji Yarbo nie jest już rysowana w podglądzie planu. Opcja Pokaż wszystkie strefy zakazane obok legendy pozwala ponownie wyświetlić także te wyłączone.

  • Ulepszenia

    Trzy czerwone kolory na mapie dla przeszkód napotkanych przez robota

    W sekcji "Koloruj mapę według" dotychczasową opcję Wykrycia przeszkód zastępują trzy kolory, po jednym dla każdego rodzaju czujników robota. Wykrycia ultradźwiękowe pokazują miejsca, w których przednie czujniki ultradźwiękowe coś wykryły podczas ponad jednej czwartej przejazdów (wcześniej była to połowa), z zachowaniem wszystkich dotychczasowych zapisów. Wykrycia wizyjne pokazują wszystkie miejsca, w których kamery zauważyły przeszkodę, a Uderzenia zderzaka wszystkie miejsca, w których robot na coś najechał i jego zderzak został wciśnięty. W obu przypadkach ciemniejszy odcień oznacza częstsze zdarzenia; dane dla tych dwóch opcji są zbierane od teraz. Dany kolor nie pojawia się, jeśli odpowiedni czujnik jest wyłączony w robocie lub podłączony moduł go nie używa: wykrywanie przez kamery nie działa z dmuchawą do liści.

  • Ulepszenia

    Opcje Koloruj mapę według w kolejności alfabetycznej

    Lista jest uporządkowana alfabetycznie w wybranym języku, a mapa nadal otwiera się z wybraną opcją Jakość RTK.

  • Ulepszenia

    Miejsce na dłuższe słowa i zwijana sekcja Szybki start

    Na telefonie liczniki Dziennika układają się po jednym w wierszu, przycisk Dopasuj w edytorze mapy rozszerza się odpowiednio do długości tekstu, a boczne przyciski mapy stają się szersze zamiast dzielić słowa na dwie linie. Karta Szybki start na mapie zwija się do nagłówka tak jak pozostałe karty i zapamiętuje ten stan.

  • Ulepszenia

    Obrazy i dźwięki wczytywane raz, zamiast za każdym razem

    Przeglądarka przechowuje teraz obraz radaru pogodowego z ekranu ściennego, ikonę ekranu głównego i dźwięk alarmu, i pyta Yardstick jedynie o to, czy się zmieniły. Dzięki temu strony i ekran ścienny wczytują się szybciej i przesyłają mniej danych przez sieć. Czcionki są przechowywane bezterminowo i pobierane ponownie dopiero wtedy, gdy zmieni je aktualizacja. Bieżące odczyty robota, ustawienia i odpowiedzi na żądania logowania nadal nigdy nie trafiają do pamięci podręcznej.

  • Poprawki

    W rzadkich przypadkach linie patrolu narysowane w Yardstick nie pojawiały się w aplikacji Yarbo

    Na większości map działały poprawnie. Podczas dodawania linii patrolu jako punkt wyjścia kopiowano pierwszą linię na mapie wraz z jej typem. Jeśli więc pierwszą linią na mapie była ścieżka, każda linia patrolu narysowana w Yardstick otrzymywała typ, którego aplikacja Yarbo nie wyświetla. Nowa linia patrolu zawsze jest teraz linią modułu SAM, a Dodaj chodnik tworzy chodnik dla odśnieżarki. Przy otwieraniu edytora mapy wyświetlana jest lista istniejących w robocie linii patrolu, których aplikacja Yarbo nie widzi, oraz przycisk Zmień na linie patrolu umożliwiający ich naprawę. Nic się nie zmienia, dopóki nie zostanie naciśnięty ten przycisk, a następnie Zapisz zmiany.

  • Poprawki

    Przywracanie nie jest już blokowane dla w pełni naładowanego robota stojącego na stacji

    W nowszym oprogramowaniu sprzętowym Yarbo oraz w modelu Y40P robot z pełnym akumulatorem przestaje zgłaszać ładowanie, nawet gdy stoi na stacji. Przywracanie danych na takim robocie było odrzucane z komunikatem "Przed przywróceniem należy umieścić docelowy Core na stacji i zakończyć jego bieżące zadanie." Yardstick uznaje teraz robota za znajdującego się na stacji również wtedy, gdy stoi nieruchomo, a jego ostatnia pozycja znajduje się w odległości do 5 m od stacji ładującej na jego własnej mapie, tak jak już wcześniej robił to mechanizm alertów.

  • Poprawki

    W wyjątkowo rzadkim przypadku znacznik bieżącej pozycji mógł pojawić się z dala od robota na nowym terenie

    Problem wymagał zupełnie nowej historii zapisów i zaobserwowaliśmy go tylko raz: punkt odniesienia mapy przesuwał się za każdym razem, gdy robot jechał dalej na południe lub zachód niż kiedykolwiek wcześniej. Przez kilka minut znacznik mógł znajdować się wiele stóp od robota. Punkt odniesienia jest teraz ustalany raz i zachowywany. Istniejące instalacje zachowują swój dotychczasowy punkt, więc niczego nie trzeba przebudowywać.

  • Poprawki

    W pewnych sytuacjach strona Plany pokazywała zakończone zadanie jako trwające

    Gdy zadanie się zakończyło, a Yarbo pozostawał aktywny w ogrodzie, mapa pokazywała pracę dmuchawy, a strona Plany nadal wyświetlała plan jako bieżący, chociaż edytor mapy rozpoznawał już zakończenie zadania. Oba widoki sprawdzają teraz, czy zadanie rzeczywiście pozostaje otwarte.

  • Poprawki

    W bardzo rzadkich przypadkach nie można było otworzyć Preferencji pracy

    W przypadku bardzo nielicznych robotów strona Preferencje pracy wyświetlała komunikat "Nie udało się odczytać Preferencji pracy tego Yarbo", a przycisk Utwórz kopię zapasową teraz pozostawał nieaktywny, mimo że robot przesyłał wszystkie swoje ustawienia. Yardstick oczekiwał w odpowiedzi etykiety, której te roboty używają inaczej. Teraz odczytuje ich ustawienia, a zapisywanie zmian działa tak jak wcześniej.

  • Poprawki

    Edytor mapy pokazuje rzeczywistą mapę Yarbo po zapisie, którego nie udało się potwierdzić

    Jeśli Yarbo mógł zachować zmianę, ale jej nie potwierdził, edytor ponownie odczytuje teraz mapę z robota i pokazuje jej rzeczywisty stan. Zmiany nadal oczekujące na wysłanie są odkładane i wyświetlane na liście, aby można było ponownie wprowadzić je na aktualnej mapie. Wcześniej te starsze zmiany mogły zostać wysłane i cofnąć połączenie obszarów, które Yarbo już zachował. Obszary utworzone za pomocą funkcji Podziel i Połącz oraz każdy obszar, którego obrys został zmieniony, mają teraz przypisaną własną powierzchnię, dzięki czemu Plany i aplikacja Yarbo pokazują prawidłową wartość.

  • Poprawki

    Trasa jest rysowana aż do stacji, a Światła po zmroku pozostają włączone podczas powrotu Yarbo

    Po zakończeniu zadania Yardstick przestawał podtrzymywać napływ aktualizacji z Yarbo podczas powrotu do stacji. W najnowszym oprogramowaniu sprzętowym Yarbo mogło to powodować brak trasy powrotnej na mapie, a funkcja Światła po zmroku mogła uznać robota za zablokowanego i wyłączyć światła w drodze do stacji. Yardstick podtrzymuje teraz napływ aktualizacji, dopóki Yarbo nie znajdzie się na stacji. Podczas powrotu światła działają teraz zgodnie ze stanem zgłaszanym przez Yarbo: pozostają włączone, gdy robot wraca do stacji lub omija coś na swojej drodze, a wyłączają się, gdy dotrze do stacji, zostanie wstrzymany, zgłosi usterkę lub przez pięć minut nie zrobi postępu.
v1.2.20

Mapa znów aktualizuje się na bieżąco przez całe zadanie

Yarbo zmienił sposób przesyłania aktualizacji w najnowszym oprogramowaniu sprzętowym (3.14.40 i nowszym). Yardstick usprawnia teraz współpracę z tą wersją oprogramowania sprzętowego.

Gdzie znaleźćNie wymaga konfiguracji. Działa od razu po aktualizacji Yardstick.

Wszystkie zmiany: 9Ulepszenia: 2 · Poprawki: 7
  • Ulepszenia

    Ekran Yardstick z informacją o przygotowywaniu mapy

    Gdy przygotowanie mapy dla wybranego zakresu dat chwilę trwa, zamiast zwykłego obracającego się wskaźnika pojawia się karta Yardstick. Informuje, jakie dane są przetwarzane (na przykład odczyty robota z 30 dni) i że mapa pojawi się, gdy będzie gotowa. Karta nigdy nie udaje, że pokazuje postęp, a jeśli w komputerze włączono ograniczenie animacji, pozostaje nieruchoma.

  • Ulepszenia

    Szybsza mapa podczas pracy Yarbo

    Każde odświeżenie dodaje teraz tylko nowe odczyty zamiast ponownie rysować całą trasę Yarbo. Przy bardzo długiej historii czas odświeżania skrócił się z 3 sekund do mniej niż jednej trzeciej sekundy, a inne strony nie muszą już na nie czekać.

  • Poprawki

    Alerty o utknięciu zgodne z rzeczywistym stanem

    Komunikat "Koła zatrzymały się, mimo że zadanie nadal jest otwarte" mógł przyjść minutę po zakończeniu zadania przez Yarbo. Teraz zadanie jest uznawane za otwarte tylko wtedy, gdy sam Yarbo to zgłasza. Robot pozostawiony w ogrodzie po zakończeniu zadania otrzymuje osobny komunikat: "Robot stoi w ogrodzie: żadne zadanie nie jest wykonywane, a robot nie znajduje się na stacji."

  • Poprawki

    Edytor mapy otwiera się szybciej na nowym komputerze

    Nie naprawia już połączeń funkcji Podziel przy każdym otwarciu. Yarbo sam ustala te połączenia, więc naprawa nigdy nie była trwała; wymagała jedynie utworzenia kopii zapasowej, zapisu i nawet minuty oczekiwania.

  • Poprawki

    Jednopunktowa linia kierunku nie blokuje już zapisu swojej ścieżki

    Edytor mapy podaje nazwę linii i umożliwia jej pokazanie lub usunięcie.

  • Poprawki

    Funkcja Podziel wyjaśnia problem przecinającej się granicy

    Zamiast wyświetlać przy każdym cięciu komunikat "Ta linia tylko odcina narożnik", funkcja Podziel informuje, że granica obszaru przecina samą siebie, zaznacza to miejsce i proponuje naprawę. Funkcja Cofnij przywraca poprzedni stan. Opcja Wyślij dane diagnostyczne dołącza teraz obrysy mapy, dzięki czemu pomoc techniczna może znaleźć takie miejsce bez udostępniania ekranu.

  • Poprawki

    Zdjęcie lotnicze w edytorze mapy pozostaje widoczne po dopasowaniu mapy

    Gdy dostępne były dwa sposoby dopasowania mapy do GPS, edytor mógł wybrać niewłaściwy i ukryć zdjęcie. Teraz zawsze wybierane jest dopasowanie, które pasuje.

  • Poprawki

    Komunikat "Na stacji, ale bez ładowania" nie pojawia się już, gdy Yarbo stoi z naładowanym akumulatorem

    Po pełnym naładowaniu Yarbo utrzymuje akumulator na stacji na poziomie około 94 do 95%, co Yardstick odczytywał jako zatrzymanie ładowania. Akumulator o poziomie naładowania 93% lub wyższym jest teraz uznawany za pełny.

  • Poprawki

    Mapa otwiera się w skali pokazującej cały ogród, a zdjęcie lotnicze pozostaje ostre

    Dzień, w którym robot pracował na małym fragmencie terenu, powodował wcześniej otwarcie mapy w bardzo dużym przybliżeniu. Zdjęcie wyglądało przez to na rozmyte, a maksymalne oddalenie nie pozwalało objąć całej posesji. Teraz początkowe przybliżenie mapy nigdy nie jest większe niż to, które obejmuje mapę ogrodu.

v1.2.19

Zjazd ze stacji dla lepszego sygnału GPS i Światła po zmroku

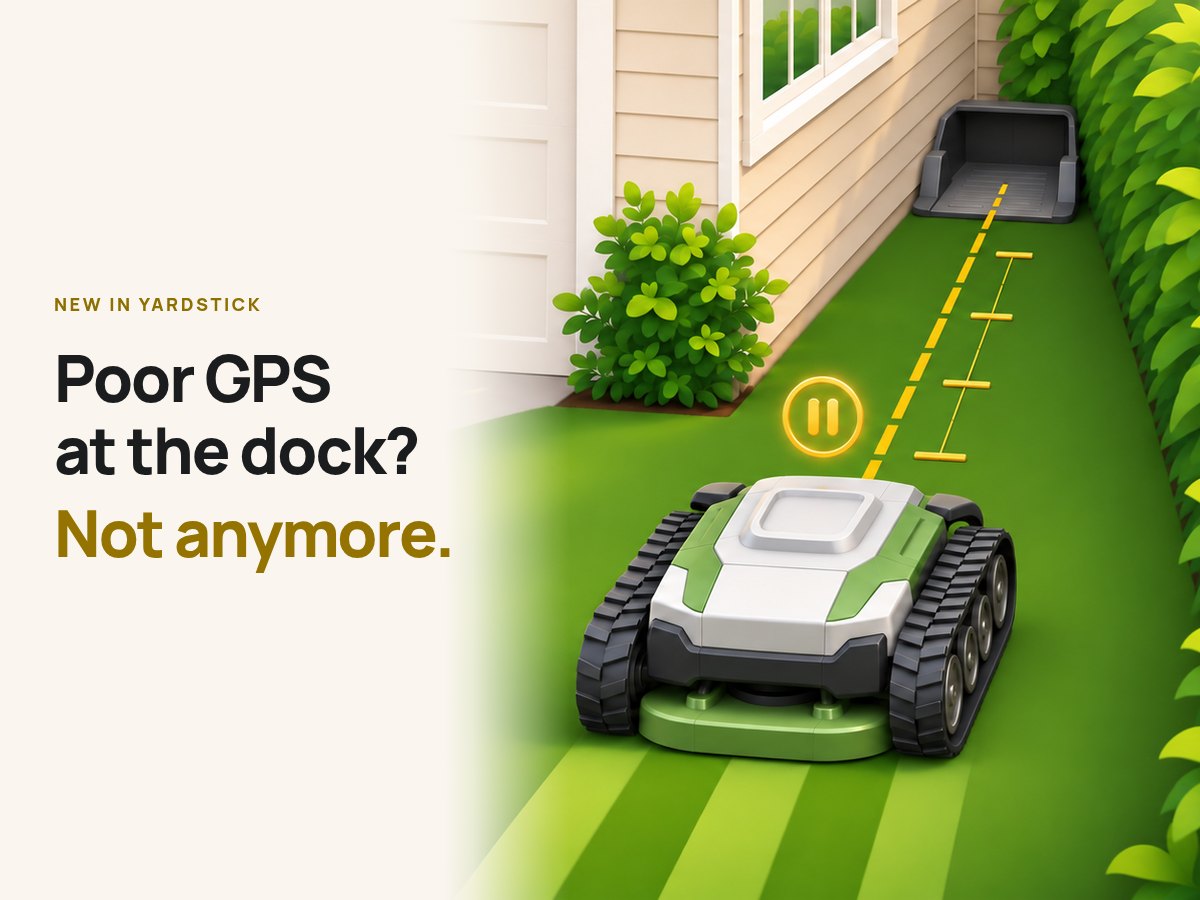
Pod zadaszeniem, przy ścianie lub po prostu w miejscu o słabym zasięgu Yarbo może mieć trudności z uzyskaniem sygnału GPS na stacji, przez co zadanie może się nie rozpocząć. Często wystarczy kilka stóp: Yardstick najpierw wyprowadza Yarbo prosto na otwartą przestrzeń, daje mu czas na uzyskanie lepszego sygnału, a następnie uruchamia zadanie. Można wybrać odległość i czas oczekiwania. Yardstick sprawdza mapę Yarbo, aby robot zatrzymał się w obszarze roboczym. Funkcja pozostaje wyłączona do czasu zaakceptowania ryzyka i obejrzenia przejazdu próbnego. Więcej informacji: jak działa Zjazd ze stacji.

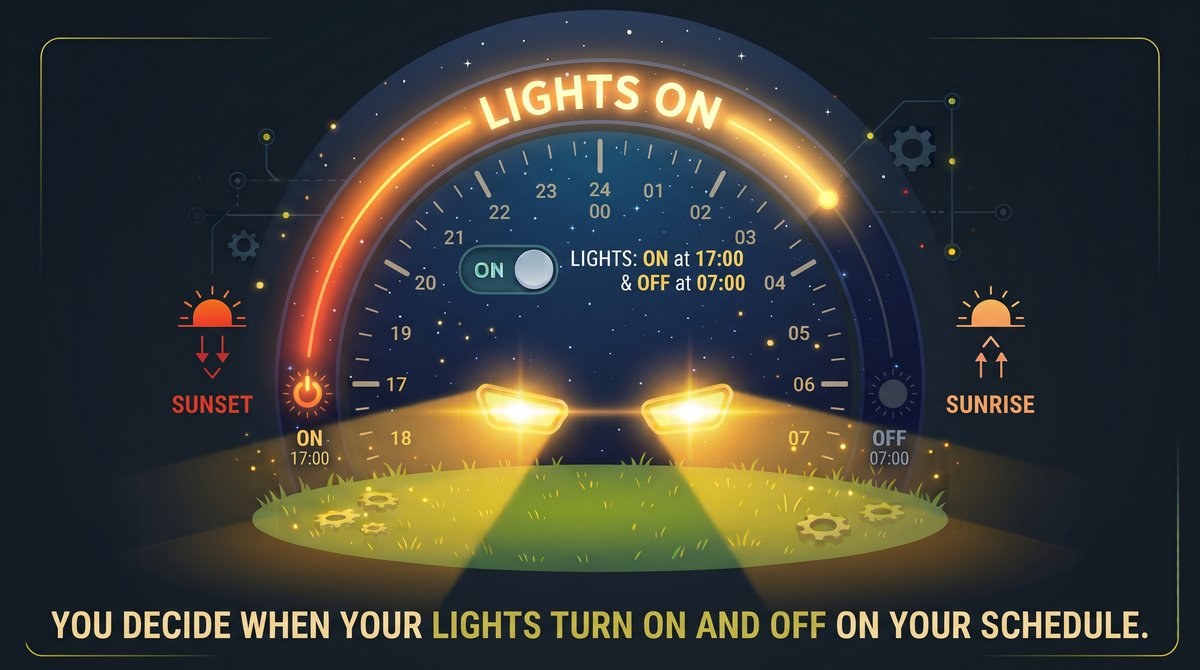
Gdy zadanie przeciągnie się do zmroku, funkcja Światła po zmroku włącza wszystkie światła Yarbo na cały czas jego wykonywania: dojazd, pracę i powrót do stacji. Działa według ustawionego harmonogramu opartego na zachodzie i wschodzie słońca. Więcej informacji: jak działają Światła po zmroku. To wydanie wprowadza też podgląd trasy przed każdym uruchomieniem, Preferencje pracy, strefy zakazane na mapie, nowe ustawienia obszarów Yarbo dla oprogramowania sprzętowego 3.14.40 oraz długą listę poprawek.

Słaby GPS na stacji? To już przeszłość. Yarbo zatrzymany tuż za stacją, na prostej złotej linii.
Światła po zmroku: światła Yarbo włączone od zachodu do wschodu słońca, według ustawionego harmonogramu.

Gdzie znaleźćUstawienia, w sekcji Robot: Zjazd ze stacji i Światła po zmroku

Wszystkie zmiany: 35Nowości: 7 · Ulepszenia: 9 · Poprawki: 19
  • Nowości

    Zjazd ze stacji przed każdym zadaniem

    Dla Yarbo, który ma trudności z uzyskaniem sygnału GPS na stacji. W Ustawieniach, w sekcji Robot, funkcja Zjazd ze stacji wyjaśnia przebieg i ryzyko, a następnie pozwala wybrać, jak daleko Yarbo ma pojechać prosto do przodu (od 1 do 10 ft) i jak długo potem czekać (od 30 sekund do 5 minut).

    Przed każdym zadaniem uruchamianym przez Yardstick, gdy Yarbo stoi na stacji (planem, programem, poleceniem Uruchom teraz lub kontynuacją po godzinach ciszy albo ładowaniu), robot jedzie prosto do przodu na ustawioną odległość, zatrzymuje się, czeka i dopiero wtedy rozpoczyna zadanie. Odległość mierzy na podstawie obrotów kół, więc nie potrzebuje do tego GPS.

    Yardstick na podstawie mapy Yarbo oblicza miejsce zatrzymania: wybrana odległość musi doprowadzić robota do obszaru roboczego, ścieżka się nie liczy, a robot nie może zatrzymać się w strefie zakazanej ani przez nią przejechać. Ustawienia pokazują, które odległości spełniają te warunki, a przy pozostałych podają przyczynę odrzucenia. Sprawdzenie odbywa się ponownie przed każdym zadaniem. Jeśli warunki nie są spełnione lub stacja została przeniesiona od czasu przejazdu próbnego, Yarbo nie wykonuje zjazdu, zadanie rozpoczyna się jak zwykle ze stacji, a użytkownik otrzymuje alert.

    Podczas zjazdu żaden mechanizm modułu nie jest włączony. Robot jedzie na ślepo: wykrywanie przeszkód za pomocą kamery i ultradźwięków nie działa, a jedyną ochroną jest zderzak. Dlatego przed włączeniem funkcji trzeba zaakceptować ryzyko, a następnie obserwować przejazd próbny. Należy potwierdzić, że Yarbo stoi na stacji, na jego drodze nie ma przeszkód i można go zatrzymać. Robot przejeżdża ustawioną odległość i zatrzymuje się, bez oczekiwania i bez uruchamiania zadania.

    Po potwierdzeniu powodzenia próby i ostatnim sprawdzeniu można włączyć funkcję. Jej wyłączenie usuwa akceptację ryzyka i wynik przejazdu próbnego, podobnie jak zmiana odległości. Ponowne włączenie wymaga więc powtórzenia wszystkich kroków. Jeśli zderzak natrafi na przeszkodę lub Yarbo zgłosi usterkę, robot zatrzyma się w miejscu, zadanie nie zostanie uruchomione, a użytkownik otrzyma powiadomienie. Jeśli zadanie nie rozpocznie się w ciągu kilku minut od zjazdu, zostanie wysłany alert.

    Każdy Yarbo ma osobne ustawienie. Robota wybiera się z listy Ustawienie dla. Zadania uruchamiane w aplikacji Yarbo oraz zadania wznawiane samodzielnie przez robota rozpoczynają się ze stacji tak jak dotychczas. Instrukcja krok po kroku jest dostępna pod adresem yardstickhome.com/support/drive-off-the-dock.

  • Nowości

    Światła po zmroku

    W Ustawieniach, w sekcji Robot, funkcja Światła po zmroku włącza wszystkie światła Yarbo podczas pracy po ciemku: dojazdu do obszaru roboczego, pracy i powrotu do stacji. Działa przy każdym zadaniu, także przy każdym ponownym wyjeździe po ładowaniu, nawet w środku nocy.

    Jeśli Yarbo już pracuje, gdy zapada zmrok, światła włączają się w tym momencie. Gasną po powrocie na stację lub wystąpieniu usterki, a także niedługo po wstrzymaniu pracy, utknięciu, unieruchomieniu robota albo wcześniejszym zakończeniu zadania, po którym robot pozostał w miejscu. Musi trwać zadanie. Ręczne sterowanie Yarbo nie włącza świateł.

    Naciśnięcie przycisku Światła w Yardstick podczas zadania przekazuje sterowanie oświetleniem użytkownikowi do końca tego zadania. Na początku zadania światła mogą kilka razy mignąć: Yarbo sam je wyłącza podczas planowania trasy i rozpoczynania pracy, a Yardstick od razu włącza je ponownie. Za każdym razem sprawdza stan u robota, aż ten potwierdzi, że światła są włączone. Tak samo sprawdza ich wyłączenie.

    Wszystko wyjaśnia strona pomocy: yardstickhome.com/support/lights-after-dark. Funkcja uwzględnia zachód i wschód słońca w miejscu pracy Yarbo przez cały rok, więc w miarę skracania się dni światła włączają się wcześniej. Obie pory można przesunąć na wcześniejszą lub późniejszą godzinę, tak samo jak w harmonogramie pracy przy świetle dziennym, na przykład ustawić włączanie świateł godzinę przed zachodem słońca.

    Funkcja działa z każdym modułem, a każdy Yarbo ma osobne ustawienie. Automatyczny tryb świateł Yarbo wyłączyłby światła ponownie, dlatego włączenie funkcji Światła po zmroku wyłącza ten tryb. Zapis jest sprawdzany tak samo jak w Preferencjach pracy. Wyłączenie funkcji przywraca poprzedni tryb. Funkcja jest domyślnie wyłączona.

  • Nowości

    Podgląd trasy planu przed jego uruchomieniem

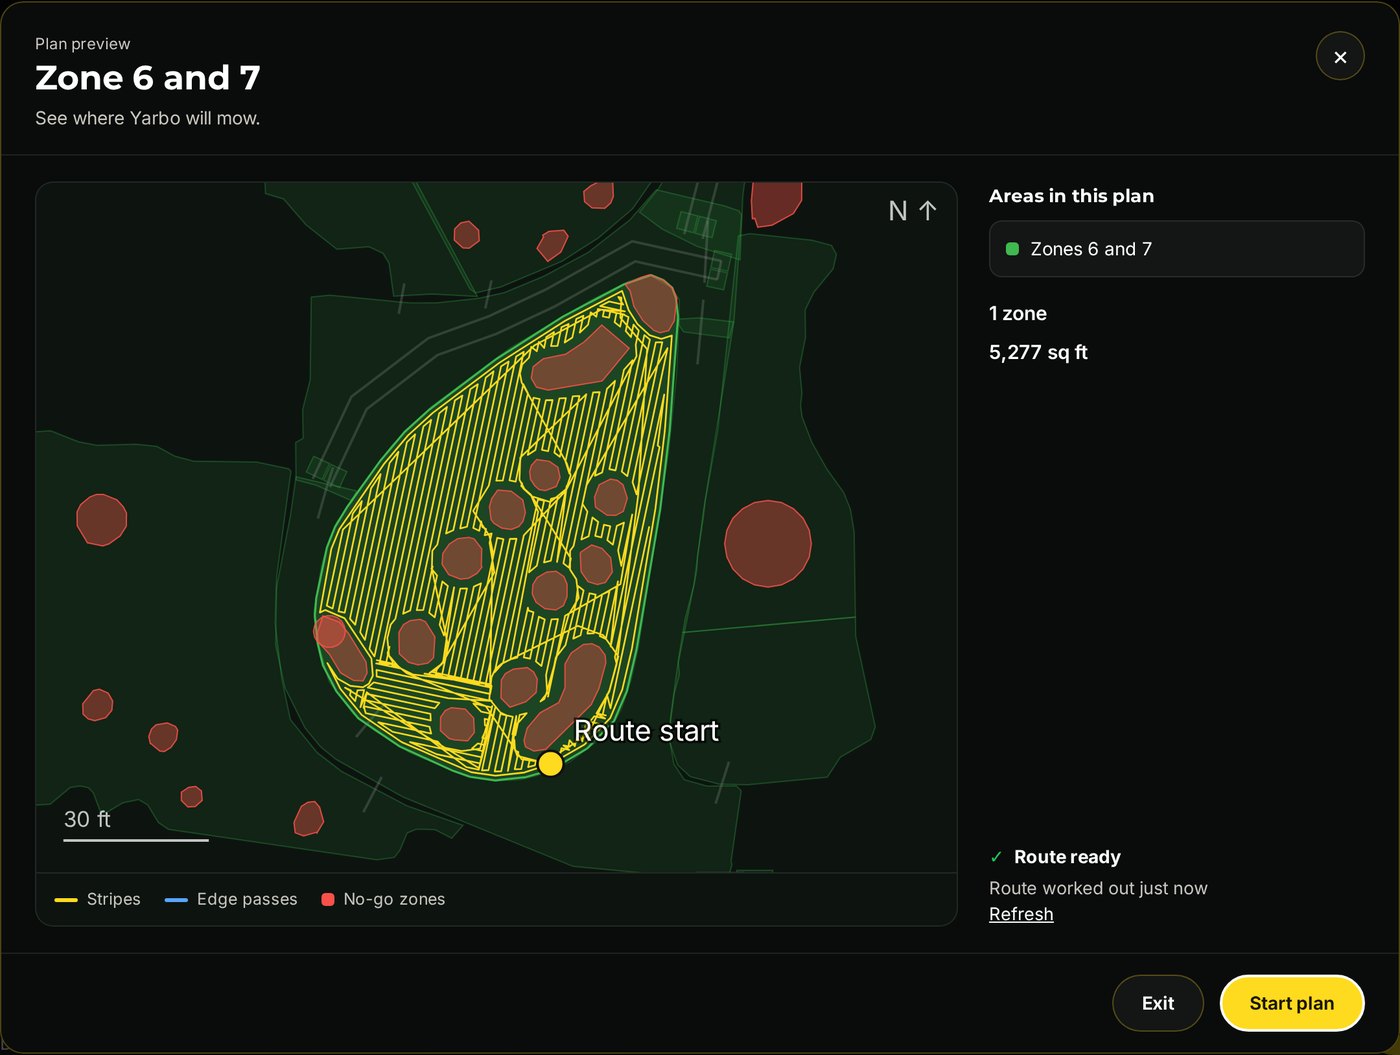
    Przycisk Start na stronie Plany lub w sekcji Szybki start na mapie otwiera teraz najpierw podgląd planu. Widać w nim obszary planu na mapie ogrodu z naniesioną trasą Yarbo, pasy koszenia, przejścia wzdłuż krawędzi, punkt rozpoczęcia, a także powierzchnię planu i jego zwykły czas wykonania.

    Yarbo sam oblicza trasę. Jest to ten sam podgląd, który pokazuje aplikacja Yarbo, a jego przygotowanie trwa około minuty. Mapa pojawia się od razu, a trasa zostaje na nią naniesiona po otrzymaniu danych. Można rozpocząć pracę bez czekania. Przycisk Uruchom plan wysyła go jak zwykle, a Wyjdź zamyka podgląd bez wysyłania czegokolwiek.

    Trasa obliczona w ciągu ostatnich kilku godzin pojawia się od razu. Podgląd jest domyślnie włączony. Aby uruchamiać plany od razu, tak jak wcześniej, należy odznaczyć pole.

    Podgląd trasy dla stref 6 i 7: pasy, które skosi Yarbo, omijane strefy zakazane, punkt rozpoczęcia i przycisk Uruchom plan.
    Podgląd trasy dla stref 6 i 7: pasy, które skosi Yarbo, omijane strefy zakazane, punkt rozpoczęcia i przycisk Uruchom plan.
  • Nowości

    Strefy zakazane na mapie zaznaczone na czerwono

    Mapa pokazuje teraz wszystkie strefy zakazane Yarbo na czerwono, dzięki czemu od razu widać, gdzie robot nie wjedzie. Czerwone wypełnienie jest półprzezroczyste, więc nadal widać pod nim zdjęcie, pokrycie i ścieżkę, a punkt oznaczający Yarbo pozostaje na wierzchu. Strefa zakazana, która jest w danej chwili wyłączona przez harmonogram, regułę deszczową, edytor mapy lub aplikację Yarbo, ma tylko delikatny, przerywany czerwony obrys, ponieważ robot może tam wjechać.

    Kolorowanie jest domyślnie włączone. Przycisk Strefy zakazane pod mapą, obok przycisku Mapa ogrodu, wyłącza i ponownie włącza czerwony kolor. Po wyłączeniu strefy są szare, tak jak wcześniej. Wybór jest zapamiętywany na tym komputerze dla wszystkich jego użytkowników. Przycisk Mapa ogrodu nadal ukrywa lub pokazuje strefy.

  • Nowości

    Preferencje pracy

    W Ustawieniach, w sekcji Twój Yarbo, pojawiła się nowa sekcja Preferencje pracy z ustawieniami dotyczącymi całego robota, znanymi z aplikacji Yarbo: poziomy akumulatora wymagane do zjazdu ze stacji i powrotu na ładowanie, tryb skrętu przy ładowaniu, wykrywanie przewrócenia i przechylenia, wykrywanie podniesienia, automatyczny tryb świateł, wykrywanie deszczu i jego czułość, dostosowanie do nachylenia, automatyczne wyłączanie przy niskim poziomie akumulatora, inteligentna trasa oraz ustawienia odśnieżarki: ochrona przed zamarzaniem, poziom akumulatora dla ślimaka, czyszczenie stacji ładującej i kierunek wyrzutu śniegu, Ślimak w planie pracy i Efekt pobierania śniegu.

    Każdy Yarbo ma własne ustawienia. Po każdej zmianie Yardstick odczytuje je ponownie z robota, aby potwierdzić zapis. Można tworzyć ich kopie zapasowe i przywracać je, także na innym posiadanym Yarbo. Yardstick zachowuje kopię przed każdą wprowadzaną przez siebie zmianą. Pełna kopia zapasowa Core obejmuje te ustawienia, a jej przywrócenie również je odtwarza.

    Aby zobaczyć ustawienia danego modułu oraz ustawienia wspólne dla wszystkich modułów, należy wybrać u góry pozycję Kosiarka, Odśnieżarka, Dmuchawa do liści lub Podkaszarka, tak jak w aplikacji Yarbo. Początkowo wyświetlany jest zamontowany moduł.

  • Nowości

    Zakończ program na stronie Harmonogram

    Gdy program jest wstrzymany i czeka na koniec godzin ciszy lub ładowania, na jego karcie na stronie Harmonogram pojawia się teraz przycisk Zakończ program. Po kliknięciu i potwierdzeniu Yarbo nie będzie go kontynuować. Program uruchomi się jednak ponownie w następnym zaplanowanym terminie. Jeśli Yarbo nadal ma aktywne zadanie tego programu, Yardstick kończy również je. Nie ingeruje w inne czynności wykonywane przez robota.

  • Nowości

    Nowe ustawienia obszarów Yarbo dla oprogramowania sprzętowego 3.14.40

    Na robocie z oprogramowaniem sprzętowym Yarbo 3.14.40 (aplikacja Yarbo 3.19.9) ustawienia obszarów w Edytorze mapy oferują te same opcje co aplikacja Yarbo: Tryb skrętu pozwala wybrać Obrót w miejscu, Inteligentny skręt, Zawracanie lub nowy Skręt po łuku, a Zakładka: Wydajna, Standardowa, Dokładna lub Intensywna. Roboty ze starszym oprogramowaniem sprzętowym zachowują dotychczasowe opcje.

    Jeśli zapisane w robocie ustawienie nie odpowiada żadnej dostępnej opcji, jest wyświetlane w niezmienionej postaci jako wybrane i zostaje zachowane.

  • Ulepszenia

    Kontynuuj przywraca całe zadanie

    Przycisk Kontynuuj w komunikacie "Zadanie zakończone przedwcześnie" na mapie jest dostępny po każdym przedwcześnie zakończonym zadaniu, niezależnie od tego, jak niewielką jego część wykonano. Robot zatrzymany w ogrodzie może kontynuować pracę z miejsca, w którym stoi, bez wcześniejszego powrotu do stacji. Gdy mechanizm harmonogramu przerywa program w trakcie jego wykonywania, Kontynuuj uruchamia zatrzymany plan, a potem wykonuje pozostałą część programu i jego pozostałe przejścia zgodnie z harmonogramem. Harmonogram nie uruchomi tego samego przejazdu po raz drugi.

    Przed wysłaniem jakiegokolwiek polecenia funkcja wymienia wszystko, co zostanie uruchomione, i prosi o potwierdzenie. Naciśnięcie przycisku w godzinach ciszy uruchamia pracę, ale zakaz pracy od razu odsyła robota z powrotem, tak jak przy każdym innym uruchomieniu.

  • Ulepszenia

    Czytelniejszy pasek narzędzi edytora mapy w dwóch wariantach

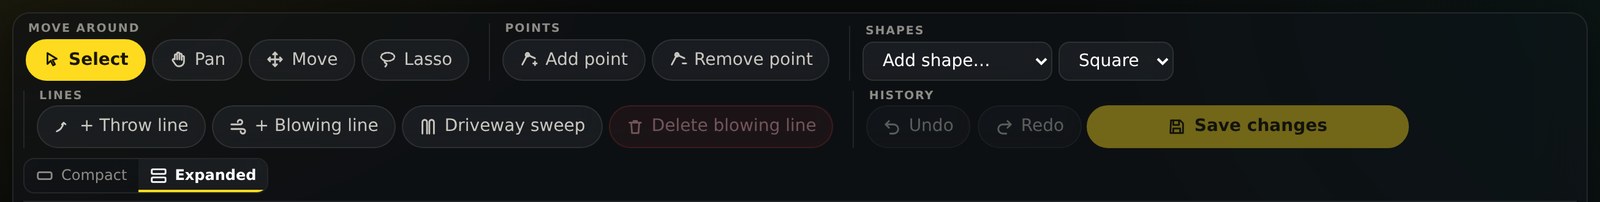
    Pasek narzędzi edytora mapy ma dwa warianty, przełączane przyciskiem na jego prawym końcu. Yardstick zapamiętuje wybór na danym komputerze. Domyślny wariant Rozwinięty pokazuje pełne nazwy wszystkich elementów sterujących w opisanych grupach. Narzędzia wybranego kształtu znajdują się w drugim wierszu o stałej wysokości, dzięki czemu zaznaczenie kształtu nie przesuwa już mapy.

    Wariant Kompaktowy to jeden uporządkowany wiersz małych ikon z krótkimi etykietami, taki sam na ekranach o każdym rozmiarze. Najechanie kursorem na ikonę wyświetla jej opis i skrót klawiszowy. Dodaj kształt i oba narzędzia linii znajdują się w małych menu. Zamiatanie podjazdu i pole nazwy kształtu pozostają na pasku, a narzędzia wybranego kształtu (lub działania dla kilku zaznaczonych kształtów) zajmują środek wiersza.

    Im szerszy pasek narzędzi (większy ekran lub zwinięty panel boczny), tym więcej pokazuje wariant Kompaktowy: pełną powierzchnię strefy, szersze pole nazwy, a następnie wskazówki dotyczące zmiany rozmiaru. Po zwinięciu panelu bocznego przycisk Warstwy nad górnym rogiem mapy, tuż pod paskiem narzędzi, otwiera przełączniki warstw i pokazuje, ile z nich jest włączonych. W wariancie Kompaktowym wszystkie przyciski mają ten sam rozmiar i jednakowe odstępy.

    Rozwinięty: pełne nazwy wszystkich elementów sterujących w opisanych grupach oraz przełącznik wariantów Kompaktowy i Rozwinięty.
    Rozwinięty: pełne nazwy wszystkich elementów sterujących w opisanych grupach oraz przełącznik wariantów Kompaktowy i Rozwinięty.
    Kompaktowy: jeden wiersz przycisków z ikonami oraz Cofnij, Ponów, Zapisz i przycisk Rozwinięty po prawej stronie.
    Kompaktowy: jeden wiersz przycisków z ikonami oraz Cofnij, Ponów, Zapisz i przycisk Rozwinięty po prawej stronie.
    Kompaktowy z zaznaczonym kształtem: jego nazwa, Zmień nazwę, Kopiuj, Podziel, Połącz, Usuń kształt, Ustawienia i przyciski wysokości pojawiają się w tym samym wierszu.
    Kompaktowy z zaznaczonym kształtem: jego nazwa, Zmień nazwę, Kopiuj, Podziel, Połącz, Usuń kształt, Ustawienia i przyciski wysokości pojawiają się w tym samym wierszu.
  • Ulepszenia

    Wstrzymanie z powodu deszczu obowiązuje także przy braku danych o opadach

    Gdy źródło danych pogodowych przestaje je przesyłać, reguła pogodowa nie może ustalić, czy padało. Dotychczas programy objęte taką regułą mimo to się uruchamiały, a na liście Aktywność pojawiała się adnotacja. Teraz na wszelki wypadek są wstrzymywane. Każdy pominięty przejazd powoduje wysłanie alertu z informacją, że nie udało się odczytać danych o opadach, aby było wiadomo, że należy sprawdzić stację.

    Program, który już trwa, jest kontynuowany, a naciśnięcie przycisku Start zawsze uruchamia program ręcznie. Gdy dane pogodowe są niedostępne, karta Reguły pogodowe pokazuje komunikat "programy wstrzymane", podobnie jak edytor reguł. (Ścieżka robota: przed wydaniem wymaga sprawdzenia podczas rzeczywistego przejazdu.)

  • Ulepszenia

    Podczas pracy robota mapa przesyła tylko zmienione dane

    Otwarta mapa odświeża się co 20 sekund. Dotychczas podczas pracy robota każde odświeżenie przesyłało ponownie całą mapę pokrycia, czyli kilka megabajtów dla miesiąca koszenia. Teraz przesyłane są tylko zmienione kwadraty i nowy odcinek ścieżki, na podstawie których strona aktualizuje widok. Otwarcie mapy lub powrót do niej nadal powoduje wczytanie całej mapy.

  • Ulepszenia

    Sygnał 4G wyświetlany w procentach

    Karta robota na mapie pokazywała siłę sygnału 4G jako liczbę w skali do 31, na przykład "20 z 31", co dla większości osób niewiele znaczyło. Teraz pokazuje wartość procentową, w tym przypadku 65%, tak samo jak dla Wi-Fi.

  • Ulepszenia

    Kody usterek 903, 911 i 912 mają teraz opisy,

    zgodne z opisami w aplikacji Yarbo: poluzowanie modułu oraz napęd lewego lub prawego silnika tnącego, zamiast samego numeru.

  • Ulepszenia

    Przeniesienie do Yardstick Anywhere obejmuje najnowszą kopię zapasową każdego Core

    Wraz z przeniesieniem trafia tam najnowszy plik "Utwórz kopię zapasową wszystkiego" każdego Core, bez zdjęcia z drona. Dzięki temu funkcja Wymień Core w Yardstick Anywhere może później odtworzyć ten ogród na nowym Core. Starsze kopie zapasowe pozostają na tym komputerze i nadal można je z niego przywracać.

  • Ulepszenia

    Powód odmowy przywrócenia trafia do dziennika

    Gdy przywracanie zostaje przerwane, ponieważ Core nie stoi na stacji lub nie jest bezczynny, dziennik zachowuje teraz odczyty, które o tym zdecydowały. Dzięki temu diagnostyka pokazuje ówczesny stan Core.

  • Ulepszenia

    Yardstick rejestruje odczyty ślimaka odśnieżarki na potrzeby przyszłych alertów

    Gdy zamontowana jest odśnieżarka, każdy zapis obejmuje teraz prąd i prędkość silnika ślimaka, jego stan usterki i temperatury, wysokość ślimaka oraz kąt i usterki komina wyrzutowego. Na ekranie na razie nic się nie zmienia. W ten sposób powstaje historia potrzebna Yardstick do poznania prawidłowej pracy ślimaka danego Yarbo, aby w przyszłości ostrzegać o możliwym zerwaniu sworznia zabezpieczającego. Gdy zamontowana jest kosiarka lub inny moduł, żadne dodatkowe dane nie są zapisywane.

  • Poprawki

    Zakończ zadanie i pozostałe przyciski zadania pokazują reakcję robota w ciągu kilku sekund

    Robot ładujący się na stacji z zachowanym zadaniem sam nie wysyła żadnych danych. Dlatego po naciśnięciu Zakończ zadanie strona czekała na kolejne sprawdzenie stanu, wykonywane co pięć minut. Po dwóch minutach przestawała czekać i informowała, że Yarbo nie zareagował, choć zadanie zakończyło się od razu. Teraz po użyciu Zakończ zadanie, Zakończ zadanie & wróć do stacji, Wstrzymaj, Wznów, Wstrzymaj & wróć do stacji lub uruchomieniu zadania Yardstick kilkukrotnie pyta robota o stan w ciągu następnej minuty. Kończy sprawdzanie, gdy tylko wykryje zmianę.

  • Poprawki

    Kilka sekund nierealnych odczytów pozycji nie zakłóca już mapy

    Każdy odczyt podaje pozycję robota dwukrotnie, z GPS i z jego własnej mapy, a obie pozycje są zgodne z dokładnością do około półtora metra. Robot, który zgłosił pozycję GPS oddaloną o 630 m, a następnie pozycję na mapie przesuniętą o 48 m, mógł spowodować przekroczenie dopuszczalnego zakresu dopasowania mapy ogrodu. W efekcie obrys ogrodu nie pokrywał się ze zdjęciem lotniczym, a odległa pozycja GPS rozciągała mapę danego dnia.

    Teraz odczyty odbiegające od pozostałych o ponad 10 m są pomijane przy dopasowywaniu. Nowość: raz na godzinę Yardstick sprawdza dane zarejestrowane od ostatniej kontroli i sam usuwa takie odczyty, dzięki czemu mapa i zdjęcie znów się pokrywają. Nie trzeba niczego naciskać.

  • Poprawki

    Fałszywe alerty w najnowszym oprogramowaniu sprzętowym Yarbo (3.14.40)

    W tej wersji oprogramowania sprzętowego w pełni naładowany robot na stacji przestaje zgłaszać ładowanie i co kilka minut wybudza się z uśpienia. Yardstick uznawał to za pracę poza stacją, więc zwykłe chwilowe pogorszenie sygnału GPS na stacji wywoływało alert "Utracono pozycję GPS", uśpiony robot na stacji był zgłaszany jako utrata kontaktu, a poziom akumulatora 0%, podawany przez chwilę po ponownym uruchomieniu, jako rozładowany akumulator.

    Robot na stacji nie wywołuje już alertu "Utracono pozycję GPS", utrata kontaktu z robotem na stacji jest zgłaszana dopiero po 15 minutach bez odpowiedzi, a odczyt wynoszący dokładnie 0% nie jest już uznawany za rozładowany akumulator. Podczas pracy poza stacją wszystkie trzy alerty działają jak dotychczas. (Ścieżka obsługi robota: wymaga sprawdzenia na żywo przed wydaniem).

  • Poprawki

    Ponowne uruchomienie nie blokuje już urządzeniu dostępu do Yarbo

    Każda część Yardstick komunikująca się z Yarbo (rejestrowanie, mapa, nazwy robotów, sterowanie robotem) logowała się osobno, a każde ponowne uruchomienie, także po aktualizacji, powodowało kilka prób logowania w ciągu paru sekund. Yarbo odpowiadał komunikatem "Zbyt wiele prób logowania", po czym nawet przez kwadrans odrzucał prawidłowe hasło. W tym czasie rejestrowanie było wstrzymane.

    Teraz cała aplikacja korzysta z jednej wspólnej sesji logowania do Yarbo, zachowuje ją po ponownym uruchomieniu i aktualizacji, aby wznowić działanie bez ponownego logowania, i odnawia ją wspólnie. Jeśli Yarbo odrzuci logowanie, Yardstick czeka przed kolejną próbą, zamiast próbować jednocześnie z każdej części aplikacji, a w dzienniku zapisuje rzeczywistą odpowiedź Yarbo. Hasło wpisane na stronie Ustawienia jest nadal od razu sprawdzane przez Yarbo.

  • Poprawki

    Ślad koszenia biegnie przez środek robota

    Wcześniej był rysowany na podstawie pozycji lewej anteny GPS robota, około 20 cm od środka, więc przejazd dokładnie po zaplanowanej linii pojawiał się obok niej. Teraz ślad biegnie przez środek robota, tam, gdzie rysowany jest sam robot i zaplanowana trasa. Jest też bardziej szczegółowy: przejazdy w ramach zadania zachowują swój kształt, zamiast być skracane do ukośnych linii.

    Dokładniejsze rysowanie obejmuje widoki dni i tygodni. Cała historia oraz wcześniej zapisane dni są rysowane jak dotychczas.

  • Poprawki

    Powiadomienie "Zadanie zakończone przedwcześnie" czeka na decyzję, a przycisk Odrzuć usuwa je na stałe

    Wcześniej znikało samo po kilku minutach, wraz z przyciskiem Kontynuuj. Teraz pozostaje do naciśnięcia przycisku Kontynuuj lub Odrzuć, maksymalnie przez trzy dni. Odrzucone powiadomienie nie wraca po odświeżeniu strony, ponownym otwarciu Yardstick, ponownym uruchomieniu Yardstick ani wtedy, gdy Yarbo przestaje zgłaszać zadanie jako zakończone. Zadanie zakończone później nadal otrzymuje własne powiadomienie.

  • Poprawki

    Co się stało? działa w każdym układzie strony Błędy

    W układach Oś czasu i Według kodu ta opcja nie reagowała. Teraz pod usterką otwiera panel na całą szerokość, pokazujący nietypowe zdarzenia z okolic tej chwili i odczyty ułożone w wierszach, tak jak wcześniej w układzie Tabela.

  • Poprawki

    Pojedynczy błędny odczyt akumulatora nie wywołuje już alertu Akumulator zbyt gorący do ładowania

    Dane sześciu ogniw akumulatora są zgłaszane razem co kilka minut. Przypadkowy, niepełny komunikat z danymi tylko jednego ogniwa, wskazujący 54 °C pomiędzy pełnymi odczytami od 28 do 30 °C, był uznawany za temperaturę akumulatora i wywoływał alert. Teraz temperatura akumulatora pochodzi z najnowszego pełnego odczytu, a temperatura jednego ogniwa znacznie wyższa od pozostałych jest uwzględniana tylko wtedy, gdy potwierdzą ją dwa kolejne odczyty.

    Rzeczywiste przegrzanie akumulatora nadal wywołuje alert, a pole Temperatura akumulatora na stronie Akumulator działa według tej samej zasady.

  • Poprawki

    Strona Plany otwiera się od razu

    Lista planów nie czeka już na wynik sprawdzenia Edytora mapy, którego nie wykorzystuje.

  • Poprawki

    Komunikat "Dostępna aktualizacja" nie pozostaje już po aktualizacji

    Strona pozostawiona otwarta podczas automatycznej aktualizacji Yardstick nadal proponowała instalację wersji, która już działała, a Ustawienia pokazywały stary numer wersji aż do ponownego załadowania strony. Teraz oba te miejsca samoczynnie uwzględniają uruchomioną wersję.

  • Poprawki

    Zakończenie zadania w godzinach ciszy usuwa kartę Wstrzymano

    Po zakończeniu zadania wstrzymanego na godziny ciszy, w aplikacji Yarbo, na robocie lub przyciskiem Zakończ zadanie w Yardstick, strona Harmonogram nadal informowała, że zadanie będzie kontynuowane rano. Teraz wykrywa zakończenie jeszcze w godzinach ciszy i usuwa kartę.

  • Poprawki

    Reguły pogodowe uwzględniają wybrane jednostki

    Mimo wybrania jednostek metrycznych reguła pogodowa nadal wymagała podania ilości opadów w calach i w nich ją wyświetlała. Teraz przyjmuje i pokazuje milimetry, a istniejąca reguła działa tak samo jak wcześniej: 0,10 cala jest wyświetlane jako 2,5 mm.

  • Poprawki

    Ścieżki i ślepe zaułki z suwakiem Prędkość jazdy w nowszych modelach Core Yarbo

    W serii Y40 i Yarbo Mini ustawienia obszarów miały już suwak Prędkość jazdy, od 0,1 do 1,2 m/s, ale ustawienia ścieżek i ślepych zaułków nadal pokazywały pięć gotowych opcji ze starszych modeli Core. Aplikacja Yarbo używa suwaka w obu przypadkach, więc teraz robi to również Edytor mapy. Starsze modele Core zachowują gotowe opcje.

  • Poprawki

    Przywracanie kopii zapasowej odtwarza ustawienia każdego kształtu

    Przywracanie kopii zapasowej mapy sprawdza teraz i odtwarza ustawienia każdego kształtu, a nie tylko obszarów i ślepych zaułków. Każda kopia zapasowa zachowuje ustawienia każdej ścieżki dla każdego modułu oraz ustawienia każdego chodnika. Dzięki temu po przywróceniu edytor wyświetla wszystkie różniące się ustawienia i może je odtworzyć.

    Nie pojawia się już informacja, że wszystko jest zgodne, jeśli nie sprawdzono ścieżek i chodników: przy kopii zapasowej sprzed tej zmiany wyświetlana jest odpowiednia informacja. Jeśli nie udało się odczytać ustawień kształtu, jest on wskazywany z nazwy, zamiast być pomijany. Przywracanie kopii zapasowej z Core serii Y40 lub Yarbo Mini na starszy Core dopasowuje teraz każdą wartość Prędkości jazdy do najbliższej prędkości dostępnej w starszym Core, o czym informuje podgląd.

    Przywracanie Core wskazuje teraz ustawienia kształtu już obecnego na robocie, które różnią się od kopii zapasowej, na przykład włączenie lub wyłączenie, zamiast informować, że robot nie zachował zmiany. Kopia zapasowa samej aplikacji (Ustawienia > Kopia zapasowa) przenosi teraz te kopie ustawień na nowy komputer, więc przywracanie na nim kopii zapasowej mapy nie powoduje już komunikatu, że Yardstick nie ma ich kopii. Pełna kopia zapasowa Core wykonana bez połączenia z Yarbo zawiera teraz także ustawienia ścieżek i chodników.

  • Poprawki

    Edytor mapy pokazuje odległość przesunięcia już podczas przesuwania

    Podczas przeciągania punktu wyświetlana jest odległość oraz przesunięcie na wschód lub zachód i na północ lub południe, tak jak przed wersją 1.1.15, zamiast dopiero po zwolnieniu punktu. Teraz te informacje są też wyświetlane na bieżąco podczas przeciągania całego kształtu lub grupy zaznaczonej narzędziem Lasso.

  • Poprawki

    Ekran ścienny co kilka sekund dwukrotnie pobierał mapę

    Gdy wyświetlany był slajd z mapą, Ekran ścienny przy każdym odświeżeniu dwukrotnie z rzędu prosił Yardstick o mapę. Teraz robi to raz, a przy pierwszym pojawieniu się slajdu z mapą nadal pobiera ją od razu, aby obraz pasował do ekranu.

  • Poprawki

    Mechanizm harmonogramu nie informuje już o powrocie robota do stacji, gdy robot zatrzymał się w ogrodzie

  • Poprawki

    Podpowiedź przycisku Pokrycie na mapie nie mówi już, że parametr wybiera się "po prawej"

    Na monitorze komputera stacjonarnego pole wyboru znajduje się po prawej, a na laptopie po lewej, więc podpowiedź podaje teraz jego nazwę: Koloruj mapę według.

  • Poprawki

    Edytor mapy nie informuje już, że plan jest ukończony "tylko" w określonym stopniu

    podczas pracy Yarbo. Po prostu podaje postęp realizacji planu.

v1.2.8

1 zmiana: 1 poprawka

Wszystkie zmiany (1)1 poprawka
  • Poprawki

    Drobne poprawki błędów i ulepszenia

    Drobne poprawki i ulepszenia przygotowujące aplikację na nowe funkcje w kolejnym wydaniu.

v1.2.7

Zamiatanie podjazdu dmuchawą do liści

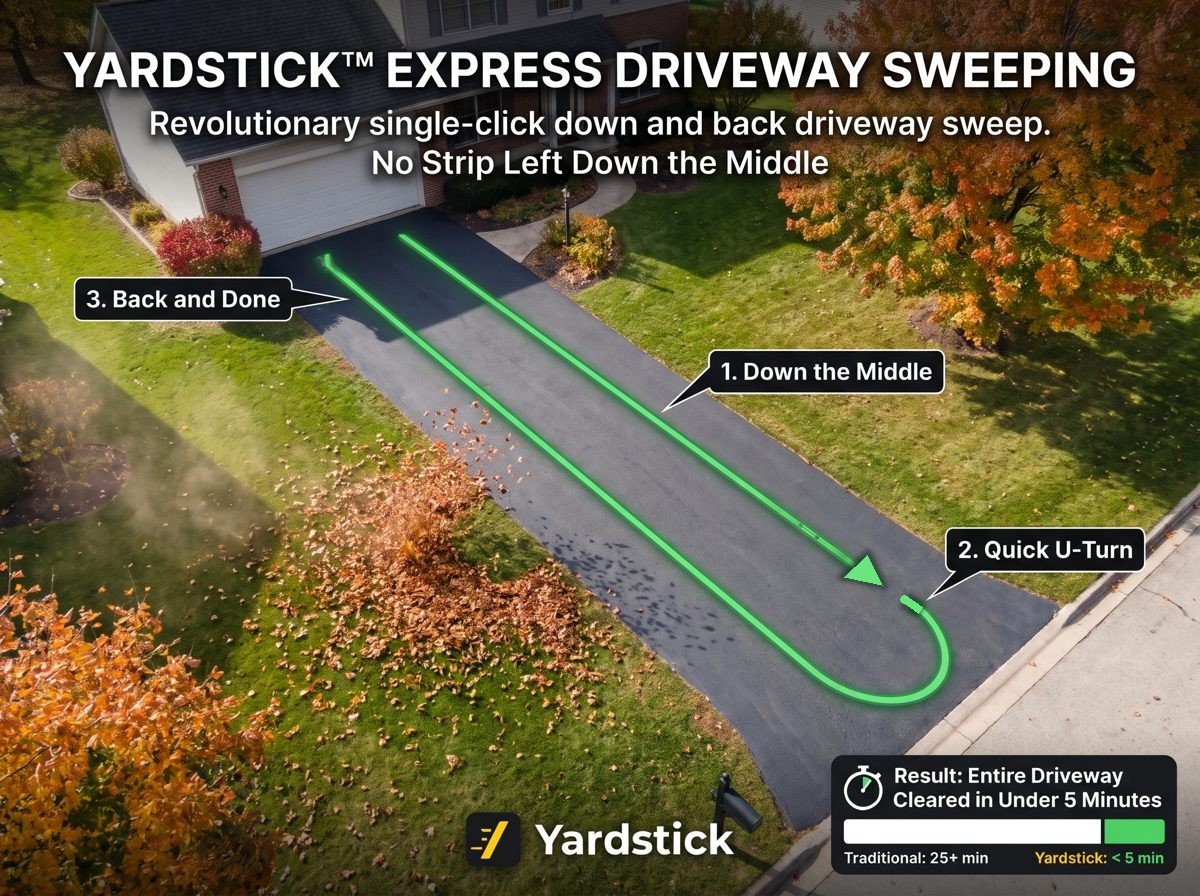
Dotychczas sprzątanie podjazdu dmuchawą do liści wymagało traktowania go jak trawnika: robot przedmuchiwał każdy jego fragment, rząd po rzędzie, co mogło wymagać więcej niż jednego ładowania. Podjazd tego nie potrzebuje. Dzięki funkcji Zamiatanie podjazdu robot przejeżdża jedną stroną i wraca drugą z włączoną dmuchawą skierowaną ku środkowi. Liście znikają podczas jednego szybkiego przejazdu, bez pozostawiania pasa na środku. Nasz własny podjazd ma jedną trzecią mili długości: dawniej sprzątanie zajmowało cały dzień, a teraz Zamiatanie podjazdu radzi sobie z całością na jednym ładowaniu. Funkcja działa na podjazdach prostych, zakrzywionych i okrężnych, z zakrętami do 60° w dowolnym punkcie. Jedno kliknięcie podjazdu rysuje całą trasę i tworzy jej plan.

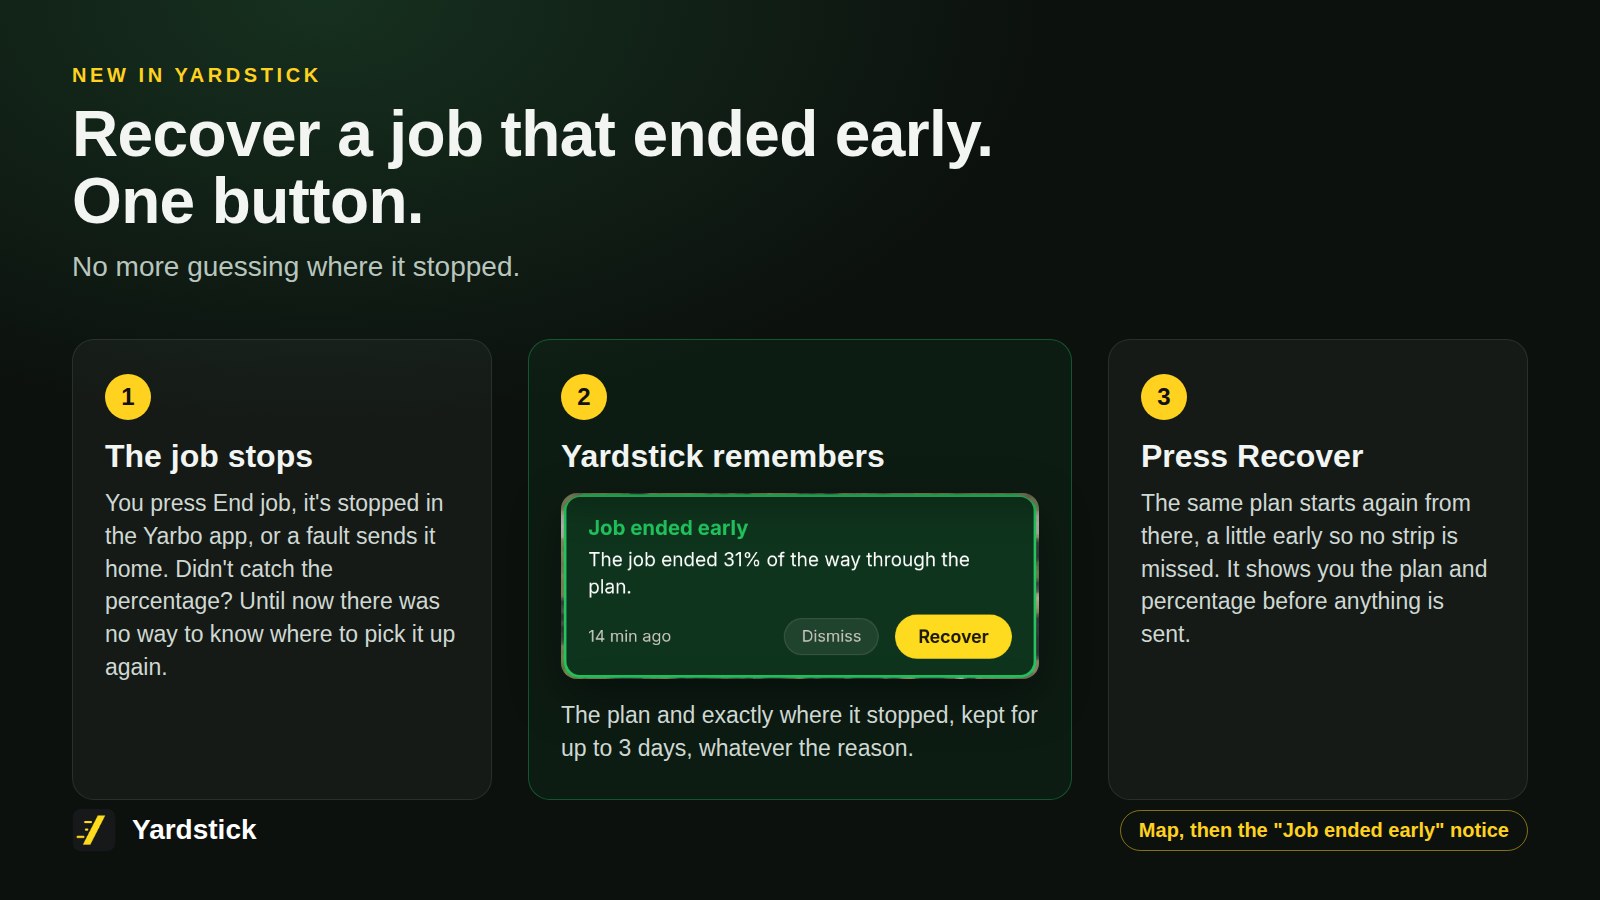
Gdy zadanie kończy się przedwcześnie, nie trzeba już zgadywać. Wcześniej, jeśli umknęło, jak daleko robot dotarł, nie było wiadomo, skąd wznowić pracę. Teraz, niezależnie od przyczyny zatrzymania, Yardstick przez trzy dni pamięta plan i dokładne miejsce przerwania, a jeden przycisk Kontynuuj uruchamia go ponownie od tego miejsca. To wydanie pozwala też rozpocząć plan od wybranego etapu i ustawić suwak Prędkość jazdy w nowszych modelach Core Yarbo.

Zamiatanie podjazdu: przejazd jedną stroną podjazdu, zawrócenie przy drodze i powrót drugą stroną.
Kontynuowanie przedwcześnie zakończonego zadania: powiadomienie "Zadanie zakończone przedwcześnie" z przyciskiem Kontynuuj.

Gdzie znaleźćEdytor mapy, następnie Zamiatanie podjazdu

Wszystkie 25 zmian8 nowości · 5 ulepszeń · 12 poprawek
  • Nowości

    Zamiatanie podjazdu dmuchawą do liści

    Funkcja działa na podjazdach prostych, zakrzywionych i okrężnych, z zakrętami do 60° w dowolnym punkcie. W Edytorze mapy nacisnąć Zamiatanie podjazdu i kliknąć podjazd. Yardstick wyznacza linię środkową podjazdu i rysuje cztery małe obszary narożne połączone ścieżkami z włączoną dmuchawą do liści: wzdłuż lewej strony, w poprzek przy drodze i z powrotem prawą stroną, zawsze z nadmuchem ku środkowi, oraz drogę wjazdu i wyjazdu. Plan wykonuje je po kolei. Sprawdzić rysunek, nacisnąć Dodaj do mapy, a następnie Zapisz zmiany. Dmuchawa do liści musi być włączona tylko podczas wykonywania planu.

  • Nowości

    Kontynuowanie przedwcześnie zakończonego zadania jednym przyciskiem

    Gdy zadanie kończy się przedwcześnie, niezależnie od przyczyny (Zakończ zadanie, zatrzymanie w aplikacji Yarbo, usterka powodująca powrót do stacji), nie trzeba już wiedzieć, jak daleko robot dotarł. Yardstick pamięta plan i miejsce zatrzymania przez maksymalnie trzy dni, a powiadomienie "Zadanie zakończone przedwcześnie" na mapie ma przycisk Kontynuuj, który ponownie uruchamia ten sam plan od tego miejsca, z niewielkim cofnięciem, aby nie pominąć żadnego pasa. Przed wysłaniem polecenia pokazuje plan i procent postępu. Przycisk jest dostępny, gdy robot stoi na stacji i nie pracuje.

  • Nowości

    Usuwanie zamiatania podjazdu ze strony Plany

    Plan zamiatania podjazdu ma opcję Usuń zamiatanie podjazdu obok opcji Usuń. Pokazuje ona, co zostanie usunięte, i najpierw prosi o potwierdzenie, a następnie tworzy kopię zapasową mapy i planów oraz usuwa plan, jego obszary narożne i ścieżki, pozostawiając sam podjazd bez zmian. Opcja Usuń nadal usuwa tylko plan.

  • Nowości

    Rozpoczynanie planu od wybranego etapu

    Każdy plan na stronie Plany ma pole Zacznij od obok pola Liczba powtórzeń. Wystarczy wpisać całkowitą wartość procentową od 0 do 95, a przycisk Start uruchomi plan od tego miejsca, tak jak funkcja rozpoczynania od określonego procentu w aplikacji Yarbo. Wartość pozostaje równa 0, czyli od początku, dopóki nie zostanie zmieniona.

  • Nowości

    Suwak Prędkość jazdy w nowszych modelach Core Yarbo

    W serii Y40 i Yarbo Mini ustawienia obszarów w Edytorze mapy mają teraz taki sam suwak Prędkość jazdy jak aplikacja Yarbo, od 0,1 do 1,2 m/s, zamiast pięciu gotowych opcji używanych przez starsze modele Core. Prędkość ustawiona w robocie pozostaje dokładnie taka sama aż do przesunięcia suwaka.

  • Nowości

    Prędkości ślimaka odśnieżarki dopasowane do modelu Core

    Tryby Cichy, Zrównoważony, Mocny i Turbo odpowiadają teraz modelowi Core widocznemu na ekranie, a przywracanie kopii zapasowej ze starszego Core na Y40P zachowuje ten sam tryb dla każdego obszaru. Podgląd przywracania informuje, gdy kopia zapasowa pochodzi z innego typu Core.

  • Nowości

    Diagnostyka obejmuje ustawienia obszarów

    Opcja Wyślij dane diagnostyczne dołącza teraz ustawienia ostatnio odczytane przez Yardstick z kilku obszarów każdego Core. Tylko je odczytuje, niczego nie zapisuje w robocie.

  • Nowości

    Nowości bezpośrednio na mapie

    Po automatycznej aktualizacji Yardstick karta na mapie pokazuje, co przynosi aktualizacja: ilustrację, najważniejsze zmiany i linki do poradników, w wybranym języku. Pozostaje widoczna do naciśnięcia przycisku Odrzuć, a przycisk Zobacz wszystkie aktualizacje otwiera sekcję Aktualizacje w Ustawieniach z pełnymi opisami.

  • Ulepszenia

    Alert Poza mapą ostrzega tylko w związku z zadaniem

    Robot sterowany ręcznie lub zaparkowany podczas rysowania mapy celowo znajduje się poza swoimi obszarami i nie wywołuje już alertu Poza mapą. Teraz alert ostrzega podczas wykonywania lub wstrzymania zadania albo w ciągu pół godziny od niego.

  • Ulepszenia

    Ekran ścienny pokazuje prędkość każdego noża

    Wskaźnik noży na mapie i kartach Ekranu ściennego pokazuje teraz każdy nóż od lewej do prawej, zawsze jako prędkość, zamiast jednej liczby, która mogła być ujemna.

  • Ulepszenia

    Nieużywana strona wstrzymuje działanie po 30 minutach

    Mapa na żywo, alerty i pozostałe elementy strony wstrzymują działanie i wyświetlają odpowiednią informację. Kliknięcie, naciśnięcie klawisza lub dotknięcie ekranu natychmiast przywraca wszystko do działania. Sesja logowania pozostaje aktywna, a Ekran ścienny nadal działa.

  • Ulepszenia

    Powód odmowy przywrócenia trafia do dziennika

    , dzięki czemu dane diagnostyczne pokazują stan Core w danej chwili.

  • Ulepszenia

    Przeniesienie do Yardstick Anywhere zaczyna się od jednego przycisku

    , bez wpisywania kodu i z zachowaniem wyboru dotyczącego reguł pogodowych.

  • Poprawki

    W niektórych przypadkach plan wstrzymany na godziny ciszy nie był kontynuowany

    Jeśli w chwili rozpoczęcia godzin ciszy robot miał wstrzymane zadanie poza stacją, Yardstick mógł nie wznowić go i zapisać je jako zakończone. Teraz czeka na potwierdzenie, że robot pracuje, a jeśli tak nie jest, ponownie uruchamia plan od miejsca zatrzymania.

  • Poprawki

    W bardzo rzadkich sytuacjach strefy nie pokrywały się ze zdjęciem lotniczym

    w Edytorze mapy, a opcja Cały okres je ukrywała. Oba problemy zostały naprawione.

  • Poprawki

    Alerty każdego robota korzystają z jego własnej mapy

    Przy dwóch robotach sprawdzanie warunków alertów Poza mapą i Nie można wrócić do stacji oraz odległości od stacji mogło korzystać z mapy drugiego robota. Teraz każdy robot jest sprawdzany na podstawie własnej mapy.

  • Poprawki

    Mapa i zdjęcie lotnicze szybko wracają po ponownym uruchomieniu

    , dzięki czemu urządzenie nie zwalnia, a zdjęcie lotnicze nie pozostaje przez pewien czas puste.

  • Poprawki

    Mapa na Ekranie ściennym zachowuje zdjęcie lotnicze

    gdy jego odświeżanie trwa zbyt długo, i ponawia próbę później.

  • Poprawki

    Lista kodów usterek działa szybciej w ogrodzie, w którym robot intensywnie pracuje

    , i nie przekracza już limitu czasu oczekiwania.

  • Poprawki

    Mechanizm harmonogramów nie zapisuje już błędu co 30 sekund

    przy włączonym planowaniu, jak miało to miejsce w wersji 1.2.0.

  • Poprawki

    Jeden robot, z którym Yarbo nie może się połączyć, nie blokuje już

    rejestrowania danych pozostałych robotów na koncie z kilkoma robotami.

  • Poprawki

    Przy kilku urządzeniach Core znaczniki problemów pozostają na mapie właściwego ogrodu

    , a odrzucone wyniki analizy są przypisywane do odpowiedniego urządzenia Core.

  • Poprawki

    Opcja "Pokaż tylko ten" w Edytorze mapy działa w obie strony

    Ponowne naciśnięcie przywraca dokładnie poprzedni widok, z uwzględnieniem kształtów ukrytych ręcznie.

  • Poprawki

    Wysokość noża w Home Assistant jest podawana w calach i jest poprawna dla M1

    Wartość Wysokość noża jest podawana w calach, a dla M1 korzysta teraz ze skali wysokości tego modelu zamiast skali Mower Pro.

  • Poprawki

    Home Assistant nie pokazuje już przycisku Znajdź (dźwięk)

    , na który nie reaguje żadna wersja oprogramowania sprzętowego Yarbo, a integracja przesyła klucz Yardstick Anywhere wyłącznie przez https.

v1.2.0

Yardstick Anywhere

Yardstick Anywhere to nowy, opcjonalny sposób korzystania z Yardstick: znany już Yardstick, który działa w chmurze, bez konieczności pozostawiania włączonego komputera w domu. Jeśli obecne rozwiązanie się sprawdza, nic się nie zmienia. Zainstalowany Yardstick nadal działa i otrzymuje aktualizacje, tak jak dotąd. Dla osób zainteresowanych przeniesieniem ta wersja sprowadza je do jednego przycisku: przenoszone są zapisy, mapy, programy, reguły, dziennik i niewykorzystana część płatnej licencji. Komputer przekazuje sterowanie robotem tak, aby oba systemy nigdy nie planowały jego pracy jednocześnie.

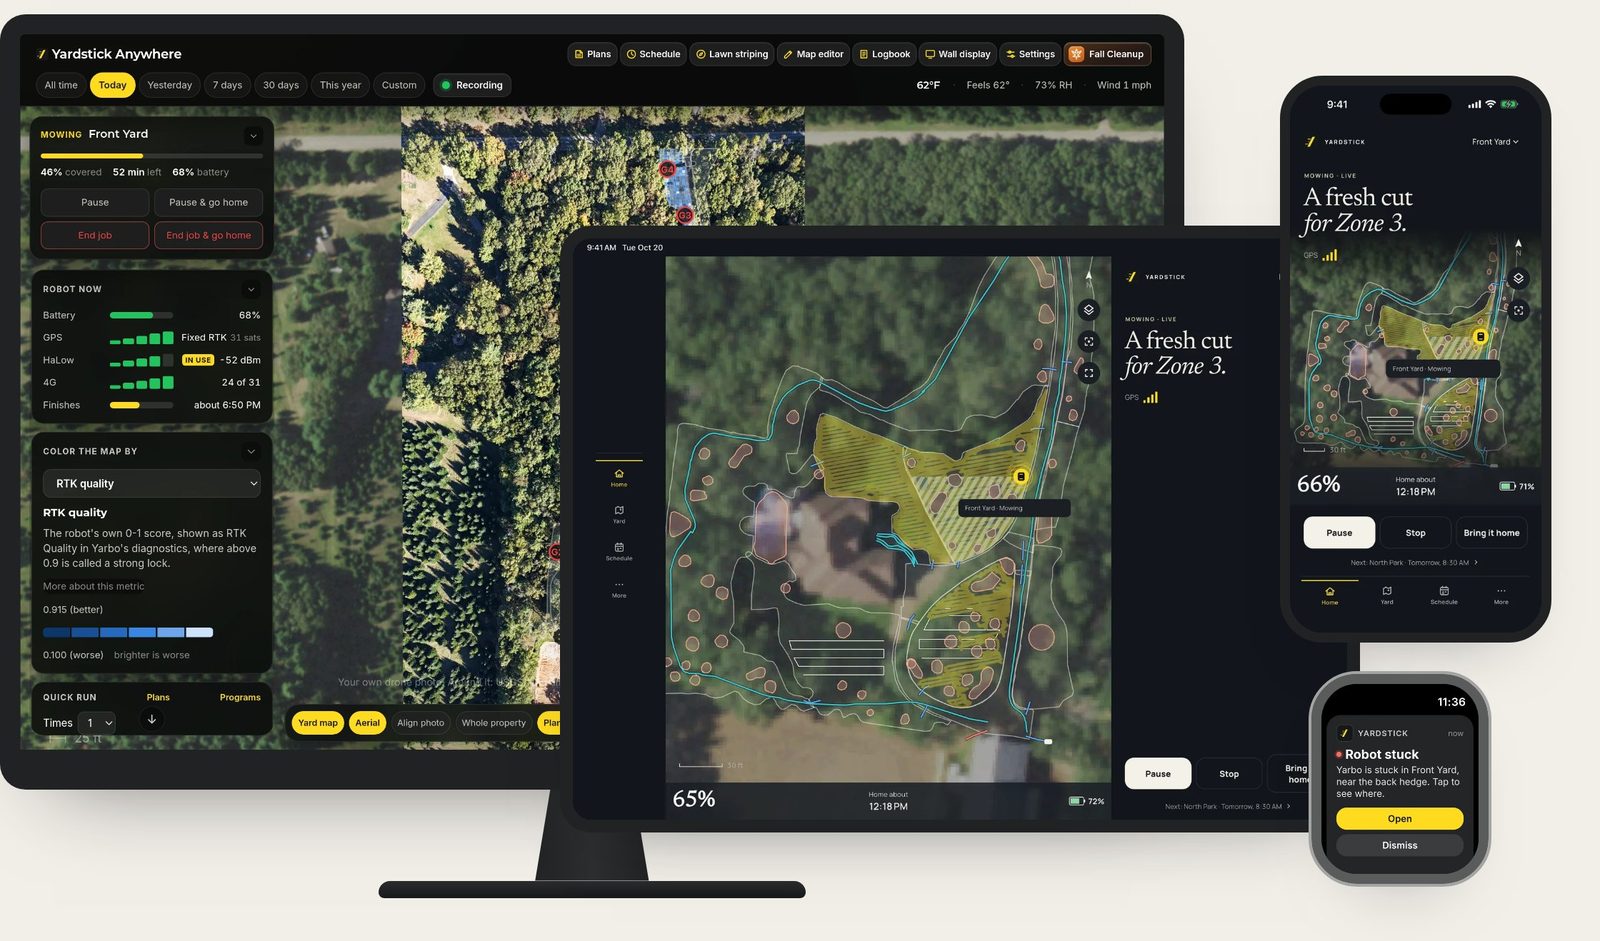
Yardstick Anywhere na monitorze komputera, tablecie, telefonie i zegarku.

Gdzie znaleźćUstawienia, a następnie Przenieś do Yardstick Anywhere

Wszystkie zmiany: 5Nowości: 2 · Ulepszenia: 3
  • Nowości

    Przeniesienie do Yardstick Anywhere jednym przyciskiem

    Na stronie Przenieś do Yardstick Anywhere wystarczy teraz na początek jeden przycisk. Otwiera on Yardstick Anywhere w nowej karcie, gdzie można utworzyć konto lub się zalogować, połączyć konto Yarbo, sprawdzić kwotę do wykorzystania za licencję i wybrać plan. Gdy tylko robot znajdzie się na koncie, komputer automatycznie przesyła historię. Nie trzeba odczytywać kodu na jednym ekranie i wpisywać go na drugim. Kod nadal działa dla osób, które rozpoczęły przenoszenie od strony Yardstick Anywhere.

  • Nowości

    Niewykorzystana część płatnej licencji staje się środkami do wykorzystania w Yardstick Anywhere

    Przeniesienie płatnej licencji zasila konto Yardstick Anywhere kwotą odpowiadającą pozostałej części jej rocznego okresu (zapłacona kwota proporcjonalnie do liczby pozostałych dni, z zaokrągleniem do pełnego dolara). Kwota ta pomniejsza kolejne rachunki aż do wyczerpania. Są to środki na koncie, a nie zwrot pieniędzy. Yardstick na komputerze działa jeszcze przez 14 dni po przeniesieniu lub do terminu odnowienia licencji, jeśli nastąpi on wcześniej. Następnie licencja wygasa i nie jest pobierana kolejna opłata. Licencje próbne, testerskie i bezterminowe nie zapewniają środków do przeniesienia.

  • Ulepszenia

    Przeniesienie obejmuje pozostałe dane ogrodu

    Wraz ze wszystkimi danymi przenoszonymi dotychczas przenoszone są teraz także: dziennik z licznikami, zdjęcie z drona, kopie ustawień stref przechowywane z kopiami zapasowymi, konfiguracja wysokości sezonowych, kolejność planów, jednostki pogody i ustawienia powrotu przy deszczu oraz progi alertów. Tokeny usług pogodowych celowo pozostają na komputerze: są to hasła do usług innej firmy, dlatego Yardstick Anywhere prosi o ich jednorazowe podanie.

  • Ulepszenia

    Można przenieść każdą instalację z licencją lub w okresie próbnym

    Wcześniej przeniesienie było dostępne tylko dla naszych instalacji i instalacji naszych testerów.

  • Ulepszenia

    Przekazanie sterowania nigdy nie pozostawia dwóch aktywnych mechanizmów harmonogramów

    Podczas przeniesienia komputer najpierw wyłącza własne planowanie, Kierunek koszenia i inteligentne strefy zakazane. Dopiero potem sterowanie przejmuje Yardstick Anywhere. Jeśli w tym momencie połączenie zostanie przerwane, robot po prostu poczeka kilka minut na Yardstick Anywhere. Nigdy nie zostanie wysłany do pracy przez oba systemy.

v1.1.15

Ukrywanie dowolnego kształtu

Gdy obszary nakładają się na siebie, trudno czasem zobaczyć i zaznaczyć właściwy. W Edytorze mapy można teraz osobno ukryć dowolną strefę, ścieżkę, chodnik, ślepy zaułek lub strefę zakazaną albo wyświetlić tylko aktualnie edytowany kształt. Dzięki temu edycja nakładających się kształtów jest znacznie łatwiejsza. W tej wersji pierwszy zapis po otwarciu edytora jest też równie szybki jak kolejne. Dodano również ustawienie Zakładka dla kosiarki.

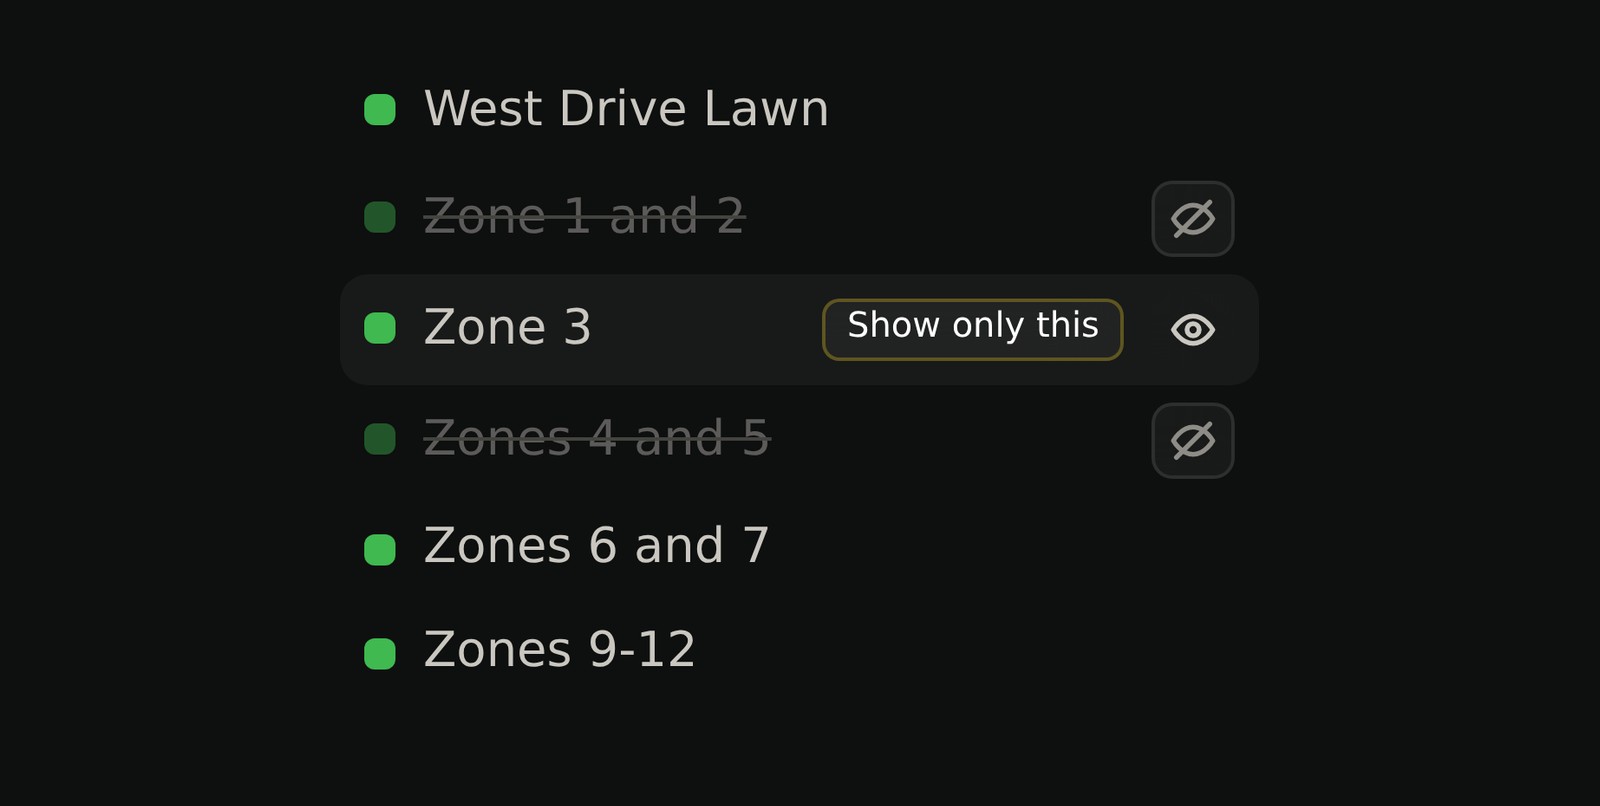
Dwie ukryte strefy i opcja Pokaż tylko ten przy wskazanej strefie na liście Kształty w Edytorze mapy.

Gdzie znaleźćEdytor mapy, a następnie przycisk z ikoną oka w dowolnym wierszu listy Kształty

Wszystkie zmiany: 9Nowości: 1 · Ulepszenia: 2 · Poprawki: 6
  • Nowości

    Ukrywanie pojedynczych kształtów lub wyświetlanie tylko jednego w Edytorze mapy

    Każdy wiersz listy Kształty ma teraz przycisk z ikoną oka, który pozwala ukryć lub pokazać na mapie pojedynczą strefę, ścieżkę, chodnik, ślepy zaułek lub strefę zakazaną bez wyłączania całej warstwy. Jest też przycisk "Pokaż tylko ten", który jednym kliknięciem ukrywa wszystko inne. Komunikat na mapie podaje liczbę ukrytych kształtów i zawiera przycisk "Pokaż wszystkie". Ukrywanie dotyczy wyłącznie widoku i nie wpływa na zapisaną mapę ani wspólne granice.

  • Ulepszenia

    Pierwszy zapis w Edytorze mapy jest znacznie szybszy

    Przed pierwszym zapisem po otwarciu edytor tworzy kopię zapasową mapy wraz z ustawieniami każdej strefy. W dużym ogrodzie odczyt tych ustawień mógł zajmować niemal minutę. Teraz edytor odczytuje je w tle podczas pracy, po kilka stref naraz, więc pierwszy zapis trwa mniej więcej tyle samo co każdy kolejny.

  • Ulepszenia

    Zakładka odśnieżarki pokazuje 0, 6 i 12 cali, tak jak w aplikacji Yarbo

    Wcześniej wyświetlane były wartości 5,88 i 11,88, będące dokładnym przeliczeniem 15 i 30 cm. Same ustawienia się nie zmieniły, a w jednostkach metrycznych nadal wyświetlane są 15 i 30 cm.

  • Poprawki

    W pewnych okolicznościach przywrócenie kopii zapasowej mogło uniemożliwić uruchomienie Yardstick

    Przywracanie przez Ustawienia > Kopia zapasowa odtwarzało zapisy z kopii, ale jeśli Yardstick nie został wcześniej prawidłowo zamknięty, na przykład po ponownym uruchomieniu komputera, obok nich pozostawała najnowsza, niezapisana część bieżących danych. Razem nie dawały się odczytać. Yardstick kończył wtedy każde uruchomienie błędem, nie podając przyczyny. Przywracanie odkłada teraz tę część na bok wraz z pozostałymi zastępowanymi danymi. Jeśli Yardstick napotka błąd podczas uruchamiania, zapisze jego przyczynę w swoim dzienniku.

  • Poprawki

    W nielicznych przypadkach zapis ostrzegał o braku ścieżki ze stacji do strefy, mimo że ścieżka istniała

    Ścieżka, która nadal wskazuje strefę usuniętą z mapy, ale leży wewnątrz istniejącej strefy, jest teraz uznawana za połączenie z tą istniejącą strefą, tak samo jak interpretuje ją robot. Strefa, do której rzeczywiście nie ma żadnego dojazdu, nadal jest wskazywana w ostrzeżeniu.

  • Poprawki

    W Ustawieniach obszarów brakowało ustawienia Zakładka dla kosiarki

    Aplikacja Yarbo pozwala wybrać zakładkę 0, 4 lub 8 cali między przejazdami podczas koszenia, a Edytor mapy pokazywał to ustawienie tylko dla odśnieżarki. Teraz jest ono dostępne również w Ustawieniach obszarów kosiarki, obok Kąta trasy, i pokazuje bieżącą wartość ustawioną dla obszaru.

  • Poprawki

    Zmiana nazwy zwiniętego planu pokazywała tylko przyciski Zapisz i Anuluj

    Gdy lista planów jest zwinięta, wybranie opcji Zmień nazwę z menu planu rozwija teraz ten plan, aby można było zobaczyć i zmienić jego nazwę. Po zakończeniu plan ponownie się zwija.

  • Poprawki

    Komunikat "Robot wkrótce zjedzie ze stacji" pozostawał na stronie Plany przez całe zadanie

    Po uruchomieniu planu komunikat znika teraz, gdy tylko robot rozpocznie pracę, a najpóźniej po trzech minutach.

  • Poprawki

    Czerwony licznik usterek u góry mapy nie reagował na kliknięcie

    Teraz otwiera stronę Stan techniczny, która zawiera listę wszystkich usterek zgłaszanych przez robota wraz z wyjaśnieniami. Wcześniej jedynym źródłem szczegółów była podpowiedź wyświetlana po najechaniu kursorem, niedostępna na telefonie czy tablecie.

v1.1.14

Plany odśnieżania mogą obejmować chodniki

Chodniki odśnieżarki pojawiają się teraz w edytorze planów obok stref i ślepych zaułków także wtedy, gdy odśnieżarka nie jest podłączona. Plan odśnieżania może więc uwzględniać je w wybranej kolejności. Mają też własną warstwę Chodniki w Edytorze mapy. Ta wersja pozwala również dzielić strefę dokładnie w miejscu narysowanej linii podziału i wyjaśnia każdy zapis przerwany w trakcie.

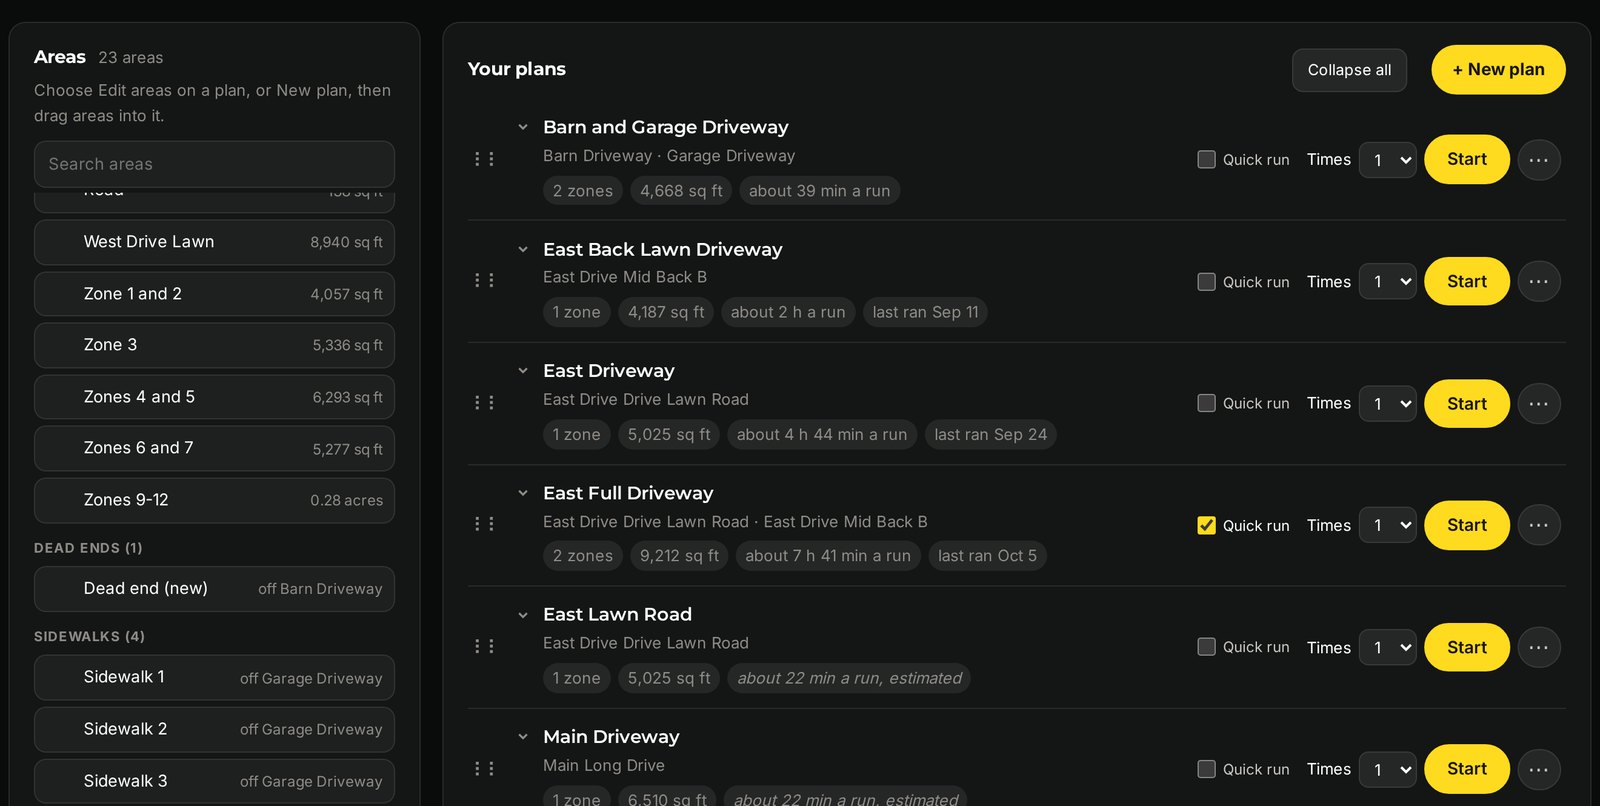
Chodniki na liście obok stref i ślepych zaułków na stronie Plany.

Gdzie znaleźćPlany, a następnie edycja obszarów planu

Wszystkie zmiany: 11Nowości: 1 · Ulepszenia: 3 · Poprawki: 7
  • Nowości

    Chodniki w planach

    Edytor planów pokazuje chodniki odśnieżarki obok stref i ślepych zaułków, dzięki czemu plan odśnieżania może uwzględniać je w wybranej kolejności. Każdy plan podaje liczbę zawartych w nim chodników. Linie patrolu nie są dostępne do wyboru.

  • Ulepszenia

    Chodniki odśnieżarki są widoczne jako Chodniki w Edytorze mapy

    Mają własną warstwę zamiast pojawiać się jako linie patrolu. Linie patrolu dla SAM pozostają na swoim miejscu.

  • Ulepszenia

    Edytor mapy wyjaśnia zapis przerwany w trakcie

    Przy każdej zmianie podany jest status: zapisana, nieudana z podaniem przyczyny lub jeszcze niewysłana. Aby znaleźć element na mapie, należy go wybrać. Przycisk Zapisz pozostałe pozwala zapisać resztę zmian. Jeśli wynik zapisu jest niepewny, edytor wskazuje zmianę do sprawdzenia. Jeśli ponowne wczytanie spowodowałoby utratę niewysłanych zmian, edytor zachowuje je i wstrzymuje wczytywanie.

  • Ulepszenia

    Podział strefy w miejscu narysowanej linii

    Linia podziału kończy się na najbliższych granicach, więc krętą strefę można podzielić w poprzek jednego z jej ramion. Należy ustawić oba końce linii i przeciągnąć dowolny z nich, aby zobaczyć podgląd dwóch części, a następnie nacisnąć Enter lub Podziel tutaj, aby zastosować podział. Esc anuluje operację.

  • Poprawki

    Komunikat "Naprawianie połączeń pozostałych po wcześniejszym podziale" powracał przy każdym otwarciu Edytora mapy

    Był to błąd. Robot ustala, z którą strefą łączy się ścieżka lub ślepy zaułek, na podstawie położenia ich końców. Gdy wybierał inaczej niż edytor, edytor przy każdym otwarciu próbował przeprowadzić tę samą naprawę i za każdym razem zapisywał kopię zapasową. Teraz akceptuje wybór robota i już go nie zmienia.

  • Poprawki

    W pewnych okolicznościach zapisanie ścieżki lub ślepego zaułka mogło wymagać kilku prób

    Był to błąd. Gdy robot łączył ścieżkę z samodzielnie wybraną strefą, edytor zgłaszał, że zapis nie został zachowany. Wybór robota jest teraz uznawany za wynik zapisu, więc takie zmiany zapisują się za pierwszym razem.

  • Poprawki

    Pomyślny zapis podziału był wyświetlany na czerwono

    Informacje o skopiowanych ustawieniach są teraz wyświetlane na zielono. Kolor czerwony nadal oznacza nieudany zapis lub niezachowanie ustawień przez robota.

  • Poprawki

    Yarbo Core z 2023 wyświetlał błąd zapory sieciowej przy logowaniu

    Zamiast próbować się połączyć, Yardstick informuje teraz, że obsługuje urządzenia Core z 2024 i nowsze.

  • Poprawki

    Tylko przy kilku urządzeniach Core: przełączenie urządzenia na stronie Pasy na trawniku mogło pozostawić obszary pierwszego urządzenia

    Strona usuwa teraz niezapisane zmiany kierunku i wczytuje obszary oraz pomiary wybranego urządzenia Core.

  • Poprawki

    W pewnych okolicznościach opóźniona odpowiedź mogła powodować wyświetlanie niewłaściwego urządzenia Core na stronach Plany i Harmonogram

    Starsze odpowiedzi nie zastępują już planów, obszarów, zapisanych kopii ani harmonogramu wybranego urządzenia Core.

  • Poprawki

    Tylko przy kilku urządzeniach Core: w pewnych okolicznościach strona Plany mogła pokazywać czasy pracy innego urządzenia

    Czasy pracy i szczegóły harmonogramu dotyczą teraz wybranego urządzenia Core i odświeżają się po jego przełączeniu.

v1.1.12

Więcej sposobów tworzenia kopii zapasowej urządzenia Core i łatwa wymiana w razie potrzeby

Kopię zapasową urządzenia Core można utworzyć w dowolnej chwili jednym kliknięciem lub powierzyć to Yardstick zgodnie z harmonogramem: codziennie, w wybrane dni tygodnia lub co miesiąc. Przenośne kopie są przechowywane w wybranym folderze. Każda kopia zawiera mapę, ustawienia wszystkich obszarów, ścieżki, plany i własne ustawienia Yardstick dla danego urządzenia Core. Jeśli kiedyś zajdzie potrzeba wymiany urządzenia Core, funkcja Wymień Core przeniesie wszystko na nowe urządzenie, pokazując najpierw podgląd, a na koniec raport. Programy i plany można teraz uruchamiać kilka razy z rzędu, a przy każdym miejscu problemowym widoczny jest czas ostatniego wystąpienia problemu.

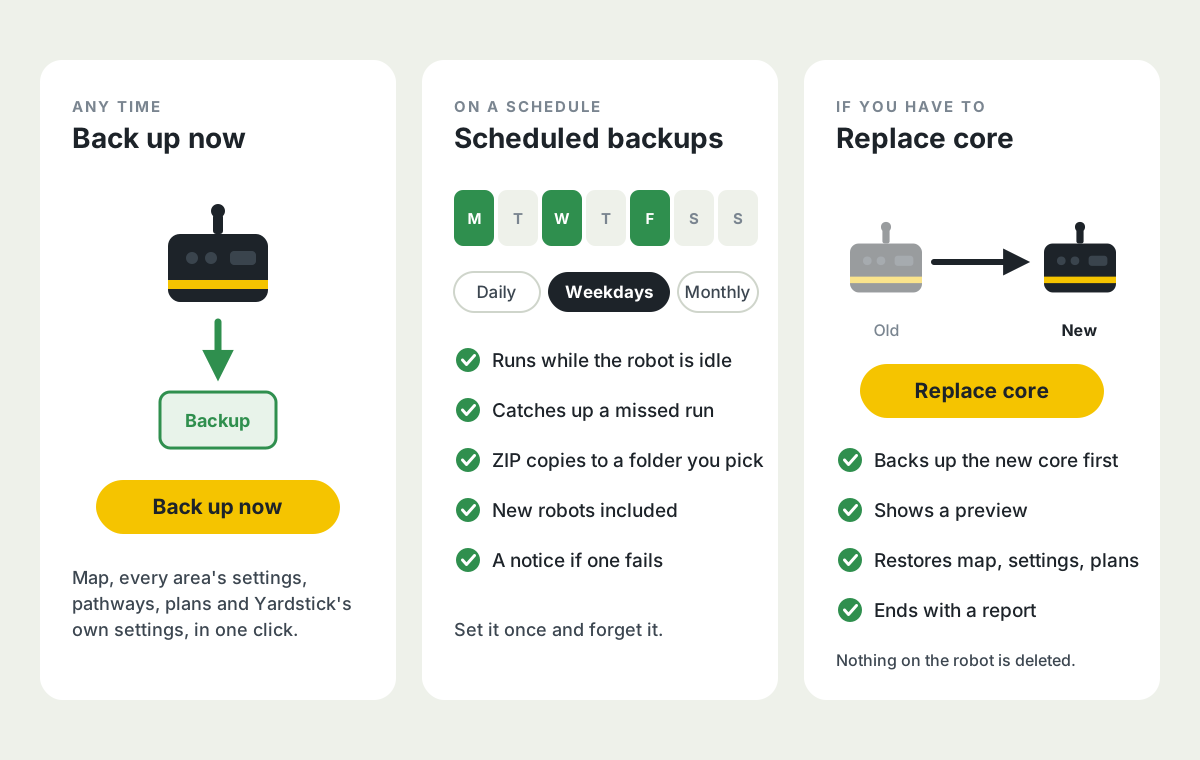
Kopia zapasowa urządzenia Core w dowolnej chwili, według harmonogramu lub wymiana urządzenia jednym przyciskiem.

Gdzie znaleźćUstawienia, sekcje Twoje Yarbo i Zaplanowane kopie zapasowe

Wszystkie 25 zmianNowości: 5 · Ulepszenia: 7 · Poprawki: 13
  • Nowości

    Kopia zapasowa urządzenia Core i przywracanie na nowym urządzeniu

    W Ustawieniach, w sekcji Twoje Yarbo, każdy robot ma teraz przyciski Utwórz kopię zapasową teraz, Wymień Core i Przywróć z kopii zapasowej. Tworzenie kopii odczytuje bezpośrednio z robota mapę, ustawienia każdego obszaru dla wszystkich modułów, ścieżki i plany. Wraz z nimi zachowywane są własne ustawienia Yardstick dla danego urządzenia Core. Przywracanie działa, gdy robot jest w stacji: najpierw tworzy kopię zapasową nowego urządzenia Core, pokazuje podgląd, dodaje tylko brakujące elementy, nigdy niczego nie usuwa z robota i kończy się raportem dotyczącym każdego elementu.

  • Nowości

    Zaplanowane kopie zapasowe

    Zaplanowane kopie zapasowe mają własną kartę w Ustawieniach. Można tworzyć kopie wybranych robotów codziennie, w wybrane dni tygodnia lub co miesiąc, gdy roboty nie pracują, przechowywać przenośne kopie ZIP w wybranym folderze i otrzymywać powiadomienia o nieudanym tworzeniu kopii. Kopię można pobrać i ponownie przesłać na nowym komputerze, gdzie będzie gotowa do przywrócenia.

  • Nowości

    Uruchamianie więcej niż raz

    Program może wykonać się od 2 do 5 razy z rzędu. Dotyczy to również zadań uruchamianych przez Uruchom teraz, Szybki start lub stronę Plany: gdy zakończy się ostatni plan, lista rozpoczyna się od początku. Przydaje się to do rozdrabniania liści na jednym obszarze lub dwukrotnego koszenia całości. Każde przejście podlega zwykłym zasadom ładowania, godzin ciszy i pogody, a strona Harmonogram pokazuje numer bieżącego przejścia.

  • Nowości

    Czas występowania problemów

    Przy każdym miejscu problemowym widoczny jest czas ostatniego wystąpienia problemu. Nowy przycisk Szczegóły otwiera listę wszystkich wizyt robota w tym miejscu, z datą i godziną, opisem problemu oraz wykresem według pory dnia.

  • Nowości

    Obrazy mapy można ograniczyć do własnego zdjęcia

    Można korzystać z przesłanego zdjęcia z drona bez klucza Google i bez żadnych zdjęć w tle. Przydaje się to poza Stanami Zjednoczonymi.

  • Ulepszenia

    Zmiana rozmiaru stref w Edytorze mapy

    Przytrzymanie przycisków zmiany rozmiaru powtarza i przyspiesza zmianę. Przyciski obsługują też kółko przewijania, a z klawiszem Shift zmieniają rozmiar o stopę naraz. Klawisze + i - zmieniają rozmiar zaznaczonej strefy.

  • Ulepszenia

    Przycisk Zapisz w Edytorze mapy pokazuje stan zmian

    Gdy są niezapisane zmiany, przycisk staje się czerwony i pokazuje ich liczbę. Po zapisaniu zmienia kolor na zielony. Zastępuje to pasek, który przesuwał mapę. Klawisze strzałek przesuwają zaznaczony kształt.

  • Ulepszenia

    Liczba kopii zapasowych na komputerze nie jest już ograniczona

    W Ustawieniach, w sekcji Przechowywanie danych, można usunąć kopie zapasowe starsze niż wybrana data. Najnowsza pełna kopia zapasowa każdego urządzenia Core oraz migawki planów z nadanymi nazwami są zawsze zachowywane.

  • Ulepszenia

    Przycisk Uruchom teraz pozostaje jaskrawożółty także przy wyłączonym programie

    Dzięki temu wyraźnie widać, że program nadal można uruchomić ręcznie.

  • Ulepszenia

    Mapa zapamiętuje wybrany kolor

  • Ulepszenia

    Jesienne porządki i Wiosenny start czekają, aż Yarbo wróci do stacji

    Zastosowanie lub wyłączenie sezonu zmienia wysokość koszenia robota, więc tak jak każda inna zmiana mapy lub ustawień jest blokowane, gdy Yarbo pracuje. Wysokość nadal można wybrać w dowolnej chwili. Zostanie zastosowana po powrocie Yarbo do stacji i naciśnięciu przycisku Zastosuj.

  • Ulepszenia

    Debugowanie mapy przeniesiono poza Ustawienia

    Jeśli ta funkcja będzie potrzebna, pomoc techniczna prześle do niej link.

  • Poprawki

    Usuwanie planu nie działało

    Menu zamykało się po pierwszym naciśnięciu, więc ponowne naciśnięcie w celu potwierdzenia było niemożliwe. Menu ostatniego planu nie jest już też ucinane u dołu strony.

  • Poprawki

    Kopia zapasowa w Ustawieniach nie obejmowała własnego zdjęcia lotniczego przypisanego do każdego robota

    Przeniesienie na nowy komputer powodowało utratę zdjęcia i jego dopasowania. Teraz kopia zapasowa obejmuje także te dane.

  • Poprawki

    Wysokości sezonowe nie miały własnego przycisku Zapisz w Ustawieniach

  • Poprawki

    W pewnych rzadkich sytuacjach nowe ścieżki nie były połączone ze strefami, w których znajdowały się ich końce

    Zapis mógł się też nie udać, gdy robot poprawiał połączenie. Obie sytuacje są już obsługiwane prawidłowo.

  • Poprawki

    Funkcja Pasy na trawniku bez końca wyświetlała "1. koszenie" przy niektórych strefach

    W strefach, w których nigdy nie udało się ustalić kierunku koszenia, jest on teraz rozpoznawany na podstawie rzędów faktycznie koszonych przez robota. Jeśli nadal nie można go ustalić, przy strefie pojawia się wyjaśnienie.

  • Poprawki

    W planach obejmujących kilka stref funkcje Jesienne porządki i Pasy na trawniku nie oznaczały wszystkich ukończonych stref jako skoszonych

  • Poprawki

    Suwaki Obrót i Rozmiar w oknie Dopasuj zdjęcie przeskakiwały przy zmianie wyświetlanej wartości

    Skróty klawiaturowe są teraz również widoczne na ekranie.

  • Poprawki

    Własne zdjęcie znikało z mapy i Edytora mapy, gdy nie udawało się wczytać zdjęć w tle

    Teraz pozostaje widoczne w zapisanym położeniu.

  • Poprawki

    Po naciśnięciu Stop Yardstick mógł jeszcze przez kilka minut pokazywać, że zadanie trwa

    Przez to Edytor mapy pozostawał zablokowany. Teraz zadanie kończy się, gdy tylko robot zgłosi zatrzymanie.

  • Poprawki

    Ekran ścienny i informacje pogodowe ignorowały opcje Jednostki i Temperatura wybrane w sekcji Wyświetlanie w Ustawieniach

    Teraz uwzględniają te ustawienia, także dla odległości na radarze, wiatru i opadów.

  • Poprawki

    Alerty o wyjechaniu poza mapę uruchamiały się, gdy robot pracował w ślepym zaułku poza obszarami roboczymi

  • Poprawki

    Robot zatrzymany w pobliżu stacji mógł być pokazywany jako znajdujący się na stacji

  • Poprawki

    Po najechaniu kursorem na kwadrat mapy niektóre odczyty metryczne miały oznaczenia jednostek imperialnych

v1.1.10

Lasso oraz kopiowanie i wklejanie kształtów w Edytorze mapy

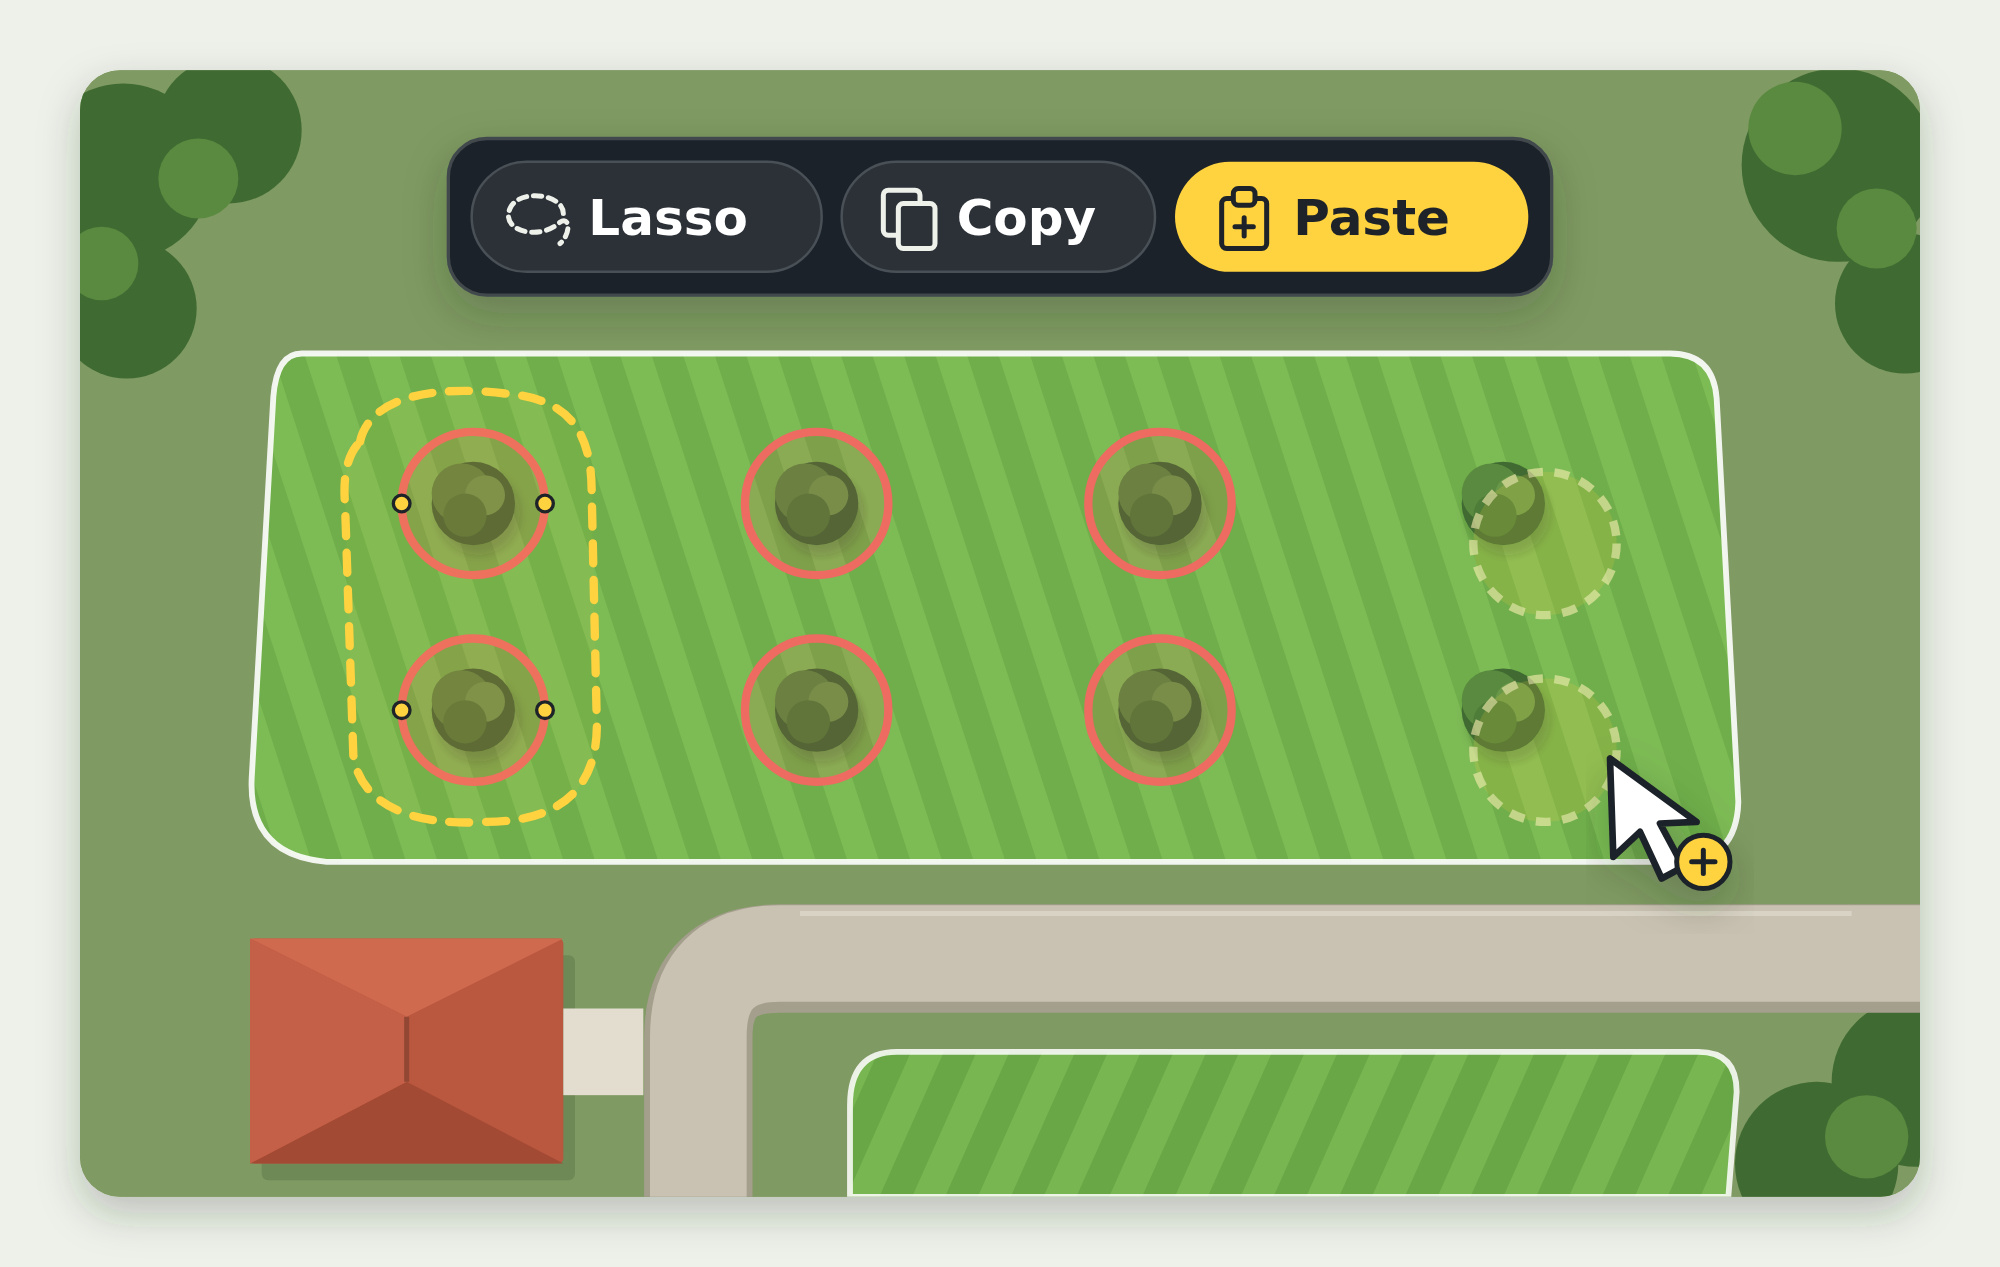
W Edytorze mapy można zaznaczyć całą grupę kształtów za pomocą lassa, a następnie wspólnie je przenieść, skopiować lub usunąć i zmienić ustawienia wszystkich naraz. Zapis jest teraz bezpieczniejszy: jeśli robot odrzuci zmianę lub połączenie zostanie przerwane w trakcie zapisu, pozostałe zmiany nie przepadną. Programy można teraz dodawać do karty Szybki start, a Yardstick informuje o zaplanowanych przejazdach pominiętych w czasie, gdy komputer był wyłączony.

Zaznaczyć kształty lassem, skopiować je i kliknąć, aby umieścić każdą kopię.

Gdzie znaleźćEdytor mapy, Programy i karta Szybki start na mapie

Wszystkie zmiany: 275 nowości · 5 ulepszeń · 17 poprawek
  • Nowości

    Programy w karcie Szybki start

    Programy mają teraz takie samo pole wyboru Szybki start jak plany. Po zaznaczeniu go na stronie Programy dany program pojawia się na karcie Szybki start na mapie, z oznaczeniem programu. Pozwala to uruchomić cały program jednym kliknięciem, na przykład program odśnieżania podjazdu. Przed uruchomieniem przeprowadzane są te same kontrole co przy opcji Uruchom teraz, w tym sprawdzenie godzin ciszy.

  • Nowości

    Brakujące ustawienia ścieżek w Edytorze mapy

    Ustawienia ścieżki obejmują teraz wszystkie opcje dostępne w aplikacji Yarbo. Dla kosiarki są to: Prędkość jazdy, objaśnienie opcji Przesunięcie ścieżki oraz, gdy jest ona włączona, Zakres przesunięcia (początek i koniec równoległych torów jazdy) i Krok przesunięcia (odległość, o jaką trasa przesuwa się za każdym razem). W ustawieniach prędkości odśnieżarki na ścieżce dostępna jest teraz także opcja Najwolniej.

  • Nowości

    Subtelne przyciski ze strzałkami wskazują, że na kartach mapy poniżej lub powyżej jest więcej treści

    Kliknięcie strzałki w dół przewija długą kolumnę, na przykład Szybki start, a strzałki w górę pozwala wrócić w stronę jej początku. Przyciski działają w układach dla laptopów i dużych ekranów komputerowych, zarówno w zainstalowanej aplikacji, jak i w Yardstick Anywhere, i uwzględniają preferencję ograniczenia animacji.

  • Nowości

    Zaznaczanie i edytowanie grup kształtów w Edytorze mapy

    Kształty można zaznaczać lassem lub kliknięciem z klawiszem Shift, wspólnie je przenosić, kopiować i umieszczać dowolną liczbę kopii, usuwać po sprawdzeniu nazw wszystkich objętych operacją kształtów, a także włączać i wyłączać zaznaczone strefy zakazane. Kopie zachowują ustawienia modułów i obejmują ścieżki tylko wtedy, gdy kopiowane są obie połączone nimi strefy. W przypadku kształtów tego samego rodzaju należy wybrać kształt bazowy, zaznaczyć ustawienia do współdzielenia i sprawdzić kształty docelowe. Następnie można zastosować zmiany po utworzeniu kopii zapasowej, z wynikiem podanym dla każdego kształtu.

  • Nowości

    Yardstick informuje o zaplanowanych przejazdach pominiętych w czasie, gdy aplikacja nie działała

    Harmonogram może uruchomić przejazd tylko wtedy, gdy Yardstick działa. Gdy komputer był wyłączony lub uśpiony, przejazd się nie odbywał i nie pojawiała się żadna informacja. Teraz po ponownym uruchomieniu Yardstick wysyła jedno powiadomienie z listą wszystkich przejazdów pominiętych w ciągu ostatnich ośmiu dni, przez każdy używany kanał alertów, w tym e-mail. Informacja pozostaje u góry strony głównej do czasu jej zamknięcia, a każdy pominięty przejazd trafia na listę Aktywność danego harmonogramu. Pominięte przejazdy nie są uruchamiane z opóźnieniem.

  • Ulepszenia

    Mapa za każdym razem od razu wyświetla zapisane zdjęcie USGS

    Zdjęcie USGS jest przechowywane przez 90 dni. Po tym czasie mapa wcześniej czekała, aż USGS prześle nowe zdjęcie, co może trwać 15 sekund lub dłużej. Teraz zapisane zdjęcie pojawia się od razu, a nowe jest pobierane w tle i zastępuje poprzednie dopiero po otrzymaniu rzeczywistego zdjęcia.

  • Ulepszenia

    Strona mapy zużywa znacznie mniej pamięci przy długim zapisie

    Gotowość, miejsca problemowe, Dziennik i historia zadań odczytują teraz zapis fragmentami, zamiast wczytywać wiele miesięcy naraz. Dzięki temu mapa otwiera się szybko i zużywa niewiele zasobów niezależnie od tego, jak długo Yardstick rejestruje dane. Wszystkie wartości na stronie pozostają bez zmian.

  • Ulepszenia

    Więcej miejsca na Edytor mapy

    Konto, pomoc, motyw, Odśwież i Wyloguj się znajdują się teraz we wspólnym, kompaktowym menu za odnośnikami do stron. Lasso ma ikonę liny i pasujący kursor. Miejsce na baner zajmuje tylko informacja o blokadzie podczas zadania. Niepotwierdzony stan robota jest pokazywany jako podpowiedź przy przycisku Zapisz.

  • Ulepszenia

    Gdy główna usługa zdjęć lotniczych USGS nie działa, Yardstick pobiera te same zdjęcia z drugiej usługi USGS,

    dzięki czemu na mapie pozostaje zdjęcie lotnicze zamiast komunikatu o niedostępności zdjęć.

  • Ulepszenia

    Ślepe zaułki są przywracane ze wszystkimi ustawieniami, tak samo jak obszary

    Kopie zapasowe map tworzone przez Yarbo zawierają kształty, ale nie ich ustawienia, więc samo przywrócenie kopii powoduje powrót do ustawień domyślnych Yarbo. Yardstick dołącza ustawienia każdego obszaru do każdej kopii zapasowej i proponuje ich odtworzenie po przywróceniu mapy. Teraz robi to samo ze ślepymi zaułkami: zapisuje wysokość koszenia i prędkość każdego z nich, a Edytor mapy proponuje przywrócenie tych ustawień razem z ustawieniami obszarów. Kopie zapasowe utworzone przed tą aktualizacją nie obejmują ślepych zaułków.

  • Poprawki

    W niektórych językach stany RTK na mapie nadal były wyświetlane po angielsku

    Stany RTK "Fixed" i "Float" są teraz przetłumaczone także na niemiecki, hiszpański, włoski i fiński, z użyciem tych samych określeń co w aplikacji na telefon.

  • Poprawki

    Każda instalacja i aktualizacja w systemie Windows dodawała kolejną regułę zapory "Yardstick"

    Instalator miał usuwać starą regułę przed dodaniem nowej, ale ten krok nigdy się nie wykonywał, więc reguły się gromadziły. Teraz jest wykonywany, a najbliższa aktualizacja usunie również nadmiarowe kopie pozostawione przez wcześniejsze wersje.

  • Poprawki

    W niektórych przypadkach w systemie Windows tuż po instalacji przeglądarka otwierała stronę z błędem

    Instalator nigdy nie wykonywał sprawdzenia, czy Yardstick już się uruchomił. Następnie ponownie uruchamiał Yardstick i otwierał przeglądarkę, zanim aplikacja była gotowa, więc pierwsza strona wyświetlała błąd aż do odświeżenia. Teraz po ponownym uruchomieniu instalator czeka na odpowiedź Yardstick, zanim otworzy przeglądarkę. Yardstick odpowiada też pod adresem IPv6 tego komputera, więc "localhost" otwiera się od razu, bez początkowego opóźnienia.

  • Poprawki

    W systemie Windows ponowne otwarcie Yardstick mogło uruchomić drugą instancję aplikacji

    Przed uruchomieniem Yardstick sprawdza, czy aplikacja już działa. W systemie Windows sprawdzenie zawsze wskazywało wolny port, nawet gdy Yardstick już go używał. Teraz wykrywa działającą instancję i kieruje do niej zamiast uruchamiać kolejną.

  • Poprawki

    W niektórych przypadkach po podziale strefy ścieżki pozostawały połączone z niewłaściwą połową

    Gdy ścieżka lub ślepy zaułek dochodziły do części strefy, z której funkcja Podziel tworzyła nową strefę, nadal były połączone z pierwotną połową. Teraz funkcja Podziel łączy każdy z tych elementów z połową, do której faktycznie dochodzi. Mapy z takim błędem po wcześniejszym podziale są naprawiane przy otwieraniu Edytora mapy, po utworzeniu kopii zapasowej, bez potrzeby ręcznego zapisywania.

  • Poprawki

    Zapis w Edytorze mapy przerwany błędem mógł spowodować utratę pozostałych zmian

    Jeśli robot odrzuci jedną zmianę lub połączenie zostanie przerwane w trakcie zapisu, edytor ponownie odczytuje mapę z robota, pokazuje, co zostało faktycznie zapisane, wskazuje elementy do sprawdzenia i zachowuje wszystkie zmiany, których jeszcze nie wysłał, aby można było ponowić zapis. Nie wysyła już ponownie zmiany, która mogła zostać przyjęta. Podczas przygotowywania i wysyłania zapisu edytor jest zablokowany, dzięki czemu żadne czynności wykonane w tym czasie nie przepadają.

  • Poprawki

    Zapis nie wykrywał przecinającego się obrysu strefy

    Strefa, której granica przecina samą siebie po podziale lub przeciągnięciu punktu, jest teraz wykrywana przed wysłaniem jakichkolwiek zmian. Edytor wskazuje, której strefy dotyczy problem.

  • Poprawki

    Program przechodził dalej, gdy robot rezygnował z pokonania trasy

    Gdy robot zgłaszał usterkę trasy i zatrzymywał się w ogrodzie, Yardstick uznawał plan za ukończony i uruchamiał następny plan w programie. W efekcie reszta obszaru pozostawała nieskoszona. Teraz zatrzymuje program i podaje, jaką usterkę zgłosił robot.

  • Poprawki

    Wiersz Wi-Fi w sekcji Robot znikał, gdy sieć Wi-Fi była skonfigurowana, ale nieużywana

    Yardstick ukrywał ten wiersz, gdy robot od pewnego czasu nie przesłał odczytu Wi-Fi. Dlatego przy robocie ze skonfigurowanym Wi-Fi, który komunikował się przez HaLow lub 4G, nie było żadnej informacji o Wi-Fi. Teraz wiersz jest widoczny, jeśli Wi-Fi jest skonfigurowane na robocie lub odczyt dotarł w ciągu ostatnich 30 dni. Pokazuje bieżący sygnał, jeśli jest dostępny, a w przeciwnym razie nazwę sieci, komunikat "Skonfigurowano, brak połączenia" i czas ostatniego odczytu. Roboty, które nigdy nie korzystają z Wi-Fi, nadal nie mają tego wiersza.

  • Poprawki

    Ustawienia odśnieżarki wracały z komunikatem "nie zapisano"

    Ustawienia obszarów dla odśnieżarki zawierały opcję Omijanie przeszkód przeznaczoną dla kosiarki. Robot nie zachowuje jej dla odśnieżarki, więc po zapisie pojawiała się informacja, że nie została zapisana. Teraz ten wiersz jest widoczny tylko w ustawieniach kosiarki. Omijanie przeszkód dla odśnieżarki należy ustawić w aplikacji Yarbo.

  • Poprawki

    W niektórych sytuacjach robot zatrzymany w ogrodzie w oczekiwaniu na ładowanie mógł nadal być pokazywany jako pracujący

    Gdy robot wstrzymuje swoje zadanie, aby się naładować, zwykle od razu wraca do stacji. Jeśli zamiast tego zatrzyma się w miejscu, Yardstick pokazuje teraz stan wstrzymania zamiast koszenia lub pracy dmuchawy.

  • Poprawki

    W ogrodzie z dwiema stacjami Edytor mapy ostrzegał, że strefy dostępne z drugiej stacji nie mają ścieżki ze stacji

    Sprawdzenie przed zapisem zaczynało się tylko od pierwszej stacji. Teraz zaczyna się od każdej włączonej stacji.

  • Poprawki

    Przy kluczu Google z dostępem wyłącznie do Maps Static API zdjęcie lotnicze na stronie Podsumowanie było puste

    Mapa o wysokiej szczegółowości na stronie Podsumowanie korzysta z Map Tiles API Google. Gdy Google odmawia udostępnienia kafelków, strona wyświetla teraz pojedyncze zdjęcie lotnicze. Szczegóły debugowania mapy i raport diagnostyczny informują o odmowie Google oraz jej przyczynie. Aby przywrócić mapę o wysokiej szczegółowości, należy zezwolić na korzystanie z Map Tiles API dla danego klucza (patrz Zdjęcia Google w sekcji Pomoc).

  • Poprawki

    Przy co najmniej dwóch Core na stronie Pasy na trawniku brakowało przełącznika Core

    Każdy Core ma własne pasy na trawniku, ale strona zawsze pokazywała tylko pierwszy z nich. Przełącznik Core wrócił do prawego górnego rogu strony Pasy na trawniku.

  • Poprawki

    Przy co najmniej dwóch Core strona Plany otwierała się dla pierwszego Core zamiast wybranego

    Wszystkie pozostałe strony zachowują wybrany Core. Teraz robi to również strona Plany, na której nadal można w każdej chwili przełączyć Core.

  • Poprawki

    Kilka tekstów pozostawało po angielsku niezależnie od wybranego języka

    Przetłumaczone są teraz: przycisk Kontynuuj przy logowaniu kodem, dwa wiersze na stronie Przeniesienie do Yardstick Anywhere, dwa odnośniki na stronie wyświetlanej, gdy w wybranym okresie nie ma zapisu, oraz czas trwania każdego programu w podpowiedziach Harmonogramu.

  • Poprawki

    W trakcie ładowania wartość "W rzeczywistości około" w panelu Akumulator znacznie zawyżała poziom naładowania

    Wartość jest obliczana na podstawie napięcia akumulatora, które przez większość ładowania utrzymuje się blisko maksimum. Dlatego mogła wskazywać około 70%, gdy robot miał 29%. Teraz pojawia się tylko pod koniec ładowania, kiedy jest wiarygodna.

Wcześniejsze wydania

Yardstick to niezależne narzędzie do robotów Yarbo. Nie jest powiązane z Yarbo Inc. · © 2026 Yardstick Technologies LLC.