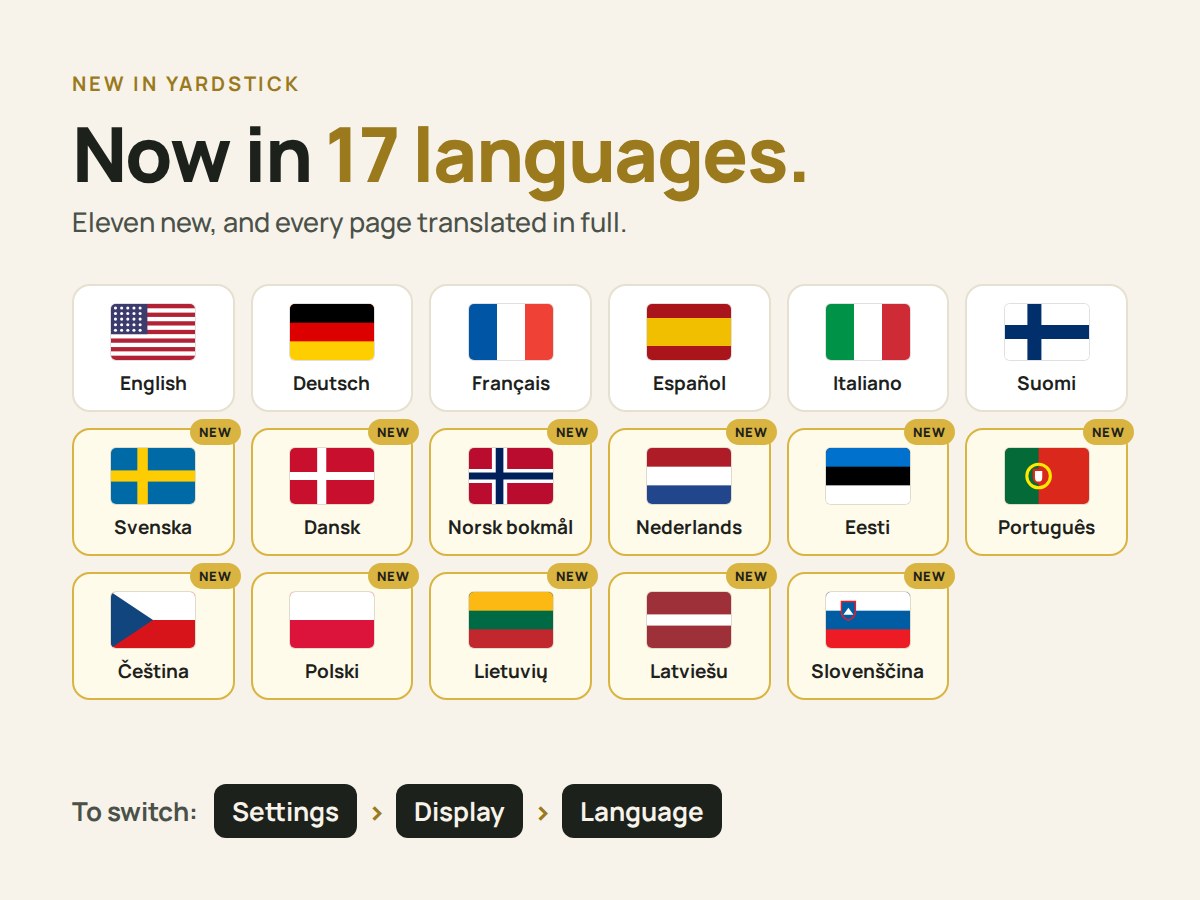
Adiar um plano e usar o Yardstick em 17 idiomas
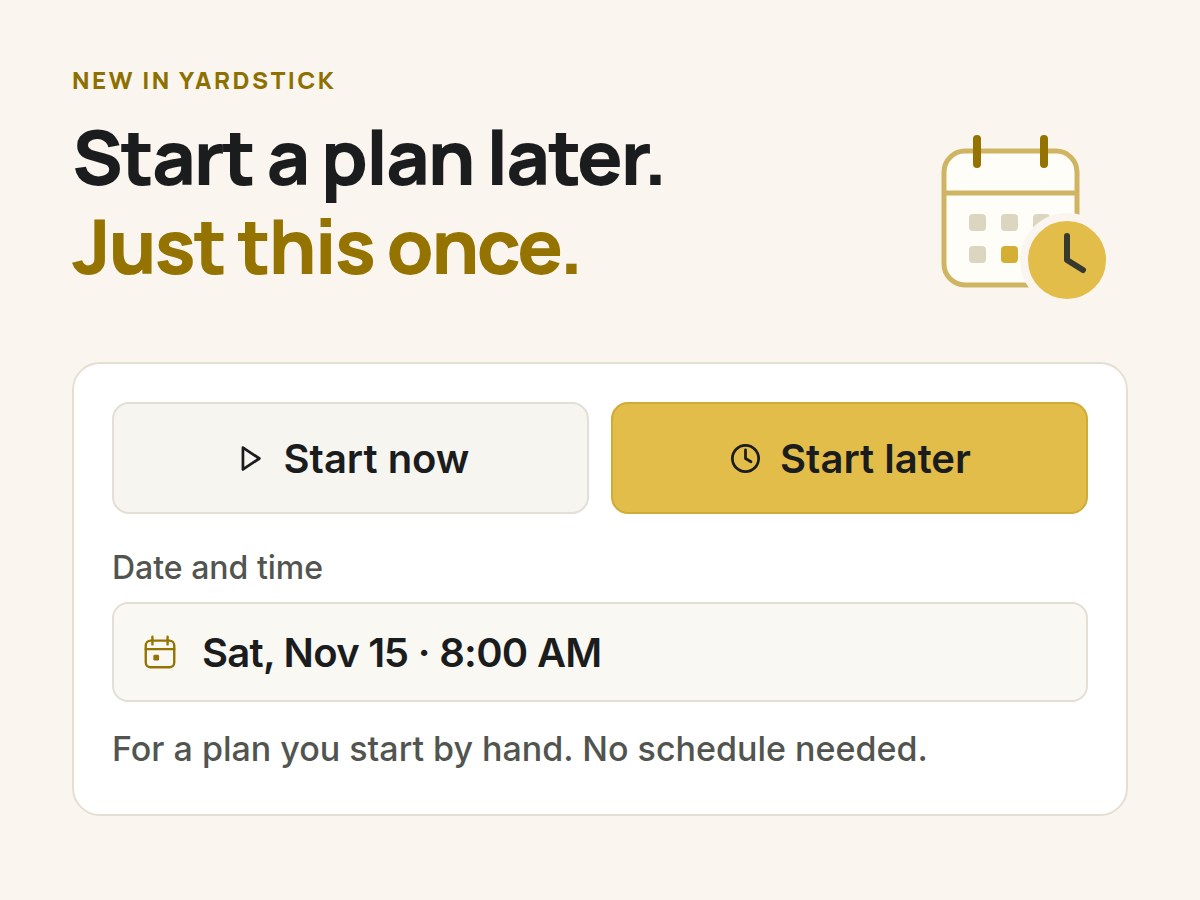
Ao iniciar um plano manualmente, pode agora escolher Iniciar mais tarde e selecionar uma data e hora até uma semana depois, no fuso horário do seu jardim, para o Yarbo o executar uma única vez. Prima Iniciar na página Planos, em Início rápido no mapa ou na pré-visualização do percurso e escolha Iniciar mais tarde. Pode alterar ou cancelar esse início no mapa, nos Planos ou na Agenda. Esta opção complementa o sistema de agendamento avançado.
O Yardstick está agora disponível em 17 idiomas: sueco, dinamarquês, norueguês, neerlandês, estónio, português, checo, polaco, lituano, letão e esloveno juntam-se ao inglês, alemão, francês, espanhol, italiano e finlandês, em todas as páginas, alertas e emails. Estas atualizações também permitem incluir linhas de patrulha nos planos, fazer regressar o corta-relva à base quando chove e distinguir obstáculos por tipo, além de uma longa lista de correções.
Onde encontrarIniciar e depois Iniciar mais tarde, na página Planos ou em Início rápido; o idioma encontra-se em Definições, em Apresentação e depois Idioma
Todas as 17 alterações5 novidades · 5 melhorias · 7 correções
- Novidades
Adiar um plano
Todos os botões Iniciar passam a oferecer as opções Iniciar agora e Iniciar mais tarde: na página Planos, em Início rápido no mapa (planos e programas) e na pré-visualização do percurso. Escolha uma data e hora até 7 dias depois, no fuso horário do seu jardim; se a hora estiver dentro das horas de silêncio, é recusada e é indicado quando estas terminam. O início pendente aparece no mapa, na página Planos e na página Agenda, onde pode ser alterado ou cancelado. Cada Yarbo pode ter um início pendente. À hora marcada, o plano inicia-se da mesma forma que um programa: as horas de silêncio e as regras meteorológicas impedem o arranque e, se o Yarbo estiver ocupado, impedido de arrancar ou fora da base, o Yardstick espera até 2 horas antes de ignorar essa execução e indicar o motivo.
- Novidades
Yardstick em 17 idiomas
Sueco, dinamarquês, norueguês, neerlandês, estónio, português, checo, polaco, lituano, letão e esloveno juntam-se ao inglês, alemão, francês, espanhol, italiano e finlandês, todos com tradução integral e revista. Escolha o seu idioma em Definições, em Apresentação e depois Idioma; os alertas e emails passam a usá-lo também. O instalador está disponível em oito dos novos idiomas; os instaladores em letão, lituano e estónio continuam em inglês, mas a aplicação está disponível em todos. As traduções para alemão, francês, espanhol, italiano e finlandês foram novamente revistas para abranger tudo o que foi acrescentado desde outubro, e as Novidades estão disponíveis em todos os idiomas.
- Novidades
Linhas de patrulha nos planos
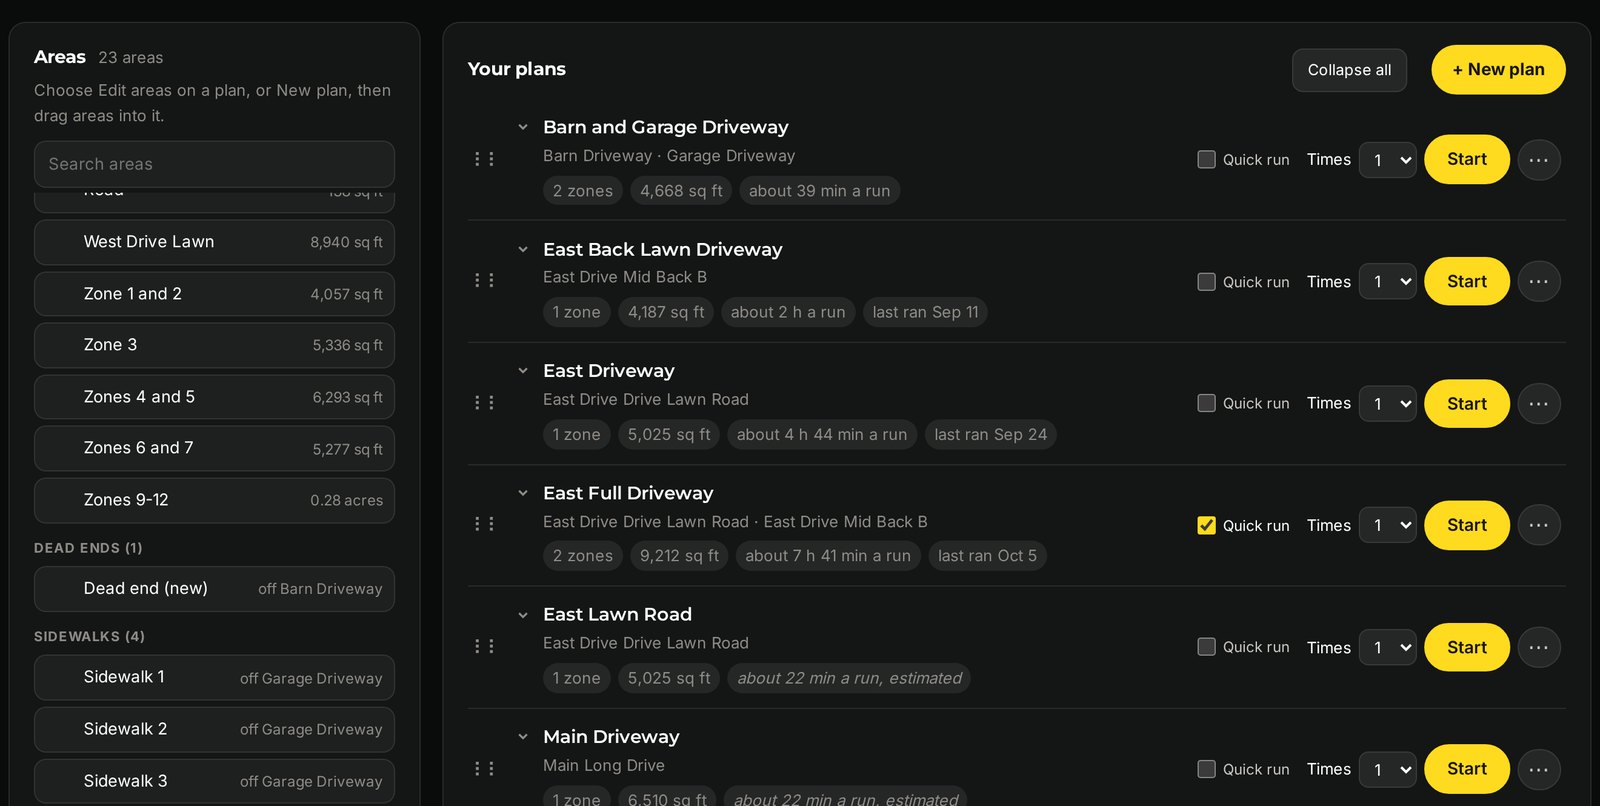
As linhas de patrulha do SAM têm agora o seu próprio grupo na página Planos, junto das áreas de trabalho, becos sem saída e passeios, para que um plano as possa patrulhar pela ordem escolhida. A linha do plano inclui-as na contagem, e a aplicação Yarbo só as apresenta quando o SAM está ligado, como sempre aconteceu.
- Novidades
A chuva também faz regressar o corta-relva à base, se assim o desejar
A monitorização da chuva, que faz regressar o robô à base quando a sua estação Tempest ou Weather Underground deteta chuva, tem agora uma opção para o corta-relva junto da opção para o soprador de folhas. Ative uma ou ambas em Definições, Meteorologia. A opção do corta-relva está desativada por predefinição, porque o corta-relva também dispõe da Deteção de chuva do próprio Yarbo. Ao ativá-la, a leitura da sua estação também faz regressar o corta-relva à base, termina o restante programa desse dia e avisa-o.
- Novidades
Um botão Ajuda no menu
O último botão do menu superior, Ajuda, abre o site de apoio do Yardstick num novo separador, onde encontra os guias e pode abrir um pedido de apoio.
- Melhorias
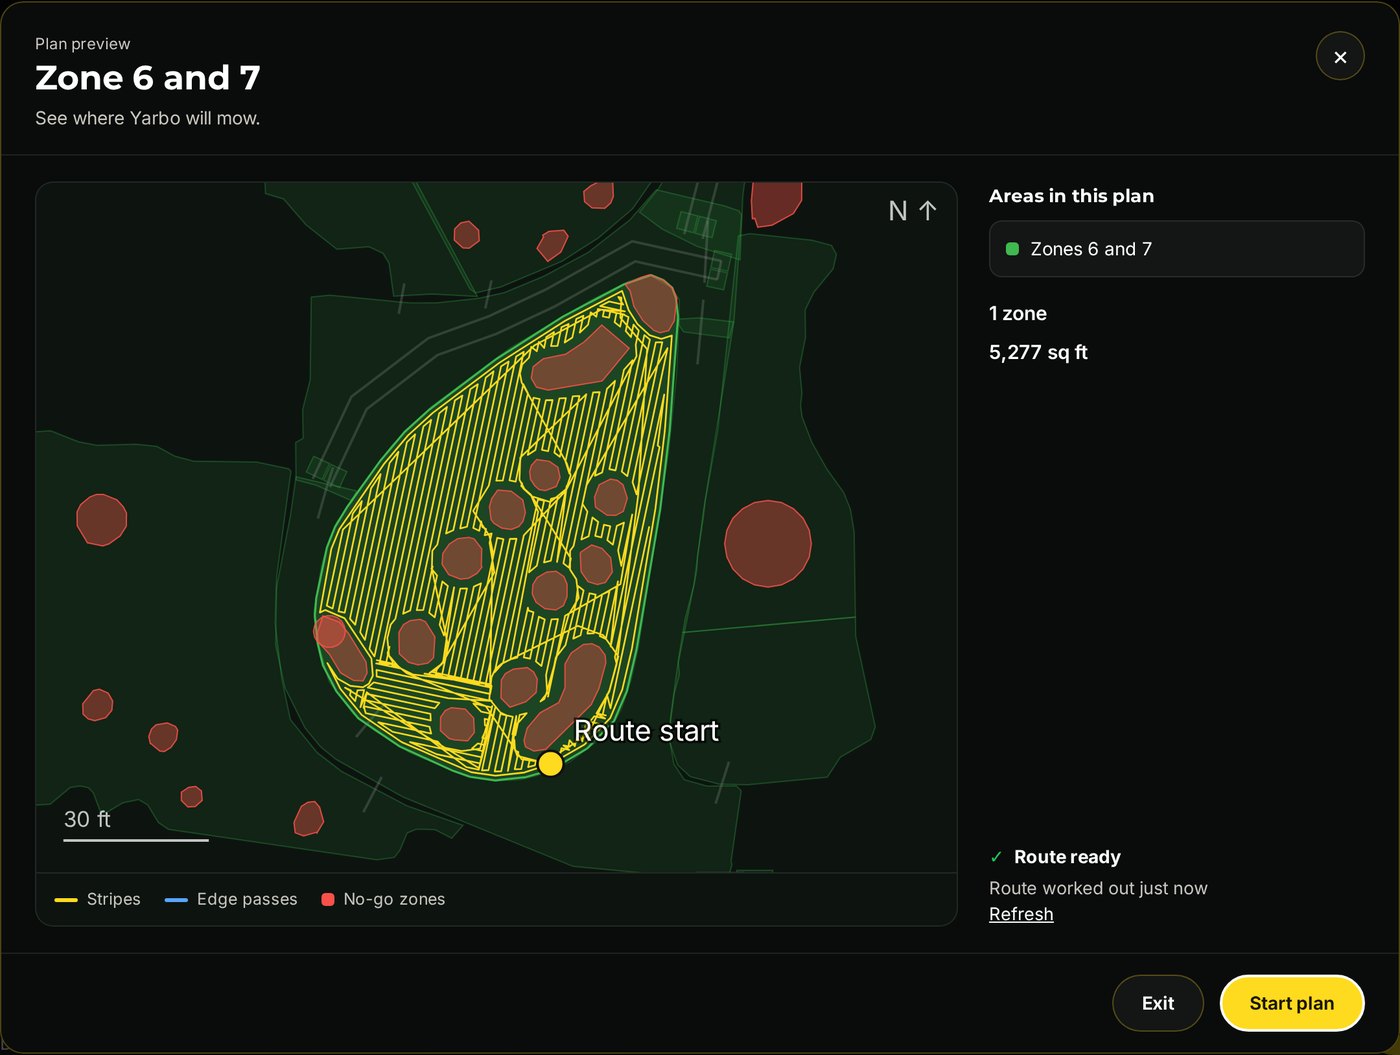
A pré-visualização do percurso mostra as zonas proibidas aplicáveis
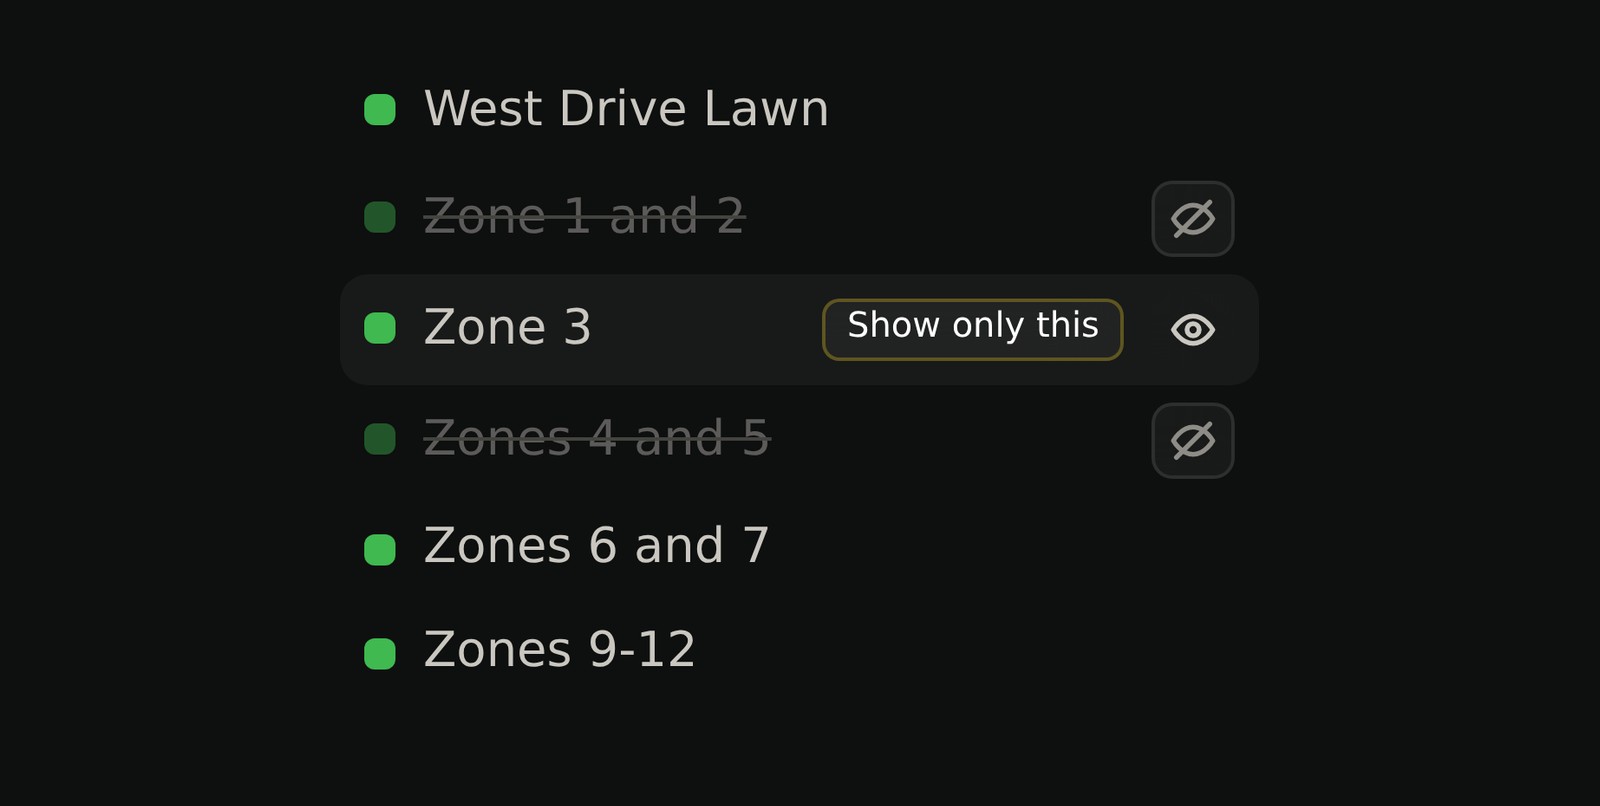
Uma zona proibida desativada na aplicação Yarbo deixa de aparecer na pré-visualização do plano. A opção Mostrar todas as zonas proibidas, junto à legenda, volta a mostrar as zonas desativadas.
- Melhorias
Três tons de vermelho no mapa para os obstáculos que o robô encontrou
Em "Colorir o mapa por", a opção Deteções de obstáculos passa a ter três cores, uma para cada tipo de sensor do robô. Deteções por ultrassons mostra os locais onde os sensores ultrassónicos frontais detetaram algo em mais de um quarto das passagens (antes era metade), mantendo tudo o que foi gravado até agora. Deteções por visão mostra todos os locais onde as câmaras viram um obstáculo, e Impactos no para-choques mostra todos os locais onde o robô embateu em algo e o para-choques foi pressionado. Em ambas as opções, o tom é mais escuro onde isso aconteceu com maior frequência; estas duas vistas começam a acumular dados a partir de agora. Uma cor fica sem dados enquanto o respetivo sensor estiver desativado no robô ou o módulo ligado não o utilizar: a deteção por câmara não funciona com o soprador de folhas.
- Melhorias
Colorir o mapa por está por ordem alfabética
A lista está ordenada alfabeticamente no seu idioma, e Qualidade RTK continua a ser a opção apresentada ao abrir o mapa.
- Melhorias
Espaço para palavras mais compridas e Início rápido pode ser recolhido
Num telemóvel, os contadores do Registo são apresentados um por linha, o botão Ajustar do Editor de mapa adapta-se ao comprimento da palavra e os botões laterais do mapa alargam-se em vez de dividir uma palavra em duas linhas. O cartão Início rápido no mapa pode ser recolhido para mostrar apenas o título, como os outros cartões, e memoriza essa escolha.
- Melhorias
Imagens e sons são carregados uma só vez
O navegador passa a guardar o radar meteorológico do ecrã de parede, o ícone do ecrã inicial e o som do alarme, perguntando ao Yardstick apenas se foram alterados. Assim, as páginas e o ecrã de parede carregam mais depressa e utilizam menos a rede. Os tipos de letra ficam guardados de forma permanente e só voltam a ser transferidos quando uma atualização os altera. As leituras do robô em tempo real, as definições e as respostas de início de sessão continuam a nunca ser guardadas.
- Correções
Em circunstâncias pouco frequentes, as linhas de patrulha desenhadas no Yardstick não apareciam na aplicação Yarbo
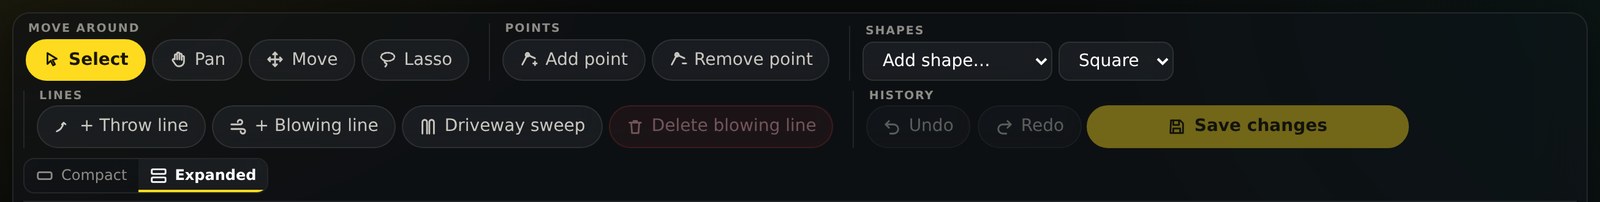
Funcionavam na maioria dos mapas. Ao adicionar uma linha de patrulha, era copiada a primeira linha do mapa como ponto de partida, incluindo o seu tipo. Assim, num mapa cuja primeira linha fosse um caminho, todas as linhas de patrulha desenhadas no Yardstick eram de um tipo que a aplicação Yarbo não mostra. Uma nova linha de patrulha passa agora a ser sempre do tipo usado pelo SAM, e Adicionar passeio cria um passeio para o limpa-neve. As linhas de patrulha já existentes no robô que a aplicação Yarbo não consegue mostrar são identificadas ao abrir o Editor de mapa, com a opção Converter em linhas de patrulha para as corrigir. Nada muda até premir essa opção e depois Guardar alterações.
- Correções
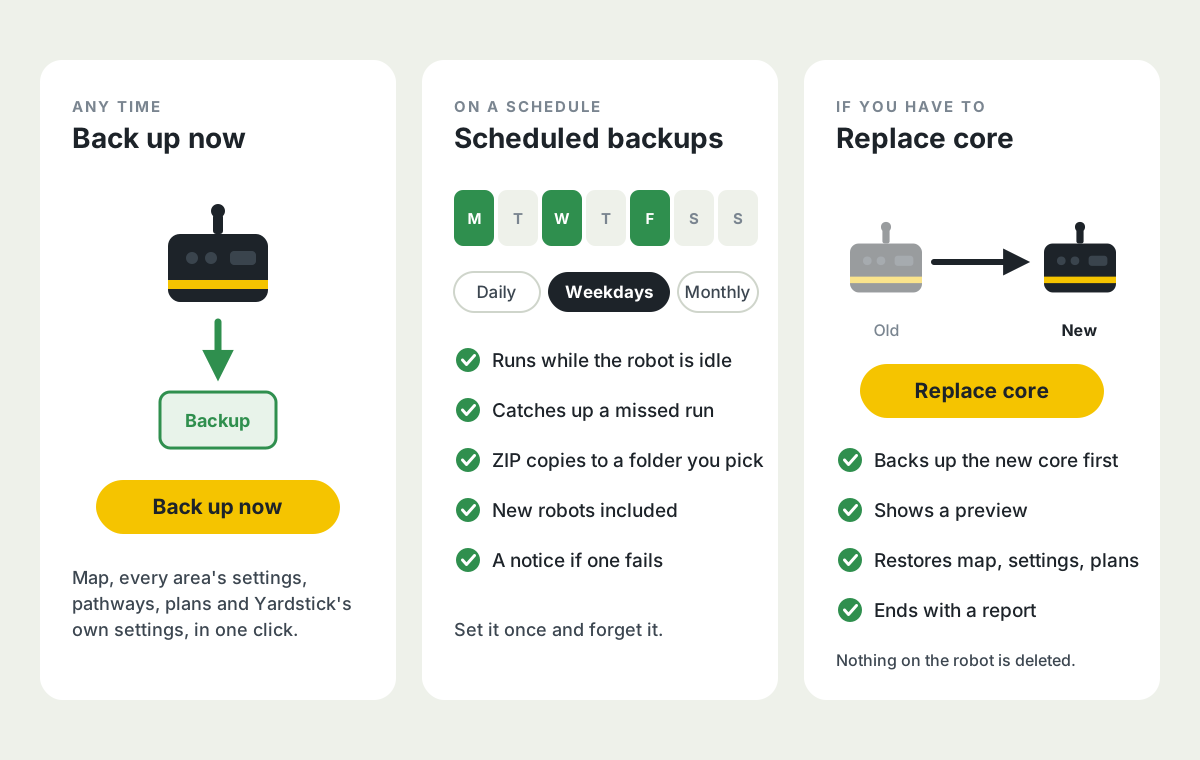
O restauro deixa de ser recusado num robô com a bateria cheia e parado na base
No firmware mais recente do Yarbo, e no Y40P, um robô com a bateria cheia deixa de indicar que está a carregar, mesmo estando na base. Por isso, o restauro era recusado com a mensagem "Coloque o Core de destino na base e termine a tarefa atual antes de restaurar." O Yardstick passa também a considerar que o robô está na base quando está parado e a sua última posição fica a menos de 5 m de uma estação de carregamento no seu próprio mapa, tal como já acontece com os alertas.
- Correções
Numa circunstância extremamente rara, o ponto de posição do robô em tempo real podia ficar afastado do robô ao entrar em terreno novo
Só acontecia com um histórico de gravação inteiramente novo, e apenas o observámos uma vez: o ponto de referência do mapa mudava sempre que o robô avançava mais para sul ou oeste do que alguma vez tinha ido, e durante alguns minutos o ponto podia ficar a vários pés de distância do robô. O ponto de referência passa a ser definido uma única vez e mantido. As instalações existentes mantêm o ponto que já têm, pelo que nada é reconstruído.
- Correções
Em certas circunstâncias, a página Planos mostrava uma tarefa concluída como estando em execução
Depois de uma tarefa terminar com o Yarbo ainda ativo no jardim, o mapa indicava que estava a soprar e a página Planos apresentava-a como o plano atual, embora o Editor de mapa já reconhecesse que tinha terminado. Agora, ambos verificam se existe realmente uma tarefa em aberto.
- Correções
Em circunstâncias muito raras, as Preferências de trabalho não abriam
Num número muito reduzido de robôs, a página Preferências de trabalho mostrava "Não foi possível ler as Preferências de trabalho deste Yarbo" e Criar cópia de segurança agora permanecia desativado, apesar de o robô responder com todas as suas definições. O Yardstick esperava uma etiqueta na resposta que esses robôs utilizam de forma diferente. Agora consegue lê-las, e guardar uma alteração continua a funcionar como antes.
- Correções
O Editor de mapa mostra o mapa real do Yarbo após uma gravação que não conseguiu confirmar
Se o Yarbo puder ter guardado uma alteração mas não a tiver confirmado, o editor volta agora a ler o mapa do Yarbo e mostra-o exatamente como está. As alterações ainda por enviar são colocadas de parte e apresentadas numa lista, para que possam ser feitas novamente no mapa atual. Antes, essas alterações anteriores podiam ser enviadas por cima e anular uma combinação que o Yarbo tinha guardado. As zonas criadas com Dividir e Combinar, assim como qualquer zona cujo contorno seja alterado, passam a incluir a sua própria dimensão, para que os Planos e a aplicação Yarbo mostrem o valor correto.
- Correções
O percurso é desenhado até à base e Luzes ao escurecer mantém as luzes acesas durante o regresso do Yarbo
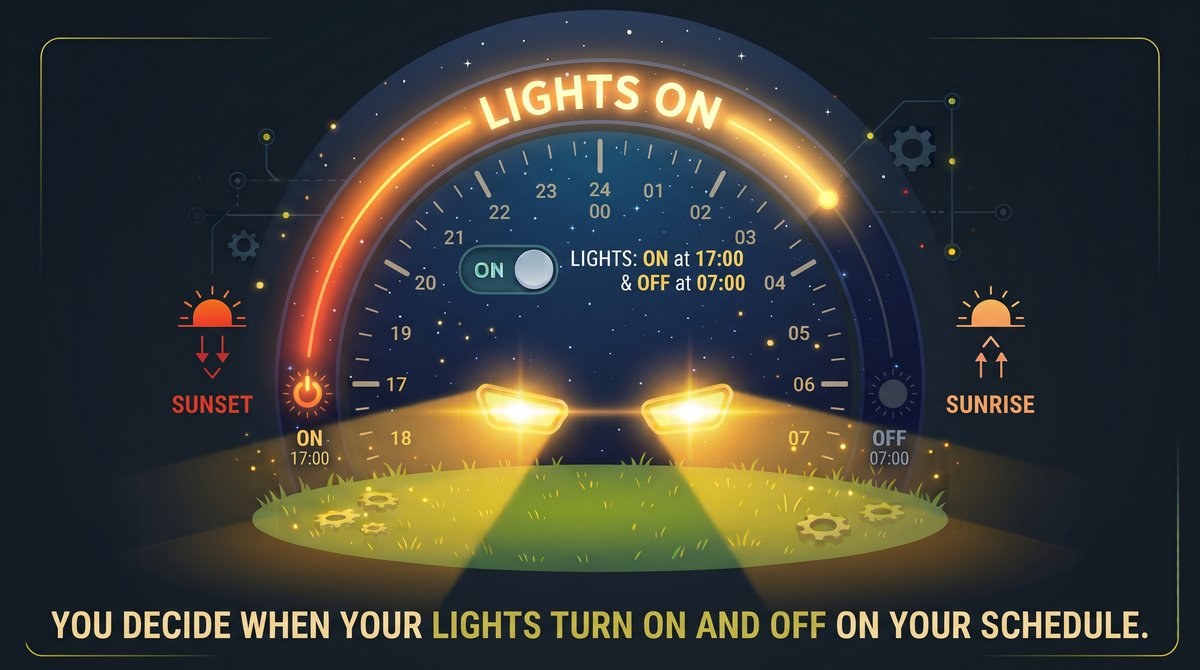
Quando uma tarefa terminava, o Yardstick deixava de manter a receção de atualizações do Yarbo durante o regresso à base. Por isso, no firmware mais recente do Yarbo, o percurso de regresso podia não aparecer e Luzes ao escurecer podia interpretar que o Yarbo estava preso e apagar as luzes durante o regresso. O Yardstick mantém agora a receção de atualizações até o Yarbo chegar à base. Durante o regresso, as luzes passam a seguir o estado comunicado pelo Yarbo: ficam acesas enquanto regressa à base ou contorna algo no percurso, e apagam-se quando chega à base, é colocado em pausa, comunica uma avaria ou não avança durante cinco minutos.