Uruchamianie planu później i Yardstick w 17 językach
Przy ręcznym uruchamianiu planu można teraz wybrać Uruchom później i wskazać datę oraz godzinę z wyprzedzeniem do tygodnia, według czasu lokalnego ogrodu. Yarbo wykona plan jednorazowo. Należy nacisnąć Uruchom na stronie Plany, w sekcji Szybki start na mapie lub w podglądzie trasy, a następnie wybrać Uruchom później. Termin można zmienić lub anulować na mapie, w Planach albo w Harmonogramie. Funkcja uzupełnia zaawansowany system harmonogramów.
Yardstick jest już dostępny w 17 językach: szwedzki, duński, norweski, niderlandzki, estoński, portugalski, czeski, polski, litewski, łotewski i słoweński dołączają do angielskiego, niemieckiego, francuskiego, hiszpańskiego, włoskiego i fińskiego. Tłumaczenia obejmują każdą stronę, każdy alert i każdą wiadomość e-mail. Te aktualizacje wprowadzają również linie patrolu w planach, powrót kosiarki do stacji po wykryciu deszczu, podział przeszkód według rodzaju oraz długą listę poprawek.
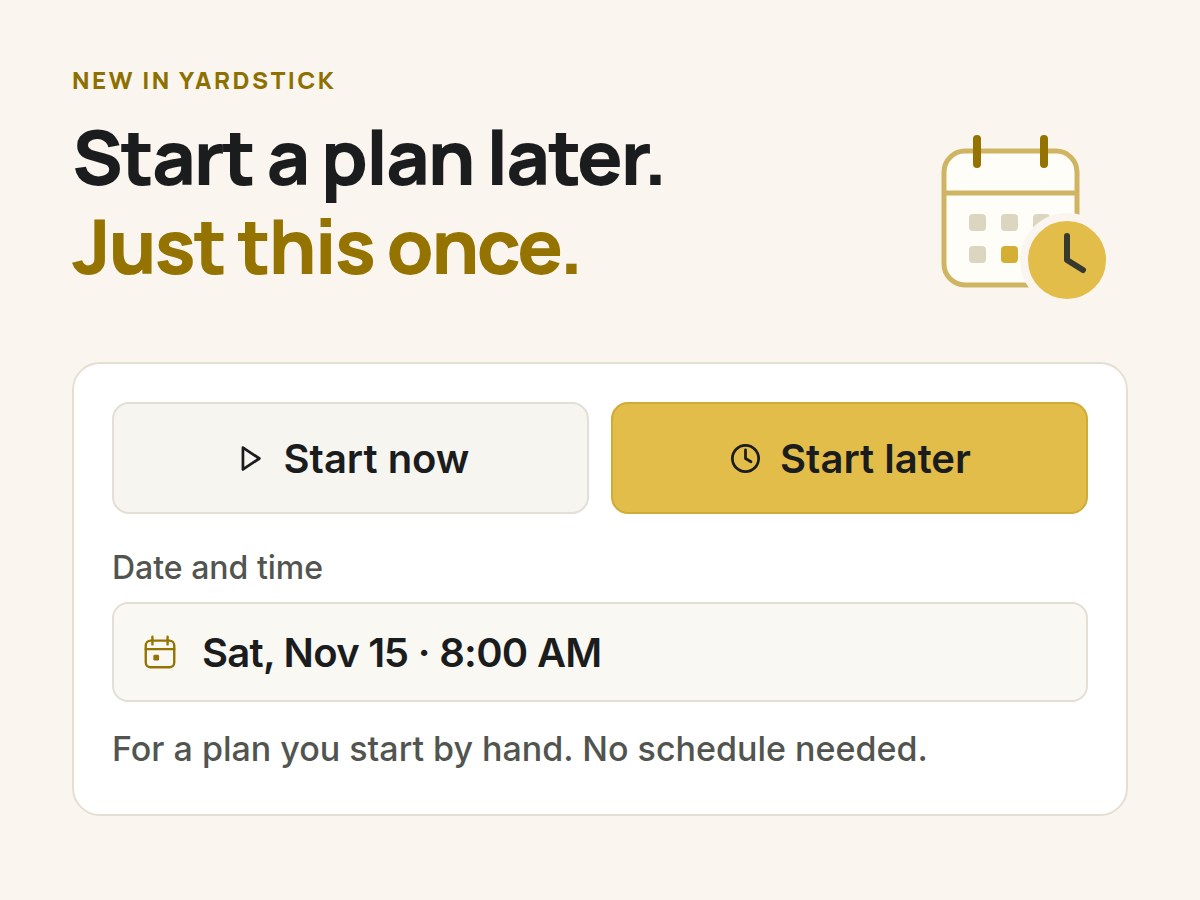
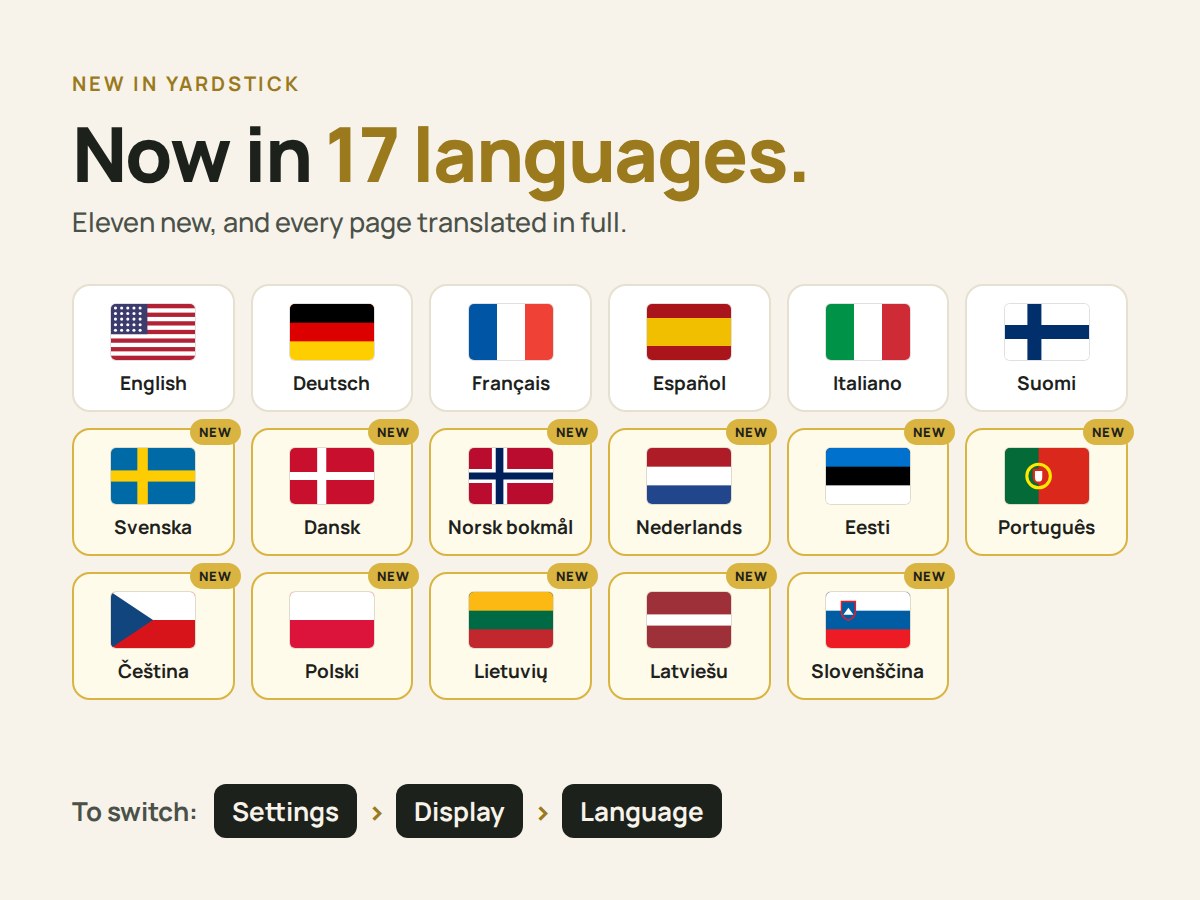
Gdzie znaleźćUruchom, a następnie Uruchom później na stronie Plany lub w sekcji Szybki start; język można wybrać w Ustawieniach, w sekcji Wyświetlanie, a następnie Język
Wszystkie zmiany: 17Nowości: 5 · Ulepszenia: 5 · Poprawki: 7
- Nowości
Uruchamianie planu później
Każdy przycisk Uruchom oferuje teraz wybór Uruchom teraz lub Uruchom później: na stronie Plany, w sekcji Szybki start na mapie (dla planów i programów) oraz w podglądzie trasy. Można wskazać datę i godzinę z wyprzedzeniem do 7 dni, według czasu lokalnego ogrodu. Termin przypadający w godzinach ciszy jest odrzucany, a aplikacja podaje godzinę ich zakończenia. Oczekujące uruchomienie jest widoczne na mapie oraz stronach Plany i Harmonogram, gdzie można je zmienić lub anulować. Każdy Yarbo może mieć jedno takie uruchomienie. O wyznaczonej porze plan uruchamia się na takich samych zasadach jak program: godziny ciszy i reguły pogodowe wstrzymują start. Jeśli Yarbo jest zajęty, wstrzymany lub poza stacją, uruchomienie czeka do 2 godzin, po czym jest pomijane z podaniem przyczyny.
- Nowości
Yardstick w 17 językach
Szwedzki, duński, norweski, niderlandzki, estoński, portugalski, czeski, polski, litewski, łotewski i słoweński dołączają do angielskiego, niemieckiego, francuskiego, hiszpańskiego, włoskiego i fińskiego. Każde tłumaczenie jest kompletne i zostało sprawdzone. Język można wybrać w Ustawieniach, w sekcji Wyświetlanie, a następnie Język; wybór dotyczy również alertów i wiadomości e-mail. Instalator obsługuje osiem nowych języków. Dla łotewskiego, litewskiego i estońskiego pozostaje po angielsku, ale sama aplikacja obsługuje je wszystkie. Tłumaczenia niemieckie, francuskie, hiszpańskie, włoskie i fińskie ponownie sprawdzono pod kątem wszystkich treści dodanych od października. Sekcja Nowości jest dostępna w każdym języku.
- Nowości
Linie patrolu w planach
Linie patrolu modułu SAM mają teraz własną grupę na stronie Plany, obok obszarów roboczych, ślepych zaułków i chodników. Dzięki temu plan może obejmować patrolowanie ich w wybranej kolejności. Wiersz planu uwzględnia ich liczbę, a aplikacja Yarbo, tak jak dotychczas, wyświetla je tylko wtedy, gdy podłączony jest moduł SAM.
- Nowości
Deszcz może teraz odsyłać do stacji również kosiarkę
Funkcja monitorowania deszczu, która odsyła robota do stacji, gdy własna stacja Tempest lub Weather Underground zgłosi opady, ma teraz przełącznik dla kosiarki obok przełącznika dla dmuchawy do liści. Można włączyć jeden lub oba w Ustawieniach, w sekcji Pogoda. Opcja dla kosiarki jest domyślnie wyłączona, ponieważ kosiarka ma również własną funkcję Wykrywanie deszczu Yarbo. Po włączeniu tej opcji odczyt ze stacji pogodowej także powoduje powrót kosiarki do stacji, zakończenie pozostałej części programu na dany dzień i wysłanie powiadomienia.
- Nowości
Przycisk Pomoc w menu
Ostatni przycisk w górnym menu, Pomoc, otwiera w nowej karcie witrynę pomocy Yardstick z poradnikami i możliwością wysłania zgłoszenia do pomocy technicznej.
- Ulepszenia
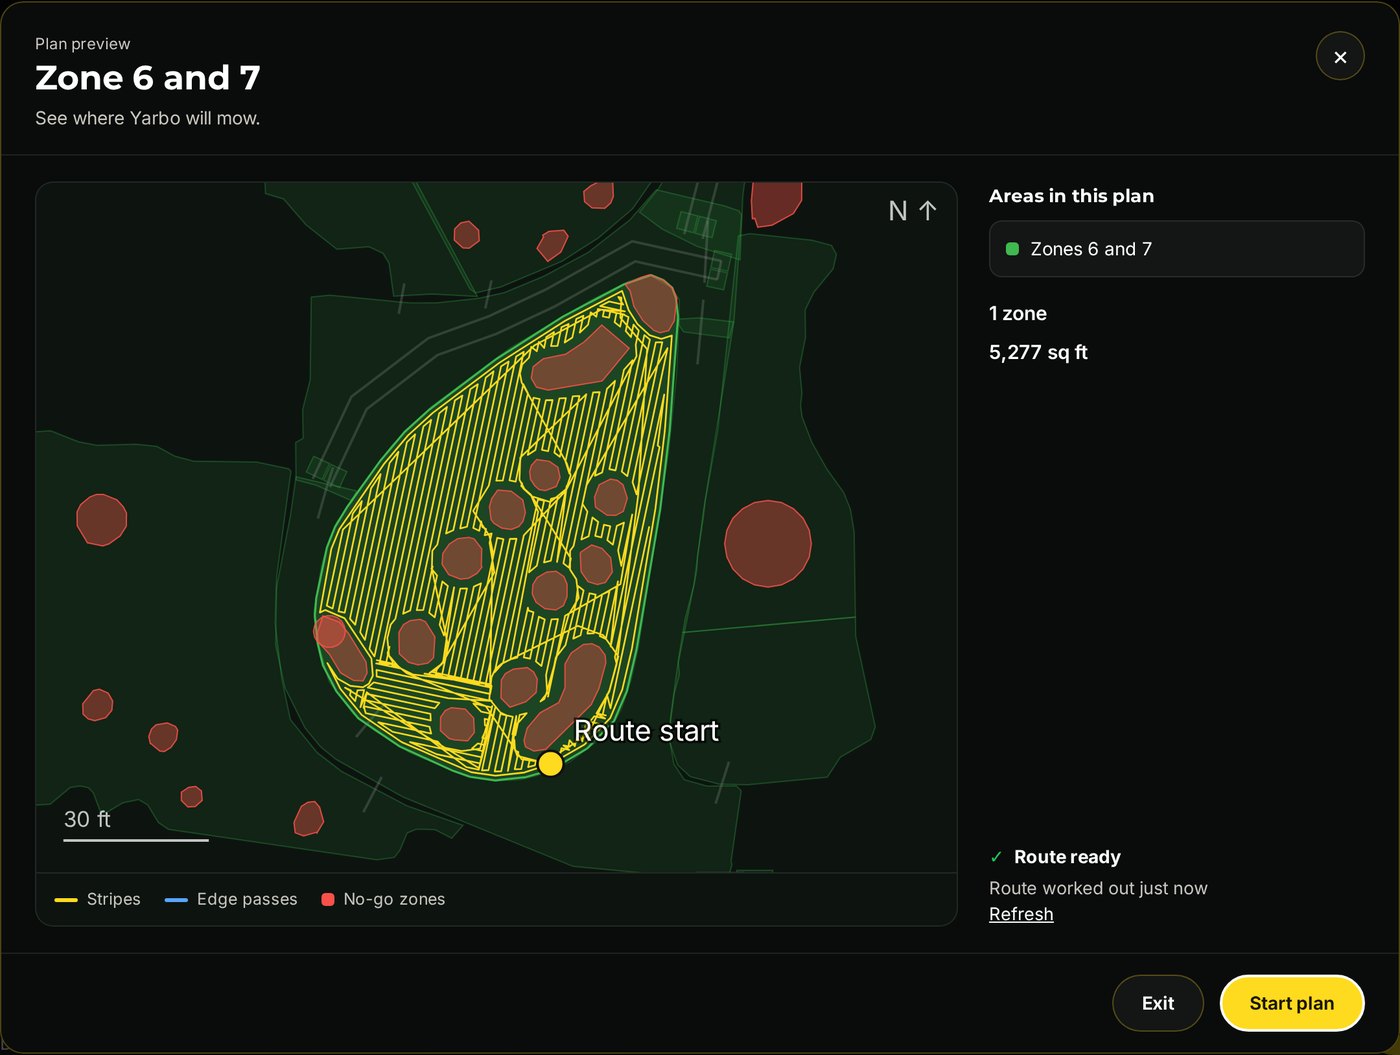
Podgląd trasy pokazuje obowiązujące strefy zakazane
Strefa zakazana wyłączona w aplikacji Yarbo nie jest już rysowana w podglądzie planu. Opcja Pokaż wszystkie strefy zakazane obok legendy pozwala ponownie wyświetlić także te wyłączone.
- Ulepszenia
Trzy czerwone kolory na mapie dla przeszkód napotkanych przez robota
W sekcji "Koloruj mapę według" dotychczasową opcję Wykrycia przeszkód zastępują trzy kolory, po jednym dla każdego rodzaju czujników robota. Wykrycia ultradźwiękowe pokazują miejsca, w których przednie czujniki ultradźwiękowe coś wykryły podczas ponad jednej czwartej przejazdów (wcześniej była to połowa), z zachowaniem wszystkich dotychczasowych zapisów. Wykrycia wizyjne pokazują wszystkie miejsca, w których kamery zauważyły przeszkodę, a Uderzenia zderzaka wszystkie miejsca, w których robot na coś najechał i jego zderzak został wciśnięty. W obu przypadkach ciemniejszy odcień oznacza częstsze zdarzenia; dane dla tych dwóch opcji są zbierane od teraz. Dany kolor nie pojawia się, jeśli odpowiedni czujnik jest wyłączony w robocie lub podłączony moduł go nie używa: wykrywanie przez kamery nie działa z dmuchawą do liści.
- Ulepszenia
Opcje Koloruj mapę według w kolejności alfabetycznej
Lista jest uporządkowana alfabetycznie w wybranym języku, a mapa nadal otwiera się z wybraną opcją Jakość RTK.
- Ulepszenia
Miejsce na dłuższe słowa i zwijana sekcja Szybki start
Na telefonie liczniki Dziennika układają się po jednym w wierszu, przycisk Dopasuj w edytorze mapy rozszerza się odpowiednio do długości tekstu, a boczne przyciski mapy stają się szersze zamiast dzielić słowa na dwie linie. Karta Szybki start na mapie zwija się do nagłówka tak jak pozostałe karty i zapamiętuje ten stan.
- Ulepszenia
Obrazy i dźwięki wczytywane raz, zamiast za każdym razem
Przeglądarka przechowuje teraz obraz radaru pogodowego z ekranu ściennego, ikonę ekranu głównego i dźwięk alarmu, i pyta Yardstick jedynie o to, czy się zmieniły. Dzięki temu strony i ekran ścienny wczytują się szybciej i przesyłają mniej danych przez sieć. Czcionki są przechowywane bezterminowo i pobierane ponownie dopiero wtedy, gdy zmieni je aktualizacja. Bieżące odczyty robota, ustawienia i odpowiedzi na żądania logowania nadal nigdy nie trafiają do pamięci podręcznej.
- Poprawki
W rzadkich przypadkach linie patrolu narysowane w Yardstick nie pojawiały się w aplikacji Yarbo
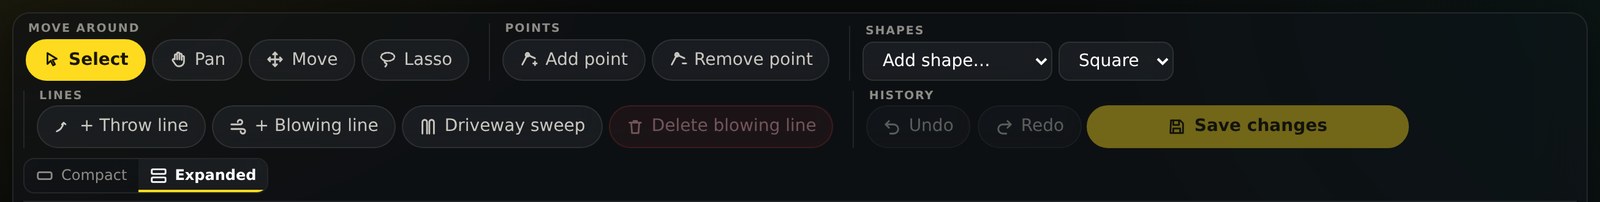
Na większości map działały poprawnie. Podczas dodawania linii patrolu jako punkt wyjścia kopiowano pierwszą linię na mapie wraz z jej typem. Jeśli więc pierwszą linią na mapie była ścieżka, każda linia patrolu narysowana w Yardstick otrzymywała typ, którego aplikacja Yarbo nie wyświetla. Nowa linia patrolu zawsze jest teraz linią modułu SAM, a Dodaj chodnik tworzy chodnik dla odśnieżarki. Przy otwieraniu edytora mapy wyświetlana jest lista istniejących w robocie linii patrolu, których aplikacja Yarbo nie widzi, oraz przycisk Zmień na linie patrolu umożliwiający ich naprawę. Nic się nie zmienia, dopóki nie zostanie naciśnięty ten przycisk, a następnie Zapisz zmiany.
- Poprawki
Przywracanie nie jest już blokowane dla w pełni naładowanego robota stojącego na stacji
W nowszym oprogramowaniu sprzętowym Yarbo oraz w modelu Y40P robot z pełnym akumulatorem przestaje zgłaszać ładowanie, nawet gdy stoi na stacji. Przywracanie danych na takim robocie było odrzucane z komunikatem "Przed przywróceniem należy umieścić docelowy Core na stacji i zakończyć jego bieżące zadanie." Yardstick uznaje teraz robota za znajdującego się na stacji również wtedy, gdy stoi nieruchomo, a jego ostatnia pozycja znajduje się w odległości do 5 m od stacji ładującej na jego własnej mapie, tak jak już wcześniej robił to mechanizm alertów.
- Poprawki
W wyjątkowo rzadkim przypadku znacznik bieżącej pozycji mógł pojawić się z dala od robota na nowym terenie
Problem wymagał zupełnie nowej historii zapisów i zaobserwowaliśmy go tylko raz: punkt odniesienia mapy przesuwał się za każdym razem, gdy robot jechał dalej na południe lub zachód niż kiedykolwiek wcześniej. Przez kilka minut znacznik mógł znajdować się wiele stóp od robota. Punkt odniesienia jest teraz ustalany raz i zachowywany. Istniejące instalacje zachowują swój dotychczasowy punkt, więc niczego nie trzeba przebudowywać.
- Poprawki
W pewnych sytuacjach strona Plany pokazywała zakończone zadanie jako trwające
Gdy zadanie się zakończyło, a Yarbo pozostawał aktywny w ogrodzie, mapa pokazywała pracę dmuchawy, a strona Plany nadal wyświetlała plan jako bieżący, chociaż edytor mapy rozpoznawał już zakończenie zadania. Oba widoki sprawdzają teraz, czy zadanie rzeczywiście pozostaje otwarte.
- Poprawki
W bardzo rzadkich przypadkach nie można było otworzyć Preferencji pracy
W przypadku bardzo nielicznych robotów strona Preferencje pracy wyświetlała komunikat "Nie udało się odczytać Preferencji pracy tego Yarbo", a przycisk Utwórz kopię zapasową teraz pozostawał nieaktywny, mimo że robot przesyłał wszystkie swoje ustawienia. Yardstick oczekiwał w odpowiedzi etykiety, której te roboty używają inaczej. Teraz odczytuje ich ustawienia, a zapisywanie zmian działa tak jak wcześniej.
- Poprawki
Edytor mapy pokazuje rzeczywistą mapę Yarbo po zapisie, którego nie udało się potwierdzić
Jeśli Yarbo mógł zachować zmianę, ale jej nie potwierdził, edytor ponownie odczytuje teraz mapę z robota i pokazuje jej rzeczywisty stan. Zmiany nadal oczekujące na wysłanie są odkładane i wyświetlane na liście, aby można było ponownie wprowadzić je na aktualnej mapie. Wcześniej te starsze zmiany mogły zostać wysłane i cofnąć połączenie obszarów, które Yarbo już zachował. Obszary utworzone za pomocą funkcji Podziel i Połącz oraz każdy obszar, którego obrys został zmieniony, mają teraz przypisaną własną powierzchnię, dzięki czemu Plany i aplikacja Yarbo pokazują prawidłową wartość.
- Poprawki
Trasa jest rysowana aż do stacji, a Światła po zmroku pozostają włączone podczas powrotu Yarbo
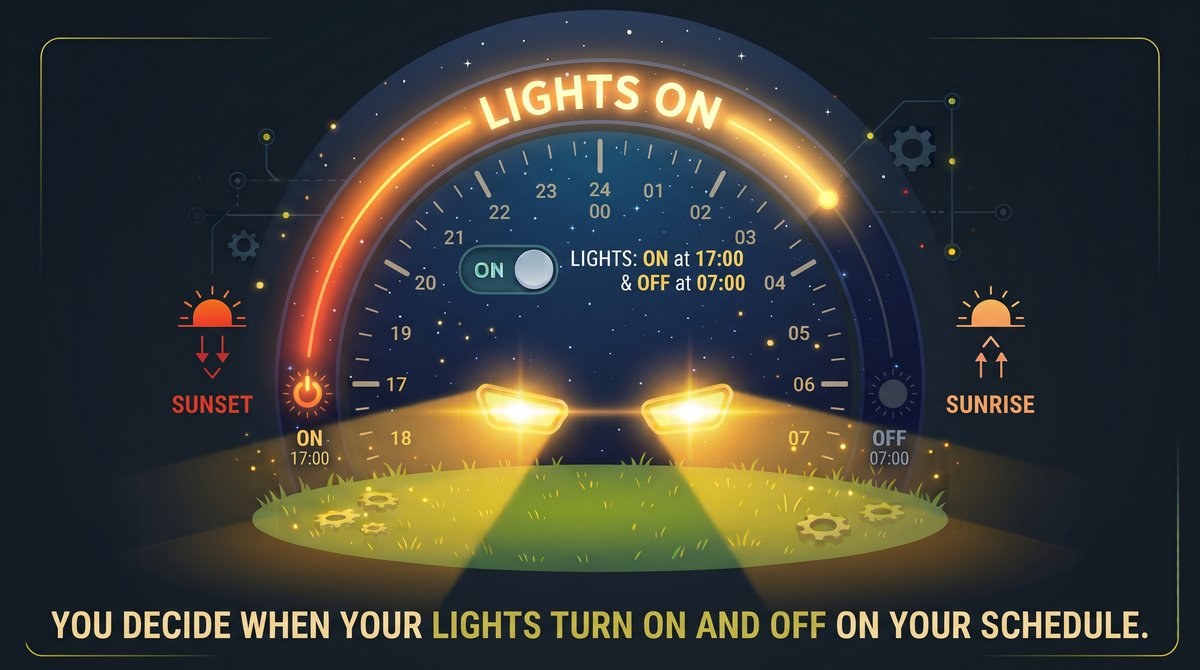
Po zakończeniu zadania Yardstick przestawał podtrzymywać napływ aktualizacji z Yarbo podczas powrotu do stacji. W najnowszym oprogramowaniu sprzętowym Yarbo mogło to powodować brak trasy powrotnej na mapie, a funkcja Światła po zmroku mogła uznać robota za zablokowanego i wyłączyć światła w drodze do stacji. Yardstick podtrzymuje teraz napływ aktualizacji, dopóki Yarbo nie znajdzie się na stacji. Podczas powrotu światła działają teraz zgodnie ze stanem zgłaszanym przez Yarbo: pozostają włączone, gdy robot wraca do stacji lub omija coś na swojej drodze, a wyłączają się, gdy dotrze do stacji, zostanie wstrzymany, zgłosi usterkę lub przez pięć minut nie zrobi postępu.