Odložení spuštění plánu a Yardstick v 17 jazycích
Při ručním spouštění plánu nyní můžete zvolit Spustit později a vybrat datum a čas až týden dopředu v časovém pásmu vaší zahrady. Yarbo plán jednorázově provede. Stiskněte Spustit na stránce Plány, v kartě Rychlé spuštění na mapě nebo v náhledu trasy a poté zvolte Spustit později. Odložené spuštění můžete změnit nebo zrušit na mapě, v Plánech nebo v Rozvrhu. Tato funkce doplňuje pokročilý systém plánování.
Yardstick nyní mluví 17 jazyky: k angličtině, němčině, francouzštině, španělštině, italštině a finštině přibývají švédština, dánština, norština, nizozemština, estonština, portugalština, čeština, polština, litevština, lotyština a slovinština. Na každé stránce, v každém upozornění i e-mailu. Tyto aktualizace přinášejí také hlídkové trasy v plánech, návrat sekačky na stanici při dešti, rozlišení překážek podle druhu a dlouhý seznam oprav.
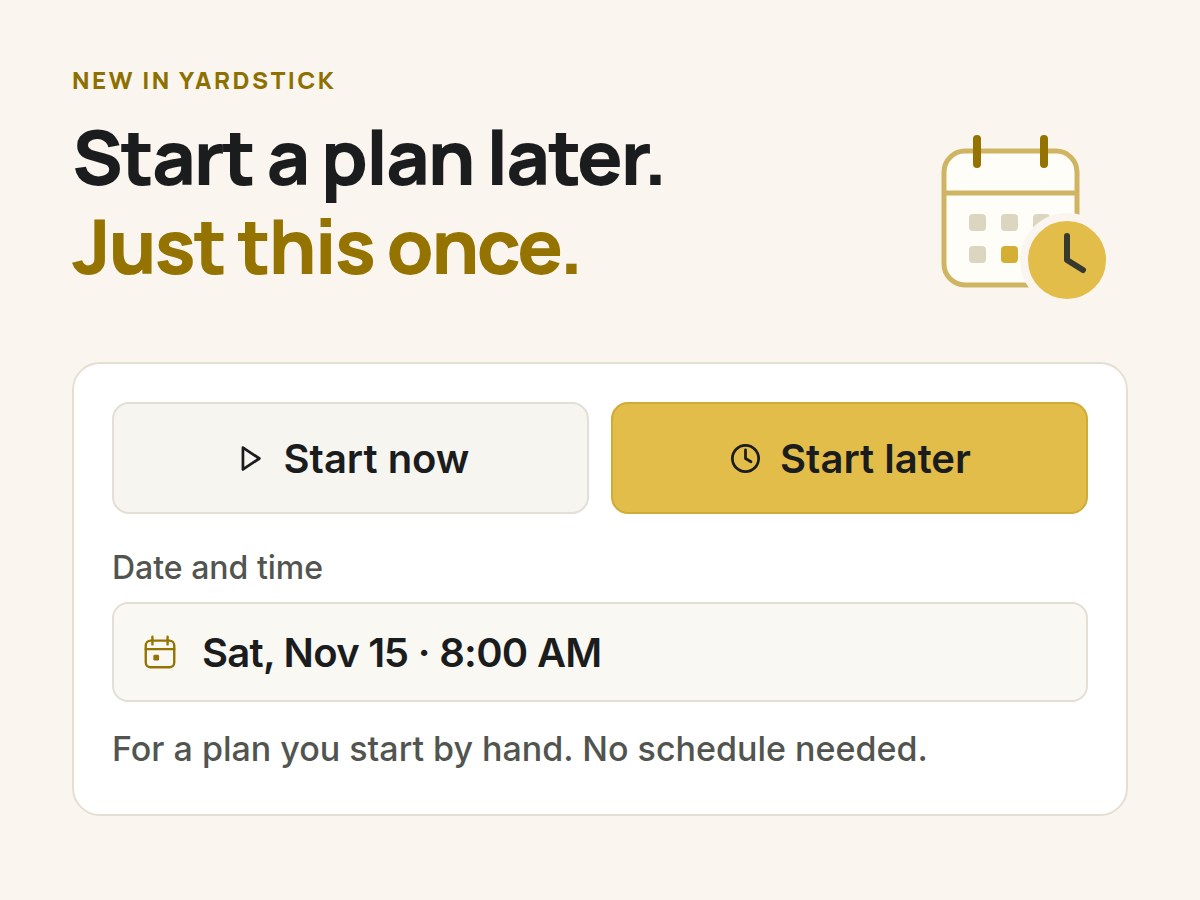
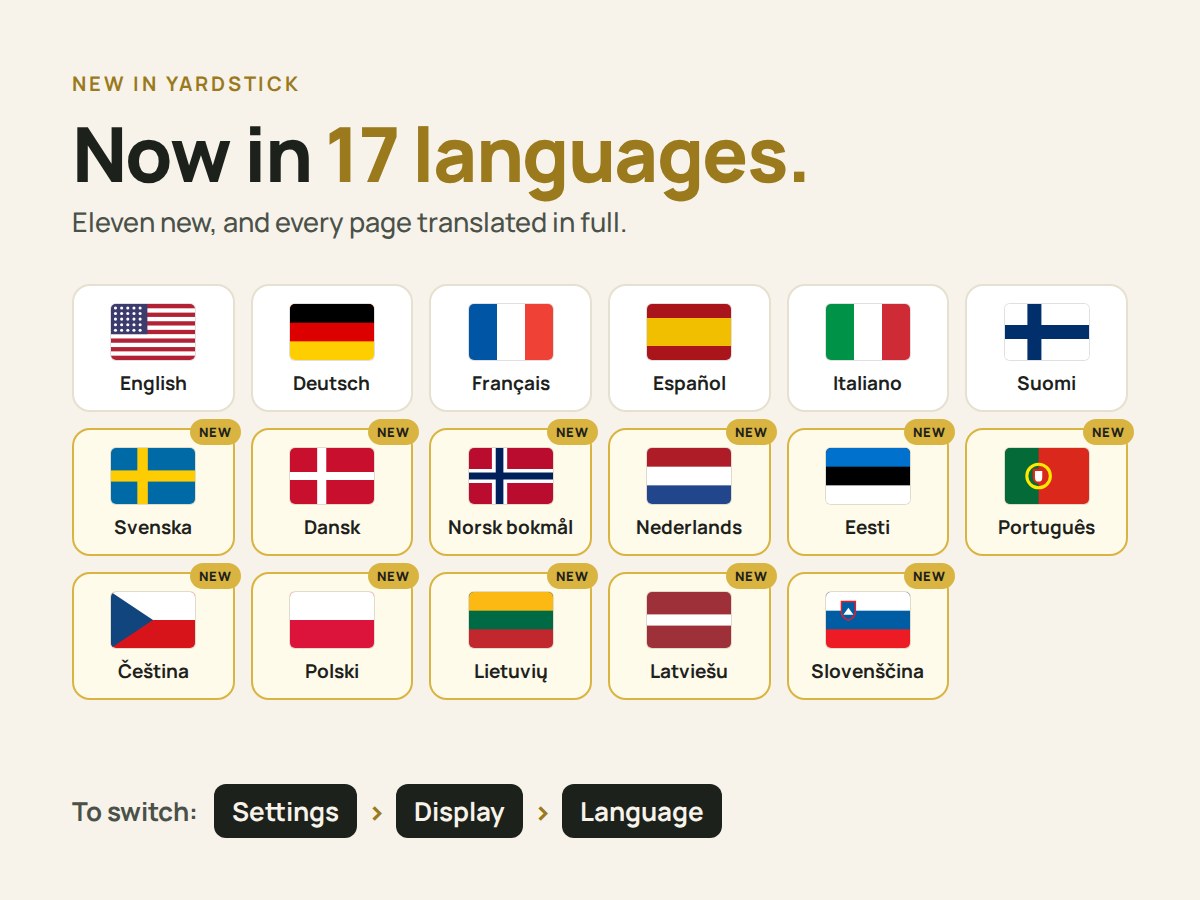
Kde funkci najdeteSpustit a poté Spustit později na stránce Plány nebo v kartě Rychlé spuštění; jazyk vyberete v Nastavení v části Zobrazení, položka Jazyk
Všech 17 změn5 novinek · 5 vylepšení · 7 oprav
- Novinky
Odložení spuštění plánu
Každé tlačítko Spustit nově nabízí volbu Spustit nyní nebo Spustit později: na stránce Plány, v kartě Rychlé spuštění na mapě (pro plány i programy) a v náhledu trasy. Vyberte datum a čas až 7 dní dopředu v časovém pásmu vaší zahrady. Čas spadající do doby klidu nelze zvolit a zobrazí se, kdy doba klidu končí. Čekající spuštění se zobrazuje na mapě a na stránkách Plány a Rozvrh, kde je můžete změnit nebo zrušit. Každý Yarbo může mít jedno čekající spuštění. V určený čas se spouští stejně jako program: doba klidu a pravidla pro počasí ho pozdrží. Pokud Yarbo právě pracuje, má pozdržený provoz nebo je mimo stanici, spuštění počká až 2 hodiny. Poté se přeskočí a dozvíte se proč.
- Novinky
Yardstick v 17 jazycích
K angličtině, němčině, francouzštině, španělštině, italštině a finštině přibývají švédština, dánština, norština, nizozemština, estonština, portugalština, čeština, polština, litevština, lotyština a slovinština. Každý překlad je úplný a prošel kontrolou. Svůj jazyk vyberte v Nastavení v části Zobrazení, položka Jazyk. Stejný jazyk se použije i pro upozornění a e-maily. Instalační program je dostupný v osmi z nových jazyků. Pro lotyštinu, litevštinu a estonštinu zůstává v angličtině, samotná aplikace ale podporuje všechny jazyky. Němčina, francouzština, španělština, italština a finština prošly další kontrolou všech textů přidaných od října. Novinky jsou dostupné ve všech jazycích.
- Novinky
Hlídkové trasy v plánech
Hlídkové trasy pro SAM nyní mají na stránce Plány vlastní skupinu vedle pracovních oblastí, slepých uliček a chodníků. Plán je tak může projet v pořadí, které zvolíte. V řádku plánu se započítávají do celkového počtu a aplikace Yarbo je jako dosud uvádí pouze tehdy, když je připojen SAM.
- Novinky
Déšť může poslat na stanici i sekačku
Hlídání deště, které posílá robota na stanici, když vaše vlastní stanice Tempest nebo Weather Underground ohlásí déšť, má nyní vedle přepínače pro foukač listí také přepínač pro sekačku. V Nastavení v části Počasí můžete zapnout jeden nebo oba. Přepínač pro sekačku je ve výchozím stavu vypnutý, protože sekačka má také vlastní funkci Detekce deště od Yarbo. Pokud ho zapnete, údaj z vaší stanice také pošle sekačku na stanici, ukončí zbytek programu pro daný den a upozorní vás.
- Novinky
Tlačítko Nápověda v nabídce
Poslední tlačítko v horní nabídce, Nápověda, otevře na nové kartě web podpory Yardstick. Najdete tam návody i možnost odeslat požadavek na podporu.
- Vylepšení
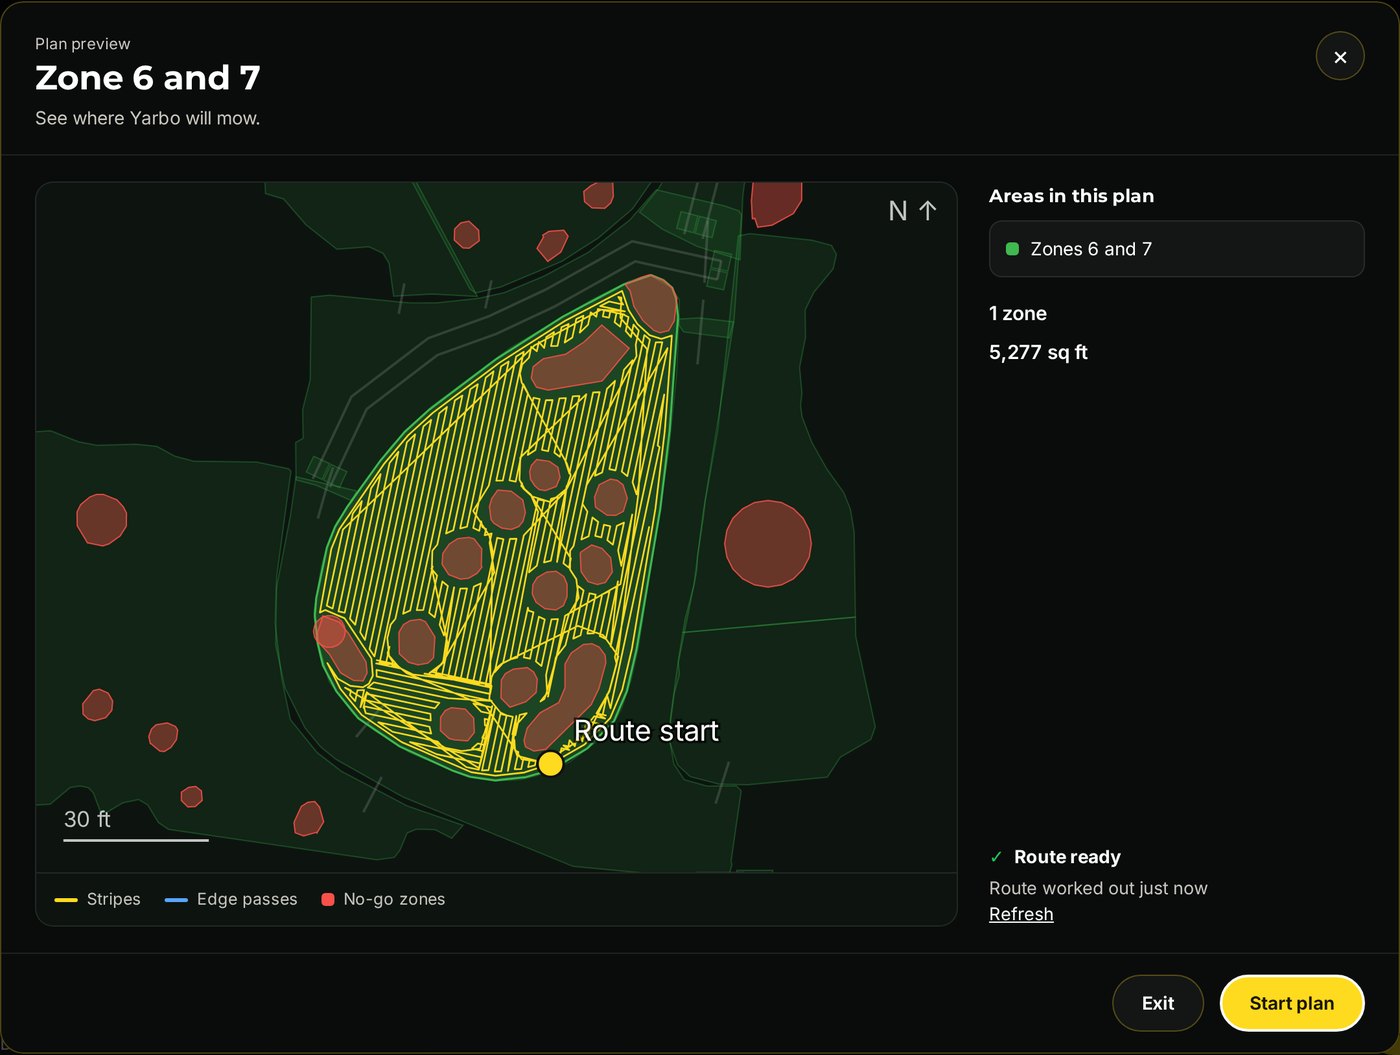
Náhled trasy zobrazuje platné zakázané zóny
Zakázaná zóna vypnutá v aplikaci Yarbo se již v náhledu plánu nevykresluje. Volbou Zobrazit všechny zakázané zóny vedle legendy můžete vypnuté zóny znovu zobrazit.
- Vylepšení
Tři červené barvy na mapě podle toho, co robot zaznamenal
V nabídce "Obarvit mapu podle" se položka Detekce překážek nyní dělí na tři barvy, jednu pro každý typ senzoru robota. Ultrazvuková detekce ukazuje místa, kde přední ultrazvukové senzory něco zaznamenaly při více než čtvrtině průjezdů (dříve při více než polovině), a zachovává všechny dosavadní záznamy. Detekce kamerami ukazuje všechna místa, kde kamery zaznamenaly překážku. Nárazy do nárazníku ukazují všechna místa, kde robot do něčeho narazil a stiskl se jeho nárazník. Čím častěji k tomu docházelo, tím tmavší je odstín. Tyto dvě vrstvy se začínají plnit od této aktualizace. Pokud je příslušný senzor na robotu vypnutý nebo ho připojený modul nepoužívá, daná barva zůstane bez údajů. Detekce kamerami nefunguje s foukačem listí.
- Vylepšení
Položky nabídky Obarvit mapu podle jsou seřazeny abecedně
Seznam je seřazen abecedně podle vašeho jazyka. Mapa se nadále otevírá se zobrazením kvality RTK.
- Vylepšení
Více místa pro delší slova a sbalitelná karta Rychlé spuštění
Na telefonu se počítadla v Deníku řadí pod sebe, každé na samostatný řádek. Tlačítko Přizpůsobit v Editoru mapy se přizpůsobuje délce textu a postranní tlačítka na mapě se rozšiřují, místo aby lámala slova na dva řádky. Kartu Rychlé spuštění na mapě lze stejně jako ostatní karty sbalit na záhlaví a tento stav si pamatuje.
- Vylepšení
Obrázky a zvuky se načtou jednou, ne při každém otevření
Prohlížeč nyní uchovává meteorologický radar nástěnného displeje, ikonu domovské obrazovky a zvuk alarmu a u aplikace Yardstick se pouze dotazuje, zda se změnily. Stránky i nástěnný displej se tak načítají rychleji a méně zatěžují síť. Písma se ukládají trvale a znovu se stahují pouze tehdy, když je aktualizace změní. Živé hodnoty z robota, nastavení ani odpovědi na přihlášení se nadále nikdy neukládají do mezipaměti.
- Opravy
Ve vzácných případech se hlídkové trasy nakreslené v Yardstick nezobrazovaly v aplikaci Yarbo
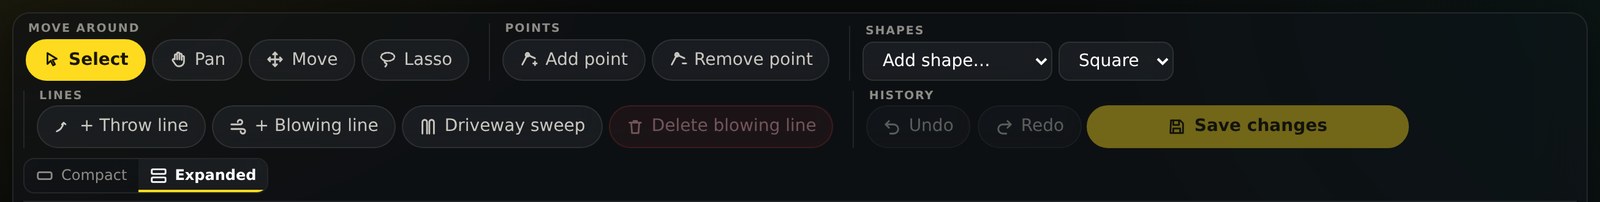
Na většině map fungovaly správně. Při přidání hlídkové trasy se jako základ zkopírovala první čára na mapě včetně jejího typu. Pokud tedy byla první čára na mapě cestou, každá hlídková trasa nakreslená v Yardstick měla typ, který aplikace Yarbo nezobrazuje. Nová hlídková trasa nyní vždy patří k SAM a volba Přidat chodník vytvoří chodník pro sněhovou frézu. Při otevření Editoru mapy se vypíšou názvy hlídkových tras, které už jsou v robotu, ale aplikace Yarbo je nevidí. Opravíte je volbou Převést na hlídkové trasy. Nic se nezmění, dokud tuto volbu nestisknete a poté nezvolíte Uložit změny.
- Opravy
Obnovení již neodmítá plně nabitého robota stojícího na stanici
S novějším firmwarem Yarbo a u modelu Y40P přestane robot s plně nabitou baterií hlásit nabíjení, i když stojí na stanici. Obnovení se proto odmítlo se zprávou "Před obnovením umístěte cílový Core do stanice a dokončete jeho aktuální úlohu." Yardstick nyní považuje robota za umístěného na stanici také tehdy, když se nehýbe a jeho poslední poloha je do 5 m od nabíjecí stanice na jeho vlastní mapě. Stejně už fungují upozornění.
- Opravy
Ve zcela ojedinělém případě se bod aktuální polohy mohl na dosud nezaznamenaném místě zobrazovat mimo robota
Docházelo k tomu pouze se zcela novou historií záznamů a zaznamenali jsme jediný případ: referenční bod mapy se posunul pokaždé, když robot zajel dále na jih nebo na západ než kdy dříve. Bod aktuální polohy tak mohl několik minut ležet mnoho stop od robota. Referenční bod se nyní nastaví jednou a zůstává stejný. Stávající instalace si ponechají svůj dosavadní bod, takže se nic nepřepočítává.
- Opravy
Za určitých okolností stránka Plány zobrazovala dokončenou úlohu jako probíhající
Když úloha skončila a Yarbo zůstal aktivní na zahradě, mapa hlásila foukání a stránka Plány zobrazovala plán jako aktuální, zatímco Editor mapy už věděl, že úloha skončila. Mapa i Plány se nyní řídí tím, zda je úloha skutečně otevřená.
- Opravy
Ve velmi vzácných případech nešlo otevřít Pracovní předvolby
U velmi malého počtu robotů stránka Pracovní předvolby zobrazovala zprávu "Pracovní předvolby tohoto robota Yarbo se nepodařilo načíst" a tlačítko Zálohovat nyní zůstávalo neaktivní, přestože robot odpověděl všemi svými nastaveními. Yardstick očekával v odpovědi označení, které tito roboti používají jinak. Nyní jejich nastavení načte a ukládání změn funguje jako dříve.
- Opravy
Editor mapy po nepotvrzeném uložení zobrazí skutečnou mapu robota Yarbo
Pokud Yarbo mohl změnu uložit, ale nepotvrdil ji, editor nyní znovu načte jeho mapu a zobrazí ji přesně tak, jak skutečně vypadá. Úpravy čekající na odeslání se odloží stranou a vypíšou, abyste je mohli znovu provést na aktuální mapě. Dříve se tyto starší úpravy mohly dodatečně odeslat a zrušit sloučení, které Yarbo uložil. Oblasti vytvořené funkcemi Rozdělit a Sloučit i všechny oblasti, jejichž obrys změníte, nyní mají vlastní údaj o ploše. Plány i aplikace Yarbo tak zobrazují správnou hodnotu.
- Opravy
Trasa se vykresluje až ke stanici a funkce Světla po setmění nechává světla rozsvícená, i když se Yarbo vrací na stanici
Po skončení úlohy přestával Yardstick zajišťovat příjem aktuálních údajů z robota Yarbo během návratu na stanici. S nejnovějším firmwarem Yarbo tak mohla chybět trasa návratu a funkce Světla po setmění mohla robota vyhodnotit jako uvízlého a cestou mu zhasnout světla. Yardstick nyní zajišťuje příjem aktuálních údajů až do příjezdu na stanici. Při návratu se světla řídí tím, co Yarbo hlásí: zůstávají rozsvícená, když se vrací na stanici nebo objíždí překážku v cestě. Zhasnou, když dorazí na stanici, je pozastaven, ohlásí poruchu nebo se po dobu pěti minut neposune dál.