Julkaisutiedot

Marraskuu 2026

3 julkaisua, uusin ensin.

v1.2.23

Siirrä suunnitelman käynnistys myöhemmäksi, ja Yardstick nyt 17 kielellä

Kun käynnistät suunnitelman käsin, voit nyt valita Käynnistä myöhemmin ja asettaa päivämäärän ja kellonajan enintään viikon päähän pihasi paikallisen ajan mukaan. Yarbo suorittaa suunnitelman kerran. Paina Käynnistä Suunnitelmat-sivulla, kartan Pikakäynnistys-kortissa tai reitin esikatselussa ja valitse sitten Käynnistä myöhemmin. Voit muuttaa käynnistystä tai perua sen kartalla, Suunnitelmat-sivulla tai Aikataulu-sivulla. Toiminto täydentää monipuolista ajastusjärjestelmää.

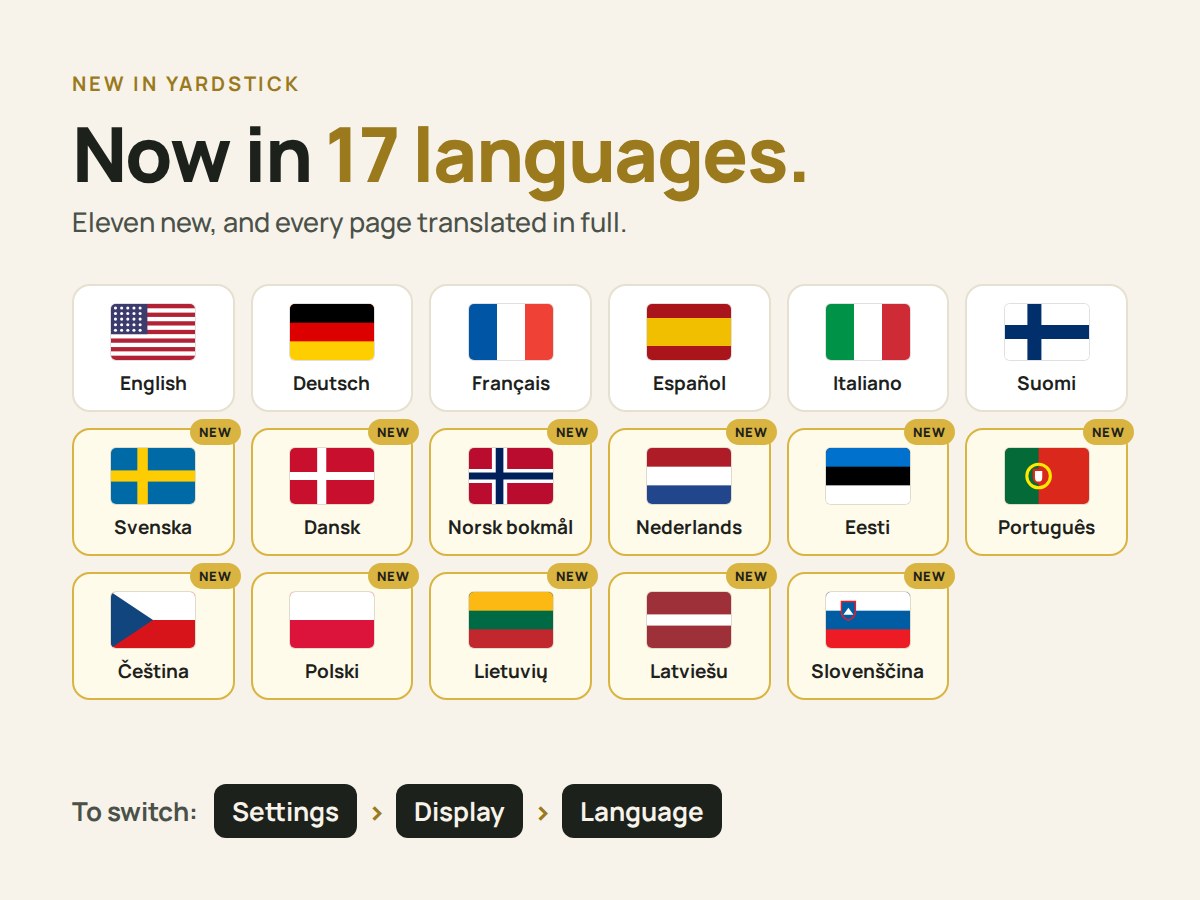
Yardstick puhuu nyt 17 kieltä: englannin, saksan, ranskan, espanjan, italian ja suomen rinnalle tulevat ruotsi, tanska, norja, hollanti, viro, portugali, tšekki, puola, liettua, latvia ja sloveeni kaikilla sivuilla, hälytyksissä ja sähköposteissa. Päivitykset tuovat myös partiointilinjat suunnitelmiin, sateen perusteella latausasemalle palaavan ruohonleikkurin, estetyypeittäin eritellyt havainnot ja pitkän listan korjauksia.
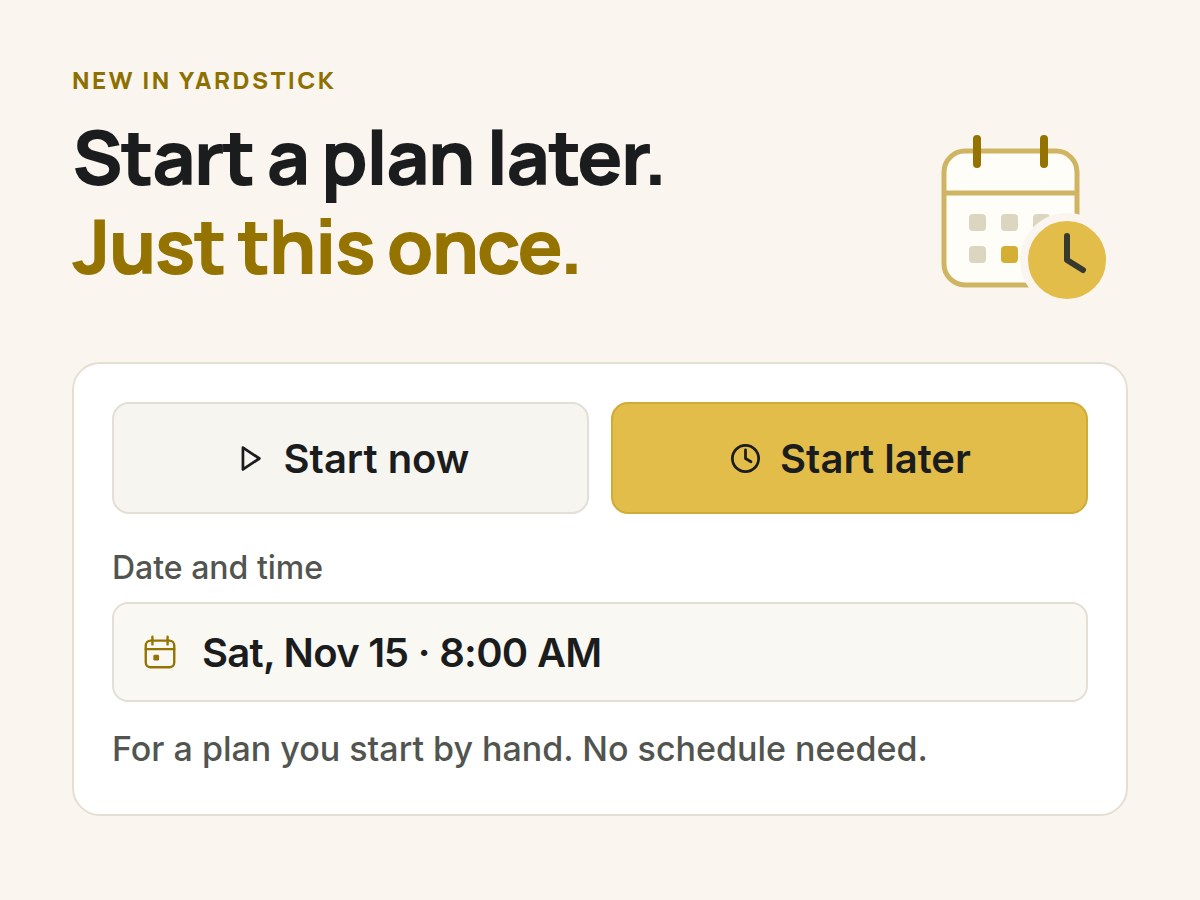
Käynnistä suunnitelma myöhemmin vain tämän kerran: valitse Käynnistä nyt tai Käynnistä myöhemmin ja aseta päivämäärä ja kellonaika. Käsin käynnistettävä suunnitelma ei tarvitse aikataulua.
Nyt 17 kielellä: kaikkien 17 kielen liput, joista 11 uuden kohdalla on Uusi-merkintä.

Mistä löydät senValitse Käynnistä ja sitten Käynnistä myöhemmin Suunnitelmat-sivulla tai Pikakäynnistys-kortissa. Kielen valitset kohdasta Asetukset, Näyttö, Kieli.

Kaikki 17 muutosta5 uutta · 5 parannusta · 7 korjausta
  • Uutta

    Siirrä suunnitelman käynnistys myöhemmäksi

    Jokainen Käynnistä-toiminto tarjoaa nyt vaihtoehdot Käynnistä nyt ja Käynnistä myöhemmin: Suunnitelmat-sivulla, kartan Pikakäynnistys-kortissa (suunnitelmille ja ohjelmille) sekä reitin esikatselussa. Valitse päivämäärä ja kellonaika enintään 7 päivän päähän pihasi paikallisen ajan mukaan. Hiljaisiin tunteihin osuvaa aikaa ei hyväksytä, ja samalla näytetään, milloin hiljaiset tunnit päättyvät. Odottava käynnistys näkyy kartalla, Suunnitelmat-sivulla ja Aikataulu-sivulla, joilla voit muuttaa sitä tai perua sen. Kullakin Yarbolla voi olla yksi odottava käynnistys. Määräajan koittaessa suunnitelma käynnistyy samoin kuin ohjelma: hiljaiset tunnit ja sääsäännöt lykkäävät käynnistystä. Jos Yarbo on varattu, sen työ on pidossa tai se on poissa latausasemalta, käynnistystä odotetaan enintään 2 tuntia. Sen jälkeen se ohitetaan ja saat tiedon syystä.

  • Uutta

    Yardstick 17 kielellä

    Englannin, saksan, ranskan, espanjan, italian ja suomen rinnalle tulevat ruotsi, tanska, norja, hollanti, viro, portugali, tšekki, puola, liettua, latvia ja sloveeni. Jokainen käännös on tehty kokonaan ja tarkistettu. Valitse kielesi kohdasta Asetukset, Näyttö, Kieli. Myös hälytykset ja sähköpostit käyttävät valitsemaasi kieltä. Asennusohjelma tukee kahdeksaa uusista kielistä. Latvian-, liettuan- ja vironkielisille käyttäjille asennusohjelma on edelleen englanniksi, mutta itse sovellus tukee kaikkia kieliä. Saksan-, ranskan-, espanjan-, italian- ja suomenkieliset käännökset tarkistettiin uudelleen kaikkien lokakuun jälkeen tehtyjen lisäysten osalta. Uutta-sivu on luettavissa kaikilla kielillä.

  • Uutta

    Partiointilinjat suunnitelmissa

    SAM-partiointilinjoilla on nyt oma ryhmänsä Suunnitelmat-sivulla työalueiden, umpikujien ja jalkakäytävien rinnalla. Suunnitelma voi siis partioida ne valitsemassasi järjestyksessä. Suunnitelman rivillä näkyy niiden määrä. Yarbo-sovellus näyttää ne entiseen tapaan vain silloin, kun SAM on kiinnitettynä.

  • Uutta

    Sade lähettää halutessasi myös ruohonleikkurin latausasemalle

    Sateen seuranta lähettää robotin latausasemalle, kun oma Tempest- tai Weather Underground -sääasemasi ilmoittaa sateesta. Nyt toiminnolla on lehtipuhaltimen kytkimen rinnalla oma kytkin myös ruohonleikkurille. Ota jompikumpi tai molemmat käyttöön kohdassa Asetukset, Sää. Ruohonleikkurin kytkin on oletuksena pois päältä, koska ruohonleikkurissa on myös Yarbon oma Sateen tunnistus. Kun otat kytkimen käyttöön, myös sääasemasi lukema lähettää ruohonleikkurin latausasemalle, lopettaa loppupäivän ohjelman ja ilmoittaa siitä sinulle.

  • Uutta

    Ohje-painike valikossa

    Yläreunan valikon viimeinen painike, Ohje, avaa Yardstickin tukisivuston uuteen välilehteen. Sieltä löydät oppaat ja voit lähettää tukipyynnön.

  • Parannukset

    Reitin esikatselu näyttää voimassa olevat kieltoalueet

    Yarbo-sovelluksessa käytöstä poistettua kieltoaluetta ei enää piirretä suunnitelman esikatseluun. Selitteen vieressä oleva Näytä kaikki kieltoalueet tuo myös käytöstä poistetut alueet näkyviin.

  • Parannukset

    Kolme punaista karttaväritystä robotin kohtaamille esteille

    Kohdassa "Kartan väritysperuste" Estehavainnot on nyt jaettu kolmeen väritykseen, yksi kullekin robotin anturityypille. Ultraäänihavainnot näyttää kohdat, joissa etuosan ultraäänianturit havaitsivat jotakin yli neljänneksellä ohituskerroista (aiemmin rajana oli puolet). Kaikki tähän asti tallennetut tiedot säilyvät. Konenäköhavainnot näyttää kaikki kohdat, joissa kamerat näkivät esteen, ja Puskuriosumat kaikki kohdat, joissa robotti osui johonkin ja sen puskuri painui sisään. Molemmissa sävy on sitä tummempi, mitä useammin näin kävi. Näiden kahden tiedot alkavat kertyä tästä eteenpäin. Väritys pysyy tyhjänä, jos kyseinen anturi on poistettu käytöstä robotissa tai kiinnitetty moduuli ei käytä sitä. Kameratunnistus ei toimi lehtipuhaltimen kanssa.

  • Parannukset

    Kartan väritysperusteet ovat aakkosjärjestyksessä

    Luettelo on aakkosjärjestyksessä valitsemallasi kielellä. Kartta avautuu edelleen RTK-laadun näkymään.

  • Parannukset

    Tilaa pidemmille sanoille, ja Pikakäynnistys menee kokoon

    Puhelimessa Lokikirjan laskurit asettuvat kukin omalle rivilleen, Karttaeditorin Sovita-painike kasvaa tekstin mukana ja kartan sivupainikkeet levenevät sen sijaan, että sana katkeaisi kahtia. Kartan Pikakäynnistys-kortin voi kutistaa pelkäksi otsikoksi muiden korttien tapaan, ja valinta säilyy muistissa.

  • Parannukset

    Kuvat ja äänet ladataan vain kerran

    Selain säilyttää nyt seinänäytön sadetutkan, aloitusnäytön kuvakkeen ja hälytysäänen ja kysyy Yardstickiltä vain, ovatko ne muuttuneet. Näin sivut ja seinänäyttö latautuvat nopeammin ja käyttävät vähemmän verkkoyhteyttä. Fontit säilytetään pysyvästi ja haetaan uudelleen vain, kun päivitys muuttaa niitä. Robotin reaaliaikaisia lukemia, asetuksia ja kirjautumisvastauksia ei edelleenkään koskaan tallenneta selaimen välimuistiin.

  • Korjaukset

    Harvoissa tilanteissa Yardstickissä piirretyt partiointilinjat eivät näkyneet Yarbo-sovelluksessa

    Partiointilinjat toimivat useimmilla kartoilla. Uuden partiointilinjan pohjaksi kopioitiin kartan ensimmäinen linja, myös sen tyyppi. Jos kartan ensimmäinen linja oli polku, jokainen Yardstickissä piirretty partiointilinja sai tyypin, jota Yarbo-sovellus ei näytä. Uusi partiointilinja on nyt aina SAM-moduulin linja, ja Lisää jalkakäytävä luo lumilingon jalkakäytävän. Kun Karttaeditori avautuu, se nimeää robotissa jo olevat partiointilinjat, joita Yarbo-sovellus ei näe. Muuta partiointilinjoiksi -toiminnolla voit korjata ne. Mikään ei muutu, ennen kuin painat sitä ja sen jälkeen Tallenna muutokset.

  • Korjaukset

    Palautus onnistuu nyt myös latausasemalla lepäävään robottiin, jonka akku on täynnä

    Yarbon uudemmissa laiteohjelmistoissa sekä Y40P-mallissa robotti lakkaa ilmoittamasta latauksesta akun täytyttyä, vaikka se olisi latausasemalla. Tällöin palautus estettiin ilmoituksella "Aja kohteena oleva Core latausasemalle ja lopeta sen nykyinen työ ennen palautusta." Yardstick tulkitsee robotin nyt olevan latausasemalla myös silloin, kun se on paikallaan ja sen viimeisin sijainti on enintään 5 m päässä sen omalle kartalle merkitystä latausasemasta. Hälytykset toimivat jo näin.

  • Korjaukset

    Erittäin harvinaisessa tilanteessa robotin reaaliaikainen sijaintipiste saattoi näkyä väärässä paikassa uudella alueella

    Ongelma edellytti aivan uutta tallennushistoriaa, ja olemme havainneet sen vain kerran. Kartan viitepiste siirtyi aina, kun robotti kulki etelämmäksi tai lännemmäksi kuin koskaan aiemmin. Muutaman minuutin ajan sijaintipiste saattoi olla useiden metrien päässä robotista. Viitepiste asetetaan nyt kerran ja säilytetään. Nykyiset asennukset säilyttävät oman viitepisteensä, joten mitään ei muodosteta uudelleen.

  • Korjaukset

    Tietyissä tilanteissa Suunnitelmat-sivu näytti päättyneen työn olevan yhä käynnissä

    Kun työ päättyi ja Yarbo jäi pihaan virta päällä, kartta näytti sen puhaltavan ja Suunnitelmat-sivu näytti suunnitelman edelleen aktiivisena. Karttaeditori kuitenkin tunnisti työn päättyneeksi. Nyt myös kartta ja Suunnitelmat-sivu tarkistavat, onko työ todella avoinna.

  • Korjaukset

    Hyvin harvoissa tilanteissa työmieltymykset eivät avautuneet

    Hyvin harvoilla roboteilla Työmieltymykset-sivulla näkyi ilmoitus "Tämän Yarbon työmieltymyksiä ei voitu lukea" eikä Varmuuskopioi nyt -painiketta voinut käyttää, vaikka robotti palautti vastauksessaan kaikki asetuksensa. Yardstick odotti vastaukseen tunnistetta, jota nämä robotit käyttävät eri tavalla. Nyt asetusten lukeminen onnistuu, ja muutosten tallentaminen toimii entiseen tapaan.

  • Korjaukset

    Karttaeditori näyttää Yarbon todellisen kartan, jos tallennusta ei voitu vahvistaa

    Jos Yarbo on saattanut tallentaa muutoksen mutta ei vahvistanut sitä, editori lukee nyt kartan uudelleen Yarbolta ja näyttää sen sellaisena kuin se on. Lähettämistä odottavat muutokset siirretään sivuun ja luetellaan, jotta voit tehdä ne uudelleen nykyiseen karttaan. Aiemmin vanhat muutokset saatettiin lähettää tallennetun kartan päälle, jolloin Yarbon tallentama yhdistäminen kumoutui. Jaa- ja Yhdistä-toiminnoilla luodut alueet sekä alueet, joiden ääriviivaa muutat, sisältävät nyt oman pinta-alansa. Näin Suunnitelmat-sivu ja Yarbo-sovellus näyttävät oikean luvun.

  • Korjaukset

    Reitti piirtyy latausasemalle asti, ja Valot pimeällä pysyy päällä, kun Yarbo palaa latausasemalle

    Työn päättyessä Yardstick lakkasi ylläpitämästä Yarbon tilapäivitysten vastaanottoa robotin palatessa latausasemalle. Yarbon uusimmalla laiteohjelmistolla paluureitti saattoi siksi jäädä piirtymättä. Lisäksi Valot pimeällä saattoi tulkita Yarbon juuttuneen ja sammuttaa valot kesken paluumatkan. Yardstick ylläpitää nyt tilapäivityksiä, kunnes Yarbo on latausasemalla. Paluumatkalla valot toimivat Yarbon ilmoittaman tilan mukaan: ne pysyvät päällä, kun robotti on matkalla latausasemalle tai kiertää tiellään olevaa estettä. Valot sammuvat, kun robotti saapuu latausasemalle, on tauolla, ilmoittaa viasta tai ei etene viiteen minuuttiin.
v1.2.20

Kartta päivittyy taas reaaliajassa koko työn ajan

Yarbo on muuttanut tilapäivitysten lähetystapaa uusimmassa laiteohjelmistossaan (3.14.40 ja uudemmat). Yardstick parantaa nyt yhteensopivuuttaan tämän laiteohjelmistopäivityksen kanssa.

Mistä löydät senMitään ei tarvitse määrittää. Toiminto on käytössä heti Yardstickin päivityttyä.

Kaikki 9 muutosta2 parannusta · 7 korjausta
  • Parannukset

    Selkeä Yardstick-näkymä kartan valmistumisen ajaksi

    Kun valitun ajanjakson käsittely vie hetken, kartalla näkyy pelkän pyörivän latausmerkin sijaan Yardstick-kortti. Se kertoo, mitä tietoja kootaan (esimerkiksi robotin lukemia 30 päivältä) ja että kartta tulee näkyviin valmistuttuaan. Näkymä ei esitä näennäistä edistymistä, ja se pysyy liikkumattomana, jos tietokoneen asetuksissa on valittu liikkeen vähentäminen.

  • Parannukset

    Nopeampi kartta Yarbon työskennellessä

    Jokainen päivitys lisää nyt vain uudet lukemat sen sijaan, että Yarbon koko kulkureitti piirrettäisiin uudelleen. Erittäin pitkällä historialla päivitysaika lyheni 3 sekunnista alle kolmasosasekuntiin, eivätkä muut sivut enää joudu odottamaan sen valmistumista.

  • Korjaukset

    Jumiutumishälytykset kertovat nyt todellisen tilanteen

    Ilmoitus "Pyörät pysähtyivät, vaikka työ on yhä avoinna" saattoi saapua minuutin kuluttua siitä, kun Yarbo oli päättänyt työnsä. Työ tulkitaan nyt avoimeksi vain, kun Yarbo itse ilmoittaa niin. Työn päätyttyä pihaan jäänyt Yarbo saa oman ilmoituksensa: "Jäi paikalleen pihaan: mikään työ ei ole käynnissä, eikä robotti ole latausasemalla."

  • Korjaukset

    Karttaeditori avautuu nopeammin uudella tietokoneella

    Karttaeditori ei enää korjaa Jaa-toiminnon yhteyksiä joka kerta avautuessaan. Yarbo määrittää nämä yhteydet itse, joten korjaus ei koskaan säilynyt. Se vain vaati varmuuskopioinnin ja tallennuksen sekä vei jopa minuutin.

  • Korjaukset

    Yhden pisteen suuntaviiva ei enää estä polun tallentamista

    Karttaeditori nimeää viivan ja tarjoaa mahdollisuuden näyttää tai poistaa sen.

  • Korjaukset

    Jaa-toiminto kertoo, jos raja leikkaa itsensä

    Jaa-toiminto ei enää ilmoita jokaisella jakoyrityksellä "Tuo viiva leikkaa vain kulman", vaan kertoo alueen rajan leikkaavan itsensä, merkitsee kohdan ja tarjoaa korjausta. Kumoa palauttaa tilanteen ennalleen. Lähetä diagnostiikkatiedot sisältää nyt myös kartan ääriviivat, joten tuki voi löytää tällaisen kohdan ilman näytön jakamista.

  • Korjaukset

    Karttaeditorin ilmakuva pysyy näkyvissä, kun kartta kohdistuu oikein

    Kun kartan kohdistamiseen GPS-tietoihin oli tarjolla kaksi tapaa, editori saattoi käyttää sopimatonta vaihtoehtoa ja piilottaa kuvan. Nyt sopiva kohdistus valitaan aina ensisijaisesti.

  • Korjaukset

    "Latausasemalla, mutta ei lataudu" ei enää näy, kun Yarbo lepää akun ollessa täynnä

    Kun akku on täynnä, Yarbo pitää sen latausasemalla noin 94–95%:n varaustasolla. Yardstick tulkitsi tämän latauksen pysähtymiseksi. Nyt akku tulkitaan täydeksi, kun sen varaustaso on vähintään 93%.

  • Korjaukset

    Kartta avautuu niin laajana, että koko piha näkyy, ja ilmakuva pysyy terävänä

    Jos päivän työ kattoi vain pienen alueen, kartta avautui aiemmin hyvin lähelle zoomattuna. Silloin kuva näytti sumealta, eikä näkymää voinut loitontaa niin, että koko tontti näkyisi. Nyt kartta avautuu vähintään koko pihan kartan laajuisena.

v1.2.19

Aja ulos latausasemalta saadaksesi paremman GPS-signaalin, ja Valot pimeällä

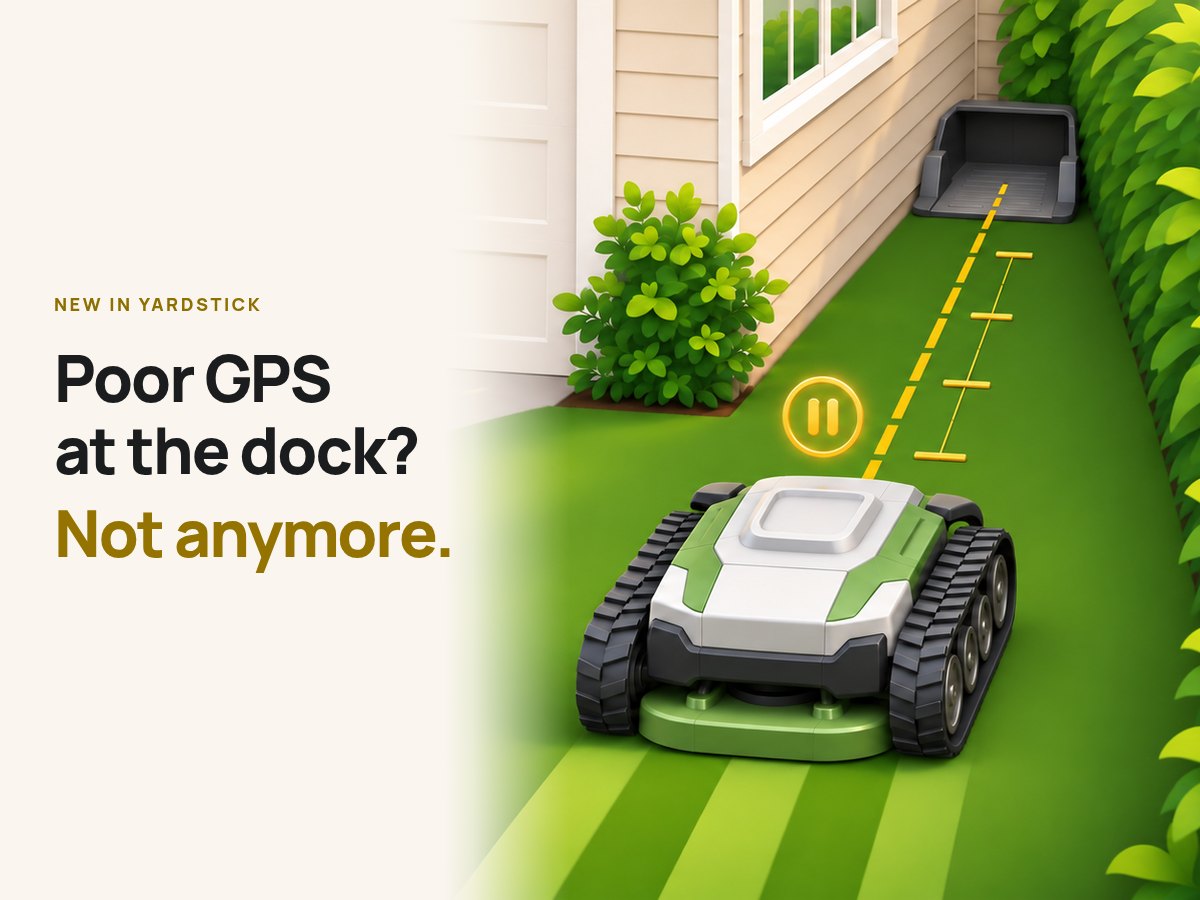
Katoksen alla, seinän vieressä tai muuten heikon signaalin kohdalla Yarbon voi olla vaikea saada GPS-yhteyttä latausasemalla, jolloin työ ei välttämättä käynnisty. Usein jo muutama jalka riittää: Yardstick ajaa Yarbon nyt ensin suoraan avoimeen paikkaan, antaa sille aikaa löytää paremman signaalin ja käynnistää sitten työn. Valitset itse ajomatkan ja odotusajan. Yardstick tarkistaa Yarbon kartasta, että robotti pysähtyy työalueen sisälle. Toiminto pysyy pois käytöstä, kunnes hyväksyt riskin ja valvot koeajon. Katso, miten ulosajo latausasemalta toimii.

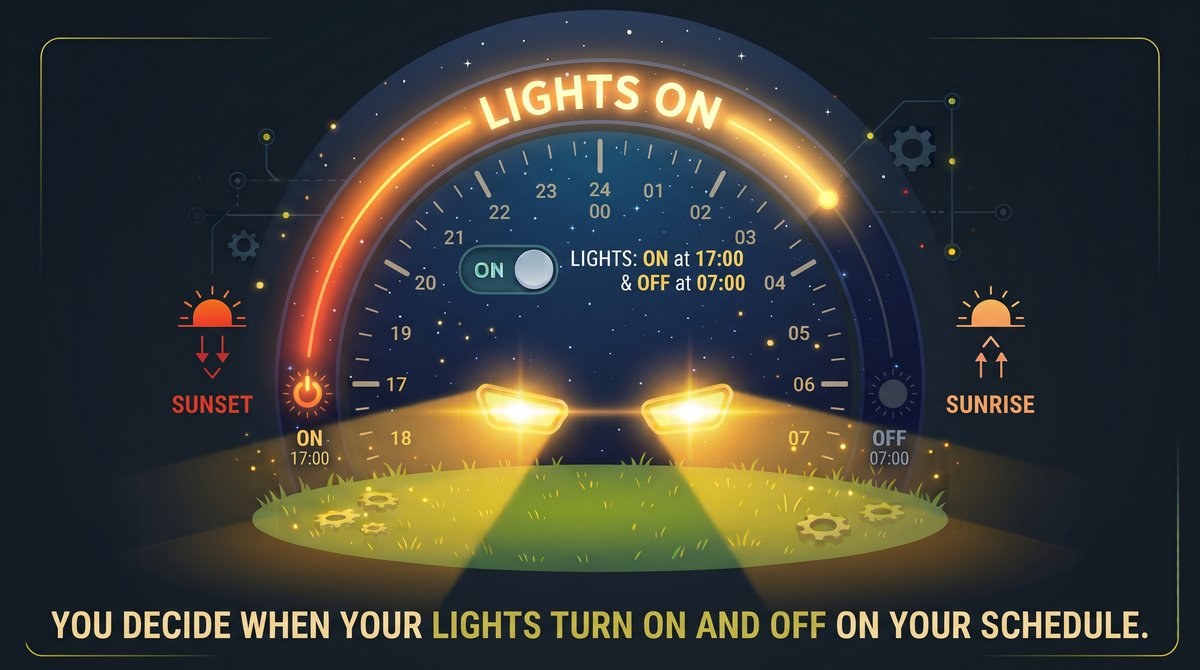
Kun työ jatkuu pimeän puolelle, Valot pimeällä sytyttää Yarbon kaikki valot koko työn ajaksi: siirtymiseen työalueelle, työskentelyyn ja paluuseen latausasemalle. Määrität aikataulun auringonlaskun ja -nousun perusteella. Katso, miten Valot pimeällä toimii. Tämä julkaisu tuo myös reitin esikatselun ennen jokaista käynnistystä, työmieltymykset, kieltoalueet kartalle, Yarbon uudet alueasetukset laiteohjelmistolle 3.14.40 sekä pitkän listan korjauksia.

Heikko GPS-signaali latausasemalla? Ei enää. Yarbo pysähtyneenä aivan latausaseman edessä suoralla kullanvärisellä viivalla.
Valot pimeällä: Yarbon valot palavat auringonlaskusta auringonnousuun määrittämäsi aikataulun mukaan.

Mistä se löytyyAsetukset, Robotti-osio: Aja ulos latausasemalta ja Valot pimeällä

Kaikki 35 muutosta7 uutta · 9 parannusta · 19 korjausta
  • Uutta

    Ulosajo latausasemalta ennen jokaista työtä

    Yarbolle, jonka on vaikea saada GPS-yhteyttä latausasemalla. Asetusten Robotti-osion Aja ulos latausasemalta kertoo toiminnon kulun ja riskit. Sen jälkeen voit valita, kuinka pitkälle Yarbo ajaa suoraan eteenpäin, 1–10 ft, ja kuinka kauan se odottaa ajon jälkeen, 30 sekunnista 5 minuuttiin.

    Ennen jokaista Yardstickin käynnistämää työtä Yarbon ollessa latausasemalla robotti ajaa valitun matkan suoraan eteenpäin, pysähtyy, odottaa ja aloittaa sitten työn. Tämä koskee suunnitelmia, ohjelmia, Käynnistä nyt -toimintoa sekä työn jatkamista hiljaisten tuntien tai latauksen jälkeen. Ajomatka mitataan pyörien liikkeestä, joten siihen ei tarvita GPS-yhteyttä.

    Yardstick laskee Yarbon kartasta, mihin robotti pysähtyisi. Valitun ajomatkan on päätyttävä työalueen sisälle, polku ei kelpaa. Robotti ei myöskään saa pysähtyä kieltoalueelle eikä ajaa sellaisen läpi. Asetuksissa näkyy, mitkä ajomatkat kelpaavat ja miksi muut eivät kelpaa. Tarkistus tehdään uudelleen ennen jokaista työtä. Jos tarkistus ei mene läpi tai latausasemaa on siirretty koeajon jälkeen, Yarbo ei tee ulosajoa. Työ käynnistyy silloin latausasemalta tavalliseen tapaan, ja saat hälytyksen.

    Moduulin toimintoja ei käynnistetä ulosajon aikana. Yarbo ajaa sokkona: esteiden tunnistus kameralla tai ultraäänellä ei ole käytössä, ja puskuri on ainoa suoja. Siksi sinun on hyväksyttävä riski ja valvottava koeajo ennen toiminnon käyttöönottoa. Vahvistat, että Yarbo on latausasemalla, reitti on vapaa ja voit pysäyttää robotin. Sitten se ajaa asetetun matkan ja pysähtyy odottamatta ja aloittamatta työtä.

    Vahvistat koeajon onnistuneen ja otat toiminnon käyttöön vielä yhden tarkistuksen jälkeen. Toiminnon poistaminen käytöstä nollaa riskin hyväksynnän ja koeajon, samoin uuden ajomatkan valitseminen. Käyttöönotto vaatii silloin kaikki vaiheet uudelleen. Jos puskuri osuu johonkin tai Yarbo ilmoittaa viasta, robotti pysähtyy paikalleen, työ ei käynnisty ja saat siitä ilmoituksen. Jos työ ei ole alkanut muutaman minuutin kuluessa ulosajosta, saat hälytyksen.

    Jokaisella Yarbolla on oma asetuksensa. Valitse robotti Asetuksen kohde -luettelosta. Yarbo-sovelluksesta käynnistetyt työt ja Yarbon itsenäisesti jatkamat työt alkavat latausasemalta kuten ennenkin. Vaiheittainen ohje löytyy osoitteesta yardstickhome.com/support/drive-off-the-dock.

  • Uutta

    Valot pimeällä

    Asetusten Robotti-osion Valot pimeällä sytyttää Yarbon kaikki valot pimeällä työskentelyn ajaksi: siirtymiseen työalueelle, työskentelyyn ja paluuseen latausasemalle. Tämä koskee jokaista työtä ja myös jokaista lähtöä latauksen jälkeen, vaikka keskellä yötä.

    Jos Yarbo on jo töissä pimeän tullessa, valot syttyvät silloin. Ne sammuvat, kun Yarbo palaa latausasemalle tai siinä ilmenee vika. Valot sammuvat myös pian sen jälkeen, kun robotti asetetaan tauolle, se juuttuu tai jää jonnekin jumiin tai työ päättyy ennenaikaisesti ja robotti jää paikalleen. Työn on oltava käynnissä: Yarbon käsiohjaus ei sytytä valoja.

    Jos painat Yardstickin Valot-painiketta työn aikana, valojen hallinta jää sinulle työn loppuajaksi. Työn alussa valot saattavat välähtää muutaman kerran: Yarbo sammuttaa ne itse reitin suunnittelun ja työn aloituksen yhteydessä, ja Yardstick sytyttää ne heti uudelleen. Yardstick tarkistaa tilanteen Yarbolta joka kerta, kunnes robotti ilmoittaa valojen olevan päällä. Sama tarkistus tehdään myös valoja sammutettaessa.

    Tukisivulla kerrotaan kaikki toiminnosta: yardstickhome.com/support/lights-after-dark. Toiminto seuraa auringonlaskua ja -nousua Yarbon työskentelypaikassa vuoden jokaisena päivänä, joten valot syttyvät aiemmin päivien lyhentyessä. Voit aikaistaa tai myöhentää kumpaakin ajankohtaa samalla tavalla kuin päivänvaloon perustuvassa aikataulussa, esimerkiksi sytyttää valot tuntia ennen auringonlaskua.

    Toiminto toimii kaikkien moduulien kanssa, ja jokaisella Yarbolla on oma asetuksensa. Yarbon oma Automaattinen valotila sammuttaisi valot uudelleen, joten Valot pimeällä poistaa sen käytöstä. Tallennus tarkistetaan samalla tavalla kuin työmieltymyksissä. Kun poistat Valot pimeällä -toiminnon käytöstä, Automaattinen valotila palautetaan ennalleen. Valot pimeällä on pois käytöstä, kunnes otat sen käyttöön.

  • Uutta

    Katso suunnitelman reitti ennen käynnistystä

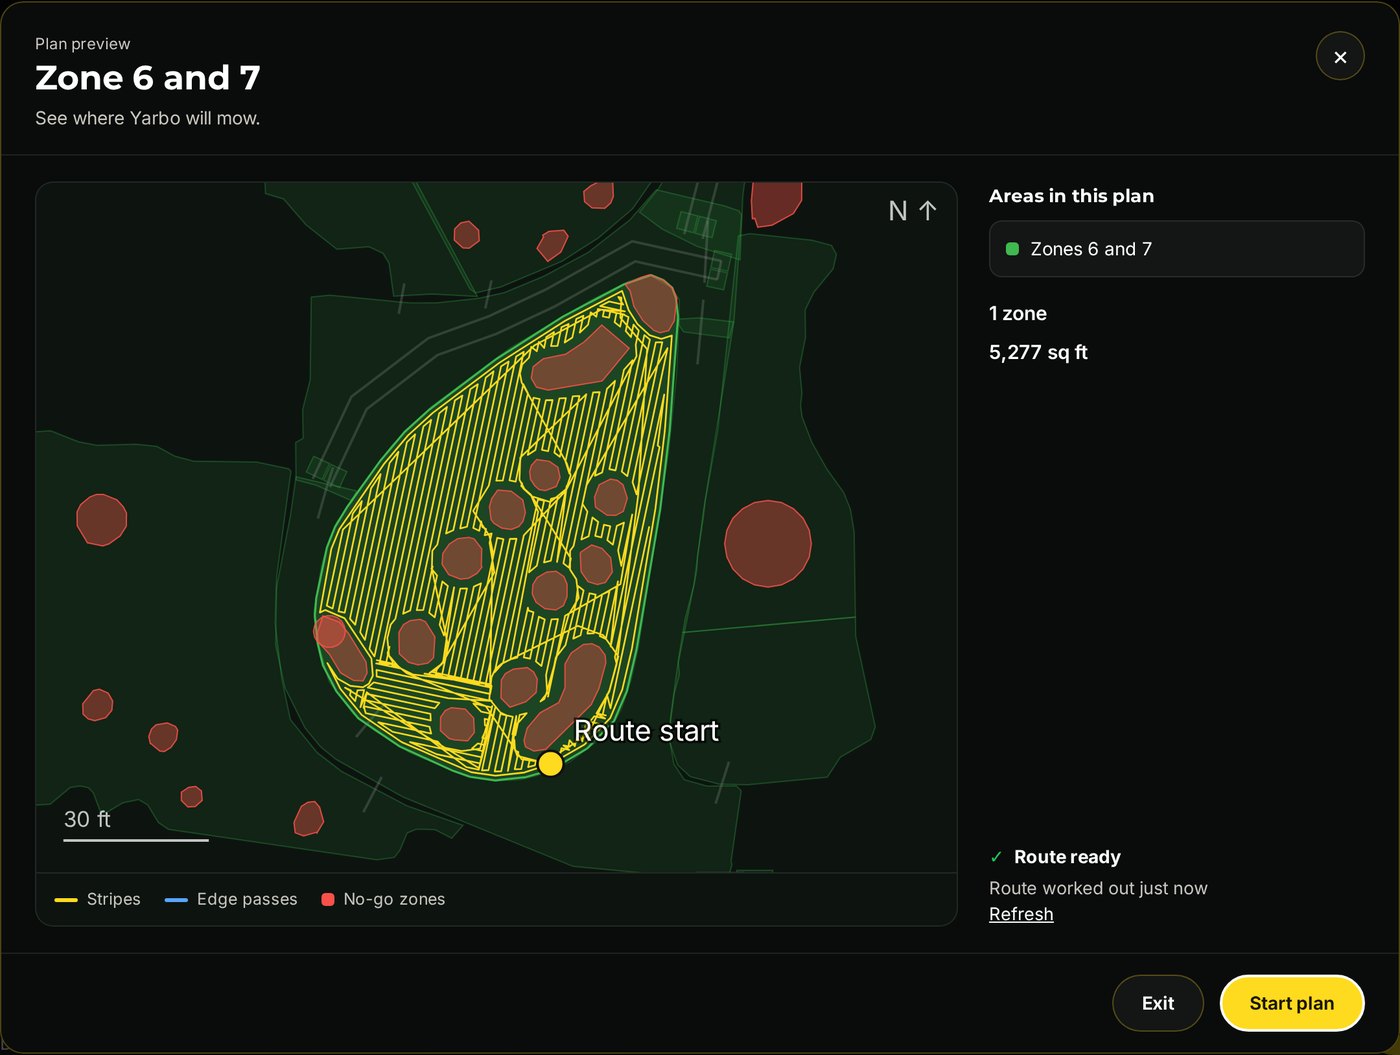
    Suunnitelmat-sivun tai kartan Pikakäynnistys-toiminnon Käynnistä-painike avaa nyt ensin suunnitelman esikatselun. Näet suunnitelman alueet pihasi kartalla ja niihin piirretyn Yarbon tulevan reitin: leikkuuraidat, reunakierrokset ja aloituskohdan. Näet myös suunnitelman pinta-alan ja sen tavallisen keston.

    Yarbo laskee reitin itse. Kyseessä on sama esikatselu kuin Yarbo-sovelluksessa, ja sen laskeminen kestää noin minuutin. Kartta näkyy heti, ja reitti piirretään siihen tietojen saavuttua. Voit myös käynnistää työn odottamatta. Käynnistä suunnitelma lähettää suunnitelman tavalliseen tapaan. Poistu sulkee esikatselun lähettämättä mitään.

    Jos reitti on laskettu viime tuntien aikana, se näkyy heti. Esikatselu on oletuksena käytössä. Poista valintaruudun valinta, jos haluat käynnistää suunnitelmat heti kuten ennenkin.

    Alueiden 6 ja 7 reitin esikatselu: Yarbon leikkaamat raidat, sen kiertämät kieltoalueet, aloituskohta ja Käynnistä suunnitelma -painike.
    Alueiden 6 ja 7 reitin esikatselu: Yarbon leikkaamat raidat, sen kiertämät kieltoalueet, aloituskohta ja Käynnistä suunnitelma -painike.
  • Uutta

    Kieltoalueet punaisina kartalla

    Kartta näyttää nyt Yarbon kaikki kieltoalueet punaisina, joten näet yhdellä silmäyksellä, minne Yarbo ei mene. Punainen täyttö on läpikuultava, joten kuva, kattavuus ja kuljettu reitti näkyvät sen läpi. Yarbon sijaintipiste pysyy päällimmäisenä. Jos kieltoalue on juuri nyt pois käytöstä aikataulun, sadesäännön, karttaeditorin tai Yarbo-sovelluksen kautta, siitä näkyy vain himmeä punainen katkoviivareuna, sillä Yarbo voi kulkea siellä.

    Toiminto on oletuksena käytössä. Kartan alla Pihan kartta -painikkeen vieressä oleva Kieltoalueet-painike poistaa punaisen värin käytöstä ja ottaa sen taas käyttöön. Kun väri on pois käytöstä, kieltoalueet näkyvät harmaina kuten ennenkin. Valinta muistetaan tällä tietokoneella kaikkien käyttäjien osalta. Pihan kartta -painike näyttää tai piilottaa kieltoalueet edelleen.

  • Uutta

    Työmieltymykset

    Asetusten Oma Yarbo -osiossa on uusi Työmieltymykset-osio, jossa ovat Yarbo-sovelluksen koko robottia koskevat asetukset: latausasemalta lähdön ja lataukseen paluun akun varaustasot, lataukseen paluun kääntymistapa, kaatumisen ja kallistumisen tunnistus, noston tunnistus, automaattinen valotila, sateen tunnistus ja sen herkkyys, mukautuva rinnetoiminto, automaattinen sammutus akun varauksen ollessa vähissä ja älykäs reitti. Mukana ovat myös lumilingon jäätymisenesto, kierukan akun varaustaso, latausaseman puhdistus, lumen heittosuunta, Kierukka työsuunnitelmassa ja Lumenoton teho.

    Jokaisella Yarbolla on omat asetuksensa. Jokaisen muutoksen jälkeen arvo luetaan takaisin Yarbolta, jotta sen tallentuminen voidaan varmistaa. Voit varmuuskopioida asetukset ja palauttaa ne, myös toiseen Yarboosi. Yardstick tallentaa kopion ennen jokaista tekemäänsä muutosta. Asetukset sisältyvät Coren täyteen varmuuskopioon, ja varmuuskopion palautus palauttaa myös ne.

    Valitse yläreunasta Ruohonleikkuri, Lumilinko, Lehtipuhallin tai Trimmeri, niin näet kyseisen moduulin asetukset sekä kaikille moduuleille yhteiset asetukset kuten Yarbo-sovelluksessa. Aluksi valittuna on kiinnitetty moduuli.

  • Uutta

    Lopeta ohjelma Aikataulu-sivulla

    Kun ohjelma on tauolla hiljaisten tuntien tai latauksen ajan, sen kortissa Aikataulu-sivulla näkyy nyt Lopeta ohjelma -painike. Napsauta ja vahvista, niin Yarbo ei enää jatka ohjelmaa tällä kertaa. Ohjelma käynnistyy silti uudelleen seuraavana ajastettuna ajankohtana. Jos ohjelman työ on yhä Yarbon muistissa, Yardstick lopettaa senkin. Yarbon muu toiminta jatkuu ennallaan.

  • Uutta

    Yarbon uudet alueasetukset laiteohjelmistolle 3.14.40

    Kun robotissa on Yarbon laiteohjelmisto 3.14.40 (Yarbo-sovellus 3.19.9), Karttaeditorin alueasetuksissa ovat samat vaihtoehdot kuin Yarbo-sovelluksessa. Kääntymistavan vaihtoehdot ovat Paikallaan kääntyminen, Älykäs käännös, U-käännös ja uusi Kaareva käännös. Limityksen vaihtoehdot ovat Tehokas, Tavallinen, Perusteellinen ja Intensiivinen. Vanhempaa laiteohjelmistoa käyttävillä roboteilla säilyvät aiemmat vaihtoehdot.

    Jos robotin tallentama asetus ei vastaa mitään vaihtoehdoista, se näytetään sellaisenaan valittuna ja säilytetään.

  • Parannukset

    Jatka-toiminto jatkaa koko työn loppuun

    Kartan "Työ päättyi ennenaikaisesti" -ilmoituksen Jatka-toiminto on käytettävissä jokaisen ennenaikaisesti päättyneen työn jälkeen riippumatta siitä, kuinka vähän työstä ehti valmistua. Pihalle pysähtynyt robotti voi jatkaa siitä, missä se on, ilman että se täytyy ensin ajaa latausasemalle. Kun ajastus keskeyttää ohjelman suorittamisen, Jatka käynnistää keskeytyneen suunnitelman ja suorittaa sitten ohjelman loppuosan ja jäljellä olevat kierrokset aikataulun mukaisesti. Ajastus ei käynnistä samaa suoritusta toistamiseen.

    Toiminto luettelee kaiken, mitä se aikoo suorittaa, ja pyytää vahvistuksen ennen kuin lähettää mitään. Jos painat sitä hiljaisten tuntien aikana, työ käynnistyy mutta hiljaisten tuntien sääntö lähettää robotin heti takaisin, kuten missä tahansa käynnistyksessä.

  • Parannukset

    Siistimpi karttaeditorin työkalurivi, kaksi näkymää

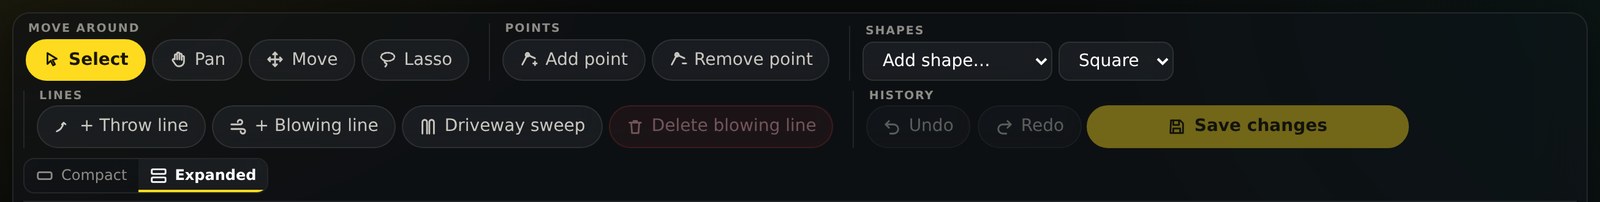
    Karttaeditorin työkalurivillä on kaksi näkymää, joiden välillä vaihdetaan rivin oikeassa reunassa olevalla painikkeella. Yardstick muistaa valintasi kyseisellä tietokoneella. Oletuksena käytössä oleva Laajennettu näyttää kaikki toiminnot nimettyinä ryhminä. Valitun muodon toiminnot ovat toisella rivillä, jonka korkeus pysyy samana, joten muodon valitseminen ei enää siirrä karttaa.

    Tiivis näyttää yhden selkeän rivin pieniä kuvakkeita ja lyhyitä nimiä samanlaisena kaikilla näyttöko’oilla. Vie osoitin kuvakkeen päälle, niin näet toiminnon kuvauksen ja pikanäppäimen. Lisää muoto ja kaksi viivatyökalua löytyvät pienistä valikoista. Ajotien puhallus ja muodon nimikenttä pysyvät työkalurivillä, ja valitun muodon toiminnot tai usean valitun muodon yhteiset toiminnot täyttävät rivin keskiosan.

    Mitä leveämpi työkalurivi on suuremman näytön tai suljetun sivupaneelin ansiosta, sitä enemmän Tiivis-näkymässä näkyy: ensin alueen koko kokonaisuudessaan, sitten leveämpi nimikenttä ja lopuksi ohje koon muuttamiseen. Kun sivupaneeli on suljettu, kartan yläkulmassa heti työkalurivin alla oleva Tasot-painike avaa tasojen kytkimet ja näyttää, montako tasoa on käytössä. Tiivis-näkymässä kaikki painikkeet ovat samankokoisia ja yhtä kaukana toisistaan.

    Laajennettu: kaikki toiminnot nimettyinä ryhminä sekä Tiivis- ja Laajennettu-näkymien vaihtopainike.
    Laajennettu: kaikki toiminnot nimettyinä ryhminä sekä Tiivis- ja Laajennettu-näkymien vaihtopainike.
    Tiivis: yksi rivi kuvakepainikkeita, jonka oikeassa reunassa ovat Kumoa, Tee uudelleen, Tallenna ja Laajennettu.
    Tiivis: yksi rivi kuvakepainikkeita, jonka oikeassa reunassa ovat Kumoa, Tee uudelleen, Tallenna ja Laajennettu.
    Tiivis, kun muoto on valittu: samalle riville tulevat muodon nimi, Nimeä uudelleen, Kopioi, Jaa, Yhdistä, Poista muoto, Asetukset ja korkeuspainikkeet.
    Tiivis, kun muoto on valittu: samalle riville tulevat muodon nimi, Nimeä uudelleen, Kopioi, Jaa, Yhdistä, Poista muoto, Asetukset ja korkeuspainikkeet.
  • Parannukset

    Sadetauko jatkuu, jos sademäärää ei saada luettua

    Jos säätietolähde lakkaa lähettämästä tietoja, sääsääntö ei voi päätellä, onko satanut. Tähän asti säännön pidättämät ohjelmat käynnistyivät silti, ja Tapahtumat-luetteloon lisättiin asiasta merkintä. Nyt ne jätetään varmuuden vuoksi käynnistämättä. Saat jokaisesta väliin jääneestä suorituksesta hälytyksen, jossa kerrotaan, ettei sademäärää voitu lukea. Näin tiedät tarkistaa sääaseman.

    Jo käynnissä oleva ohjelma jatkuu, ja Käynnistä-painikkeella ohjelman voi aina käynnistää käsin. Sääsäännöt-kortissa lukee "ohjelmat odottavat", kun säätietoja ei ole saatavilla. Sama tieto näkyy myös sääntöeditorissa. (Robotin reitti: vaatii oikean ajon ennen julkaisua.)

  • Parannukset

    Kartta lähettää robotin työskennellessä vain muuttuneet tiedot

    Avoinna oleva kartta päivittyy 20 sekunnin välein. Robotin työskennellessä jokainen päivitys lähetti aiemmin koko kattavuuskartan uudelleen, kuukauden leikkuista useita megatavuja. Nyt lähetetään vain muuttuneet ruudut ja kuljetun reitin uusi osuus, joiden perusteella sivu päivittää piirroksen. Kartan avaaminen tai siihen palaaminen lataa edelleen koko kartan.

  • Parannukset

    4G-signaali näkyy prosentteina

    Kartan robottikortti näytti 4G-signaalin voimakkuuden asteikolla, jonka enimmäisarvo oli 31, esimerkiksi "20/31". Se ei kertonut useimmille paljoakaan. Nyt voimakkuus näkyy prosentteina, tässä tapauksessa 65%, samalla tavalla kuin Wi-Fi-signaali.

  • Parannukset

    Vikakoodit 903, 911 ja 912 kertovat nyt, mistä viasta on kyse,

    Yarbo-sovelluksen omin sanoin: moduulin löystyminen sekä vasemman tai oikean leikkuumoottorin käyttö. Enää ei näy pelkkää numeroa.

  • Parannukset

    Siirto Yardstick Anywhereen tuo mukanaan jokaisen Coren uusimman varmuuskopion

    Jokaisen Coren uusin "Varmuuskopioi kaikki" -tiedosto siirtyy mukana ilman dronekuvaa. Näin Yardstick Anywheren Vaihda Core -toiminto voi myöhemmin siirtää kyseisen pihan uuteen Coreen. Vanhemmat varmuuskopiot jäävät tälle tietokoneelle, jolla ne voi edelleen palauttaa.

  • Parannukset

    Jos palautus ei onnistu, syy näkyy lokissa

    Kun palautus pysähtyy, koska Core ei ole latausasemalla tai vapaana, lokiin tallennetaan nyt päätöksen taustalla olevat lukemat. Näin diagnostiikasta selviää, missä tilassa Core oli.

  • Parannukset

    Yardstick tallentaa lumilingon kierukan lukemat tulevia hälytyksiä varten

    Kun lumilinko on kiinnitettynä, jokaiseen tallennukseen tallennetaan nyt kierukan moottorin virta ja nopeus, sen vikatila ja lämpötila, kierukan korkeus sekä poistoputken kulma ja viat. Näytöllä ei vielä muutu mikään. Näin kertyy historiatietoja, joiden avulla Yardstick oppii tunnistamaan Yarboosi kuuluvan kierukan normaalin toiminnan ja voi myöhemmin varoittaa mahdollisesti katkenneesta murtotapista. Lisätietoja ei tallenneta, kun ruohonleikkuri tai jokin muu moduuli on kiinnitettynä.

  • Korjaukset

    Lopeta työ ja muut työn painikkeet näyttävät robotin reaktion sekunneissa

    Kun robotti latautuu latausasemalla ja sillä on työ kesken, se ei lähetä tietoja oma-aloitteisesti. Siksi Lopeta työ -painikkeen painamisen jälkeen sivu odotti seuraavaa viiden minuutin välein tehtävää tilantarkistusta, luovutti kahden minuutin kohdalla ja ilmoitti, ettei Yarbo ollut reagoinut, vaikka työ oli päättynyt heti. Nyt Lopeta työ-, Lopeta työ & palaa latausasemalle-, Tauko-, Jatka- tai Tauko & palaa latausasemalle -toiminnon tai käynnistyksen jälkeen Yardstick kysyy robotin tilaa muutaman kerran seuraavan minuutin aikana. Kyselyt loppuvat heti, kun muutos näkyy.

  • Korjaukset

    Muutaman sekunnin mahdottomat sijaintilukemat eivät enää sekoita karttaa

    Jokainen lukema sisältää robotin sijainnin kahdesti, GPS:n ja robotin oman kartan perusteella. Nämä vastaavat toisiaan noin puolentoista metrin tarkkuudella. Jos robotti ilmoitti GPS-sijainnin 630 m päässä ja sen jälkeen karttasijainnin 48 m sivussa, pihan kohdistus saattoi ylittää sallitun rajan. Tällöin pihan ääriviivat ja ilmakuva eivät osuneet kohdakkain, ja kaukana oleva sijainti venytti päivän karttaa.

    Nyt lukemat, jotka poikkeavat muista yli 10 m, jätetään pois kohdistuksesta. Uutta: Yardstick tarkistaa kerran tunnissa edellisen tarkistuksen jälkeen tallennetut tiedot ja poistaa tällaiset lukemat automaattisesti. Kartta ja kuva kohdistuvat siis itsestään, eikä mitään tarvitse painaa.

  • Korjaukset

    Virheelliset hälytykset Yarbon uusimmalla laiteohjelmistolla (3.14.40)

    Tällä laiteohjelmistolla latausasemalla oleva robotti lakkaa ilmoittamasta latauksesta, kun akku on täynnä, ja herää lepotilasta muutaman minuutin välein. Yardstick tulkitsi robotin olevan töissä. Siksi tavalliset GPS-signaalin heikkenemiset latausasemalla aiheuttivat "GPS-paikannus katosi" -hälytyksen, latausasemalla nukkuvan robotin yhteys ilmoitettiin katkenneeksi ja uudelleenkäynnistyksen jälkeen hetkellisesti ilmoitettu 0% akun varaustaso tulkittiin tyhjäksi akuksi.

    Latausasemalla oleva robotti ei enää aiheuta "GPS-paikannus katosi" -hälytystä. Sen yhteys katsotaan katkenneeksi vasta 15 minuutin hiljaisuuden jälkeen, eikä tasan 0% lukemaa enää tulkita tyhjäksi akuksi. Robotin ollessa töissä kaikki kolme hälytystä toimivat kuten ennenkin. (Robotin reitti: tarkistettava käytännössä ennen julkaisua.)

  • Korjaukset

    Uudelleenkäynnistys ei enää estä laitteen pääsyä Yarboon

    Jokainen Yarbon kanssa viestivä Yardstickin osa (tallennus, kartta, robottien nimet ja robotin ohjaus) kirjautui aiemmin sisään erikseen. Jokainen uudelleenkäynnistys, myös päivityksen yhteydessä, lähetti useita kirjautumispyyntöjä muutamassa sekunnissa. Yarbo vastasi "Liian monta kirjautumisyritystä" ja hylkäsi sen jälkeen oikeankin salasanan jopa vartin ajan. Tallennus oli sillä välin pysähdyksissä.

    Nyt koko sovellus käyttää yhtä yhteistä Yarbo-kirjautumista, säilyttää sen uudelleenkäynnistysten ja päivitysten yli ja uusii sen keskitetysti. Toiminta jatkuu siis ilman uutta kirjautumista. Jos Yarbo hylkää kirjautumisen, Yardstick odottaa ennen uutta yritystä sen sijaan, että jokainen osa yrittäisi yhtä aikaa. Lokiin tallentuu Yarbon todellinen vastaus. Asetukset-sivulle kirjoitettu salasana tarkistetaan silti heti Yarbosta.

  • Korjaukset

    Leikkuujälki seuraa robotin keskikohtaa

    Jälki piirrettiin aiemmin robotin vasemman GPS-antennin kohdalta, noin 20 cm sivuun keskeltä. Siksi täsmälleen suunniteltua linjaa pitkin ajettu kierros näkyi sen vieressä. Nyt jälki seuraa robotin keskikohtaa, johon myös robotti ja suunniteltu reitti piirretään. Piirtojälki on myös tarkempi: työn kierrokset säilyttävät muotonsa sen sijaan, että ne oikaistaisiin vinoiksi viivoiksi.

    Tarkempi piirtojälki on käytössä päivä- ja viikkonäkymissä. Koko historia ja aiemmin tallennetut päivät piirretään kuten ennenkin.

  • Korjaukset

    "Työ päättyi ennenaikaisesti" -ilmoitus pysyy näkyvissä, kunnes teet valinnan, ja Hylkää poistaa sen pysyvästi

    Ilmoitus poistui aiemmin itsestään muutamassa minuutissa, ja samalla katosi Jatka-painike. Nyt ilmoitus pysyy näkyvissä, kunnes painat Jatka tai Hylkää, enintään kolme päivää. Hylätty ilmoitus ei enää palaa, kun sivu päivittyy, avaat Yardstickin uudelleen, Yardstick käynnistyy uudelleen tai Yarbo lakkaa ilmoittamasta työn päättyneen. Myöhemmin päättyvästä työstä tulee silti oma ilmoituksensa.

  • Korjaukset

    Mitä tapahtui? toimii kaikissa Virheet-näkymän asetteluissa

    Aikajana- ja Koodeittain-asetteluissa painike ei tehnyt mitään. Nyt se avaa vian alle koko näkymän levyisen paneelin, joka näyttää tapahtumahetken poikkeamat ja niiden lukemat riveittäin, kuten Taulukko-asettelussa jo aiemmin.

  • Korjaukset

    Yksittäinen virheellinen akkulukema ei enää aiheuta Akku liian kuuma ladattavaksi -hälytystä

    Akun kuuden kennon tiedot ilmoitetaan yhdessä muutaman minuutin välein. Satunnainen vajaa viesti sisälsi vain yhden kennon lukeman, 54 °C, vaikka sitä edeltävät ja seuraavat täydelliset lukemat olivat 28–30 °C. Tämä tulkittiin akun lämpötilaksi ja aiheutti hälytyksen. Nyt akun lämpötila saadaan uusimmasta täydellisestä lukemasta. Yksittäisen kennon muita selvästi korkeampi lämpötila huomioidaan vain, jos kaksi peräkkäistä lukemaa vahvistaa sen.

    Aidosti kuumeneva akku aiheuttaa edelleen hälytyksen, ja Akku-sivun Akun lämpötila noudattaa samaa sääntöä.

  • Korjaukset

    Suunnitelmat avautuu heti

    Suunnitelmaluettelo ei enää odota karttaeditorin tarkistusta, jota se ei tarvitse.

  • Korjaukset

    "Päivitys saatavilla" ei enää jää näkyviin päivityksen jälkeen

    Jos sivu jäi auki Yardstickin päivittyessä, se tarjosi edelleen jo käytössä olevaa versiota ja Asetukset näytti vanhaa versionumeroa, kunnes sivu ladattiin uudelleen. Nyt molemmat seuraavat käytössä olevaa versiota automaattisesti.

  • Korjaukset

    Työn lopettaminen hiljaisten tuntien aikana poistaa Tauolla-kortin

    Jos hiljaisten tuntien ajaksi tauolle jätetty työ lopetettiin Yarbo-sovelluksessa, robotista tai Yardstickin Lopeta työ -painikkeella, Aikataulu-sivu ilmoitti edelleen työn jatkuvan aamulla. Nyt lopetus havaitaan jo hiljaisten tuntien aikana ja kortti poistetaan.

  • Korjaukset

    Sääsäännöt noudattavat yksikkövalintaasi

    Vaikka käytössä oli metrijärjestelmä, sääsäännön sademäärä piti silti syöttää tuumina ja se myös näytettiin tuumina. Nyt sademäärä syötetään ja näytetään millimetreinä. Olemassa oleva sääntö toimii edelleen kuten ennenkin: 0,10 tuumaa näkyy muodossa 2,5 mm.

  • Korjaukset

    Polut ja umpikujat saavat Liikkumisnopeus-liukusäätimen Yarbon uudemmissa Core-malleissa

    Y40-sarjan ja Yarbo Minin alueasetuksissa oli jo Liikkumisnopeus-liukusäädin, jonka säätöväli on 0,1–1,2 m/s. Polkujen ja umpikujien asetuksissa näkyivät kuitenkin yhä vanhempien Core-mallien viisi esiasetusta. Yarbo-sovellus käyttää liukusäädintä molemmissa, joten nyt myös Karttaeditori toimii samoin. Vanhemmissa Core-malleissa esiasetukset säilyvät.

  • Korjaukset

    Varmuuskopion palautus palauttaa jokaisen muodon asetukset

    Kartan varmuuskopion palautus tarkistaa ja palauttaa nyt kaikkien muotojen asetukset, ei pelkästään alueiden ja umpikujien. Jokaiseen varmuuskopioon tallennetaan kunkin polun asetukset moduulikohtaisesti sekä kaikkien jalkakäytävien asetukset. Palautuksen jälkeen editori luettelee poikkeavat asetukset ja voi palauttaa ne.

    Palautus ei enää väitä kaiken täsmäävän, jos polkuja ja jalkakäytäviä ei tarkistettu. Ennen tätä muutosta tehdyn varmuuskopion yhteydessä tästä kerrotaan. Jos jonkin muodon asetuksia ei voitu lukea, muoto nimetään sen sijaan, että se jätettäisiin pois. Kun Y40-sarjan Coresta tai Yarbo Ministä tehty varmuuskopio palautetaan vanhempaan Coreen, jokainen Liikkumisnopeus sovitetaan nyt lähimpään vanhemman Coren tukemaan nopeuteen. Tästä kerrotaan esikatselussa.

    Coren palautus kertoo nyt, mitkä robotissa jo olevan muodon asetukset poikkeavat varmuuskopiosta, esimerkiksi päällä/pois, sen sijaan että se ilmoittaisi robotin jättäneen muutoksen tallentamatta. Sovelluksen oma varmuuskopio (Asetukset > Varmuuskopio) siirtää nyt myös nämä asetuskopiot uudelle tietokoneelle. Kartan varmuuskopion palautus uudella tietokoneella ei siis enää ilmoita, ettei Yardstickillä ole niistä kopiota. Ilman yhteyttä Yarboon otettu Coren täysi varmuuskopio sisältää nyt myös polkujen ja jalkakäytävien asetukset.

  • Korjaukset

    Karttaeditori näyttää siirron pituuden jo siirtämisen aikana

    Pistettä vetäessä näet jo siirron aikana etäisyyden sekä siirtymän itään tai länteen ja pohjoiseen tai etelään, kuten ennen versiota 1.1.15. Tietoja ei siis näytetä vasta, kun päästät irti. Myös kokonaisen muodon tai lassolla valitun ryhmän siirtäminen näyttää tiedot nyt reaaliajassa.

  • Korjaukset

    Seinänäyttö pyysi karttaa kahdesti muutaman sekunnin välein

    Karttadian ollessa näkyvissä seinänäyttö pyysi karttaa Yardstickiltä kahdesti peräkkäin jokaisella päivityskerralla. Nyt pyyntö lähetetään vain kerran. Karttaa pyydetään edelleen heti dian tullessa näkyviin, jotta kuva sopii näyttöön.

  • Korjaukset

    Ajastin ei enää ilmoita robotin palanneen latausasemalle, kun se pysähtyi pihalle

  • Korjaukset

    Kartan Kattavuus-painikkeen ohje ei enää sano mittarin valinnan olevan "oikealla"

    Valitsin on pöytäkoneen näytöllä oikealla ja kannettavalla vasemmalla, joten ohjeessa käytetään nyt sen nimeä: Kartan värityksen peruste.

  • Korjaukset

    Karttaeditori ei enää sano suunnitelman olevan "vasta" tietyssä vaiheessa

    Yarbon ollessa töissä, vaan kertoo suoraan, kuinka pitkälle suunnitelma on edennyt.

Yardstick on itsenäinen työkalu Yarbo-roboteille. Ei sidoksissa Yarbo Inc. -yhtiöön. · © 2026 Yardstick Technologies LLC.