Notes de version

Novembre 2026

3 versions, de la plus récente à la plus ancienne.

v1.2.23

Différez le démarrage d’un plan et profitez de Yardstick en 17 langues

Lorsque vous lancez un plan manuellement, vous pouvez désormais choisir Démarrer plus tard et sélectionner une date et une heure jusqu’à une semaine à l'avance, selon l’heure locale de votre jardin. Yarbo l’exécutera une seule fois. Appuyez sur Démarrer depuis la page Plans, Démarrage rapide sur la carte ou l’aperçu de l’itinéraire, puis choisissez Démarrer plus tard. Vous pouvez modifier ou annuler ce démarrage depuis la carte, Plans ou Calendrier. Cette fonction complète le système de programmation avancée.

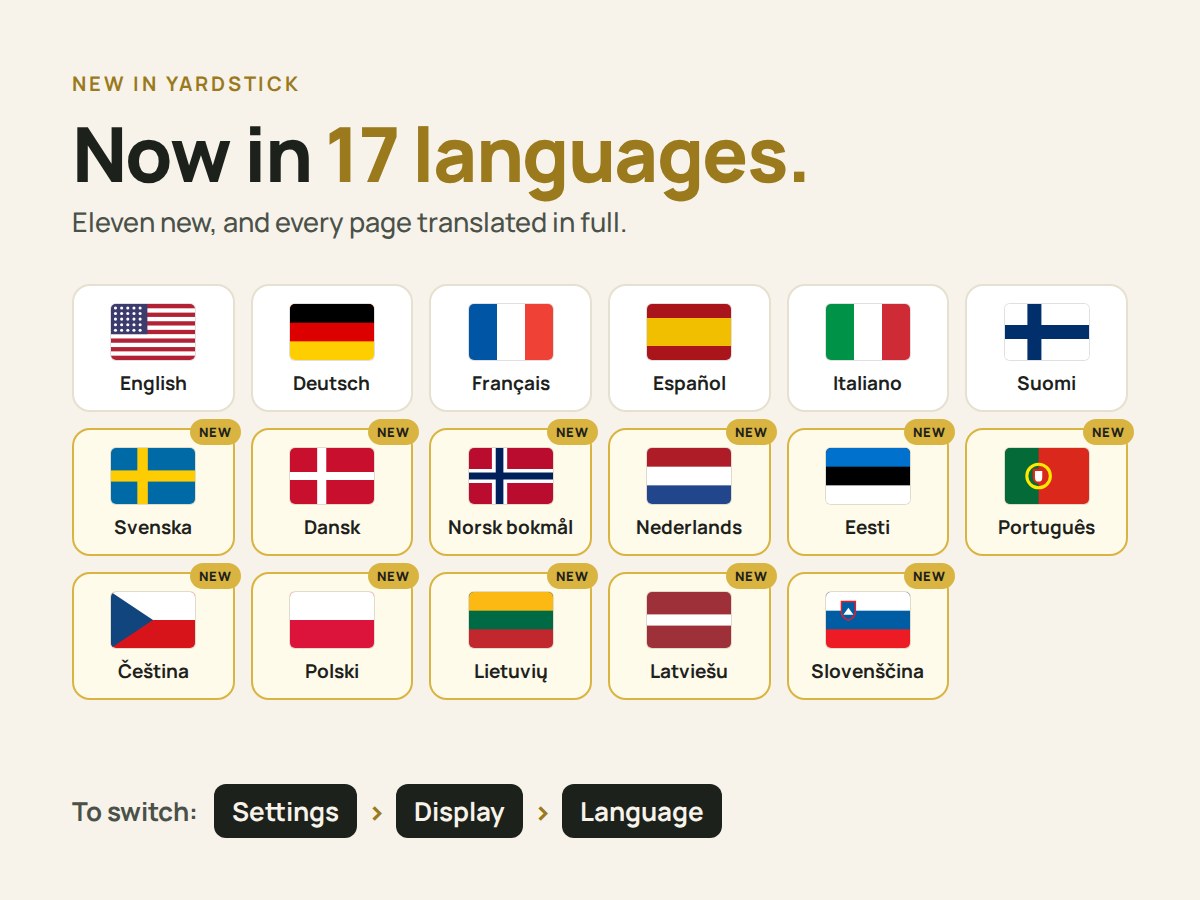
Yardstick parle désormais 17 langues : le suédois, le danois, le norvégien, le néerlandais, l’estonien, le portugais, le tchèque, le polonais, le lituanien, le letton et le slovène rejoignent l’anglais, l’allemand, le français, l’espagnol, l’italien et le finnois, sur chaque page, dans chaque alerte et chaque e-mail. Ces mises à jour ajoutent aussi les lignes de patrouille aux plans, le retour de la tondeuse à la station en cas de pluie, une distinction des obstacles par type et de nombreuses corrections.
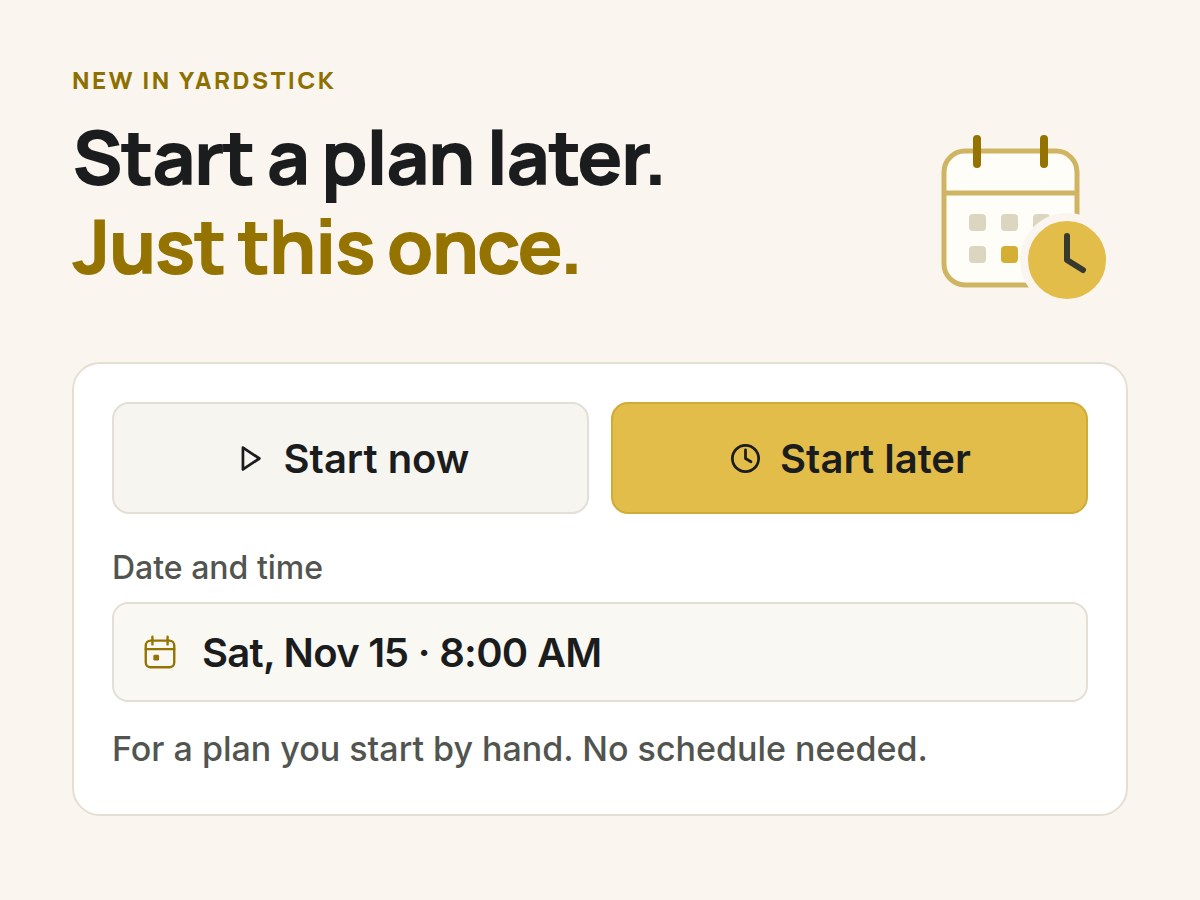
Différez le démarrage d’un plan, pour cette fois seulement : Démarrer maintenant ou Démarrer plus tard, avec une date et une heure. Pour un plan lancé manuellement, sans avoir à créer de programme.
Désormais en 17 langues : les drapeaux des 17 langues, dont les 11 nouvelles portent la mention Nouveau.

Où trouver ces fonctionsDémarrer, puis Démarrer plus tard, sur la page Plans ou dans Démarrage rapide ; le choix de la langue se trouve dans Réglages, sous Affichage, puis Langue

Les 17 changements5 nouveautés · 5 améliorations · 7 corrections
  • Nouveautés

    Différer le démarrage d’un plan

    Chaque bouton Démarrer propose désormais Démarrer maintenant ou Démarrer plus tard : sur la page Plans, dans Démarrage rapide sur la carte (plans et programmes) et dans l’aperçu de l’itinéraire. Choisissez une date et une heure jusqu’à 7 jours à l'avance, selon l’heure locale de votre jardin. Si l’heure choisie tombe pendant les heures calmes, elle est refusée et leur heure de fin est indiquée. Le démarrage en attente s’affiche sur la carte, la page Plans et la page Calendrier, où vous pouvez le modifier ou l’annuler. Chaque Yarbo peut en avoir un. À l’heure prévue, le démarrage suit les mêmes règles qu’un programme : les heures calmes et les règles météo le retardent. Si Yarbo est occupé, retenu ou hors de sa station, le démarrage attend jusqu’à 2 heures, puis est abandonné avec une explication.

  • Nouveautés

    Yardstick en 17 langues

    Le suédois, le danois, le norvégien, le néerlandais, l’estonien, le portugais, le tchèque, le polonais, le lituanien, le letton et le slovène rejoignent l’anglais, l’allemand, le français, l’espagnol, l’italien et le finnois. Chaque traduction est complète et a été relue. Choisissez votre langue dans Réglages, sous Affichage, puis Langue ; les alertes et les e-mails suivront ce choix. Le programme d’installation est disponible dans huit des nouvelles langues. Il reste en anglais pour le letton, le lituanien et l’estonien, mais l’application elle-même est disponible dans toutes ces langues. Les traductions en allemand, français, espagnol, italien et finnois ont été relues à nouveau pour tous les ajouts depuis octobre, et la rubrique Nouveautés s'affiche dans chaque langue.

  • Nouveautés

    Des lignes de patrouille dans les plans

    Vos lignes de patrouille SAM ont désormais leur propre groupe sur la page Plans, à côté des aires de travail, des impasses et des trottoirs. Un plan peut ainsi les parcourir dans l’ordre de votre choix. La ligne du plan les comptabilise, et l'application Yarbo ne les affiche que lorsque le SAM est fixé, comme elle l’a toujours fait.

  • Nouveautés

    La pluie peut aussi renvoyer la tondeuse à la station

    La surveillance de la pluie, qui renvoie le robot à la station lorsque votre propre station Tempest ou Weather Underground signale de la pluie, dispose désormais d'un interrupteur pour la tondeuse, à côté de celui du souffleur. Activez l'un, l’autre ou les deux dans Réglages, sous Météo. Celui de la tondeuse est désactivé par défaut, car elle dispose aussi de la fonction Détection de pluie de Yarbo. Une fois l’interrupteur activé, un relevé de pluie de votre station déclenche lui aussi le retour de la tondeuse, met fin au reste du programme de la journée et vous en informe.

  • Nouveautés

    Un bouton Aide dans le menu

    Le dernier bouton du menu en haut de l’écran, Aide, ouvre le site d’assistance Yardstick dans un nouvel onglet. Vous y trouverez les guides et pourrez ouvrir un ticket d’assistance.

  • Améliorations

    L’aperçu de l’itinéraire affiche les zones interdites actives

    Une zone interdite désactivée dans l’application Yarbo n’apparaît plus dans l’aperçu du plan. L’option Afficher toutes les zones interdites, à côté de la légende, permet de faire réapparaître celles qui sont désactivées.

  • Améliorations

    Trois nuances de rouge sur la carte pour les obstacles rencontrés

    Sous "Colorer la carte selon", Détections d’obstacles se décline désormais en trois couleurs, une pour chaque type de capteur du robot. Détections ultrasoniques indique les endroits où les capteurs à ultrasons situés à l’avant ont détecté quelque chose lors de plus d’un quart des passages (contre la moitié auparavant) et conserve tout l’historique enregistré. Détections par caméra indique tous les endroits où les caméras ont vu un obstacle, et Chocs du pare-chocs tous ceux où le robot a heurté quelque chose et enfoncé son pare-chocs. Pour ces deux dernières catégories, la teinte est plus foncée là où cela s’est produit le plus souvent, et les données commencent à s'accumuler dès maintenant. Une couleur ne montre aucune donnée si le capteur correspondant est désactivé sur le robot ou si le module fixé ne l’utilise pas : la détection par caméra ne fonctionne pas avec le souffleur.

  • Améliorations

    La liste Colorer la carte selon est classée par ordre alphabétique

    La liste suit l’ordre alphabétique de votre langue, et la carte s’ouvre toujours sur Qualité RTK.

  • Améliorations

    Plus de place pour les mots longs, et un volet Démarrage rapide repliable

    Sur téléphone, les compteurs du Journal s’empilent à raison d’un par ligne, le bouton Ajuster de l'Éditeur de carte s’adapte à la longueur du texte, et les boutons latéraux de la carte s’élargissent au lieu de couper un mot en deux. Le volet Démarrage rapide de la carte se replie sur son titre comme les autres volets et mémorise cet état.

  • Améliorations

    Les images et les sons ne se chargent qu’une fois

    Votre navigateur conserve désormais le radar météo de l'écran mural, l’icône de l’écran d’accueil et votre son d’alarme. Il demande seulement à Yardstick s’ils ont changé, ce qui accélère le chargement des pages et de l’écran mural et réduit l’utilisation du réseau. Les polices sont conservées durablement et ne sont téléchargées à nouveau que lorsqu’une mise à jour les modifie. Les relevés du robot en direct, les réglages et les réponses de connexion ne sont toujours pas mis en cache.

  • Corrections

    Dans de rares cas, les lignes de patrouille tracées dans Yardstick n’apparaissaient pas dans l’application Yarbo

    Elles fonctionnaient sur la plupart des cartes. L’ajout d’une ligne de patrouille prenait pour modèle la première ligne de votre carte, y compris son type. Sur une carte dont la première ligne était un chemin, toutes les lignes de patrouille tracées dans Yardstick étaient donc d’un type que l’application Yarbo n’affiche pas. Toute nouvelle ligne de patrouille est désormais du type prévu pour le SAM, et Ajouter un trottoir crée un trottoir pour chasse-neige. Les lignes de patrouille déjà présentes sur votre robot mais invisibles dans l’application Yarbo sont signalées par leur nom à l’ouverture de l’éditeur de carte. L’option Convertir en lignes de patrouille permet de les corriger ; rien ne change tant que vous n'appuyez pas dessus, puis sur Enregistrer les modifications.

  • Corrections

    La restauration n’est plus refusée lorsque le robot est sur sa station avec une batterie pleine

    Avec les firmwares récents de Yarbo, ainsi que sur le Y40P, un robot dont la batterie est pleine cesse de signaler qu’il charge, même sur sa station. Une restauration vers ce robot était alors refusée avec le message "Placez le Core cible sur sa station et terminez sa tâche en cours avant de restaurer." Yardstick considère désormais aussi qu’un robot est sur sa station lorsqu’il est immobile et que sa dernière position se trouve à moins de 5 m d'une station de charge figurant sur sa propre carte, comme le font déjà les alertes.

  • Corrections

    Dans un cas extrêmement rare, le point indiquant la position du robot en direct pouvait être décalé lorsqu’il explorait une nouvelle partie du terrain

    Cela ne pouvait se produire qu’avec un historique d’enregistrement tout neuf, et nous ne l’avons observé qu’une seule fois : le point de référence de la carte se déplaçait chaque fois que le robot allait plus au sud ou à l’ouest que jamais auparavant. Pendant quelques minutes, le point pouvait alors apparaître à plusieurs pieds du robot. Le point de référence est désormais défini une fois pour toutes et conservé. Les installations existantes gardent le leur, sans qu'aucune reconstruction soit nécessaire.

  • Corrections

    Dans certains cas, la page Plans affichait une tâche terminée comme étant en cours

    Lorsqu’une tâche se terminait et que Yarbo restait éveillé dans le jardin, la carte indiquait qu’il soufflait et la page Plans affichait toujours le plan comme étant en cours, alors que l’éditeur de carte savait que la tâche était finie. Les deux vérifient désormais si une tâche est réellement ouverte.

  • Corrections

    Dans de très rares cas, Préférences de travail ne s’ouvrait pas

    Sur un très petit nombre de robots, la page Préférences de travail affichait "Impossible de lire les Préférences de travail de ce Yarbo" et Sauvegarder maintenant restait désactivé, alors que le robot renvoyait bien tous ses réglages. Yardstick attendait un libellé de réponse que ces robots utilisent différemment. Il parvient désormais à lire leurs réglages, et l'enregistrement des modifications fonctionne comme auparavant.

  • Corrections

    L’éditeur de carte affiche la carte réelle de Yarbo après un enregistrement qu’il n'a pas pu confirmer

    Si Yarbo a pu conserver une modification sans la confirmer, l’éditeur relit désormais sa carte et l’affiche exactement telle qu’elle est. Les modifications encore en attente d'envoi sont mises de côté et répertoriées, pour que vous puissiez les refaire sur la carte actuelle. Auparavant, ces anciennes modifications pouvaient être envoyées par-dessus et annuler une fusion que Yarbo avait conservée. Les zones créées avec Diviser et Fusionner, ainsi que toute zone dont vous modifiez le contour, possèdent désormais leur propre superficie, afin que Plans et l’application Yarbo affichent la bonne valeur.

  • Corrections

    Le tracé va jusqu’à la station, et Éclairage la nuit reste actif pendant le retour de Yarbo

    À la fin d’une tâche, Yardstick cessait de maintenir la réception des données de Yarbo pendant son retour à la station. Avec les derniers firmwares de Yarbo, le trajet de retour pouvait donc ne pas apparaître, et Éclairage la nuit pouvait considérer le robot comme bloqué et éteindre les feux en chemin. Yardstick continue désormais à recevoir les données jusqu’à l’arrivée de Yarbo sur sa station. Pendant le retour, les feux suivent maintenant l'état signalé par Yarbo : ils restent allumés pendant son retour ou lorsqu’il contourne un obstacle, et s’éteignent lorsqu’il rejoint sa station, est mis en pause, signale un défaut ou ne progresse plus pendant cinq minutes.
v1.2.20

Votre carte reste de nouveau à jour en direct pendant toute la tâche

Yarbo a modifié la manière dont il transmet ses données dans ses derniers firmwares (3.14.40 et versions ultérieures). Yardstick améliore désormais sa compatibilité avec cette mise à jour du firmware.

Où trouver cette améliorationAucun réglage nécessaire. Elle fonctionne dès la mise à jour de Yardstick.

Les 9 changements2 améliorations · 7 corrections
  • Améliorations

    Un écran Yardstick dédié pendant la préparation de votre carte

    Lorsque le traitement d’une période prend un peu de temps, la carte affiche un encart Yardstick à la place de la simple animation de chargement. Il indique les données en cours de préparation (par exemple, 30 jours de relevés de votre robot) et précise que la carte apparaîtra dès qu’elle sera prête. Il n'affiche jamais de progression fictive et reste immobile si votre ordinateur demande de réduire les animations.

  • Améliorations

    Une carte plus rapide pendant le travail de Yarbo

    Chaque actualisation ajoute désormais uniquement les nouveaux relevés au lieu de redessiner tout le trajet de Yarbo. Sur un historique très long, une actualisation est passée de 3 secondes à moins d'un tiers de seconde, et les autres pages n’ont plus à attendre qu’elle se termine.

  • Corrections

    Des alertes de blocage fidèles à la situation

    Le message "Roues à l’arrêt alors qu’une tâche est encore ouverte" pouvait arriver une minute après la fin de la tâche. Une tâche n’est désormais considérée comme ouverte que si Yarbo le signale lui-même. Un Yarbo resté dans le jardin après la fin d’une tâche reçoit un message spécifique : "Resté immobile dans le jardin : aucune tâche en cours et le robot n’est pas sur sa station."

  • Corrections

    L’éditeur de carte s’ouvre plus vite sur un nouvel ordinateur

    Il ne répare plus les liaisons de Diviser à chaque ouverture. Yarbo définit lui-même ces liaisons, si bien que la réparation ne tenait jamais. Elle entraînait seulement une sauvegarde, un enregistrement et jusqu’à une minute d’attente.

  • Corrections

    Une ligne de direction à un seul point ne bloque plus l’enregistrement de son chemin

    L’éditeur de carte indique le nom de la ligne et propose de l’afficher ou de la supprimer.

  • Corrections

    Diviser explique quand un contour se croise lui-même

    Au lieu d’afficher "Cette ligne ne fait que couper un coin" à chaque tentative de découpe, Diviser explique que le contour de la zone se croise lui-même, marque l’endroit et propose de le corriger. Annuler permet de revenir à l'état précédent. Envoyer les diagnostics inclut désormais les contours de votre carte, afin que l’assistance puisse repérer ce type de problème sans partage d’écran.

  • Corrections

    La photo aérienne reste visible dans l’éditeur lorsque votre carte est correctement alignée

    Lorsque deux méthodes permettaient d’aligner votre carte sur le GPS, l’éditeur pouvait choisir celle qui ne convenait pas et masquer la photo. Un alignement correct est désormais toujours privilégié.

  • Corrections

    Le message "Sur la station, mais pas en charge" n’apparaît plus lorsque Yarbo reste au repos avec une batterie pleine

    Une fois la batterie pleine, Yarbo maintient sa charge à environ 94 à 95% sur la station, ce que Yardstick interprétait comme une charge bloquée. Une batterie à 93% ou plus est désormais considérée comme pleine.

  • Corrections

    La carte s’ouvre avec assez de recul pour voir votre jardin, et la photo aérienne reste nette

    Lorsqu’une journée ne couvrait qu’une petite partie du terrain, la carte s’ouvrait auparavant avec un zoom très rapproché. La photo paraissait alors floue, et il était impossible de dézoomer assez pour voir toute la propriété. Désormais, la carte ne s’ouvre jamais avec un cadrage plus serré que celui de la carte de votre jardin.

v1.2.19

Sortir de la station pour un meilleur signal GPS, et Éclairage la nuit

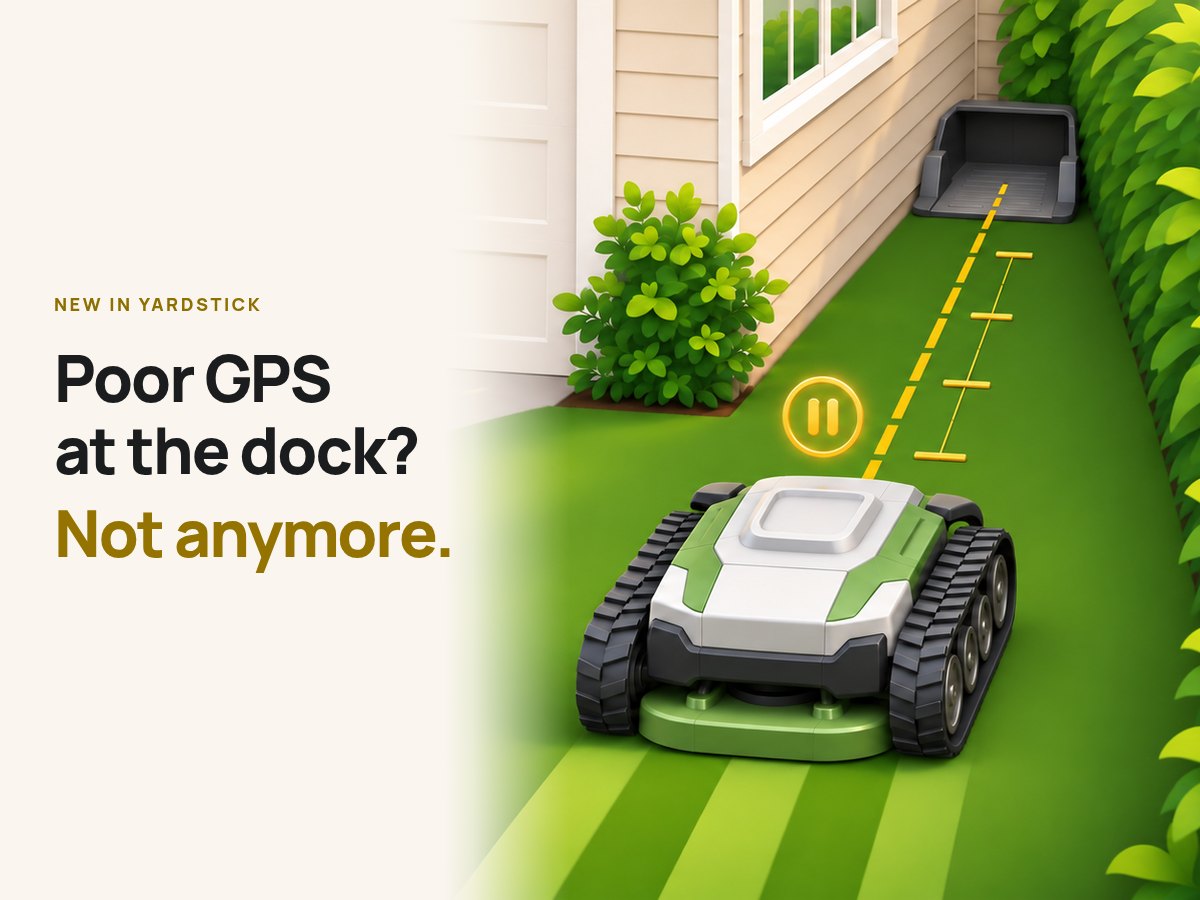
Sous un auvent, près d'un mur ou simplement dans un endroit où le signal est faible, Yarbo peut avoir du mal à capter le GPS sur sa station, ce qui peut empêcher une tâche de démarrer. Souvent, quelques pieds suffisent : Yardstick fait désormais avancer Yarbo tout droit jusqu'à un endroit dégagé, lui laisse le temps de capter un meilleur signal, puis lance la tâche. Vous choisissez la distance et le temps d'attente. Yardstick vérifie la carte de Yarbo pour que le robot s'arrête dans une aire de travail. La fonction reste désactivée tant que vous n'avez pas accepté le risque et surveillé un essai. Découvrez le fonctionnement de Sortir de la station.

Et lorsqu'une tâche se prolonge après la tombée de la nuit, Éclairage la nuit allume toutes les lumières de Yarbo pendant toute la tâche : trajet aller, travail et retour à la station, selon les horaires que vous définissez par rapport au coucher et au lever du soleil. Découvrez le fonctionnement d'Éclairage la nuit. Cette version apporte aussi un aperçu de l'itinéraire avant chaque démarrage, les Préférences de travail, les zones interdites sur la carte, les nouveaux réglages des zones de Yarbo pour le firmware 3.14.40 et de nombreuses corrections.

Un signal GPS faible à la station ? C'est terminé. Yarbo à l'arrêt juste devant sa station, sur une ligne droite dorée.
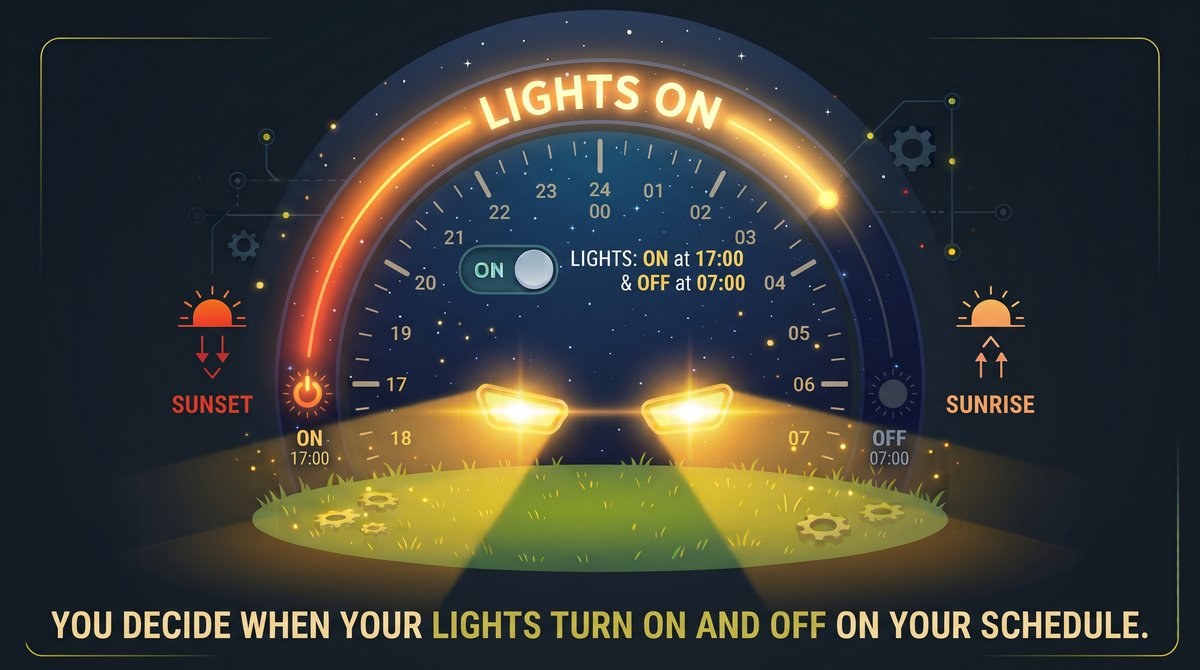
Éclairage la nuit : les lumières de Yarbo s'allument du coucher au lever du soleil, selon les horaires que vous définissez.

Où trouver ces fonctionsRéglages, sous Robot : Sortir de la station et Éclairage la nuit

Les 35 changements7 nouveautés · 9 améliorations · 19 corrections
  • Nouveautés

    Sortir de la station avant chaque tâche

    Pour les Yarbo qui peinent à capter le GPS sur leur station. Dans Réglages, sous Robot, Sortir de la station explique le déroulement et les risques, puis vous permet de choisir la distance que Yarbo parcourt tout droit, de 1 à 10 ft, et le temps d'attente qui suit, de 30 secondes à 5 minutes.

    Avant toute tâche lancée par Yardstick alors que Yarbo est sur sa station (un plan, un programme, un lancement via Démarrer maintenant ou une reprise après les heures calmes ou une recharge), le robot avance tout droit sur la distance choisie, s'arrête, attend, puis commence la tâche. Il mesure la distance à l'aide de ses roues et n'a donc pas besoin du GPS pour cette étape.

    Yardstick calcule le point d'arrêt à partir de la carte de Yarbo : la distance doit amener le robot dans une aire de travail, un chemin ne compte pas, et il ne doit ni traverser une zone interdite ni s'y arrêter. Réglages indique les distances autorisées et explique pourquoi les autres ne conviennent pas. La vérification est répétée avant chaque tâche. Si elle échoue, ou si la station a été déplacée depuis l'essai, Yarbo ne sort pas : la tâche démarre depuis la station comme d'habitude, et vous recevez une alerte.

    Aucun élément du module n'est activé pendant la sortie de la station. Le robot roule à l'aveugle : la détection d'obstacles par caméra ou ultrasons est inactive, et le pare-chocs est sa seule protection. Avant de pouvoir activer cette fonction, vous devez donc accepter ce risque, puis surveiller un essai : vous confirmez que Yarbo est sur sa station, que son trajet est dégagé et que vous pouvez l'arrêter. Il avance alors sur la distance définie et s'arrête, sans attente ni lancement de tâche.

    Vous confirmez que l'essai s'est bien passé, puis activez la fonction après une dernière vérification. La désactiver efface votre acceptation du risque et la validation de l'essai, tout comme choisir une nouvelle distance : il faut donc reprendre toutes les étapes pour la réactiver. Si le pare-chocs est heurté ou si Yarbo signale un défaut, le robot s'arrête sur place, la tâche ne démarre pas et vous en êtes informé. Si la tâche n'a pas commencé quelques minutes après la sortie de la station, vous recevez une alerte.

    Chaque Yarbo dispose de son propre réglage, accessible dans la liste Réglage pour. Les tâches lancées dans l'application Yarbo et celles que Yarbo reprend de lui-même démarrent depuis la station comme auparavant. Le guide pas à pas est disponible sur yardstickhome.com/support/drive-off-the-dock.

  • Nouveautés

    Éclairage la nuit

    Dans Réglages, sous Robot, Éclairage la nuit allume toutes les lumières de Yarbo lorsqu'il travaille dans l'obscurité : pendant le trajet vers son aire de travail, le travail et le retour à sa station. Cela s'applique à chaque tâche, y compris à chaque nouvelle sortie après une recharge, même en pleine nuit.

    Si Yarbo travaille déjà dehors à la tombée de la nuit, les lumières s'allument à ce moment-là. Elles s'éteignent lorsque Yarbo est de retour sur sa station ou présente un défaut, et peu après une mise en pause, un blocage, une immobilisation ou l'arrêt anticipé d'une tâche qui le laisse sur place. Une tâche doit être en cours : piloter Yarbo manuellement n'allume pas les lumières.

    Si vous appuyez sur Éclairage dans Yardstick pendant une tâche, vous gardez la main sur les lumières jusqu'à la fin de cette tâche. Au démarrage, elles peuvent clignoter quelques fois : Yarbo les éteint lui-même pendant le calcul de son itinéraire et au début du travail, puis Yardstick les rallume aussitôt. À chaque fois, Yardstick vérifie auprès de Yarbo jusqu'à ce que le robot confirme qu'elles sont allumées. Le même principe s'applique pour les éteindre.

    Une page d'assistance explique tout en détail : yardstickhome.com/support/lights-after-dark. La fonction suit le coucher et le lever du soleil à l'endroit où travaille Yarbo, chaque jour de l'année. Les lumières s'allument donc plus tôt à mesure que les jours raccourcissent. Vous pouvez avancer ou retarder chacun des deux horaires, comme pour un horaire basé sur la lumière du jour, par exemple pour allumer les lumières une heure avant le coucher du soleil.

    La fonction est compatible avec tous les modules, et chaque Yarbo possède son propre réglage. Le Mode d'éclairage automatique de Yarbo éteindrait à nouveau les lumières : activer Éclairage la nuit désactive donc ce mode, avec la même vérification de l'enregistrement que pour les Préférences de travail. Désactiver la fonction rétablit ce mode. La fonction reste désactivée tant que vous ne l'activez pas.

  • Nouveautés

    Consultez l'itinéraire d'un plan avant de le lancer

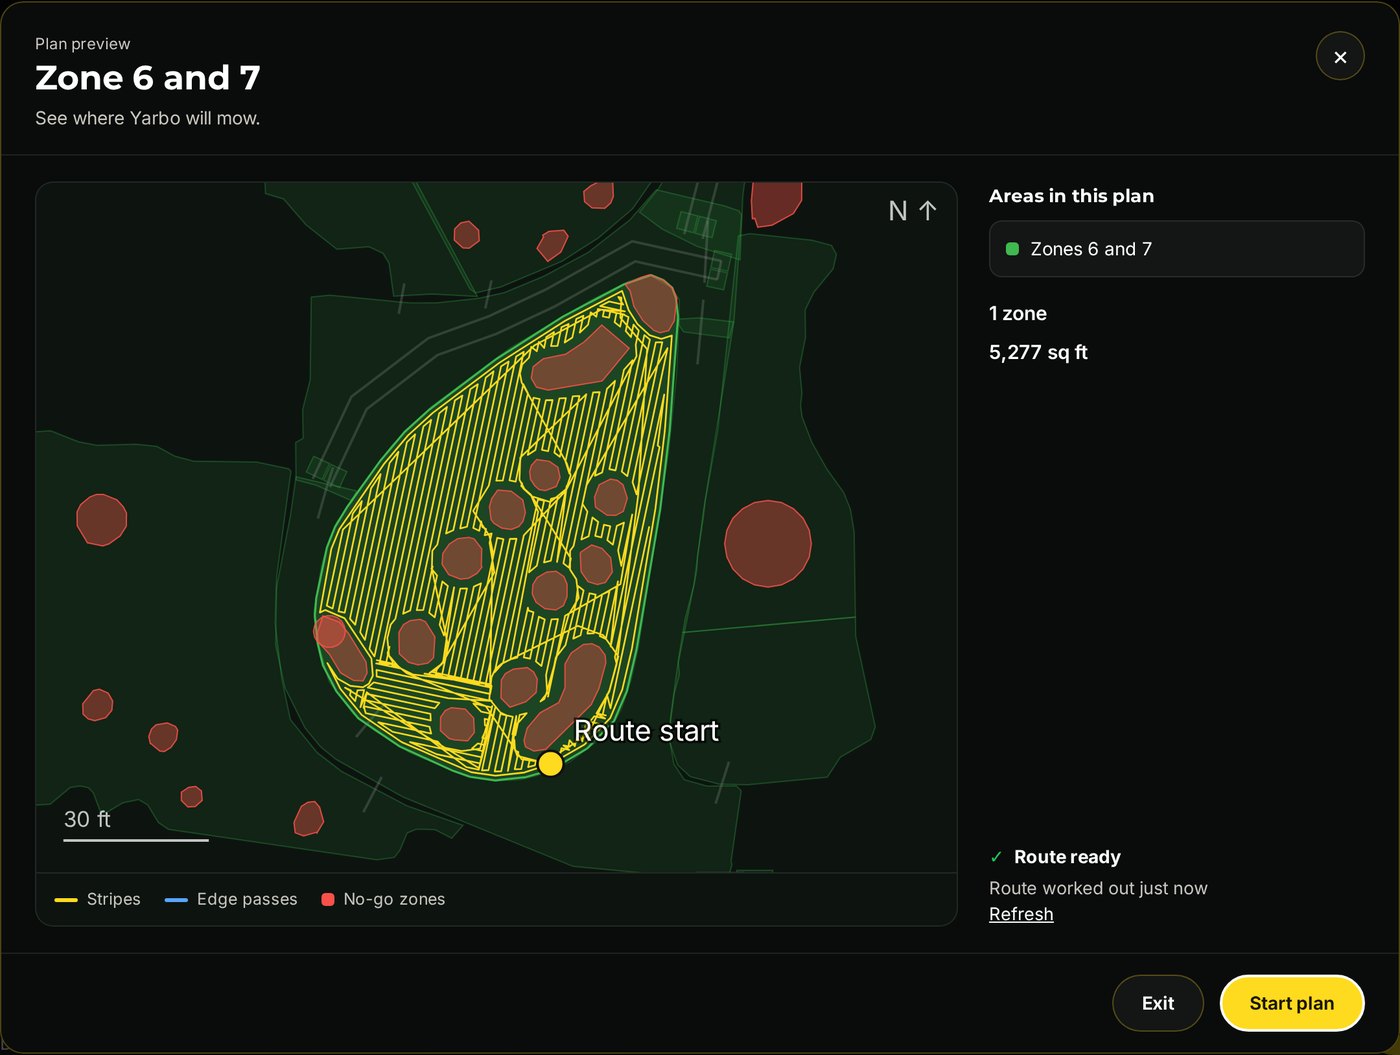
    Le bouton Démarrer, sur la page Plans ou dans Démarrage rapide sur la carte, ouvre désormais d'abord un aperçu du plan : ses zones sur la carte de votre jardin avec le tracé de l'itinéraire que suivra Yarbo, les bandes de tonte et les passages le long des bords, le point de départ, la superficie du plan et sa durée habituelle.

    Yarbo calcule lui-même l'itinéraire, pour produire le même aperçu que dans l'application Yarbo. Cela prend environ une minute : la carte s'affiche immédiatement, puis l'itinéraire se dessine dès qu'il est reçu. Vous pouvez démarrer sans attendre. Démarrer le plan l'envoie comme d'habitude ; Quitter ferme l'aperçu sans rien envoyer.

    Un itinéraire calculé au cours des dernières heures s'affiche immédiatement. L'aperçu est activé par défaut ; décochez la case pour lancer les plans directement comme auparavant.

    L'aperçu de l'itinéraire pour les zones 6 et 7 : les bandes que Yarbo va tondre, les zones interdites qu'il contourne, son point de départ et le bouton Démarrer le plan.
    L'aperçu de l'itinéraire pour les zones 6 et 7 : les bandes que Yarbo va tondre, les zones interdites qu'il contourne, son point de départ et le bouton Démarrer le plan.
  • Nouveautés

    Les zones interdites en rouge sur la carte

    La carte affiche désormais toutes les zones interdites de votre Yarbo en rouge, pour voir d'un coup d'œil où le robot n'ira pas. Ce rouge est transparent : la photo, la couverture et le trajet restent visibles en dessous, tandis que le point représentant Yarbo reste au premier plan. Lorsqu'une zone interdite est désactivée, que ce soit par un horaire, une règle liée à la pluie, l'Éditeur de carte ou l'application Yarbo, seul son contour apparaît en pointillés rouges discrets, car Yarbo peut y entrer.

    Cet affichage est activé par défaut. Le bouton Zones interdites sous la carte, à côté de Carte du jardin, permet de désactiver ou de réactiver le rouge. Lorsqu'il est désactivé, les zones sont grises comme auparavant. Votre choix est mémorisé sur cet ordinateur pour tous ses utilisateurs. Le bouton Carte du jardin permet toujours de les masquer ou de les afficher.

  • Nouveautés

    Préférences de travail

    Réglages comporte une nouvelle section Préférences de travail, sous Votre Yarbo, qui reprend les réglages de l'application Yarbo applicables à tout le robot : niveaux de batterie pour quitter la station et revenir se recharger, mode de rotation pour la recharge, détection du renversement et de l'inclinaison, détection du soulèvement, Mode d'éclairage automatique, détection de la pluie et sensibilité, adaptation à la pente, arrêt automatique en cas de batterie faible, itinéraire intelligent, ainsi que les réglages du chasse-neige : antigel, niveau de batterie pour la vis sans fin, nettoyage de la station de charge, direction de projection de neige, Vis sans fin dans le plan de travail et Effet d'admission de la neige.

    Chaque Yarbo possède ses propres réglages. Après chaque modification, Yardstick relit les valeurs sur Yarbo pour vérifier qu'elles ont bien été enregistrées. Vous pouvez les sauvegarder et les restaurer, même sur un autre de vos Yarbo, et Yardstick en conserve une copie avant chaque modification qu'il effectue. Une sauvegarde complète du Core les inclut, et sa restauration les rétablit.

    Choisissez Tondeuse, Chasse-neige, Souffleur ou Coupe-bordure en haut pour afficher les réglages de ce module et ceux communs à tous les modules, comme dans l'application Yarbo. Le module installé est sélectionné à l'ouverture.

  • Nouveautés

    Terminer le programme sur la page Calendrier

    Lorsqu'un programme est en pause, en attendant la fin des heures calmes ou d'une recharge, sa fiche sur la page Calendrier affiche désormais un bouton Terminer le programme. Un clic, suivi de votre confirmation, et Yarbo ne le reprendra pas. Le programme se lancera tout de même à la prochaine échéance prévue. Si Yarbo conserve encore la tâche de ce programme, Yardstick y met également fin ; toute autre activité du robot n'est pas affectée.

  • Nouveautés

    Les nouveaux réglages des zones de Yarbo, pour le firmware 3.14.40

    Sur un robot équipé du firmware 3.14.40 de Yarbo (application Yarbo 3.19.9), les réglages des zones de l'Éditeur de carte proposent les mêmes choix que l'application Yarbo : pour le Mode de rotation, Rotation sur place, Virage intelligent, Demi-tour ou le nouveau Virage en courbe ; pour le Chevauchement, Efficace, Standard, Soigné ou Intensif. Les robots dotés d'un firmware plus ancien conservent leurs choix habituels.

    Si un réglage enregistré sur le robot ne correspond à aucun des choix proposés, sa valeur s'affiche telle quelle, reste sélectionnée et est conservée.

  • Améliorations

    Reprendre relance la tâche entière

    Le bouton Reprendre de l'avis "Tâche terminée prématurément" sur la carte est proposé après toute tâche arrêtée avant la fin, même si elle a à peine commencé. Un robot arrêté dans le jardin peut reprendre depuis sa position, sans devoir d'abord retourner à la station. Lorsque le planificateur abandonne un programme en cours, Reprendre lance le plan interrompu, puis poursuit le reste du programme et ses passages restants, comme prévu au calendrier. Le calendrier ne relance jamais ce passage une seconde fois.

    La fonction détaille tout ce qu'elle va lancer et demande confirmation avant tout envoi. Si vous l'utilisez pendant les heures calmes, la tâche démarre, puis la règle des heures calmes renvoie aussitôt le robot à sa station, comme pour tout démarrage.

  • Améliorations

    Une barre d'outils mieux organisée pour l'Éditeur de carte, en deux versions

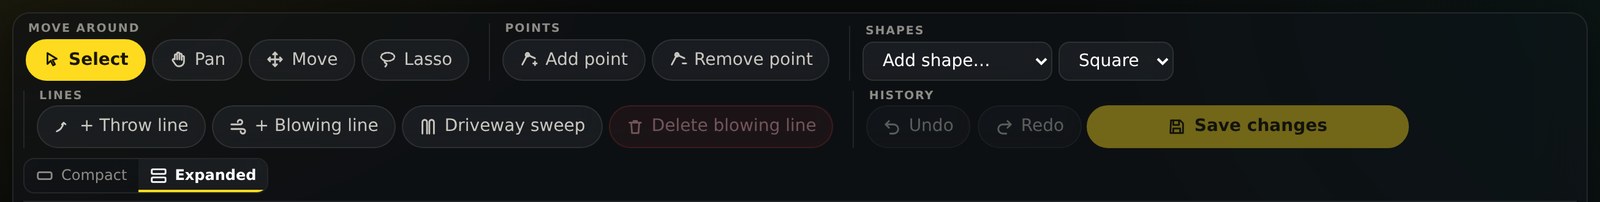
    La barre d'outils de l'Éditeur de carte propose deux modes, avec un bouton à son extrémité droite pour passer de l'un à l'autre. Yardstick mémorise votre choix sur cet ordinateur. Le mode Développé, activé par défaut, présente toutes les commandes en toutes lettres dans des groupes nommés. Les commandes de la forme sélectionnée occupent une seconde ligne dont la hauteur reste fixe : sélectionner une forme ne déplace donc plus la carte.

    Le mode Compact rassemble de petites icônes accompagnées de libellés courts sur une seule ligne bien ordonnée, identique quelle que soit la taille de l'écran. Survolez une icône pour connaître son rôle et son raccourci clavier. Ajouter une forme et les deux outils de ligne sont accessibles dans de petits menus. Balayage d'allée et le champ de nom de la forme restent dans la barre, tandis que les commandes de la forme sélectionnée (ou les actions pour plusieurs formes sélectionnées) occupent le milieu de la ligne.

    Plus la barre d'outils est large (sur un grand écran ou lorsque le panneau latéral est replié), plus le mode Compact affiche d'informations : la superficie complète de la zone, un champ de nom plus large, puis les indications de redimensionnement. Lorsque le panneau latéral est replié, un bouton Calques situé dans le coin supérieur de la carte, juste sous la barre d'outils, donne accès aux interrupteurs des calques et indique combien sont activés. En mode Compact, tous les boutons ont la même taille et sont espacés de façon identique.

    Développé : toutes les commandes en toutes lettres dans des groupes nommés, avec le bouton permettant de basculer entre Compact et Développé.
    Développé : toutes les commandes en toutes lettres dans des groupes nommés, avec le bouton permettant de basculer entre Compact et Développé.
    Compact : une seule ligne de boutons à icônes, avec Annuler, Rétablir, Enregistrer et le bouton Développé à droite.
    Compact : une seule ligne de boutons à icônes, avec Annuler, Rétablir, Enregistrer et le bouton Développé à droite.
    Compact avec une forme sélectionnée : son nom, Renommer, Copier, Diviser, Fusionner, Supprimer la forme, Réglages et les boutons de hauteur rejoignent la même ligne.
    Compact avec une forme sélectionnée : son nom, Renommer, Copier, Diviser, Fusionner, Supprimer la forme, Réglages et les boutons de hauteur rejoignent la même ligne.
  • Améliorations

    La suspension pour pluie reste active si les précipitations sont indisponibles

    Si votre source météo cesse de transmettre des données, une règle météo ne peut pas savoir s'il a plu. Jusqu'ici, les programmes qu'elle était censée suspendre s'exécutaient quand même, avec une note dans la liste Activité. Ils sont désormais suspendus par précaution. Chaque passage ignoré vous envoie une alerte indiquant que les données de précipitations n'ont pas pu être lues, pour vous inviter à vérifier la station.

    Un programme déjà en cours se poursuit, et le bouton Démarrer permet toujours de lancer un programme manuellement. La fiche Règles météo indique "programmes suspendus" tant que les données météo sont indisponibles, et l'éditeur de règles le signale également. (Parcours côté robot : nécessite un passage réel avant publication.)

  • Améliorations

    La carte ne transmet que les changements pendant le travail du robot

    Une carte ouverte s'actualise toutes les 20 secondes. Pendant le travail du robot, chaque actualisation renvoyait l'ensemble de la carte de couverture, soit plusieurs mégaoctets pour un mois de tonte. Désormais, seuls les carrés modifiés et la nouvelle portion de trajet sont envoyés, et la page met son affichage à jour à partir de ces données. Ouvrir la carte ou y revenir charge toujours la carte entière.

  • Améliorations

    Le signal 4G s'affiche en pourcentage

    La fiche du robot sur la carte affichait le signal 4G sous forme d'un nombre sur 31, par exemple "20 sur 31", ce qui était peu parlant pour la plupart des utilisateurs. Elle affiche désormais un pourcentage, 65% dans cet exemple, comme pour le Wi-Fi.

  • Améliorations

    Les codes de défaut 903, 911 et 912 sont désormais accompagnés d'une description,

    reprenant les termes de l'application Yarbo : module desserré et commande du moteur de coupe gauche ou droit, au lieu du seul numéro.

  • Améliorations

    Le transfert vers Yardstick Anywhere emporte la sauvegarde la plus récente de chaque Core

    Le dernier fichier "Tout sauvegarder" de chaque Core accompagne le transfert, sans sa photo de drone. Ainsi, Remplacer un Core sur Yardstick Anywhere pourra rétablir ce jardin sur un nouveau Core par la suite. Les sauvegardes plus anciennes restent sur cet ordinateur, qui peut toujours les restaurer.

  • Améliorations

    Une restauration refusée en indique la raison dans le journal

    Lorsqu'une restauration s'arrête parce que le Core n'est pas sur sa station ou n'est pas au repos, le journal conserve désormais les relevés à l'origine de cette décision, pour que les diagnostics montrent l'état du Core à ce moment-là.

  • Améliorations

    Yardstick enregistre les relevés de la vis sans fin du chasse-neige en vue d'alertes futures

    Lorsque le chasse-neige est installé, chaque enregistrement conserve désormais le courant et la vitesse du moteur de la vis sans fin, son état de défaut et de température, la hauteur de la vis sans fin ainsi que l'angle et les défauts de la goulotte. Rien ne change encore à l'écran : ces données constituent l'historique dont Yardstick a besoin pour apprendre à reconnaître le fonctionnement normal de la vis sans fin de votre Yarbo. Il pourra ainsi vous avertir plus tard lorsqu'une goupille de cisaillement semble avoir cassé. Aucune donnée supplémentaire n'est conservée lorsque la tondeuse ou un autre module est installé.

  • Corrections

    Terminer la tâche et les autres boutons de tâche affichent la réaction du robot en quelques secondes

    Un robot en charge sur sa station qui conserve une tâche n'envoie rien spontanément. Après un clic sur Terminer la tâche, la page attendait donc la prochaine vérification d'état, effectuée toutes les cinq minutes. Au bout de deux minutes, elle abandonnait et indiquait que Yarbo n'avait pas réagi, alors que la tâche s'était terminée immédiatement. Désormais, après Terminer la tâche, Terminer la tâche & rentrer, Pause, Reprendre, Pause & rentrer ou un démarrage, Yardstick interroge le robot sur son état plusieurs fois pendant la minute qui suit, puis s'arrête dès que le changement est constaté.

  • Corrections

    Quelques secondes de relevés de position impossibles ne perturbent plus la carte

    Chaque relevé indique deux fois la position du robot, à partir du GPS et de sa propre carte, avec un écart d'environ un mètre et demi entre les deux. Un robot ayant signalé une position GPS à 630 m, puis une position sur la carte décalée de 48 m, pouvait faire dépasser la limite de correction de l'alignement du jardin. Le contour du jardin et la photo aérienne ne coïncidaient alors plus, et la position éloignée étirait la carte du jour.

    Désormais, les relevés qui s'écartent de plus de 10 m des autres sont exclus du calcul d'alignement. Nouveau : une fois par heure, Yardstick examine les données enregistrées depuis sa dernière vérification et supprime automatiquement ces relevés. La carte et la photo se réalignent ainsi toutes seules, sans aucune intervention.

  • Corrections

    Fausses alertes avec le dernier firmware de Yarbo (3.14.40)

    Avec ce firmware, un robot dont la batterie est pleine sur sa station cesse d'indiquer qu'il est en charge et sort de veille toutes les quelques minutes. Yardstick le considérait alors comme un robot au travail : les baisses ordinaires du signal GPS sur la station déclenchaient l'alerte "Position GPS perdue", un robot en veille sur sa station était signalé comme injoignable, et le niveau de batterie de 0% brièvement indiqué après un redémarrage était interprété comme une batterie vide.

    Un robot sur sa station ne déclenche plus l'alerte "Position GPS perdue", il n'est considéré comme injoignable qu'après 15 minutes de silence, et un relevé d'exactement 0% n'est plus interprété comme une batterie vide. Pendant le travail, les trois alertes fonctionnent comme auparavant. (Trajet du robot : vérification en conditions réelles nécessaire avant publication.)

  • Corrections

    Un redémarrage ne bloque plus l'accès du boîtier à Yarbo

    Chaque composant de Yardstick qui communique avec Yarbo (enregistrement, carte, noms des robots, commande du robot) se connectait séparément. Chaque redémarrage, y compris après une mise à jour, envoyait donc plusieurs demandes de connexion en quelques secondes. Yarbo répondait "Trop de tentatives de connexion", puis refusait même le bon mot de passe pendant un quart d'heure au maximum. L'enregistrement s'arrêtait entre-temps.

    Désormais, toute l'application partage une seule session Yarbo, la conserve lors des redémarrages et des mises à jour pour reprendre sans nouvelle connexion, et la renouvelle de façon centralisée. Si Yarbo refuse une connexion, Yardstick attend avant de réessayer au lieu de lancer des tentatives simultanées depuis chaque composant. Le journal conserve aussi la réponse exacte de Yarbo. Un mot de passe saisi sur la page Réglages reste vérifié immédiatement par Yarbo.

  • Corrections

    Le tracé de tonte suit le centre du robot

    Il était dessiné à partir de l'antenne GPS gauche du robot, décalée d'environ 20 cm sur le côté : un passage effectué exactement sur une ligne prévue apparaissait donc à côté. Il suit désormais le centre du robot, là où sont représentés le robot lui-même et l'itinéraire prévu. Le tracé est aussi plus détaillé : les passages d'une tâche conservent leur forme au lieu d'être simplifiés en lignes obliques.

    Les vues par jour et par semaine bénéficient du tracé plus détaillé. L'historique complet et les journées déjà enregistrées conservent le tracé précédent.

  • Corrections

    L'avis "Tâche terminée prématurément" reste affiché jusqu'à votre décision, et Fermer le fait disparaître définitivement

    Il disparaissait auparavant au bout de quelques minutes, emportant avec lui le bouton Reprendre. Il reste désormais affiché jusqu'à ce que vous appuyiez sur Reprendre ou Fermer, pendant trois jours au maximum. Un avis fermé ne réapparaît plus lorsque la page s'actualise, que vous rouvrez Yardstick, que Yardstick redémarre ou que Yarbo cesse de signaler la tâche comme terminée. Une tâche qui se termine par la suite reçoit toujours son propre avis.

  • Corrections

    Que s'est-il passé ? fonctionne dans toutes les vues de la page Erreurs

    Dans les vues Chronologie et Par code, ce bouton ne faisait rien. Il affiche désormais sous le défaut les événements inhabituels survenus à ce moment-là, dans un panneau sur toute la largeur où les relevés sont présentés en lignes, comme c'était déjà le cas dans la vue Tableau.

  • Corrections

    Un seul relevé de batterie erroné ne déclenche plus l'alerte Batterie trop chaude pour charger

    Les relevés des six cellules de la batterie sont transmis ensemble toutes les quelques minutes. Un message partiel isolé, indiquant une seule cellule à 54 °C entre des relevés complets de 28 à 30 °C, était interprété comme la température de l'ensemble de la batterie et déclenchait l'alerte. Désormais, la température de la batterie provient du relevé complet le plus récent, et une cellule nettement plus chaude que les autres n'est prise en compte que si deux relevés consécutifs le confirment.

    Une batterie qui chauffe réellement déclenche toujours une alerte, et la valeur Température de la batterie sur la page Batterie suit la même règle.

  • Corrections

    La page Plans s'ouvre immédiatement

    La liste des plans n'attend plus une vérification de l'Éditeur de carte dont elle n'a pas besoin.

  • Corrections

    L'avis "Mise à jour disponible" ne reste plus affiché après la mise à jour

    Une page laissée ouverte pendant la mise à jour automatique de Yardstick continuait à proposer la version déjà en cours d'utilisation, et Réglages affichait encore l'ancien numéro de version jusqu'au rechargement de la page. Les deux se mettent désormais à jour automatiquement pour refléter la version en cours d'utilisation.

  • Corrections

    Terminer une tâche pendant les heures calmes efface la fiche En pause

    Lorsqu'une tâche suspendue pendant les heures calmes était terminée depuis l'application Yarbo, sur le robot ou avec Terminer la tâche dans Yardstick, la page Calendrier continuait d'annoncer sa reprise le matin. Elle détecte désormais cet arrêt pendant les heures calmes et efface la fiche.

  • Corrections

    Les règles météo respectent vos unités

    Même avec le système métrique sélectionné, une règle météo demandait et affichait encore la quantité de pluie en pouces. Elle utilise désormais les millimètres, sans modifier le fonctionnement des règles existantes : 0,10 pouce s'affiche sous la forme 2,5 mm.

  • Corrections

    Les chemins et les impasses disposent du curseur Vitesse de déplacement sur les Core Yarbo récents

    Sur la série Y40 et le Yarbo Mini, les réglages des zones disposaient déjà du curseur Vitesse de déplacement, de 0,1 à 1,2 m/s, mais les réglages des chemins et des impasses affichaient encore les cinq valeurs prédéfinies des anciens Core. L'application Yarbo utilise le curseur pour les deux, et l'Éditeur de carte fait désormais de même. Les anciens Core conservent leurs valeurs prédéfinies.

  • Corrections

    La restauration d'une sauvegarde rétablit les réglages de chaque forme

    La restauration d'une sauvegarde de carte vérifie et rétablit désormais les réglages de chaque forme, et pas seulement ceux des zones et des impasses. Chaque sauvegarde conserve les réglages de chaque chemin pour chaque module, ainsi que ceux de chaque trottoir. Après une restauration, l'éditeur peut ainsi répertorier les différences et rétablir ces réglages.

    Il n'annonce plus que tout correspond sans avoir vérifié les chemins et les trottoirs : si une sauvegarde date d'avant ce changement, il le précise. Toute forme dont les réglages n'ont pas pu être lus est nommée au lieu d'être omise. Lors de la restauration d'une sauvegarde d'un Core de la série Y40 ou d'un Yarbo Mini sur un Core plus ancien, chaque Vitesse de déplacement est désormais convertie vers la vitesse disponible la plus proche sur l'ancien Core, et l'aperçu le signale.

    La restauration d'un Core précise désormais les réglages d'une forme déjà présente sur le robot qui diffèrent de la sauvegarde, par exemple activé/désactivé, au lieu d'indiquer que le robot n'a pas conservé une modification. La sauvegarde de l'application elle-même (Réglages > Sauvegarde) transfère désormais ces copies de réglages vers un nouvel ordinateur. La restauration d'une sauvegarde de carte sur celui-ci n'indique donc plus que Yardstick n'en possède aucune copie. Une sauvegarde complète du Core effectuée sans pouvoir joindre Yarbo inclut désormais aussi les réglages des chemins et des trottoirs.

  • Corrections

    L'Éditeur de carte affiche la distance de déplacement pendant que vous déplacez un élément

    Lorsque vous faites glisser un point, la distance et les décalages vers l'est ou l'ouest et vers le nord ou le sud s'affichent pendant le déplacement, comme avant la version 1.1.15, et non plus seulement lorsque vous relâchez le point. Ces valeurs s'affichent désormais aussi en direct lorsque vous déplacez une forme entière ou un groupe sélectionné au lasso.

  • Corrections

    L'Écran mural demandait deux fois sa carte toutes les quelques secondes

    Lorsque la diapositive de la carte était affichée, l'Écran mural demandait la carte à Yardstick deux fois de suite à chaque actualisation. Il ne la demande désormais qu'une seule fois, tout en la demandant immédiatement à la première apparition de la diapositive pour adapter l'image à l'écran.

  • Corrections

    Le planificateur n'indique plus que le robot est revenu à la station lorsqu'il s'est arrêté dans le jardin

  • Corrections

    L'infobulle du bouton Couverture de la carte n'indique plus que l'indicateur se choisit "à droite"

    Le sélecteur se trouve à droite sur un écran de bureau et à gauche sur un ordinateur portable. L'infobulle le désigne donc désormais par son nom : Colorer la carte selon.

  • Corrections

    L'Éditeur de carte ne dit plus qu'un plan est "seulement" à tel niveau d'avancement

    pendant que Yarbo travaille : il indique simplement l'avancement du plan.

Yardstick est un outil indépendant pour les robots Yarbo. Sans affiliation avec Yarbo Inc. · © 2026 Yardstick Technologies LLC.