Apoio / O mapa & os dados / Interpretar o seu mapa Pesquisar na ajuda

Interpretar o seu mapa: cobertura e as 20 camadas de dados

O seu mapa comprova o que o robô realmente fez e onde teve dificuldades. O Yardstick grava todas as posições registadas pelo robô e representa-as numa grelha de cobertura sobre uma foto do seu jardim. As cores contam a história. Esta página explica como as interpretar.
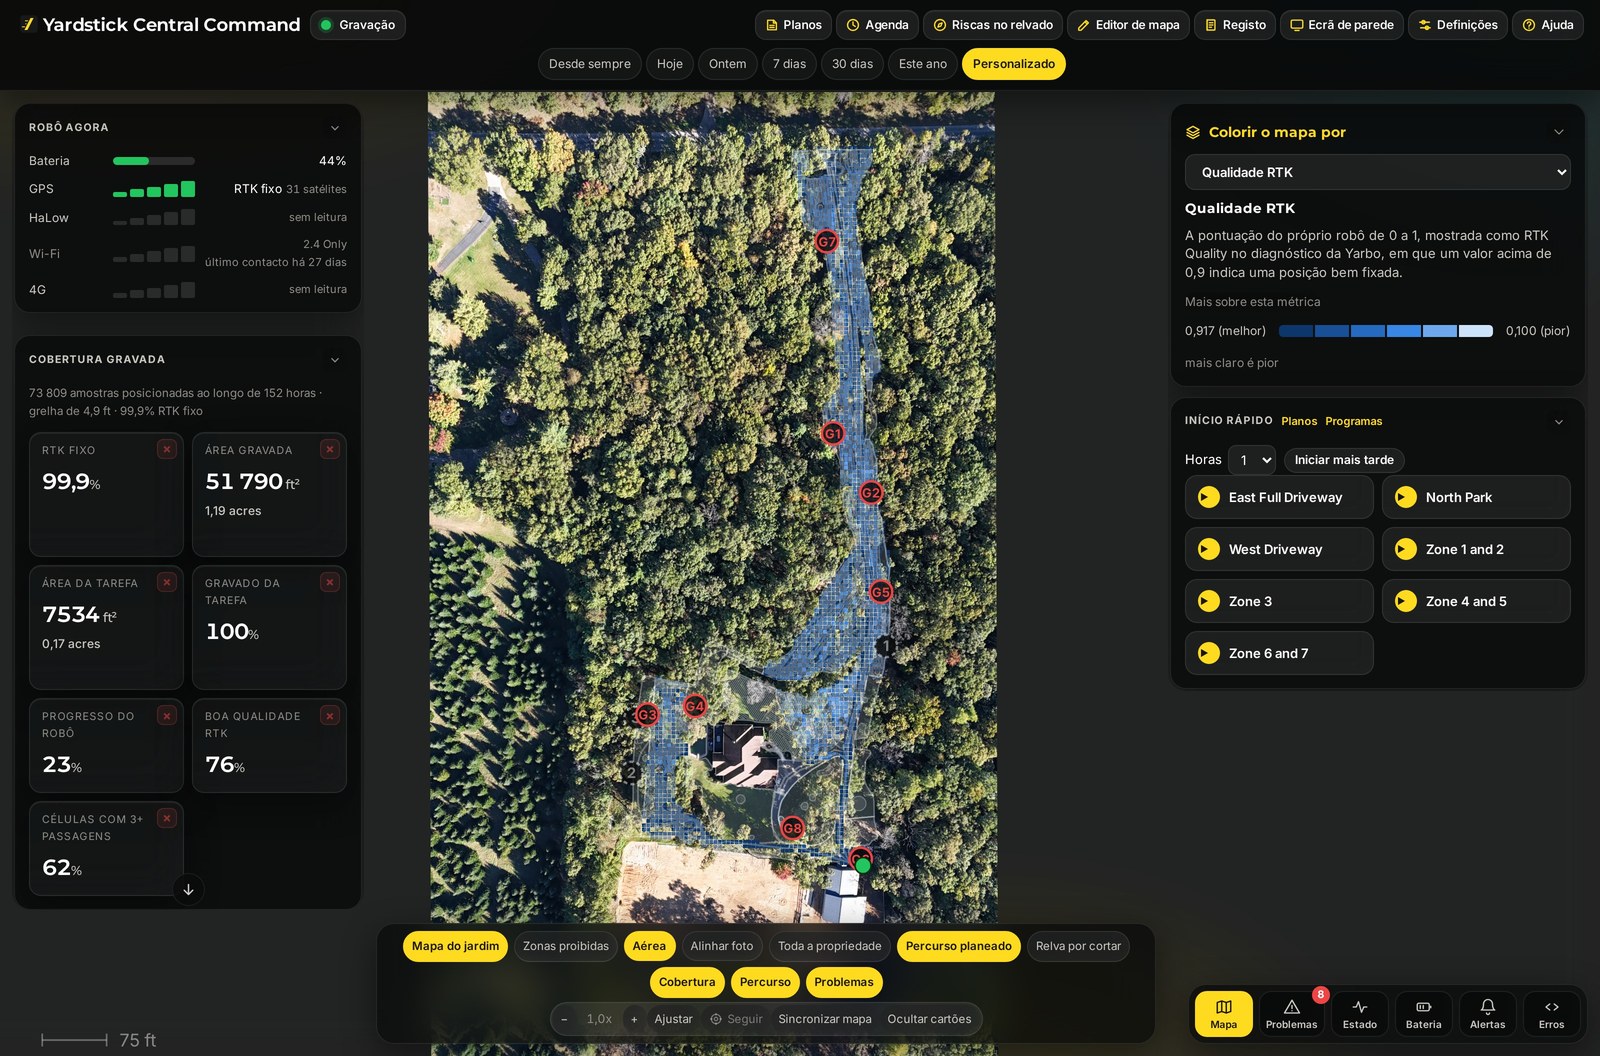
Onde encontrar: http://<computer-ip>:8477/ A página principal. Abra-a no Chrome ou no Edge na sua rede e o mapa está logo ali.
Em poucas palavras O mapa tem três partes: cartões de resumo na coluna à esquerda, uma fila de botões de camadas na parte inferior e o próprio mapa aéreo de cobertura. Os cartões avaliam toda a passagem. Os botões alteram as cores do mapa para representar uma medição de cada vez. O mapa mostra por onde o robô realmente passou. A ferramenta resume-se a isto.
O painel do Yardstick: cartões de resumo numa coluna à esquerda, o mapa de cobertura sobre imagens aéreas do jardim ao centro, botões de camadas na parte inferior e Colorir o mapa por e Início rápido à direita.
A página principal. Cartões de resumo à esquerda, botões de camadas na parte inferior e o mapa de cobertura sobreposto a uma fotografia aérea da sua propriedade.

Os cartões de resumo

Os cartões à esquerda permitem avaliar toda a passagem num relance, antes de selecionar qualquer camada. Mostram a parte do jardim que ficou coberta, a estabilidade do GPS do robô e se existem dados suficientes para confiar no que o mapa apresenta.

RTK fixo %
A percentagem de amostras com uma solução GPS fixa, com precisão centimétrica. Um valor mais elevado significa que o robô soube exatamente onde estava durante uma maior parte da passagem.
Área registada
A superfície que o robô efetivamente registou como coberta.
Área da tarefa
A dimensão da área que a tarefa deveria cobrir.
Área registada da tarefa %
A área registada como percentagem da área da tarefa. Indica quanto do plano foi concluído.
Progresso do robô %
O progresso na tarefa comunicado pelo próprio robô.
Qualidade RTK elevada %
A percentagem da passagem durante a qual o próprio robô tinha elevada confiança no seu GPS.
Células com 3+ passagens %
Quanto do jardim foi coberto pelo robô três ou mais vezes.
A indicação de suficiência dos dados Junto aos cartões, aparece uma breve indicação, como "Dados suficientes para tirar conclusões." É uma verificação simples para saber se foram registados dados suficientes durante a passagem para confiar no que o mapa mostra. Se a indicação for outra, deixe o robô registar mais dados antes de tirar demasiadas conclusões de uma única camada.

Como interpretar as cores

Por baixo dos cartões há uma fila de botões de camadas. Ao selecionar um, a grelha de cobertura muda de cor para representar essa medição em cada célula. Uma camada pode usar cores de três formas, e saber qual está a ver é o essencial para a interpretar.

GRADIENTE AZUL

Magnitude

Uma camada que mostra uma maior ou menor quantidade de algo. Os valores favoráveis confundem-se com o fundo. É onde a cor se intensifica que deve prestar atenção.

ALERTA VERMELHO

Ocorrências

Uma paleta vermelha que assinala apenas os locais onde algo aconteceu. Só aparece onde é relevante, pelo que qualquer ponto vermelho merece atenção.

NEUTRO

Sem extremos bons ou maus

Uma camada que apenas representa um dado, como o declive ou a altitude. A cor mostra a configuração desse dado, não um problema.

A grelha de cobertura por baixo de tudo Seja qual for a camada selecionada, a própria grelha mostra por onde o robô realmente passou. As células com mais passagens têm maior cobertura. É por isso que o cartão Células com 3+ passagens é importante: distingue um local por onde o robô passou uma vez de raspão de um local onde realmente concluiu o trabalho.
O seu robô e a base à escala real Ao ampliar, o robô é representado por um contorno com as dimensões do Core e do módulo instalado, com uma ponta à frente a indicar a sua orientação. A base é representada à escala real e na orientação em que se encontra; uma base que já não utiliza aparece esbatida. Ao reduzir o nível de zoom, cada um aparece como um pequeno ponto.

As 20 camadas

Cada botão abaixo corresponde a uma camada. A etiqueta de cada um indica que valores sinalizam problemas: se são as leituras altas ou baixas que servem de aviso, ou se a camada apenas representa um dado, sem extremos bons ou maus. Algumas camadas só aparecem nos locais onde houve uma ocorrência.

Posicionamento & RTK

Posição degradada (%)ALTO = PIOR
A percentagem de amostras com qualidade inferior à de uma solução fixa. Normalmente deve-se a uma vista obstruída do céu, e não a uma avaria da estação base.
Qualidade RTK (0 a 1)BAIXO = PIOR
A pontuação de confiança do próprio robô. Avalia a orientação obtida pelas duas antenas, não a posição, pelo que pode ser baixa mesmo quando a posição mantém uma precisão centimétrica.
Idade das correções (s)ALTO = PIOR
Há quanto tempo foram geradas as correções RTK recebidas. Um valor elevado significa que as correções chegam atrasadas, indicando um problema de rede.
Geometria da orientação (m)ALTO = PIOR
Quanto a distância medida entre as antenas se afasta da distância real. É um sinal de uma solução de orientação incorreta.
Qualidade da orientação (m)ALTO = PIOR
Desvio da distância calculada entre as antenas em relação ao valor real. Erros de fase da portadora.

Satélites

SatélitesBAIXO = PIOR
Quantos satélites foram utilizados na solução.
Satélites seguidosBAIXO = PIOR
Quantos foram detetados antes de qualquer rejeição. Compare com os utilizados para identificar reflexões do sinal.
Satélites L2BAIXO = PIOR
Satélites de dupla frequência. Um número menor torna o RTK mais vulnerável.
Satélites não utilizadosALTO = PIOR
Seguidos, mas rejeitados. Uma queda abrupta para perto de zero alerta para uma perda de sinal.
HDOPALTO = PIOR
Diluição horizontal da precisão, uma medida da geometria dos satélites. Quanto menor, melhor.

Rádio & ligação

Ligação à base (dBm)BAIXO = PIOR
Sinal de rádio HaLow entre o robô e a sua base. Quanto menos negativo, melhor. É por volta de -75 dBm que começa a falhar. Este é um mapa do sinal de rádio, não da navegação.
Recurso à rede móvel (%)APENAS ONDE OCORRE
Com que frequência o robô perdeu a ligação de rádio à base e utilizou a rede móvel. É a camada que indica onde intervir.

Terreno

Declive (graus)NEUTRO
A inclinação do terreno.
AltitudeNEUTRO
A altura do terreno. Representa o relevo.

Corte & movimento

Carga das lâminas (A)NEUTRO
Corrente do motor de corte, que, na prática, indica a densidade da relva.
Velocidade no solo (m/s)NEUTRO
A velocidade a que o robô se deslocava. Os locais onde abranda indicam curvas, relva densa ou declives.
Diferença de carga das rodas (A)ALTO = PIOR
A diferença de corrente entre as duas rodas motrizes. Uma diferença assinala um sulco, um lancil ou resistência ao movimento.
RPM das lâminas (rpm)NEUTRO
A velocidade de rotação das lâminas de corte. Mantém-se relativamente estável durante o corte e diminui sob uma carga elevada, pelo que deve ser analisada em conjunto com a carga das lâminas.
Temperatura da máquina (°)NEUTRO
A leitura do sensor de temperatura ambiente integrado no robô, apresentada em Fahrenheit ou Celsius, conforme a sua escolha. Os locais mais quentes devem-se normalmente ao sol e à hora do dia, e não a uma avaria.

Segurança

Deteções de obstáculos (%)APENAS ONDE OCORRE
Os locais onde os sensores detetaram algo repetidamente ao longo das passagens.

Pôr em prática

Não precisa de analisar as vinte camadas. A maioria das pessoas começa por duas ou três e só consulta as restantes quando algo parece errado.

  • O jardim ficou coberto? Mantenha o mapa na cobertura e procure locais com pouca ou nenhuma cobertura; depois, verifique o cartão Células com 3+ passagens.
  • O GPS manteve-se estável? Experimente Posição degradada e Satélites. Uma cor que se intensifica num canto indica normalmente uma vista obstruída do céu, por exemplo por uma fila de árvores ou pela casa.
  • O robô perdeu a ligação à base? Ative Recurso à rede móvel. Qualquer cor nessa camada indica um local onde a ligação de rádio à base falhou, pelo que vale a pena verificar a localização da base.
Uma leitura baixa numa camada nem sempre indica uma avaria A Qualidade RTK é o exemplo clássico. Avalia a confiança do robô na sua orientação, não na sua posição, pelo que pode apresentar um valor baixo num local onde o robô continuava a saber exatamente onde estava. Compare com Posição degradada antes de se preocupar.

Vê uma cor que não consegue explicar? Abra um pedido de apoio e indique qual a camada ativa e onde apareceu a cor. Como o Yardstick funciona no seu próprio computador, tem ali o registo completo para consultar.

Conteúdos relacionados

O Yardstick é uma ferramenta independente para robôs Yarbo. Não é afiliado da Yarbo Inc. nem conta com o seu aval. · © 2026 Yardstick Technologies LLC.