Support / Kortet & data / Sådan læser du dit kort Søg i hjælpen

Sådan læser du dit kort: dækning og de 20 datalag

Dit kort viser, hvad robotten faktisk gjorde, og hvor den havde problemer. Yardstick optager hver position, robotten registrerer, og tegner dem som et dækningsgitter over et foto af din have. Farverne fortæller historien. Denne side viser dig, hvordan du læser dem.
Her finder du det: http://<computer-ip>:8477/ Hovedsiden. Åbn den i Chrome eller Edge på dit netværk, så er kortet lige der.
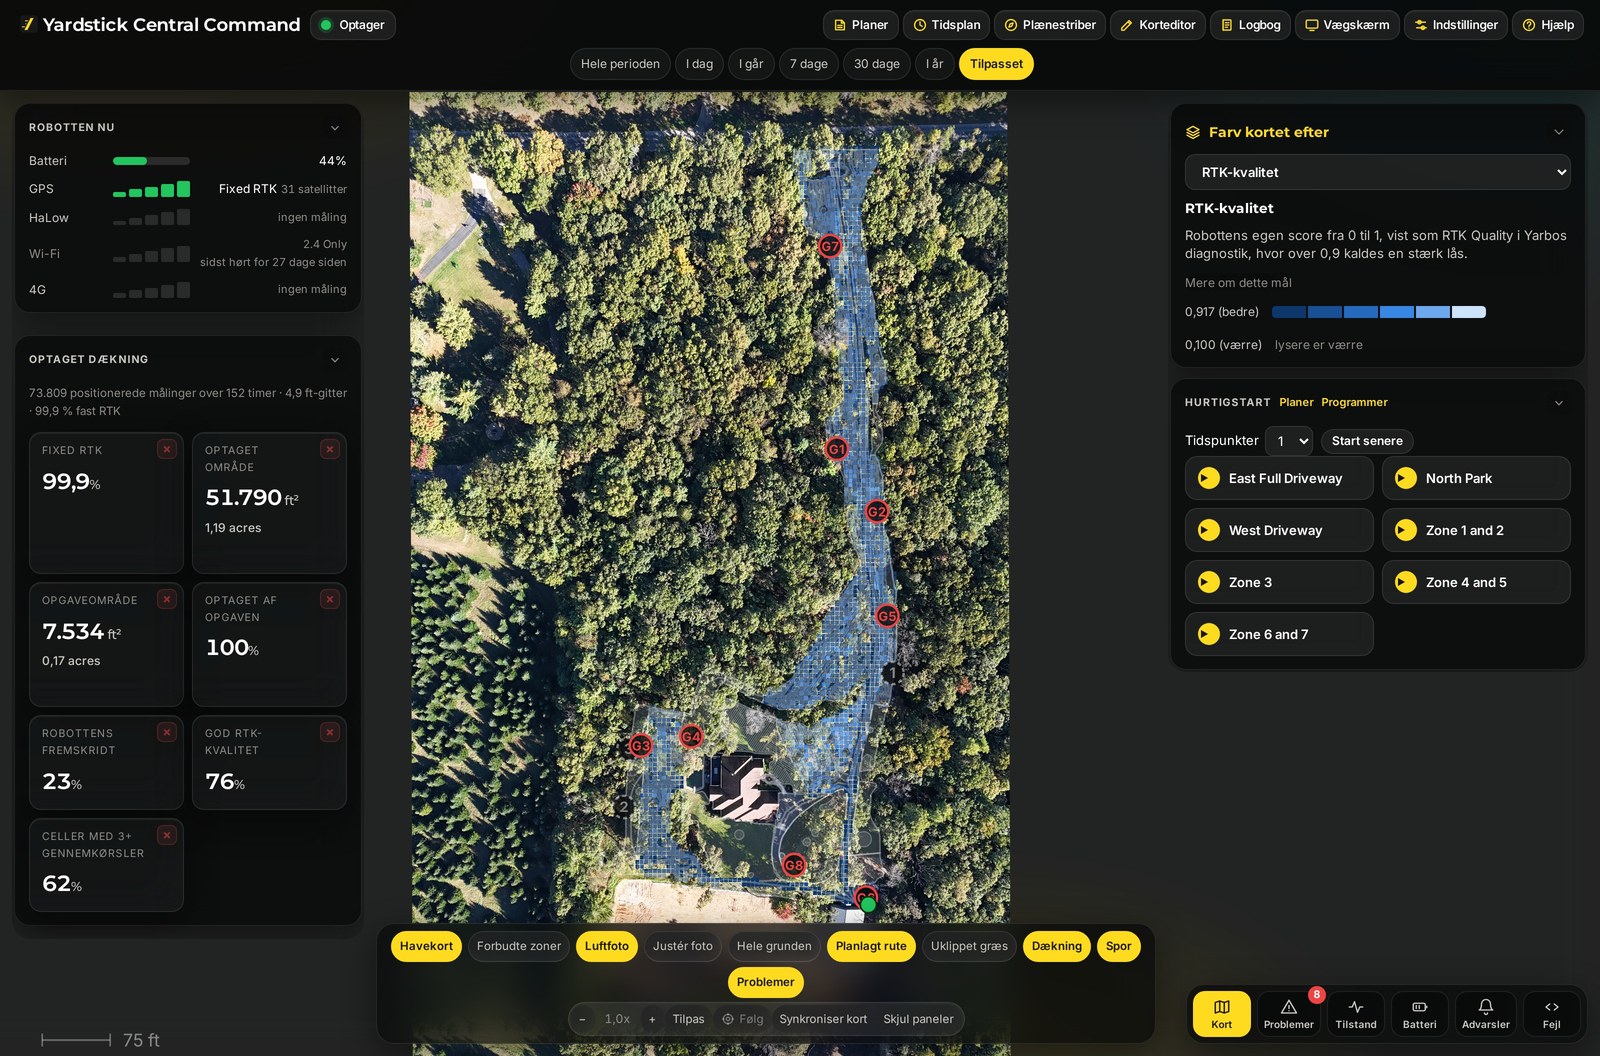
Den korte version Kortet har tre dele: oversigtsfelter i kolonnen til venstre, en række lagknapper langs bunden og selve dækningskortet på et luftfoto. Felterne giver en vurdering af hele kørslen. Knapperne farvelægger kortet efter én måling ad gangen. Kortet viser, hvor robotten faktisk har kørt. Det er hele værktøjet.
Overblikket i Yardstick: oversigtsfelter i en kolonne til venstre, havens dækningskort på et luftfoto i midten, lagknapper langs bunden og Farvelæg kortet efter samt Hurtigstart til højre.
Hovedsiden. Oversigtsfelter til venstre, lagknapper langs bunden og dækningskortet lagt oven på et luftfoto af din grund.

Oversigtsfelterne

Felterne til venstre giver dig en vurdering af hele kørslen med et enkelt blik, før du vælger et eneste lag. De fortæller dig, hvor meget af haven der blev dækket, hvor godt robottens GPS fungerede, og om der er nok data til, at du kan stole på billedet.

Fast RTK %
Andelen af målinger med en fast GPS-løsning med centimeternøjagtighed. Jo højere tallet er, desto større en del af kørslen vidste robotten præcis, hvor den var.
Registreret areal
Hvor stort et areal robotten faktisk har registreret som dækket.
Opgavens areal
Størrelsen på det areal, opgaven skulle dække.
Registreret andel af opgaven %
Det registrerede areal som andel af opgavens areal. Hvor meget af planen der blev udført.
Robottens fremdrift %
Robottens egen rapportering af, hvor langt den er nået med opgaven.
Stærk RTK-kvalitet %
Andelen af kørslen, hvor robotten selv havde høj tillid til sin GPS.
Celler med 3+ gennemkørsler %
Hvor meget af haven robotten dækkede tre eller flere gange.
Linjen om datagrundlaget Ved felterne ser du en kort linje som "Nok data til at drage konklusioner." Det er en enkel vurdering af, om der blev optaget nok under kørslen til, at du kan stole på det, kortet viser. Hvis beskeden siger noget andet, skal du lade robotten optage mere, før du lægger for meget i et enkelt lag.

Sådan læser du farverne

Under felterne er der en række lagknapper. Vælg en, så farvelægges hver celle i dækningsgitteret efter netop den måling. Et lag kan farvelægges på tre måder, og det vigtigste er at vide, hvilken af dem du ser på.

BLÅ FARVESKALA

Størrelse

Et lag, der viser mere eller mindre af noget. De gode værdier falder i ét med baggrunden. Kig der, hvor farven bliver kraftigere.

RØD ADVARSEL

Hændelser

En rød farveskala, som kun markerer de steder, hvor noget skete. Den vises kun, hvor det er relevant, så alt rødt er værd at se nærmere på.

NEUTRAL

Ingen god eller dårlig ende

Et lag, der blot viser et forhold som hældning eller terrænhøjde på kortet. Farven viser terrænets form, ikke et problem.

Dækningsgitteret under det hele Uanset hvilket lag du vælger, viser selve gitteret, hvor robotten faktisk kørte. Celler med flere gennemkørsler er bedre dækket. Derfor er feltet Celler med 3+ gennemkørsler vigtigt: Det viser forskellen på et sted, robotten lige strejfede én gang, og et sted, den blev helt færdig med.
Din robot og ladestation i deres faktiske størrelse Når du zoomer ind, vises robotten som en kontur med samme størrelse som Core og det monterede modul. En spids foran viser, hvilken vej den vender. Ladestationen tegnes i sin faktiske størrelse og med den retning, den står i. En ladestation, du ikke længere bruger, vises nedtonet. Når du zoomer ud, vises de hver som en lille prik.

De 20 lag

Hver knap nedenfor er ét lag. Mærket på knappen fortæller dig, hvad der tyder på problemer: om en høj eller lav måling er et advarselstegn, eller om laget blot viser et forhold uden en god eller dårlig ende på skalaen. Nogle lag vises kun der, hvor noget skete.

Positionering & RTK

Forringet position (%)HØJ = VÆRRE
Andelen af målinger, der er dårligere end en fast løsning. Det skyldes som regel blokeret udsyn til himlen snarere end en fejl i basestationen.
RTK-kvalitet (0 til 1)LAV = VÆRRE
Robottens egen vurdering af pålideligheden. Den måler pålideligheden af retningen fra de to antenner, ikke positionen, så værdien kan være lav, selvom positionen stadig er nøjagtig på centimeterniveau.
Korrektionernes alder (s)HØJ = VÆRRE
Hvor gamle RTK-korrektionsdataene er. En høj værdi betyder, at korrektionerne kommer for sent, hvilket er et netværksproblem.
Retningsgeometri (m)HØJ = VÆRRE
Hvor meget den målte afstand mellem antennerne afviger fra den faktiske afstand. Et tegn på en forkert retningsberegning.
Retningskvalitet (m)HØJ = VÆRRE
Afvigelsen mellem den beregnede antenneafstand og den faktiske værdi. Fejl i bærebølgens fase.

Satellitter

SatellitterLAV = VÆRRE
Hvor mange satellitter der blev brugt i beregningen.
Sporede satellitterLAV = VÆRRE
Hvor mange satellitter der blev registreret, før nogen blev frasorteret. Sammenlign med antallet af brugte satellitter for at opdage signalrefleksioner.
L2-satellitterLAV = VÆRRE
Satellitter med to frekvenser. Færre gør RTK mere sårbar.
Ubrugte satellitterHØJ = VÆRRE
Sporet, men frasorteret. Et brat fald mod nul varsler et signaludfald.
HDOPHØJ = VÆRRE
Vandret præcisionsforringelse, et mål for satellitternes indbyrdes placering. Lavere er bedre.

Radio & forbindelse

Forbindelse til hjemmebasen (dBm)LAV = VÆRRE
HaLow-radiosignalet fra robotten til dens base. Mindre negativt er bedre. Omkring -75 dBm begynder forbindelsen at svigte. Dette er et kort over radiosignalet, ikke navigationen.
Skift til mobilnet (%)KUN HVOR DET SKER
Hvor ofte robotten mistede radioforbindelsen til hjemmebasen og brugte mobilnettet. Det er laget, du bør handle ud fra.

Terræn

Hældning (grader)NEUTRAL
Hvor meget terrænet hælder.
TerrænhøjdeNEUTRAL
Jordens højde. Viser terrænets form.

Klipning & bevægelse

Knivbelastning (A)NEUTRAL
Klippemotorens strømforbrug, som i praksis viser, hvor tæt græsset er.
Kørehastighed (m/s)NEUTRAL
Hvor hurtigt robotten bevægede sig. Steder med lav hastighed betyder sving, tæt græs eller hældning.
Forskel i hjulbelastning (A)HØJ = VÆRRE
Forskellen i strømforbrug mellem de to drivhjul. En forskel tyder på et hjulspor, en kantsten eller modstand.
Knivomdrejninger (rpm)NEUTRAL
Hvor hurtigt klippeknivene roterede. Omdrejningstallet er ret stabilt under klipning og falder ved høj belastning, så det er nyttigt at se sammen med knivbelastningen.
Maskintemperatur (°)NEUTRAL
Robottens indbyggede sensor for omgivelsestemperatur, vist i Fahrenheit eller Celsius efter dit valg. Varme steder skyldes som regel sol og tidspunktet på dagen snarere end en fejl.

Sikkerhed

Forhindringsregistreringer (%)KUN HVOR DET SKER
Hvor sensorerne gentagne gange registrerede noget på tværs af gennemkørsler.

Brug det i praksis

Du behøver ikke at gennemgå alle tyve lag. De fleste starter med to eller tre og bruger først resten, når noget ser forkert ud.

  • Er haven dækket? Lad kortet vise dækning, og kig efter steder med sparsom eller manglende dækning. Kontrollér derefter feltet Celler med 3+ gennemkørsler.
  • Fungerede GPS'en godt? Prøv Forringet position og Satellitter. Kraftig farve i ét hjørne skyldes som regel blokeret udsyn til himlen, for eksempel på grund af en række træer eller huset.
  • Mistede robotten forbindelsen til sin base? Slå Skift til mobilnet til. Farvede steder viser, hvor radioforbindelsen til hjemmebasen faldt ud. Det er værd at se nærmere på basens placering.
En lav værdi i et lag er ikke altid en fejl RTK-kvalitet er det klassiske eksempel. Det vurderer, hvor sikker robotten er på sin retning, ikke sin position. Værdien kan derfor være lav et sted, hvor robotten stadig vidste præcis, hvor den var. Sammenlign med Forringet position, før du bliver bekymret.

Ser du en farve, du ikke kan forklare? Opret en supportsag, og fortæl os, hvilket lag du havde valgt, og hvor farven viste sig. Fordi Yardstick kører på din egen computer, ligger hele optagelsen klar dér, så du kan se nærmere på den.

Se også

Yardstick er et uafhængigt værktøj til Yarbo-robotter. Det er ikke tilknyttet eller godkendt af Yarbo Inc. · © 2026 Yardstick Technologies LLC.