Podpora / Mapa & data / Jak číst mapu Hledat v nápovědě

Jak číst mapu: pokrytí a 20 datových vrstev

Mapa dokládá, co robot skutečně udělal a kde měl potíže. Yardstick zaznamenává každou polohu, kterou robot nahlásí, a vykresluje ji jako mřížku pokrytí přes snímek vaší zahrady. Vše podstatné prozradí barvy. Na této stránce se dozvíte, jak je číst.
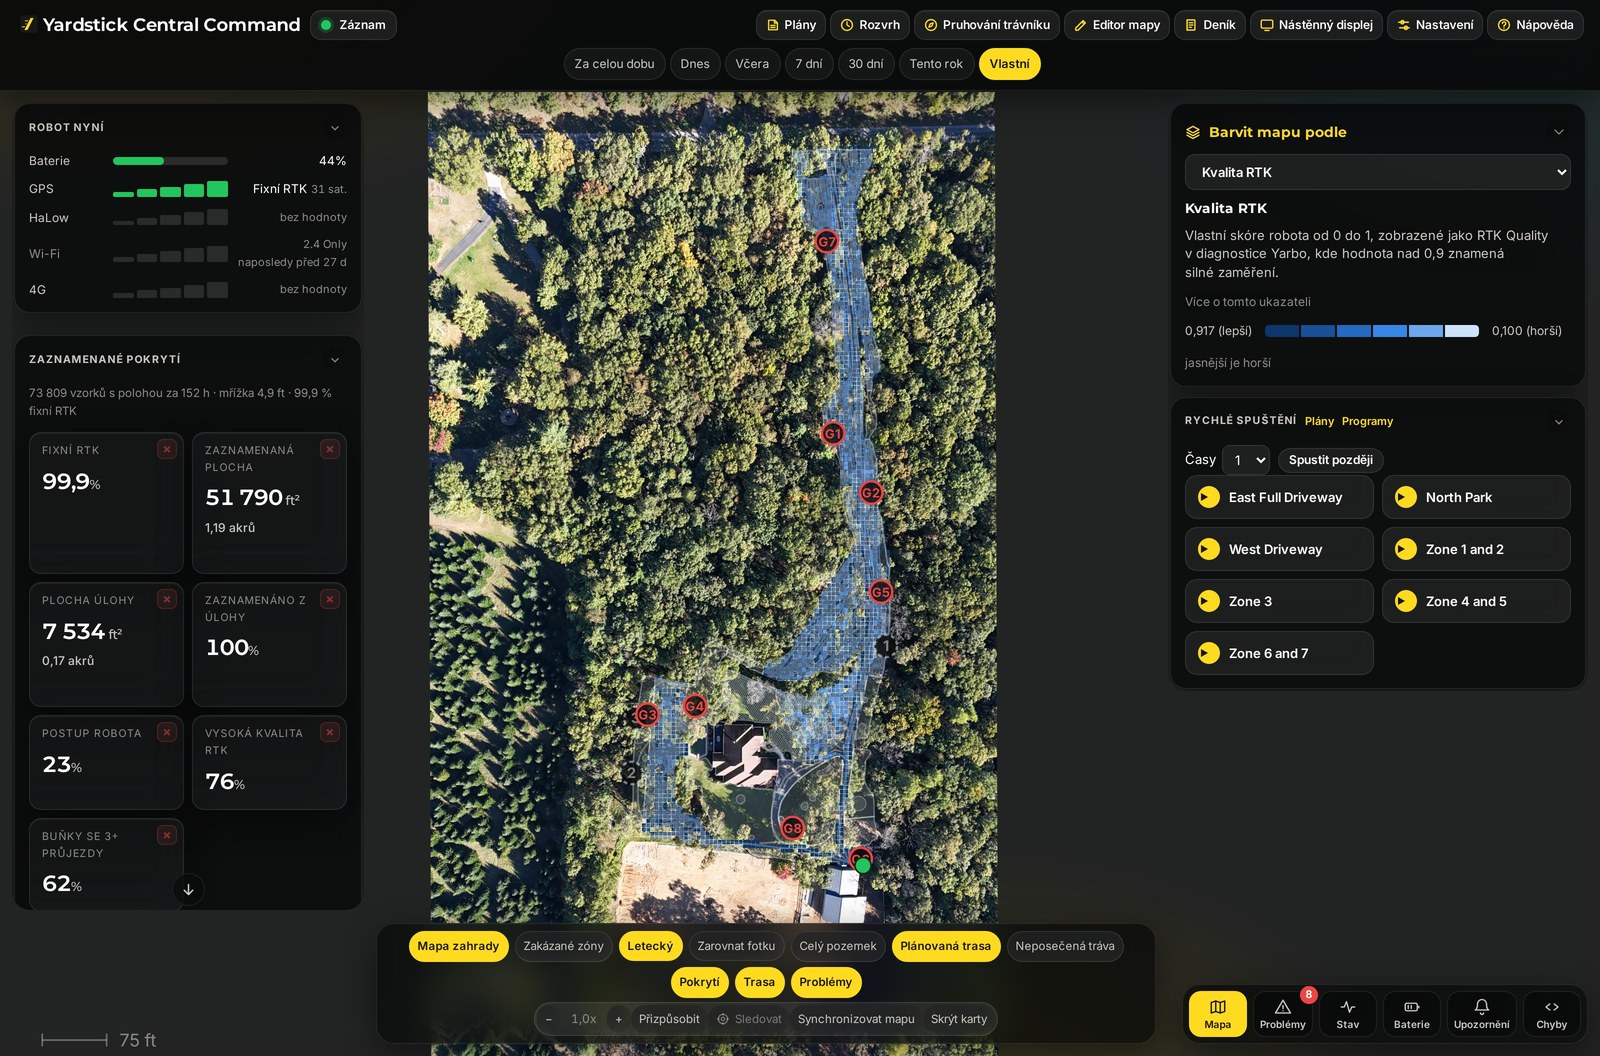
Kde nastavení najdete: http://<computer-ip>:8477/ Hlavní stránka. Otevřete ji v prohlížeči Chrome nebo Edge ve své síti a mapu uvidíte přímo na ní.
Stručný přehled Mapa má tři části: souhrnné dlaždice ve sloupci vlevo, řadu tlačítek vrstev dole a samotnou mapu pokrytí na leteckém snímku. Dlaždice hodnotí celou jízdu. Tlačítka mění zbarvení mapy vždy podle jedné měřené veličiny. Mapa ukazuje, kudy robot skutečně projel. To je celý nástroj.
Přehledová stránka Yardstick: souhrnné dlaždice ve sloupci vlevo, mapa pokrytí zahrady na leteckém snímku uprostřed, tlačítka vrstev dole a volby Barvit mapu podle a Rychlé spuštění vpravo.
Hlavní stránka. Souhrnné dlaždice vlevo, tlačítka vrstev dole a mapa pokrytí vykreslená přes letecký snímek vašeho pozemku.

Souhrnné dlaždice

Dlaždice vlevo vám na první pohled zhodnotí celou jízdu, ještě než vyberete kteroukoli vrstvu. Ukážou vám, jak velkou část zahrady robot pokryl, jak spolehlivý měl signál GPS a zda je k dispozici dost dat, abyste se na zobrazené výsledky mohli spolehnout.

Fixní RTK %
Podíl vzorků s fixním řešením GPS, tedy s přesností na centimetry. Vyšší hodnota znamená, že robot po větší část jízdy přesně věděl, kde je.
Zaznamenaná plocha
Jak velkou plochu robot podle záznamu skutečně pokryl.
Plocha úlohy
Velikost plochy, kterou měla úloha pokrýt.
Zaznamenaný podíl úlohy %
Zaznamenaná plocha jako podíl plochy úlohy. Ukazuje, jaká část plánu byla dokončena.
Postup hlášený robotem %
Postup plnění úlohy, který hlásí sám robot.
Vysoká kvalita RTK %
Podíl jízdy, během kterého robot vyhodnocoval údaje ze svého GPS jako vysoce spolehlivé.
Buňky se 3+ průjezdy %
Jak velkou část zahrady robot pokryl třikrát nebo vícekrát.
Řádek s hodnocením dostatečnosti dat Poblíž dlaždic uvidíte krátkou zprávu, například „Dostatek dat pro vyvození závěrů.“ Jednoduše vám říká, zda se během jízdy zaznamenalo dost dat, abyste mohli věřit tomu, co mapa ukazuje. Pokud zpráva říká opak, nechte robota zaznamenat více dat, než začnete z jedné vrstvy vyvozovat závěry.

Jak číst barvy

Pod dlaždicemi je řada tlačítek vrstev. Když některou vyberete, mřížka pokrytí se přebarví tak, aby každá buňka odpovídala hodnotě vybrané veličiny. Vrstvy používají tři způsoby barevného zobrazení. Pro správné čtení mapy je zásadní vědět, na který se právě díváte.

ODSTÍNY MODRÉ

Velikost hodnoty

Vrstva, která ukazuje, kde je něčeho více a kde méně. Příznivé hodnoty splývají s podkladem. Zaměřte se na místa, kde barva sílí.

ČERVENÉ UPOZORNĚNÍ

Události

Červená paleta označuje pouze místa, kde se něco stalo. Zobrazuje se jen tam, kde má význam, takže každé červené místo stojí za pozornost.

NEUTRÁLNÍ

Bez dobrých či špatných hodnot

Vrstva, která pouze zobrazuje určitou vlastnost, například sklon nebo nadmořskou výšku. Barva ukazuje její průběh, nikoli problém.

Základem všeho je mřížka pokrytí Ať zvolíte kteroukoli vrstvu, samotná mřížka ukazuje, kudy robot skutečně jel. Buňky s více průjezdy jsou lépe pokryté. Proto je dlaždice Buňky se 3+ průjezdy důležitá: rozlišuje místo, přes které robot jednou letmo přejel, od místa, kde práci opravdu dokončil.
Robot a stanice ve skutečné velikosti Při přiblížení se robot zobrazí jako obrys odpovídající velikosti Core a nasazeného modulu. Špička vpředu ukazuje, kam je otočený. Nabíjecí stanice se zobrazuje ve skutečné velikosti a orientaci. Stanice, kterou už nepoužíváte, je vybledlá. Při oddálení se robot i stanice zobrazují jako malé tečky.

20 vrstev

Každé tlačítko níže představuje jednu vrstvu. Jeho štítek uvádí, které hodnoty signalizují potíže: zda jsou varováním vysoké hodnoty, nízké hodnoty, nebo zda vrstva pouze zobrazuje určitou vlastnost bez hodnocení. Některé vrstvy se vykreslují jen tam, kde k danému jevu došlo.

Určování polohy & RTK

Zhoršená přesnost polohy (%)VYŠŠÍ = HORŠÍ
Podíl vzorků s horší přesností než u fixního řešení. Obvykle za tím stojí zakrytý výhled na oblohu, nikoli porucha základnové stanice.
Kvalita RTK (0 až 1)NIŽŠÍ = HORŠÍ
Míra spolehlivosti podle samotného robota. Hodnotí směr určený dvěma anténami, nikoli polohu, takže může být nízká, i když je poloha stále přesná na centimetry.
Stáří korekcí (s)VYŠŠÍ = HORŠÍ
Jak stará jsou korekční data RTK. Vysoká hodnota znamená, že korekce přicházejí pozdě kvůli problému se sítí.
Geometrie určení směru (m)VYŠŠÍ = HORŠÍ
O kolik se naměřená vzdálenost mezi anténami odchyluje od skutečné vzdálenosti. Ukazuje na chybné určení směru.
Kvalita určení směru (m)VYŠŠÍ = HORŠÍ
Odchylka vypočtené vzdálenosti mezi anténami od skutečné hodnoty. Ukazuje chyby měření fáze nosné vlny.

Satelity

SatelityNIŽŠÍ = HORŠÍ
Kolik satelitů bylo použito při výpočtu.
Sledované satelityNIŽŠÍ = HORŠÍ
Kolik satelitů bylo zachyceno před vyřazením některých z nich. Porovnáním s počtem použitých satelitů můžete odhalit odrazy signálu.
Satelity L2NIŽŠÍ = HORŠÍ
Satelity se dvěma frekvencemi. Čím méně jich je, tím náchylnější je RTK k výpadkům.
Nepoužité satelityVYŠŠÍ = HORŠÍ
Sledované, ale vyřazené satelity. Prudký pokles k nule varuje před výpadkem.
HDOPVYŠŠÍ = HORŠÍ
Faktor zhoršení horizontální přesnosti, který vyjadřuje vliv rozmístění satelitů. Nižší hodnota je lepší.

Rádiový signál & spojení

Spojení se základnou (dBm)NIŽŠÍ = HORŠÍ
Rádiový signál HaLow mezi robotem a jeho základnou. Méně záporná hodnota je lepší. Kolem -75 dBm začíná spojení selhávat. Jde o mapu rádiového signálu, nikoli navigace.
Přechod na mobilní síť (%)JEN V MÍSTECH VÝSKYTU
Jak často robot ztratil rádiové spojení se základnou a přešel na mobilní síť. Tato vrstva ukazuje, kde je potřeba zasáhnout.

Terén

Sklon (stupně)NEUTRÁLNÍ
Náklon terénu.
Nadmořská výškaNEUTRÁLNÍ
Výška terénu. Zobrazuje jeho výškový průběh.

Sečení & pohyb

Zatížení nožů (A)NEUTRÁLNÍ
Proud motoru sečení, který v praxi ukazuje, jak hustá je tráva.
Rychlost jízdy (m/s)NEUTRÁLNÍ
Jak rychle se robot pohyboval. Pomalejší úseky znamenají zatáčení, hustou trávu nebo svah.
Rozdíl zatížení kol (A)VYŠŠÍ = HORŠÍ
Rozdíl proudu mezi dvěma hnacími koly. Rozdíl signalizuje vyjetou kolej, obrubník nebo odpor při jízdě.
Otáčky nožů (rpm)NEUTRÁLNÍ
Jak rychle se otáčely žací nože. Při sečení zůstávají otáčky poměrně stálé a při velkém zatížení klesají, proto je vhodné je sledovat společně se zatížením nožů.
Teplota stroje (°)NEUTRÁLNÍ
Údaj z vlastního senzoru okolní teploty v robotu, zobrazený podle vaší volby ve stupních Fahrenheita nebo Celsia. Teplejší místa obvykle souvisejí se sluncem a denní dobou, nikoli s poruchou.

Bezpečnost

Detekce překážek (%)JEN V MÍSTECH VÝSKYTU
Kde senzory při opakovaných průjezdech něco detekovaly.

Jak vrstvy využít v praxi

Nemusíte procházet všech dvacet vrstev. Většina lidí začne se dvěma nebo třemi a po ostatních sáhne, až když něco vypadá neobvykle.

  • Je zahrada pokrytá? Nechte mapu v zobrazení pokrytí, hledejte slabě pokrytá nebo vynechaná místa a pak zkontrolujte dlaždici Buňky se 3+ průjezdy.
  • Fungovalo GPS spolehlivě? Vyzkoušejte vrstvy Zhoršená přesnost polohy a Satelity. Výraznější barva v jednom rohu obvykle znamená zakrytý výhled na oblohu, například kvůli řadě stromů nebo domu.
  • Ztratil robot spojení se základnou? Zapněte vrstvu Přechod na mobilní síť. Každé zbarvené místo ukazuje, kde vypadlo rádiové spojení se základnou. Vyplatí se proto zkontrolovat její umístění.
Nízká hodnota ve vrstvě nemusí znamenat poruchu Typickým příkladem je Kvalita RTK. Hodnotí spolehlivost určení směru robota, nikoli jeho polohy, takže může být nízká i tam, kde robot stále přesně věděl, kde je. Než si začnete dělat starosti, porovnejte ji s vrstvou Zhoršená přesnost polohy.

Vidíte barvu, kterou si nedokážete vysvětlit? Vytvořte požadavek na podporu a napište nám, kterou vrstvu jste měli zapnutou a kde se barva objevila. Protože Yardstick běží na vašem vlastním počítači, máte celý záznam přímo po ruce k prohlédnutí.

Související témata

Yardstick je nezávislý nástroj pro roboty Yarbo. Není propojen se společností Yarbo Inc. ani jí není schválen. · © 2026 Yardstick Technologies LLC.