Support / De kaart & gegevens / Je kaart begrijpen Hulp doorzoeken

Je kaart begrijpen: dekking en de 20 gegevenslagen

Je kaart laat zien wat de robot daadwerkelijk heeft gedaan en waar hij moeite mee had. Yardstick slaat elke positie op die de robot registreert en tekent die als een dekkingsraster over een foto van je tuin. De kleuren vertellen het verhaal. Op deze pagina lees je wat ze betekenen.
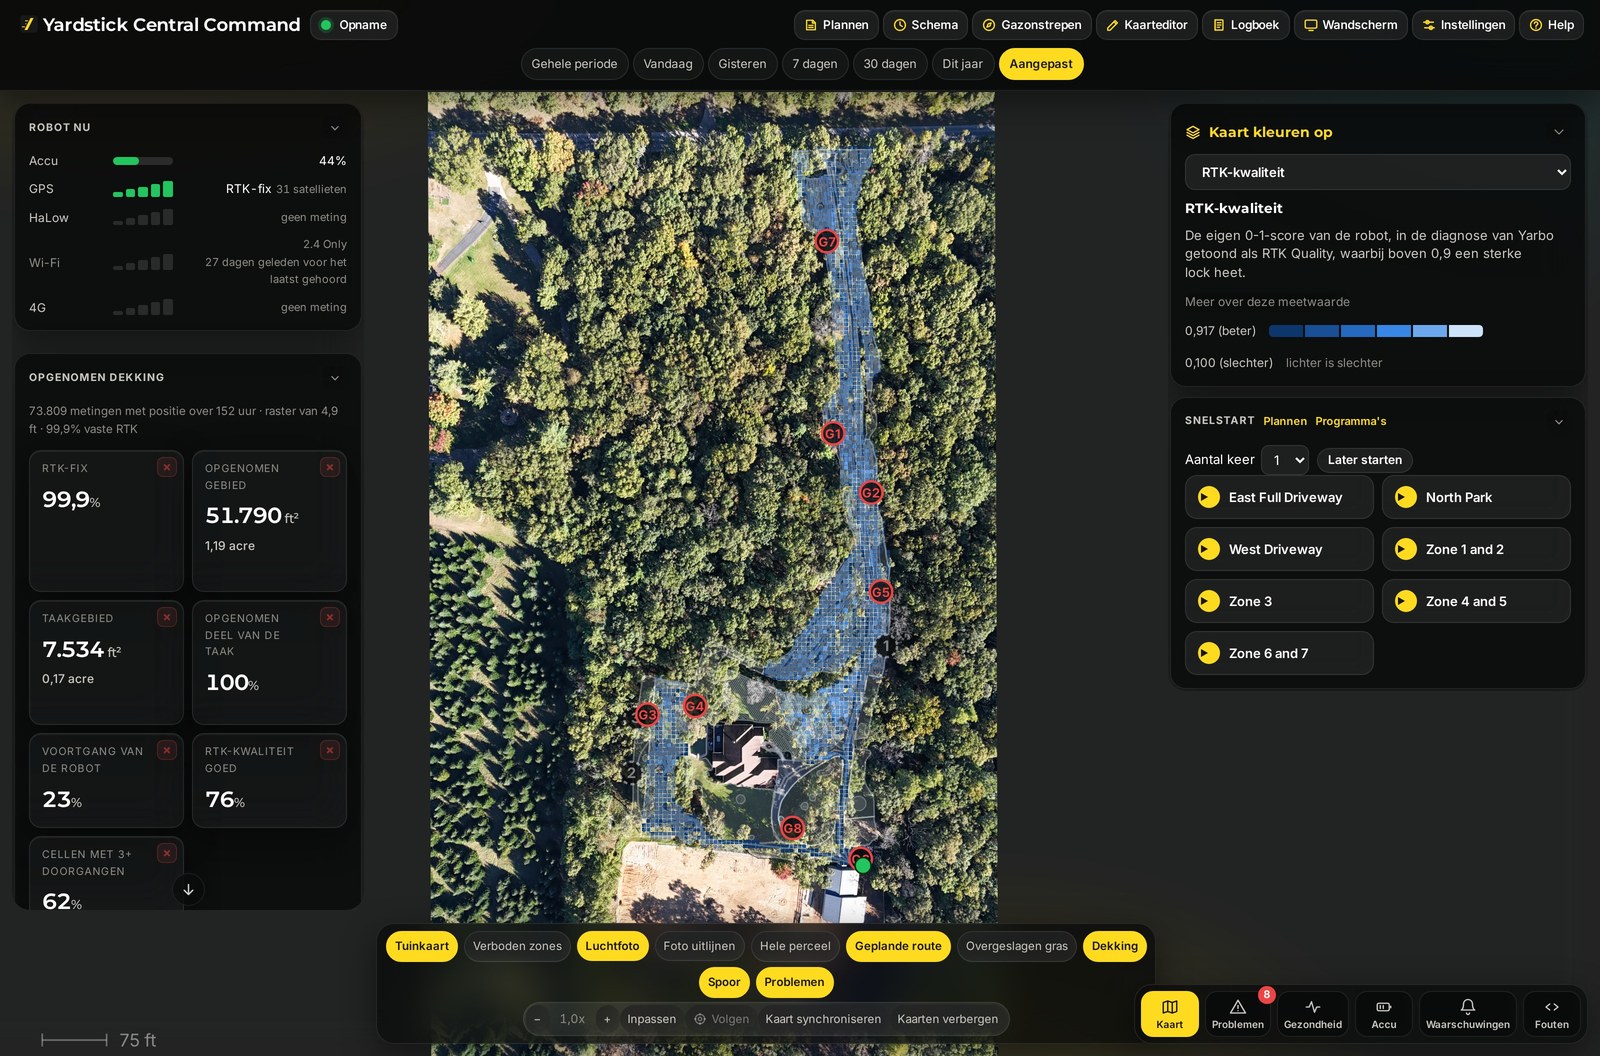
Hier vind je het: http://<computer-ip>:8477/ De hoofdpagina. Open die in Chrome of Edge op je netwerk en je ziet meteen de kaart.
In het kort De kaart bestaat uit drie delen: overzichtstegels in de linkerkolom, een rij laagknoppen onderaan en de dekkingskaart op een luchtfoto. De tegels geven een beoordeling van de hele ronde. Met de knoppen kleur je de kaart telkens op basis van één meetwaarde. De kaart laat zien waar de robot daadwerkelijk is geweest. Meer komt er niet bij kijken.
Het Yardstick-dashboard: overzichtstegels in een kolom aan de linkerkant, de dekkingskaart op een luchtfoto van de tuin in het midden, laagknoppen onderaan en Kaart kleuren op en Snelstart aan de rechterkant.
De hoofdpagina. Overzichtstegels aan de linkerkant, laagknoppen onderaan en de dekkingskaart ingekleurd over een luchtfoto van je terrein.

De overzichtstegels

De tegels aan de linkerkant geven je in één oogopslag een beoordeling van de hele ronde, nog voordat je een laag hebt gekozen. Ze laten zien hoeveel van de tuin is gedekt, hoe goed het GPS-signaal van de robot bleef en of er genoeg gegevens zijn om op het beeld te vertrouwen.

Vaste RTK %
Het aandeel metingen met een vaste GPS-positiebepaling, nauwkeurig tot op de centimeter. Hoe hoger dit percentage, hoe groter het deel van de ronde waarin de robot precies wist waar hij was.
Geregistreerde oppervlakte
Hoeveel grond de robot volgens de registratie daadwerkelijk heeft gedekt.
Taakoppervlakte
De oppervlakte van het gebied dat de taak moest dekken.
Geregistreerd van taak %
De geregistreerde oppervlakte als aandeel van de taakoppervlakte. Dit laat zien hoeveel van het plan is uitgevoerd.
Voortgang robot %
De voortgang van de taak zoals de robot die zelf meldt.
Sterke RTK-kwaliteit %
Het aandeel van de ronde waarin de robot veel vertrouwen had in zijn eigen GPS.
Cellen met 3+ doorgangen %
Hoeveel van de tuin de robot drie keer of vaker heeft gedekt.
De melding over de beschikbare gegevens Bij de tegels zie je een korte melding, zoals "Genoeg gegevens om conclusies te trekken." Die geeft eenvoudig aan of er tijdens de ronde genoeg is geregistreerd om te vertrouwen op wat de kaart laat zien. Is dat niet zo, laat de robot dan meer gegevens verzamelen voordat je te veel afleidt uit één laag.

Zo lees je de kleuren

Onder de tegels staat een rij laagknoppen. Kies er één en elke cel van het dekkingsraster krijgt een kleur op basis van die meetwaarde. Een laag kan op drie manieren worden ingekleurd. Als je weet naar welke soort je kijkt, ben je al een heel eind.

BLAUW KLEURVERLOOP

Hoeveelheid

Een laag die laat zien of er ergens meer of minder van iets is. Goede waarden vallen weg in de achtergrond. Waar de kleur sterker wordt, moet je kijken.

RODE WAARSCHUWING

Gebeurtenissen

Roodtinten markeren alleen de plekken waar iets is gebeurd. Alleen relevante plekken worden ingekleurd, dus elk rood stukje is het bekijken waard.

NEUTRAAL

Geen goede of slechte kant

Een laag die alleen een feit weergeeft, zoals helling of hoogte. De kleur laat de vorm van het terrein zien, geen probleem.

Het dekkingsraster onder alle lagen Welke laag je ook kiest, het raster zelf laat zien waar de robot daadwerkelijk is geweest. Cellen met meer doorgangen zijn beter gedekt. Daarom is de tegel Cellen met 3+ doorgangen belangrijk: die laat het verschil zien tussen een plek waar de robot één keer vluchtig langs is geweest en een plek die hij echt heeft afgemaakt.
Je robot en laadstation op ware grootte Als je inzoomt, verschijnt je robot als een omtrek ter grootte van de Core en de bevestigde module. Een punt aan de voorkant laat zien welke kant hij op kijkt. Het laadstation wordt op ware grootte en in de juiste richting getekend. Een laadstation dat je niet meer gebruikt, wordt vervaagd weergegeven. Als je uitzoomt, worden beide een klein stipje.

De 20 lagen

Elke knop hieronder is een laag. Het label geeft aan welke waarden op problemen wijzen: hoge waarden, lage waarden, of geen van beide als de laag alleen een feit weergeeft. Sommige lagen worden alleen getekend op plekken waar iets is gebeurd.

Positiebepaling & RTK

Verminderde positienauwkeurigheid (%)HOOG = SLECHTER
Het aandeel metingen dat minder nauwkeurig was dan een vaste positiebepaling. Meestal komt dit door belemmerd zicht op de hemel, niet door een storing van het basisstation.
RTK-kwaliteit (0 tot 1)LAAG = SLECHTER
De betrouwbaarheidsscore van de robot zelf. Die gaat over de richting die met twee antennes wordt bepaald, niet over de positie. De score kan dus laag zijn terwijl de positie nog tot op de centimeter nauwkeurig is.
Ouderdom correcties (s)HOOG = SLECHTER
Hoe oud de RTK-correctiegegevens zijn. Een hoge waarde betekent dat correcties te laat aankomen, wat op een netwerkprobleem wijst.
Richtingsgeometrie (m)HOOG = SLECHTER
Hoe ver de gemeten afstand tussen de antennes afwijkt van de werkelijke afstand. Dit wijst op een onjuiste richtingsbepaling.
Richtingskwaliteit (m)HOOG = SLECHTER
De afwijking van de berekende antenneafstand ten opzichte van de werkelijke waarde. Dit duidt op fouten in de draaggolffase.

Satellieten

SatellietenLAAG = SLECHTER
Hoeveel satellieten zijn gebruikt voor de positiebepaling.
Gevolgde satellietenLAAG = SLECHTER
Hoeveel satellieten werden waargenomen voordat er satellieten werden afgekeurd. Vergelijk dit met het aantal gebruikte satellieten om reflecties te herkennen.
L2-satellietenLAAG = SLECHTER
Satellieten met twee frequenties. Hoe minder het er zijn, hoe kwetsbaarder RTK wordt.
Ongebruikte satellietenHOOG = SLECHTER
Wel gevolgd, maar afgekeurd. Een snelle daling naar nul waarschuwt voor signaaluitval.
HDOPHOOG = SLECHTER
De afname van de horizontale nauwkeurigheid door de onderlinge stand van de satellieten. Lager is beter.

Radio & verbinding

Verbinding met basisstation (dBm)LAAG = SLECHTER
Het HaLow-radiosignaal van de robot naar zijn basisstation. Minder negatief is beter. Rond -75 dBm begint de verbinding weg te vallen. Dit is een kaart van de radioverbinding, niet van de navigatie.
Teruggevallen op mobiel netwerk (%)ALLEEN WAAR HET GEBEURT
Hoe vaak de robot de radioverbinding met het basisstation verloor en het mobiele netwerk gebruikte. Dit is de laag waarmee je gericht actie kunt ondernemen.

Terrein

Helling (graden)NEUTRAAL
De helling van de grond.
TerreinhoogteNEUTRAAL
De hoogte van de grond. Brengt het reliëf van het terrein in kaart.

Maaien & beweging

Mesbelasting (A)NEUTRAAL
De stroomsterkte van de maaimotor, in feite een indicatie van hoe dicht het gras is.
Rijsnelheid (m/s)NEUTRAAL
Hoe snel de robot reed. Plekken met een lage snelheid wijzen op bochten, dicht gras of een helling.
Verschil in wielbelasting (A)HOOG = SLECHTER
Het verschil in stroomsterkte tussen de twee aandrijfwielen. Een verschil wijst op een spoor, stoeprand of weerstand.
Mestoerental (rpm)NEUTRAAL
Hoe snel de maaimessen draaiden. Het toerental blijft tijdens het maaien vrij constant en daalt bij zware belasting. Bekijk deze laag daarom samen met de mesbelasting.
Machinetemperatuur (°)NEUTRAAL
De omgevingstemperatuur gemeten door de ingebouwde sensor van de robot, weergegeven in Fahrenheit of Celsius, afhankelijk van je keuze. Warme plekken komen meestal door de zon en het tijdstip, niet door een storing.

Veiligheid

Obstakeldetecties (%)ALLEEN WAAR HET GEBEURT
Waar de sensoren tijdens meerdere doorgangen herhaaldelijk iets detecteerden.

Zo gebruik je dit

Je hoeft niet alle twintig lagen te bekijken. De meeste mensen beginnen met twee of drie en gebruiken de rest pas als iets er vreemd uitziet.

  • Is de tuin gedekt? Laat de kaart op dekking staan en zoek naar plekken met weinig of geen dekking. Controleer daarna de tegel Cellen met 3+ doorgangen.
  • Hield de GPS stand? Probeer Verminderde positienauwkeurigheid en Satellieten. Een sterkere kleur in één hoek wijst meestal op belemmerd zicht op de hemel, bijvoorbeeld door een bomenrij of het huis.
  • Verloor de robot de verbinding met zijn basisstation? Schakel Teruggevallen op mobiel netwerk in. Elke gekleurde plek geeft aan waar de radioverbinding met het basisstation wegviel. Kijk dan eens naar de plaats van het basisstation.
Een lage waarde in een laag is niet altijd een storing RTK-kwaliteit is het bekendste voorbeeld. Die geeft aan hoeveel vertrouwen de robot heeft in zijn richting, niet in zijn positie. De waarde kan dus laag zijn op een plek waar de robot nog precies wist waar hij was. Vergelijk dit met Verminderde positienauwkeurigheid voordat je je zorgen maakt.

Zie je een kleur die je niet kunt verklaren? Open een supportticket en vertel ons welke laag je gebruikte en waar de kleur verscheen. Omdat Yardstick op je eigen computer draait, kun je de volledige registratie daar meteen bekijken.

Gerelateerd

Yardstick is een onafhankelijke tool voor Yarbo-robots. Niet gelieerd aan of goedgekeurd door Yarbo Inc. · © 2026 Yardstick Technologies LLC.