Suporte / O seu mapa e imagens / Definições das zonas Pesquisar na ajuda
Definições das zonas: como é trabalhada cada zona
Cada área de trabalho tem as suas próprias definições, com um conjunto diferente para cada módulo. Os caminhos, as linhas de patrulha e os becos sem saída também têm definições. O Yardstick permite editá-las no Editor de mapa, para ajustar uma zona sem ter de ir até ao robô.
Onde encontrar
Abra o Editor de mapa, clique numa área de trabalho, num caminho, numa linha de patrulha ou num beco sem saída para o selecionar e, em seguida, prima Definições na barra de ferramentas.
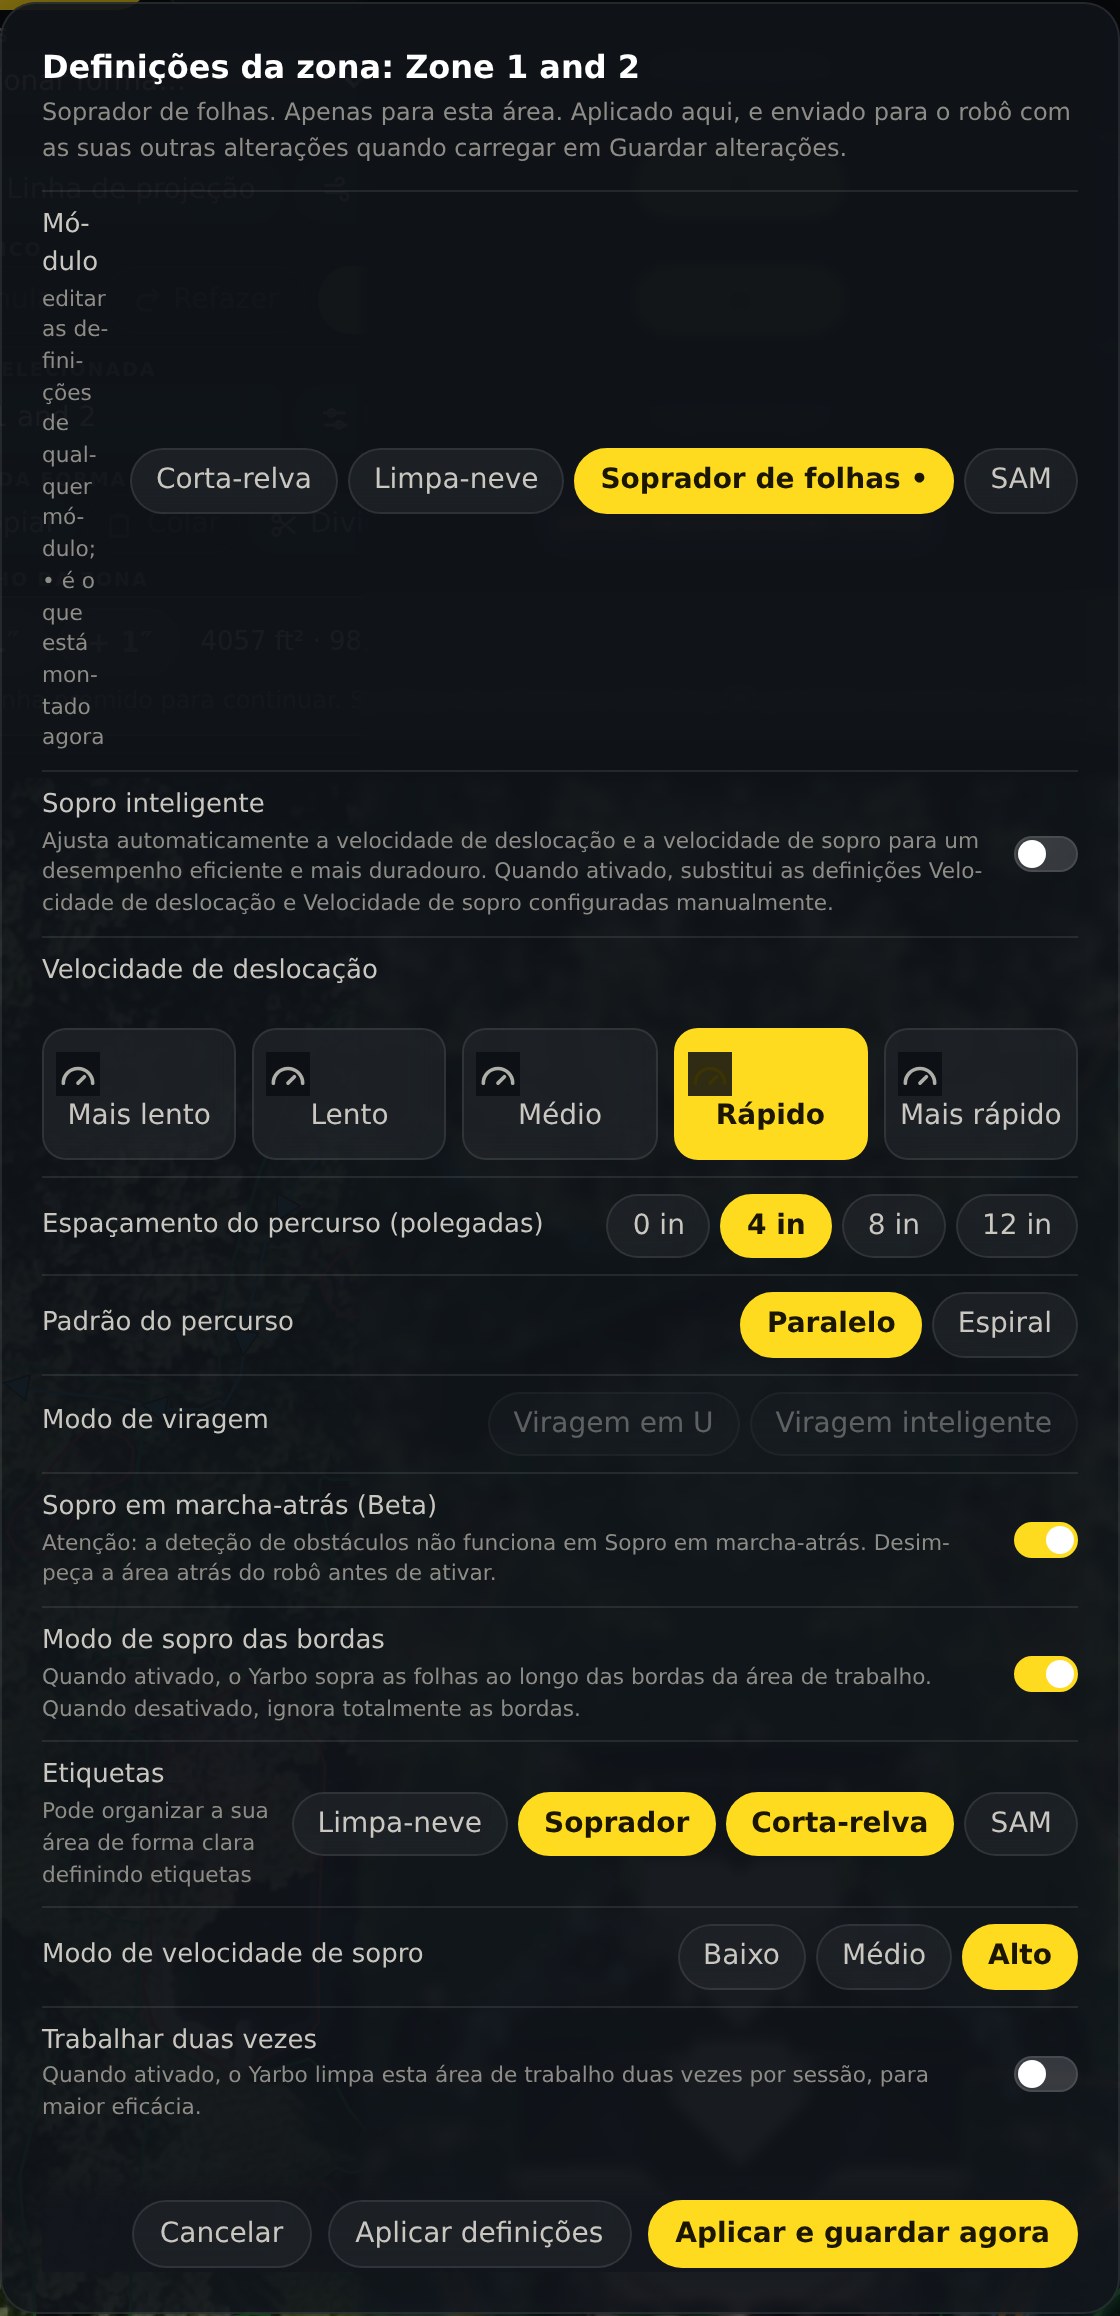
Escolha primeiro o módulo
Cada área guarda um conjunto separado de definições para o corta-relva, o limpa-neve, o soprador de folhas e o SAM. O ponto assinala o módulo atualmente instalado. Ao mudar de módulo, passa a editar um conjunto diferente de valores, pelo que deve verificar a linha no topo antes de começar.
O que pode definir
Velocidade e espaçamento
A velocidade a que se desloca pela área e a distância entre passagens.
Padrão do percurso e viragem
Paralelo ou em espiral, viragem em U ou viragem inteligente.
Ângulo do percurso
A direção em que esta área é cortada. O controlo deslizante avança um grau de cada vez, ou pode introduzir o ângulo exato no campo ao lado. Para definir uma única direção em toda a propriedade, consulte Direção de corte.
Comportamento nas bordas
Se o robô trabalha as bordas da área e quantas voltas dá.
Opções específicas do módulo
Velocidade de sopro e sopro em marcha-atrás para o soprador de folhas, altura e velocidade das lâminas para o corta-relva, entre outras. A caixa de diálogo mostra apenas o que se aplica ao módulo escolhido.
Trabalhar duas vezes
Cobre a área duas vezes numa única sessão.
Enviar uma alteração para o robô
Aplicar definições
Mantém a alteração no mapa juntamente com as restantes edições. O botão Guardar alterações apresenta um ponto vermelho, e nada é enviado para o robô até que o prima.
Aplicar e guardar agora
Faz ambas as operações num só passo, para o caso habitual de alterar uma única zona.
Apenas o que foi alterado
O Yardstick envia apenas as definições que alterou e depois lê cada uma delas no robô. Se o robô não tiver mantido alguma, indica-a: Guardado, mas o robô não manteve estas definições. As definições em que não mexeu ficam exatamente como estão no robô.
Becos sem saída
Um beco sem saída tem duas definições, tal como na aplicação Yarbo: Altura de corte e Velocidade de deslocação. Não existe uma linha para o módulo; as definições destinam-se ao corta-relva.
O corta-relva M1 e o Mower Pro
Os dois corta-relvas guardam algumas definições de forma diferente, e o Yardstick adapta-se ao que estiver instalado no seu robô. Identifica o corta-relva a partir das informações comunicadas pelo robô e mantém essa identificação enquanto estiver instalado outro módulo.
Desvio de obstáculos
Contacto suave, Desvio moderado ou Desvio sensível, bem como Desvio de obstáculos nos limites, são guardados no local onde o seu corta-relva os lê, pelo que as alterações aparecem na aplicação Yarbo.
Sem interruptor de ultrassons no M1
O M1 não tem sensor de ultrassons, pelo que o interruptor não é apresentado para este modelo.
Altura de corte
Cada corta-relva converte a definição de ‘altura’ do robô em polegadas de forma diferente, e o Yardstick usa a conversão correta. O M1 desce até 1,2 in; o Mower Pro até 0,8 in. Ambos chegam aos 4,0 in. A Limpeza de outono e o Arranque de primavera usam as mesmas alturas.
Estas definições acompanham a cópia de segurança do mapa
As cópias de segurança de ‘mapa’ do próprio Yarbo contêm apenas os contornos, sem as definições. Por isso, o Yardstick guarda uma cópia das definições de cada ‘zona’ em todas as cópias de segurança que cria. Ao restaurar uma cópia, o Yardstick compara as definições: se algumas zonas tiverem agora definições diferentes das que tinham quando a cópia foi criada, pergunta Repor as definições das zonas? Assinale as que pretende e prima Repor estas definições; cada uma é verificada no robô. As cópias de segurança criadas antes de o Yardstick guardar definições restauram apenas o mapa.