Pomoc / Odpowiedzi / Problemy Przeszukaj pomoc

Dlaczego mój Yarbo nie wraca do stacji ładującej?

Po zakończeniu zadania robot ma tylko jeden cel, więc jazda, która przez pewien czas nie przybliża go do stacji, jest jednoznacznym sygnałem. Albo nie potrafi znaleźć drogi, albo coś ją blokuje.

Krótka odpowiedź Powrót do stacji to jedyna podróż, podczas której zamiar robota nie budzi wątpliwości. Jeśli jechał przez sześć minut i nie znalazł się bliżej stacji niż na początku, to rzeczywisty problem. Warto wiedzieć, gdzie wystąpił.

Najczęstsze przyczyny problemów

Robot stracił pozycję po drodzeSYGNAŁ
Trasa powrotu często prowadzi przez teren, który plan koszenia omija: zacieniony podjazd lub miejsce obok budynku. Robot, który nie potrafi określić własnej pozycji, nie może dotrzeć do wyznaczonego punktu.
Coś blokuje trasęCZĘSTE
Brama zamknięta od rana, samochód na podjeździe, wystawiony pojemnik na odpady. Robot próbuje przejechać, wycofuje się i próbuje ponownie.
Robot zbyt mocno rozładował akumulatorZASILANIE
Powrót z odległego krańca dużej posesji oznacza pokonanie sporej odległości. Jeśli robot ruszył za późno, może nie dotrzeć do stacji.

Analiza powrotu

Yardstick zestawia te problemy według poszczególnych powrotów, a nie miejsc, ponieważ każdy powrót albo się udał, albo nie.
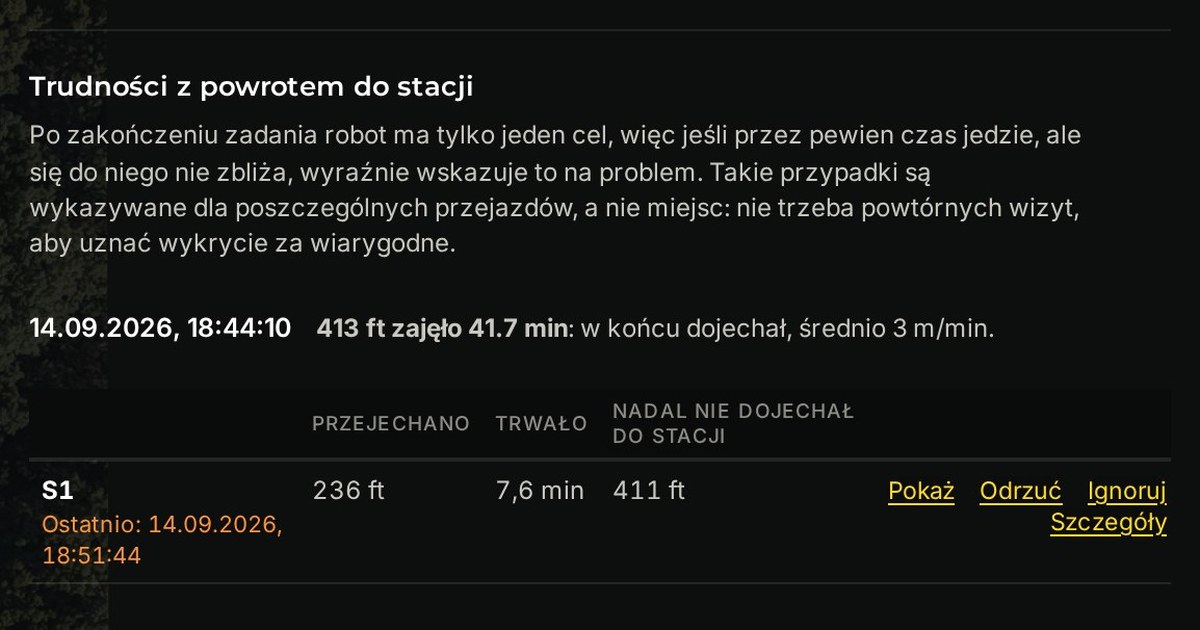
Problemy z powrotem do stacji: jeden wiersz na każdy powrót, z przebytą odległością i informacją, czy robot dotarł do celu.
Trudności z powrotem do stacji. Jeden wiersz na każdy powrót: kiedy się odbył, jaki dystans robot przejechał, ile czasu to zajęło i jak daleko od stacji nadal się znajdował.

Wiersz z wartościami Przejechano 236 ft i Trwało 7,6 minuty, gdy do stacji wciąż pozostaje 411 ft, mówi sam za siebie. Wystarczy porównać go z powrotem oznaczonym jako w końcu dojechał, aby zobaczyć dwa skrajne przypadki tego problemu.

Ten problem nie musi się powtarzać, by go potwierdzić Większość problemów jest zgłaszana dopiero po wykryciu powtarzalnego wzorca, ponieważ jeden błędny odczyt niczego nie dowodzi. Nieudany powrót do stacji jest inny: cel był jeden, a robot do niego nie dotarł.

Co można z tym zrobić

  1. Sprawdzić, gdzie robot zrezygnował z powrotu

    Odległość od stacji pozwala ustalić, czy powrót nie powiódł się na odległym krańcu posesji, czy dwadzieścia stóp od celu. To dwa różne problemy.

  2. Przejść trasę powrotu robota

    Najczęstszą przyczyną są bramy, samochody i pojemniki na odpady. Mogą blokować drogę tylko o tej porze dnia, gdy przejeżdża robot.

  3. Przesunąć zadanie na wcześniejszą porę

    Jeśli problemy pojawiają się pod koniec długiego przejazdu, robot rozpoczyna powrót ze zbyt małym zapasem energii. Wcześniejszy start lub podzielenie pracy w ogrodzie na dwa zadania zapewni mu potrzebny zapas.

Yardstick to niezależne narzędzie do robotów Yarbo. Nie jest powiązane z Yarbo Inc. ani przez tę firmę rekomendowane. · © 2026 Yardstick Technologies LLC.